 EN

VEJLEDNING TIL INDUSTRIEL AUTOMATION
Sådan vælger du aluminiumsprofiler til rammer for automationsudstyr
En praktisk vejledning til belastning, spændvidde, dynamisk bevægelse og konstruktionsdesign
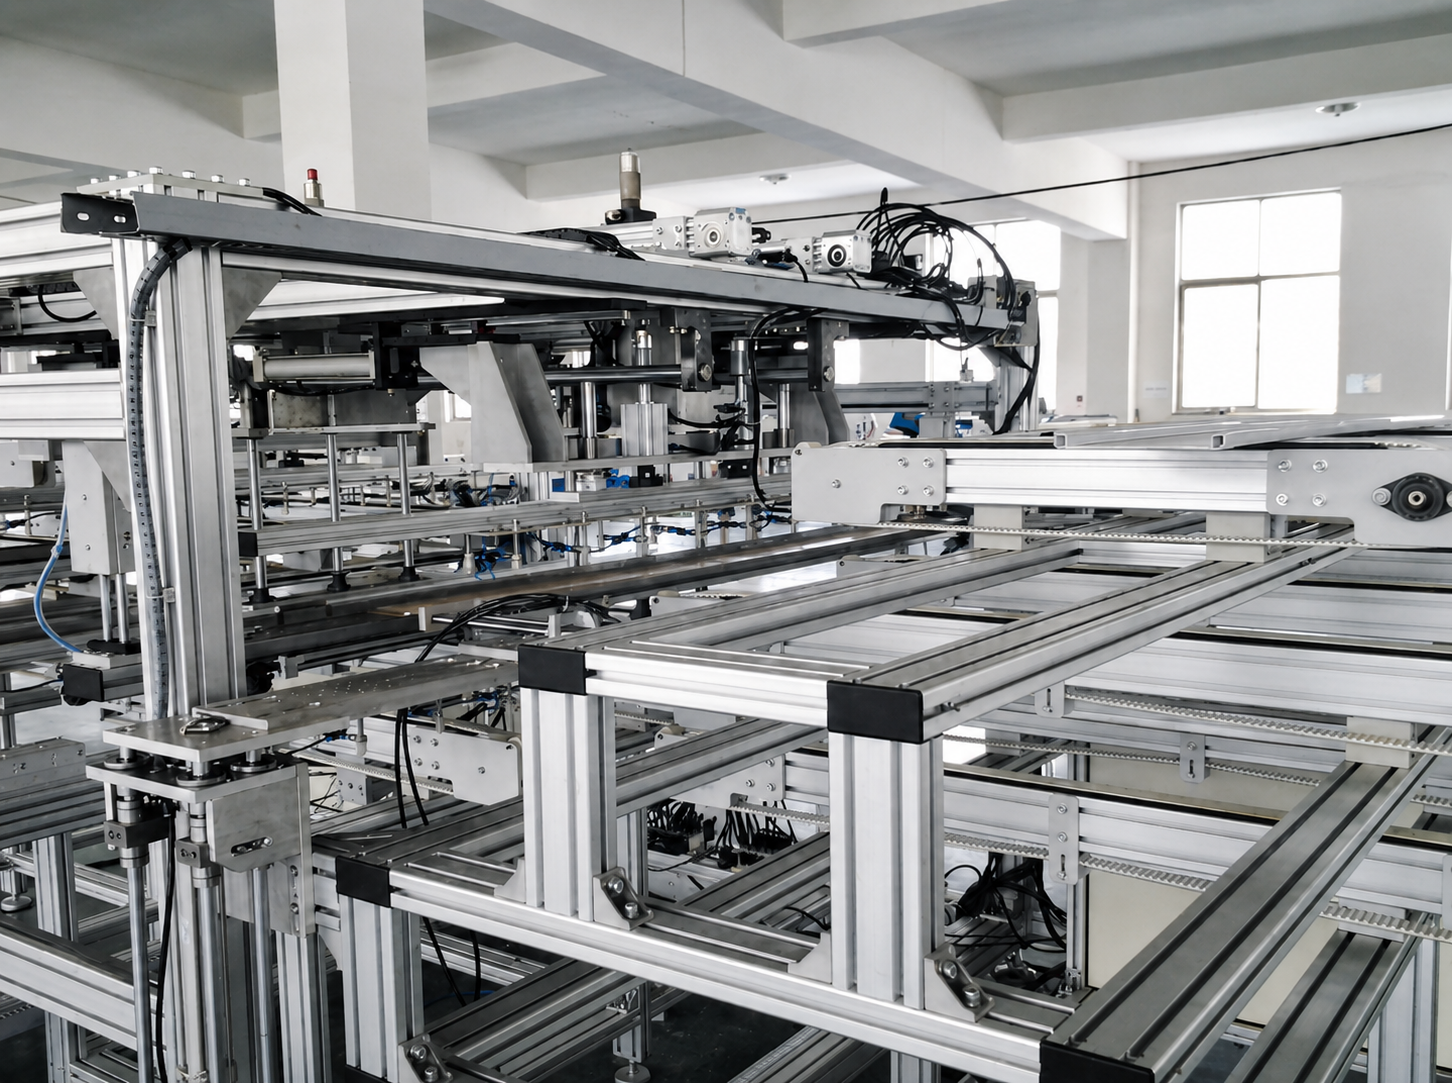
Industrielle aluminiumsprofiler anvendes bredt til rammer for automationsudstyr, maskinomkapslinger, arbejdsstationer, transportbåndsystemer, robotceller og lineære bevægelseskonstruktioner. Deres modulære design forkorter fremstillingstiden, forenkler monteringen og gør fremtidige ændringer langt lettere end svejste stålkonstruktioner.
Valg af en aluminiumsprofil er imidlertid ikke blot et spørgsmål om at vælge den største tilgængelige profil. En for lille ramme kan bukke, vibrere, løsne i forbindelserne eller mindske positionsnøjagtigheden. En for stor ramme øger materialer-, bearbejdning- og monteringsomkostningerne uden nødvendigvis at forbedre de dele af maskinen, der faktisk er afgørende.
Den rigtige fremgangsmåde er at vælge profilserien ud fra belastningsvejen, den uunderstøttede spændvidde, bevægelsesforholdene og funktionen for hver strukturelle zone.
 1. Opdel udstyret i strukturelle zoner først
En komplet automatiseret maskine kræver ikke én profilstørrelse overalt. I de fleste tilfælde kan rammen opdeles i fire zoner:
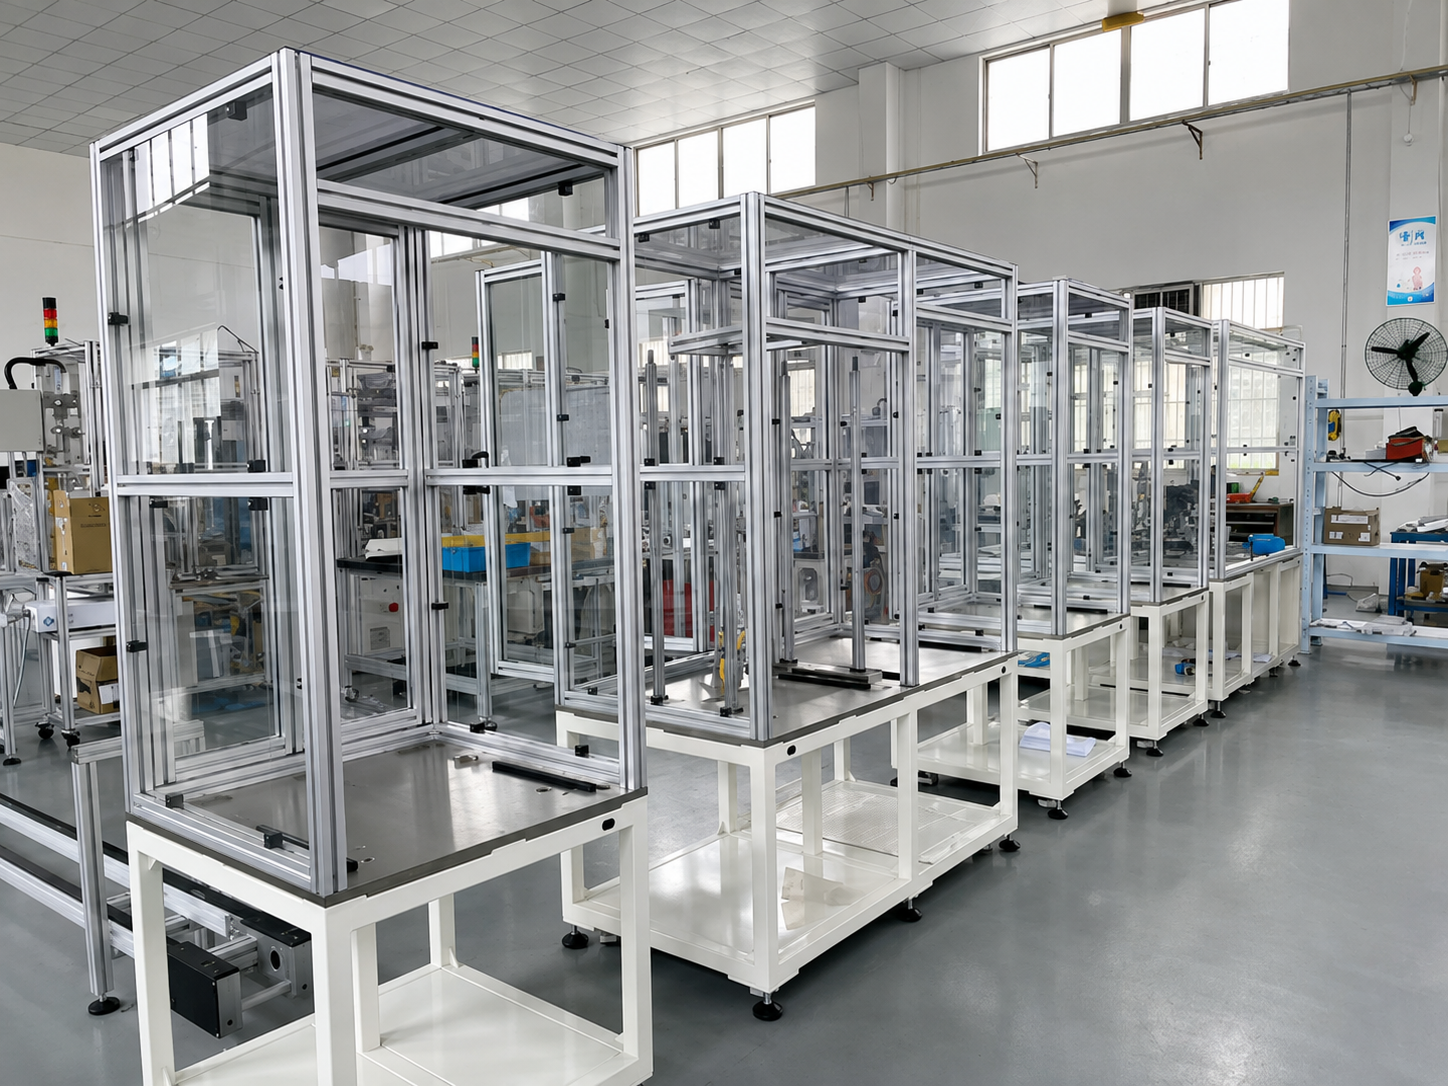
- Kapslinger og lette tilbehørsdele – sikkerhedsbeskyttelser, døre, kabelstøtter, displaymonteringer og sensorbeslag. Disse dele leverer primært beskyttelse eller monteringspositioner.
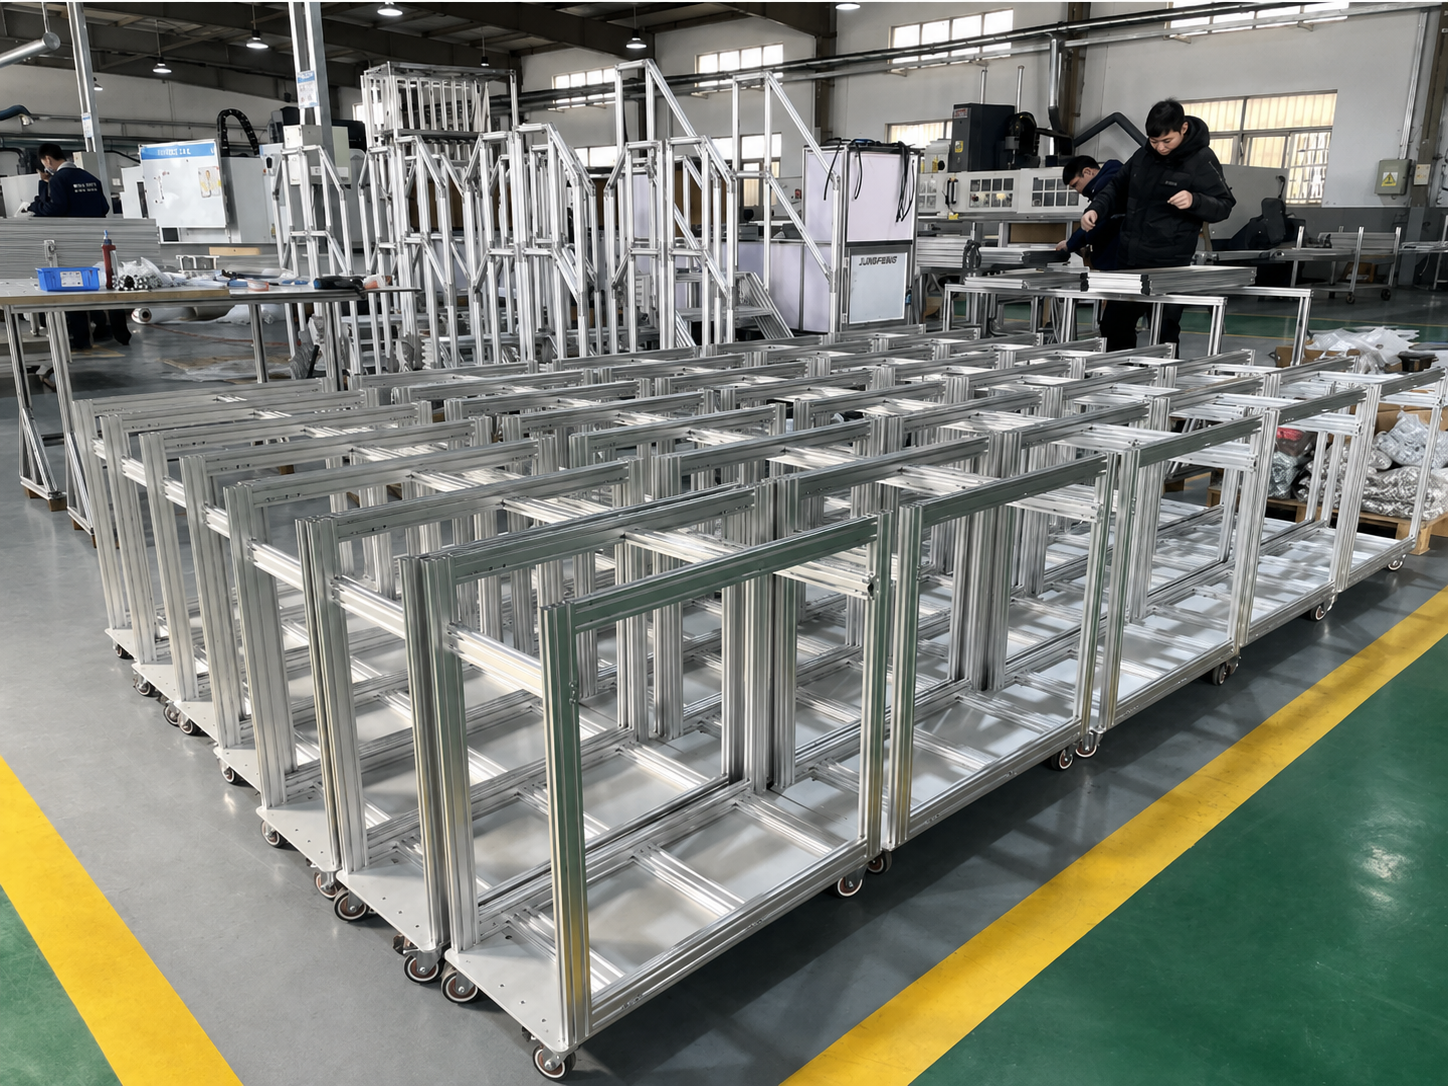
- Hovedmaskinramme – den struktur, der understøtter kapslingen, fastgørelsesmidler, arbejdsbordet og standardmaskinkomponenter.
- Bæreelementer til bevægelsessystemer – bjælker, der bærer lineære moduler, remdrev, kugleskruemoduler, pick-and-place-enheder eller transportbånddrev.
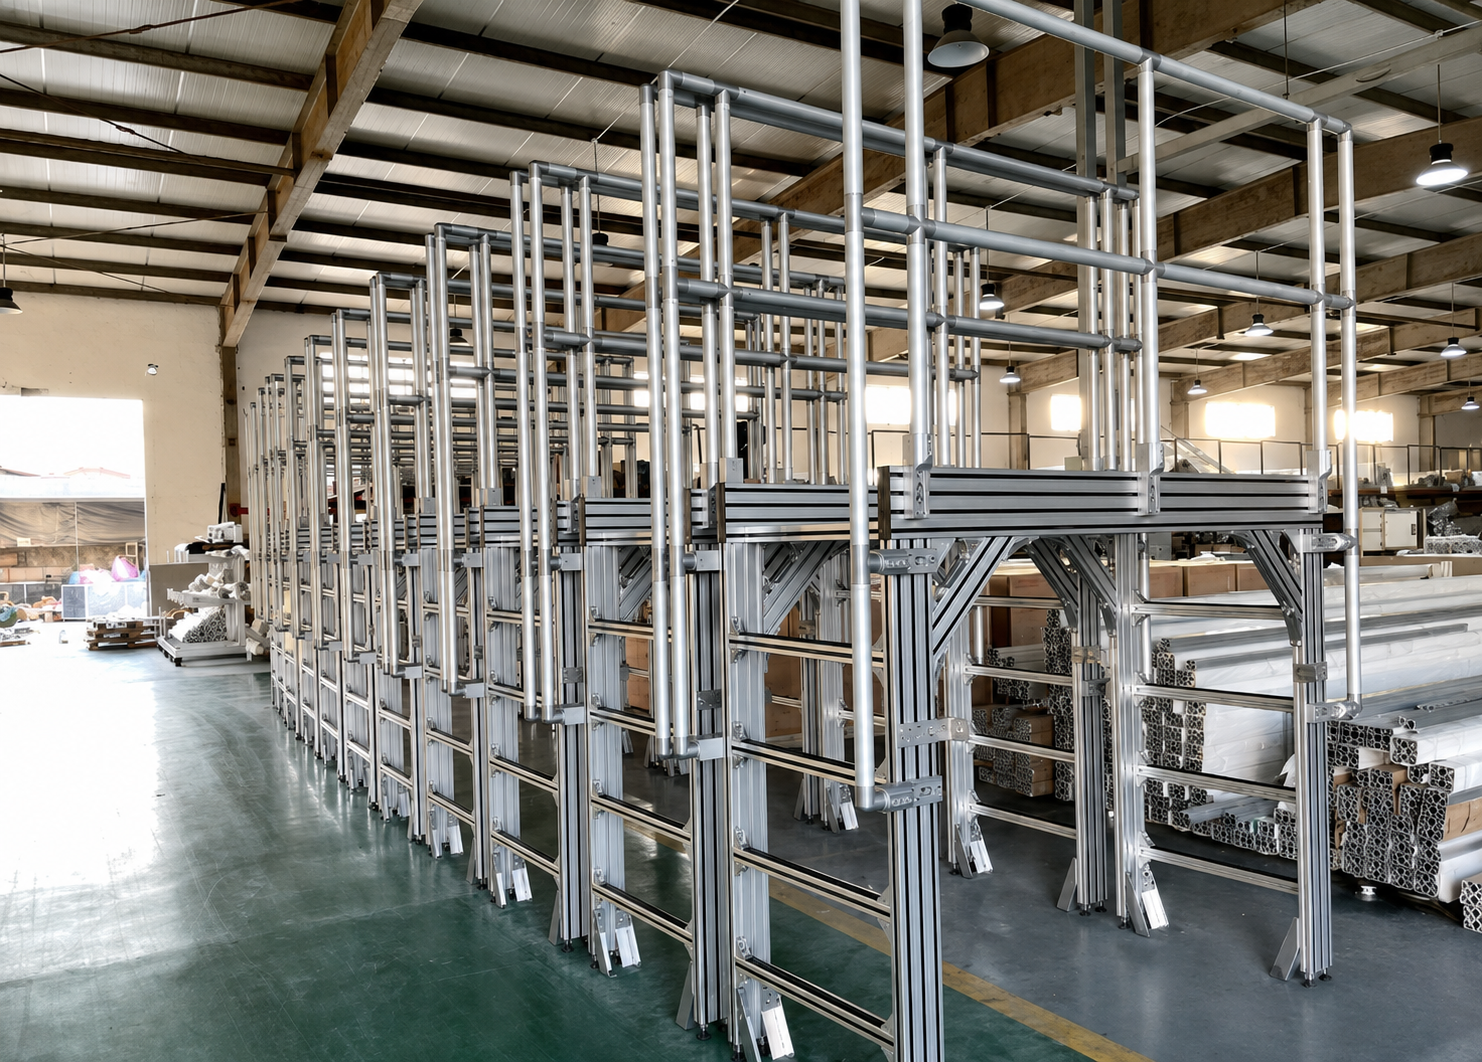
- Tunge baser og lange spændkonstruktioner – fundament for tunge arbejdsemner, robotceller, lange transportbånd og store automatiserede produktionsudstyr.
At bruge en større profil kun der, hvor den er strukturelt nødvendig, resulterer i en ramme, der både er stabil og omkostningseffektiv. For eksempel kan en 3030- eller 4040-profil være velegnet til et kabinet, mens bjælken, der bærer en bevægelig lineær enhed, måske kræver en 4080- eller 40120-profil.
 2. Fire faktorer, der afgør den rigtige profilserie
2.1 Belastning: Overvej, hvordan belastningen påføres
Se ikke kun på den samlede maskinmasse. De mere relevante spørgsmål er:
- Er belastningen jævnt fordelt, eller er den koncentreret i ét punkt?
- Anvendes profilen som en simpel understøtningsbjælke eller som en frihængende bjælke?
- Bærer konstruktionen udelukkende en statisk belastning?
- Udsættes den for gentagne accelerationer, opbremsninger, stød eller vibrationer?
- Kræves der en bestemt positionsnøjagtighed eller en tilladt nedbøjning?
En fast montering på 50 kg på et kort, godt understøttet arbejdsbord stiller helt andre krav til konstruktionen end de samme 50 kg, der bevæger sig med høj hastighed på en lang bjælke. Koncentrerede laster og udhængslaster kræver stærkere profiler end jævnt fordelt statiske laster.
For bevægelig udstyr skal rammen vælges ud fra den maksimale arbejdslast og den faktiske driftscyklus – ikke kun den nominelle lastkapacitet for komponenten.
2.2 Spændvidde: Længere bjælker kræver mere stivhed
Spændvidde er én af de mest hyppigt oversete faktorer i aluminiumsrammedesign. En 4040-profil kan være tilstrækkeligt stiv over en kort afstand, men den samme profil kan vise mærkbar nedbøjning, når den bruges som en lang ubestøttet bjælke med en belastning i midten.
Selv små nedbøjninger kan påvirke:
- Parallelitet mellem føringsrails;
- Remsporing og transportbåndsstabilitet;
- Gentagelsespræcision for en lineær modul;
- Justering mellem fastgørelser og værktøj;
- Langtidsholdbarhed af forbindelser og maskinstøj.
Når en bjælke bliver længere, er de almindelige løsninger at øge tværsnitsarealet, tilføje mellemstøtter, reducere den uunderstøttede spændvidde, bruge parrede profiler eller genudforme konstruktionen, så belastninger overføres gennem en lukket ramme i stedet for en enkelt bjælke.
2.3 Dynamiske forhold: Bevægelse skaber ekstra kræfter
Lineære moduler, transportbånd, løfteenheder og robotter genererer mere end statisk vægt. Under hurtige starte, stop og retningsskift kan inertien skabe vibrationer og transiente belastninger, der er langt højere end den belastning, der ses, mens maskinen står stille.
Hvis en bevægelsesbjælke er for fleksibel, omfatter almindelige symptomer vibration under kørsel, øget driftsstøj, ustabil gentagelighed og ledder, der gradvist løsner. Af denne grund vælges en bevægelsessystem-bjælke ofte én størrelse større end profilen, der bruges til omgivende omslutning eller almindelig ramme.
For højhastigheds- eller højpræcisionsudstyr bør den endelige konstruktion verificeres ved tekniske beregninger eller strukturelle simulationer.
2.4 Forbindelser: En stærk profil kræver stadig en stærk forbindelse
Rammestivhed afhænger både af profiltværsnittet og forbindelsesmetoden. Standard hjørnebeslag er praktiske til lette beskyttelsesafskærmninger og dæksler, men tunge maskinbasier og bevægelige konstruktioner kræver normalt stærkere indvendige forbindere, endeskruer, tykke forstærkningsplader eller forstærkede beslag.
Høje rammer, lange bjælker og konstruktioner med reciprokerende bevægelse bør også anvende diagonale forstærkninger, trekantede forstærkningsplader eller tværgående medlemmer, hvor det er passende. En veludformet forbindelseslayout kan forbedre stabiliteten mere effektivt end blot at øge profilstørrelsen.
 3. Almindelige aluminiumsprofilserier og typiske anvendelser
|
Profilserie |
Hovedegenskaber |
Typiske automatiseringsanvendelser |
|
2020 / lette 2020 |
Kompakt, letvægtig og økonomisk |
Små dæksler, sensorbeslag, kabelstøtter, bordtopenheder |
|
2040 / 2060 |
Bedre bøjningsbestandighed i én retning |
Letvægtsmaskinbjælker, dørrammer, skærmmonteringer, kompakte arbejdsstationer |
|
3030 |
Almindelig brug, afbalanceret styrke og vægt |
Små automatiseringsmaskiner, inspektionsfastgørelser, lette arbejdsstationer, beskyttelsesrammer |
|
3060 / 3090 |
Passer til retningsspecifik belastning og længere profiler |
Små transportbånd, lodrette støtter, dørrammer og supplerende modulstøtter |
|
4040 |
Et almindeligt valg til hovedrammer for automatiseringsudstyr |
Mellemtunge maskinrammer, arbejdsmåtter, fastgørelsesplatforme og udstyrsbasier |
|
4080 / 40120 |
Øget bøjlestivhed til større spændvidder |
Transportbånds hovedbjælker, lineærmoduls understøtningsbjælker, store maskinkrydsbjælker |
|
5050 / 50100 / 50150 |
Sektioner til tunge belastninger med høj samlet stabilitet |
Robotcelle-rammer, tunge arbejdsstationer, udstyrsbasier med lange spændvidder |
|
100100 / 120120 og derover |
Høj stivhed og torsionsmodstand |
Store produktionslinjer, tung automationsudstyr og store sikkerhedsomkapslinger |
De ovenstående serier er et praktisk udgangspunkt. Den endelige valgmulighed afhænger stadig af vægtykkelsen, den faktiske profilgeometri, legeringens tilstand, forbindelsesdesignet og den præcise belastningsanordning.
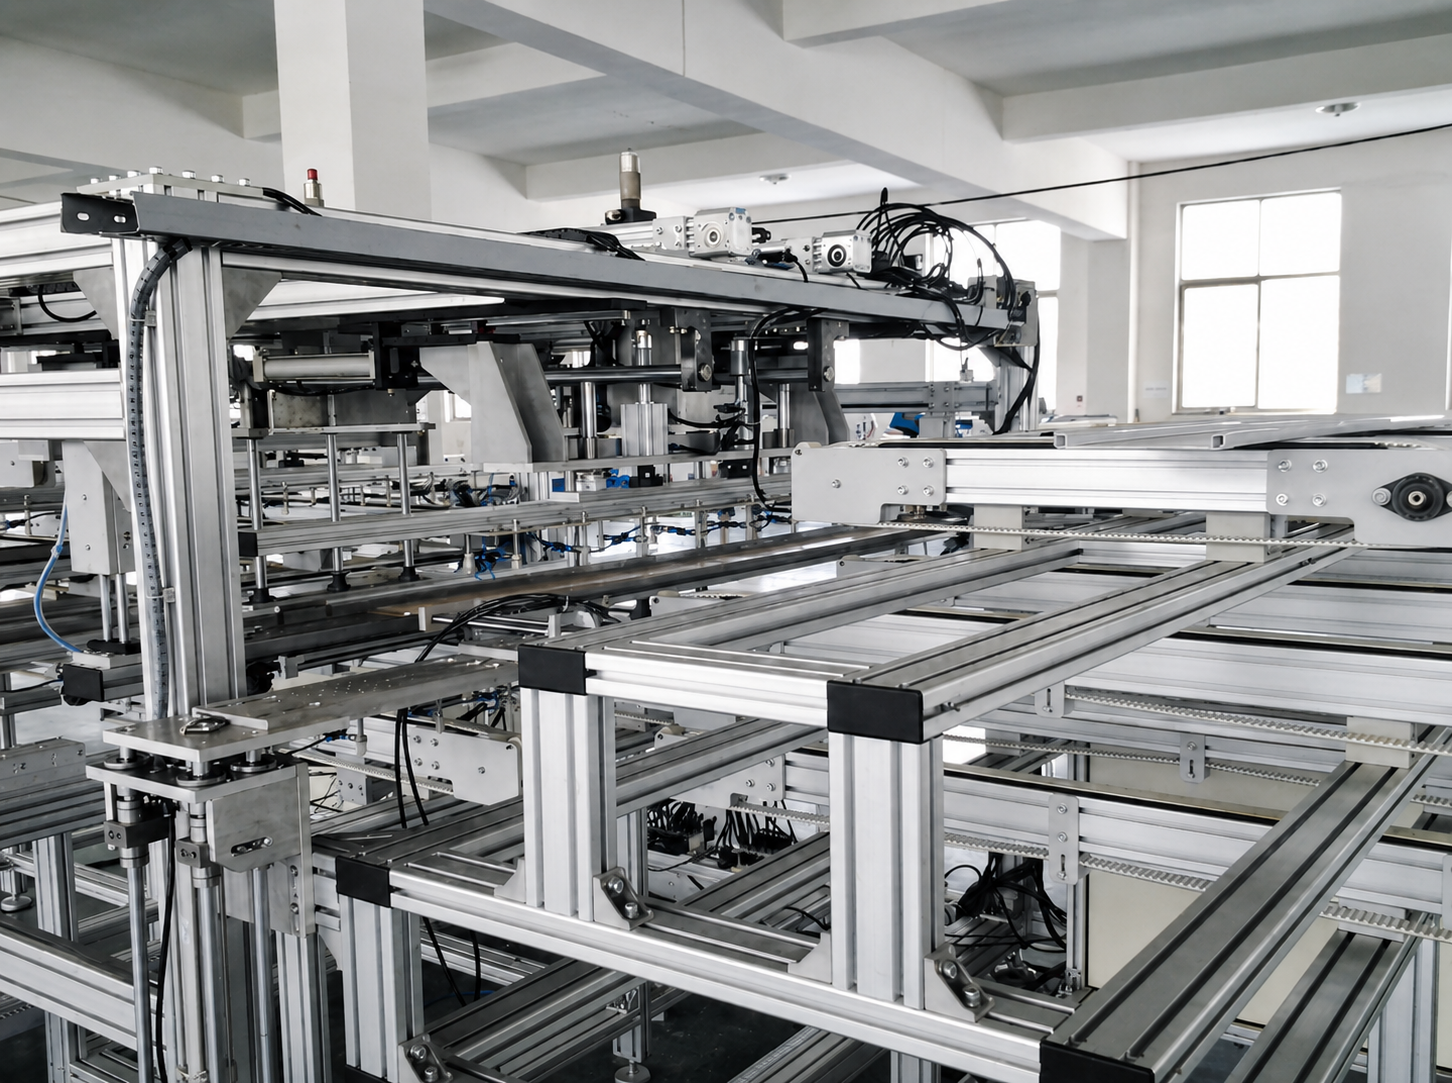 4. Referencevalg efter udstyrstype
Små inspektionsmaskiner og visionssystemer
Kompakt inspektionsudstyr omfatter ofte kameraer, belysning, fastgørelsesanordninger og små lineære moduler. Den samlede vægt kan være beskeden, men optiske eller bevægelighedskomponenter kræver stadig en stabil monteringsflade.
Typisk konfiguration:
- Kabinett og dørkarm: 2020, 2040 eller 3030;
- Hovedramme: 3030 eller 4040;
- Monteringsbjælke til lineært modul: 4040 eller 4080;
- Base: 4040 med justerbare fodplader og forstærkede knudepunkter, hvor det er nødvendigt.
Ved visionssystemer undgå tynde profiler eller lange udhæng ved monteringspunkter for kameraer og bevægelighedsmoduler. Konstruktionens vibrationer kan direkte påvirke billedstabiliteten og inspektionsgentageligheden.
Skruemaskiner, doseringsmaskiner og etiketmaskiner
Disse maskiner bruger typisk XYZ-bevægelsessystemer med hyppige accelerationer og decelerationer. Bevægelseskonstruktionen bør derfor have større opmærksomhed end yderkabinettet.
Typisk konfiguration:
- Kabinet og sikkerhedsdør: 3030 eller 4040;
- Hovedmaskinramme: 4040;
- Støttebjælker til X- og Y-akse: 4080 eller 40120;
- Base: 4040, 4080 eller 5050 afhængigt af udstyrets størrelse og lastkapacitet.
Ved dispensermaskiner med lang bevægelsesstræk eller flerakse skruemontagesystemer vælges først modulstøttebjælken ud fra bevægelseslængden, den bevægede masse og accelerationen, og derefter konstrueres yderrammen omkring den.
Båndtransportører, rulletransportører og palletransportører
Ved transportørsystemer er de vigtigste variable transportørlængden, afstanden mellem støtter, enhedslasten, overførselsmetoden og drivopstillingen.
Typisk konfiguration:
- Letvægtsbåndtransportører: 3030, 3060 eller 4040;
- Mellemtunge rulletransportører: 4040 eller 4080;
- Akumulerings- eller palletransportørkonstruktioner: 4080, 40120 eller 50100;
- Tungt belastede palletransportanlæg: 40120, 50150, 100100 eller større profiler;
- Støtter og ben: 4040, 4080 eller 5050, valgt ud fra højde og belastning.
Lange transportbånd kræver en fornuftig afstand mellem benene og tilstrækkelig tværstivning. Forøgelse af profilstørrelsen alene kan ikke fuldt ud kompensere for for store afstande mellem støtterne.
Robotarbejdsstationer og sikkerhedsceller
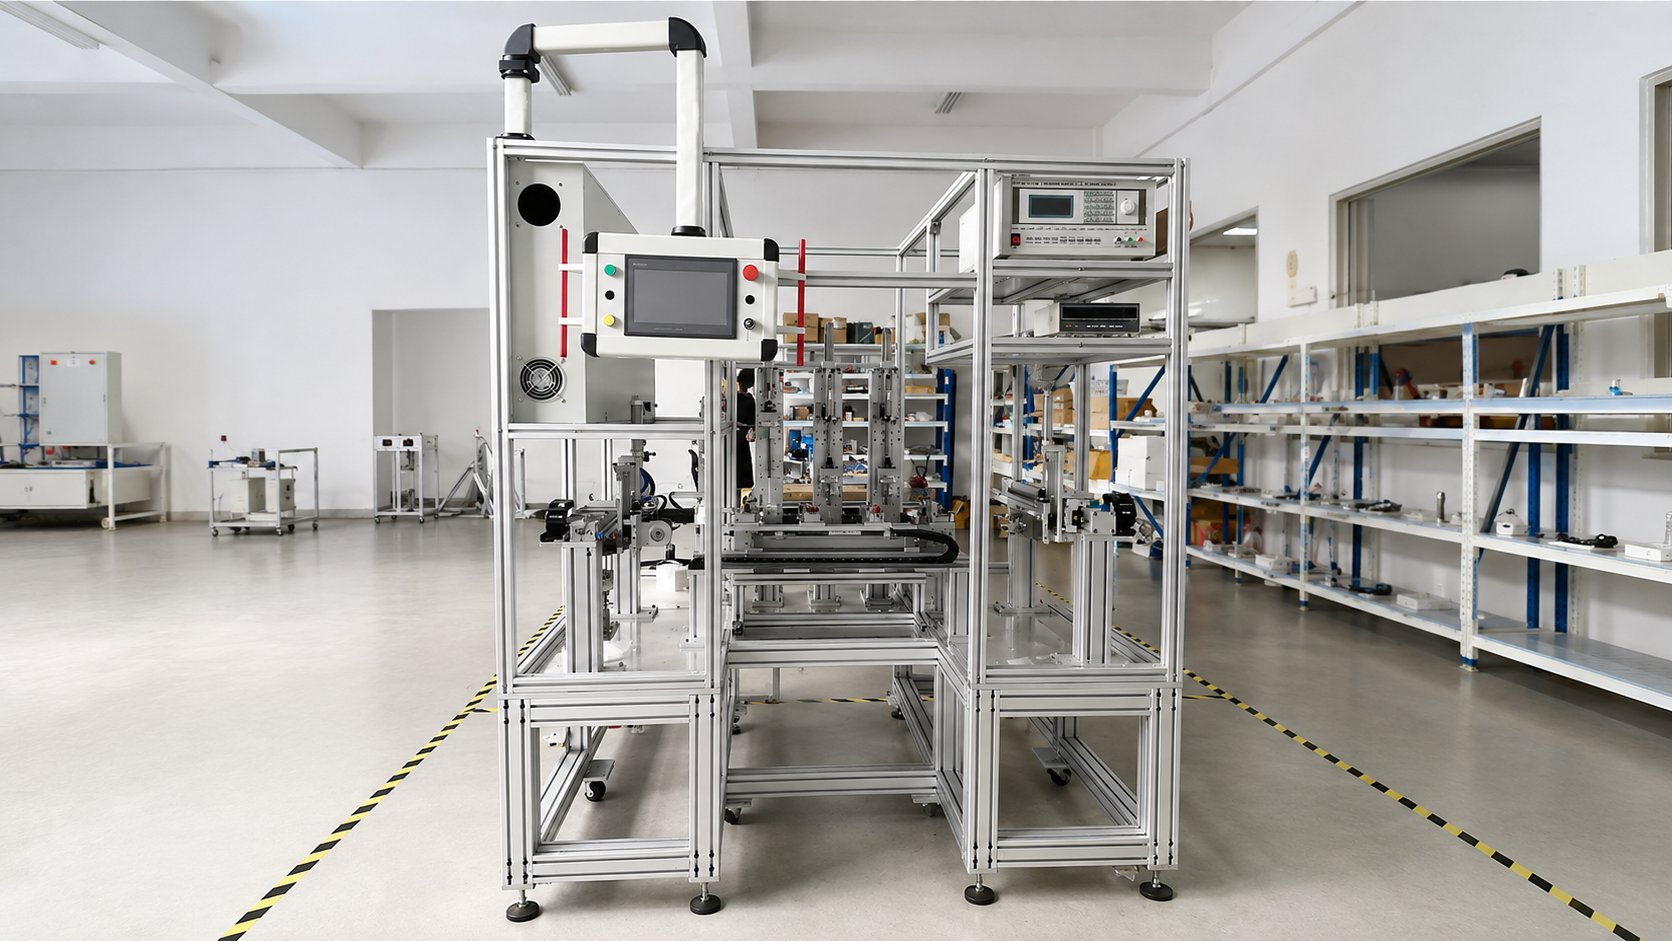
En robotarbejdsstation omfatter typisk en robotbase, fastgørelsesanordninger, perifert beskyttelse og et område til styrekabinet. Disse elementer bør ikke udføres med samme strukturelle niveau.
Typisk konfiguration:
- Sikkerhedsbeskyttelser: 2020, 3030 eller 4040;
- Beskyttelsesdøre: 3030 eller 4040;
- Styrekabinetstøtter: 3030 eller 4040;
- Fastgørelsesbord: 4040, 4080 eller 5050;
- Robotbase: Et heavy-duty aluminiumsramme med tykke forbindelsesplader og guldfastgørelser eller en svejset stålbase, hvor det er påkrævet.
Robotbasedesignet skal tage højde for dynamisk inertie, rækkevidde, lastkapacitet og cykelhastighed – ikke kun robotens egen vægt. Robotter med høj hastighed eller høj lastkapacitet kræver ofte en stålbase eller en kraftigt forstærket og guldfastgjort aluminiumskonstruktion.
 5. Fire almindelige udvalgsmistag
Mistag 1: At vælge udelukkende efter den samlede maskinvægt
Den samme samlede vægt kan medføre meget forskellige spændinger, afhængigt af, hvor den placeres. Spændvidde, understøtningsposition, punktlaste og frie udkragninger skal overvejes sammen.
Mistag 2: At bruge én profilstørrelse for hele maskinen
At bruge én serie overalt kan forenkle indkøb, men det fører ofte til materialebesparelser i områder med lav belastning og utilstrækkelig dimensionering af kritiske bærende områder. En zoneret konstruktion er normalt mere økonomisk og mere pålidelig.
Mistag 3: At ignorere døre og udkragede tilbehørsdele
Døre, HMI-armsystemer, styrebokse og monitordrage er måske ikke tunge, men deres last virker på afstand fra understøtningspunktet. Brug profiler med en passende orientering og tilstrækkelig tværsnitsstørrelse for at forhindre gennembøjning og svingning.
Mistag 4: At forstørre profiler i stedet for at forbedre konstruktionen
Når stivheden er utilstrækkelig, er en større profil kun én mulighed. At tilføje en midterstøtte, forkorte spændvidden, bruge en lukket rammekonstruktion eller forbedre ledningslayoutet kan opnå bedre resultater til lavere omkostning.
6. En praktisk udvalgsarbejdsgang
Brug følgende arbejdsgang, når du designer en ramme til automatiseringsudstyr:
- Definer de samlede udstyrsdimensioner, maskinens vægt og den maksimale arbejdsemneslast.
- Opdel konstruktionen i kabinett, hovedramme, bevægelsesbjælke og basezoner.
- Identificer spændvidden, støttepunkterne og lastretningen for hvert medlem.
- Tjek for dynamisk bevægelse, stød, excentrisk belastning og udskragede komponenter.
- Vælg en foreløbig profilserie til hver zone.
- Design forbindelsesmetoden, forstærkningsplader, tværbjælker, justeringsfødder og gulvankre som en del af konstruktionen.
- Udfør beregninger eller simuleringer for udstyr med lang spændvidde, tung belastning eller høj præcision.
- Reserver T-spoler og monteringspositioner til fremtidige pneumatiske ledninger, kabelruter, styrekabinetter, sensorer, beskyttelser og fastgørelsesmidler.
Konklusion
Den bedste aluminiumsprofilserie til en automatiseringsudstyrsramme er ikke nødvendigvis den største. Lette dæksler og beskyttelser kan ofte bruge profilerne 2020, 2040 eller 3030. 3030 og 4040 er praktiske valg til mange små og mellemstore maskinrammer. Til lange spænd, transportbåndbjælker og lineære bevægelsesstøtter giver 4080 og 40120 større bøjestivhed. Tunge udstyrsbasier, robotceller og store produktionslinjer kræver måske profilerne 5050, 50150, 100100 eller større, ofte kombineret med forstærkede forbindelser og gulvforankring.
For en pålidelig endelig konstruktion skal udstyrets størrelse, belastning, spændvidde, driftshastighed, krævet nøjagtighed og installationsforhold angives til ingeniørteamet eller profilleverandøren. Dette gør det muligt at tilpasse profilens tværsnit, forbindelsesmetoden og understøtningslayoutet til den reelle anvendelse – og undgå dyre rammeændringer senere.
Indholdsfortegnelse
- 1. Opdel udstyret i strukturelle zoner først
- 2. Fire faktorer, der afgør den rigtige profilserie
- 2.1 Belastning: Overvej, hvordan belastningen påføres
- 2.2 Spændvidde: Længere bjælker kræver mere stivhed
- 2.3 Dynamiske forhold: Bevægelse skaber ekstra kræfter
- 2.4 Forbindelser: En stærk profil kræver stadig en stærk forbindelse
- 3. Almindelige aluminiumsprofilserier og typiske anvendelser
- 4. Referencevalg efter udstyrstype
- Små inspektionsmaskiner og visionssystemer
- Skruemaskiner, doseringsmaskiner og etiketmaskiner
- Båndtransportører, rulletransportører og palletransportører
- Robotarbejdsstationer og sikkerhedsceller
- 5. Fire almindelige udvalgsmistag
- Mistag 1: At vælge udelukkende efter den samlede maskinvægt
- Mistag 2: At bruge én profilstørrelse for hele maskinen
- Mistag 3: At ignorere døre og udkragede tilbehørsdele
- Mistag 4: At forstørre profiler i stedet for at forbedre konstruktionen
- 6. En praktisk udvalgsarbejdsgang
- Konklusion

