 EN

GUÍA DE CAMPO PARA AUTOMACIÓN INDUSTRIAL
Como escoller series de perfis de aluminio para estruturas de equipos de automatización
Unha guía práctica sobre carga, luz, movemento dinámico e deseño estrutural
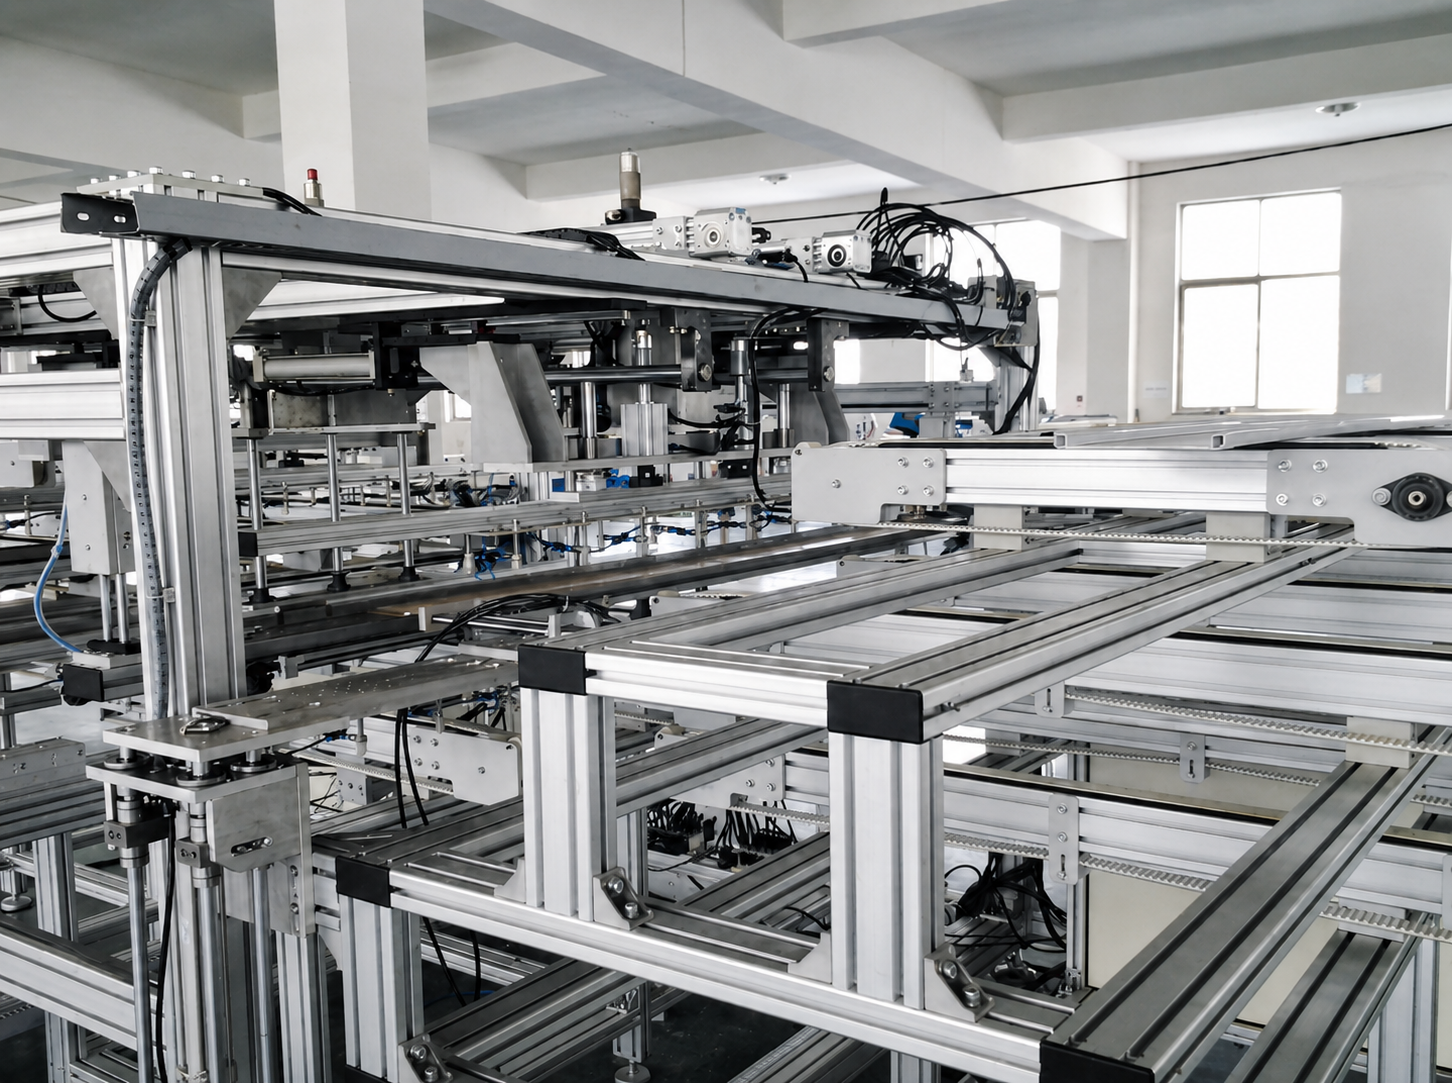
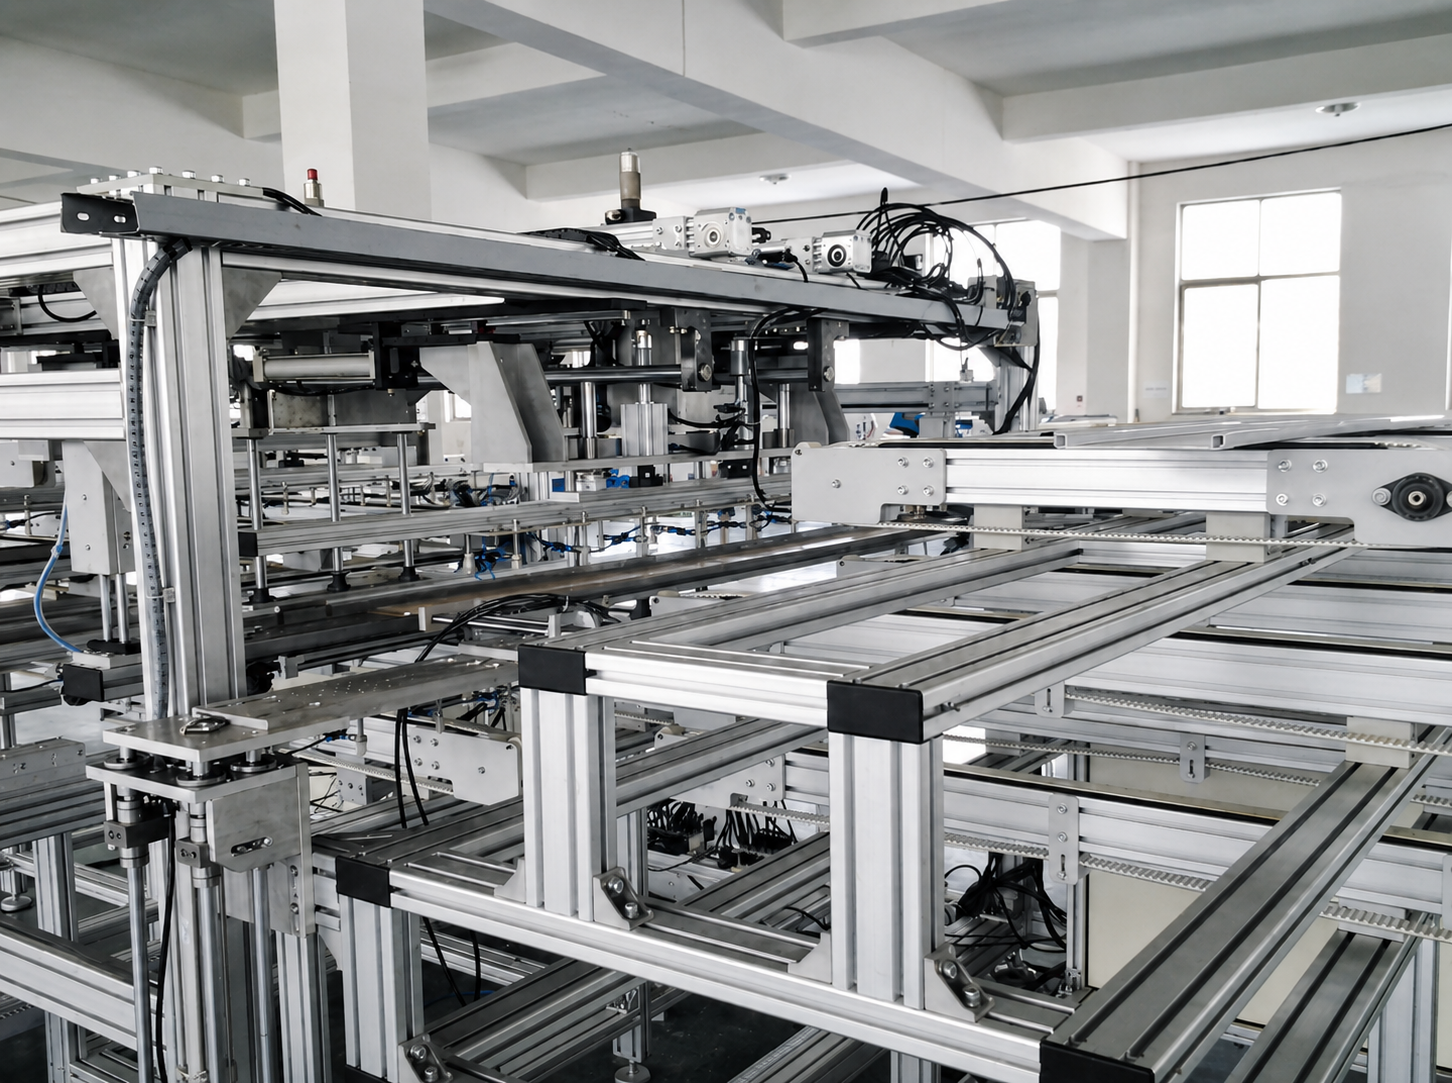
Os perfis de aluminio industriais úsanse amplamente para estruturas de equipos de automatización, envolventes de máquinas, postos de traballo, sistemas de transportadores, células robóticas e estruturas de movemento lineal. O seu deseño modular reduce o tempo de fabricación, simplifica a montaxe e fai que as futuras modificacións sexan moito máis sinxelas ca as estruturas de acero soldadas.
Non obstante, escoller un perfil de aluminio non é tan sinxelo como seleccionar a sección máis grande dispoñible. Un bastidor de tamaño insuficiente pode flexionarse, vibrar, afrouxarse nas xuntas ou reducir a precisión de posicionamento. Un bastidor excesivamente grande incrementa os custos de material, mecanizado e montaxe sen mellorar necesariamente as partes da máquina que realmente importan.
A aproximación axeitada consiste en seleccionar a serie de perfís segundo a traxectoria de carga, a lonxitude de vano non soportado, as condicións de movemento e a función de cada zona estrutural.
 1. Dividir primeiro o equipo en zonas estruturais
Unha máquina de automatización completa non require un mesmo tamaño de perfil en todas as súas partes. Na maioría dos casos, o bastidor pode dividirse en catro zonas:
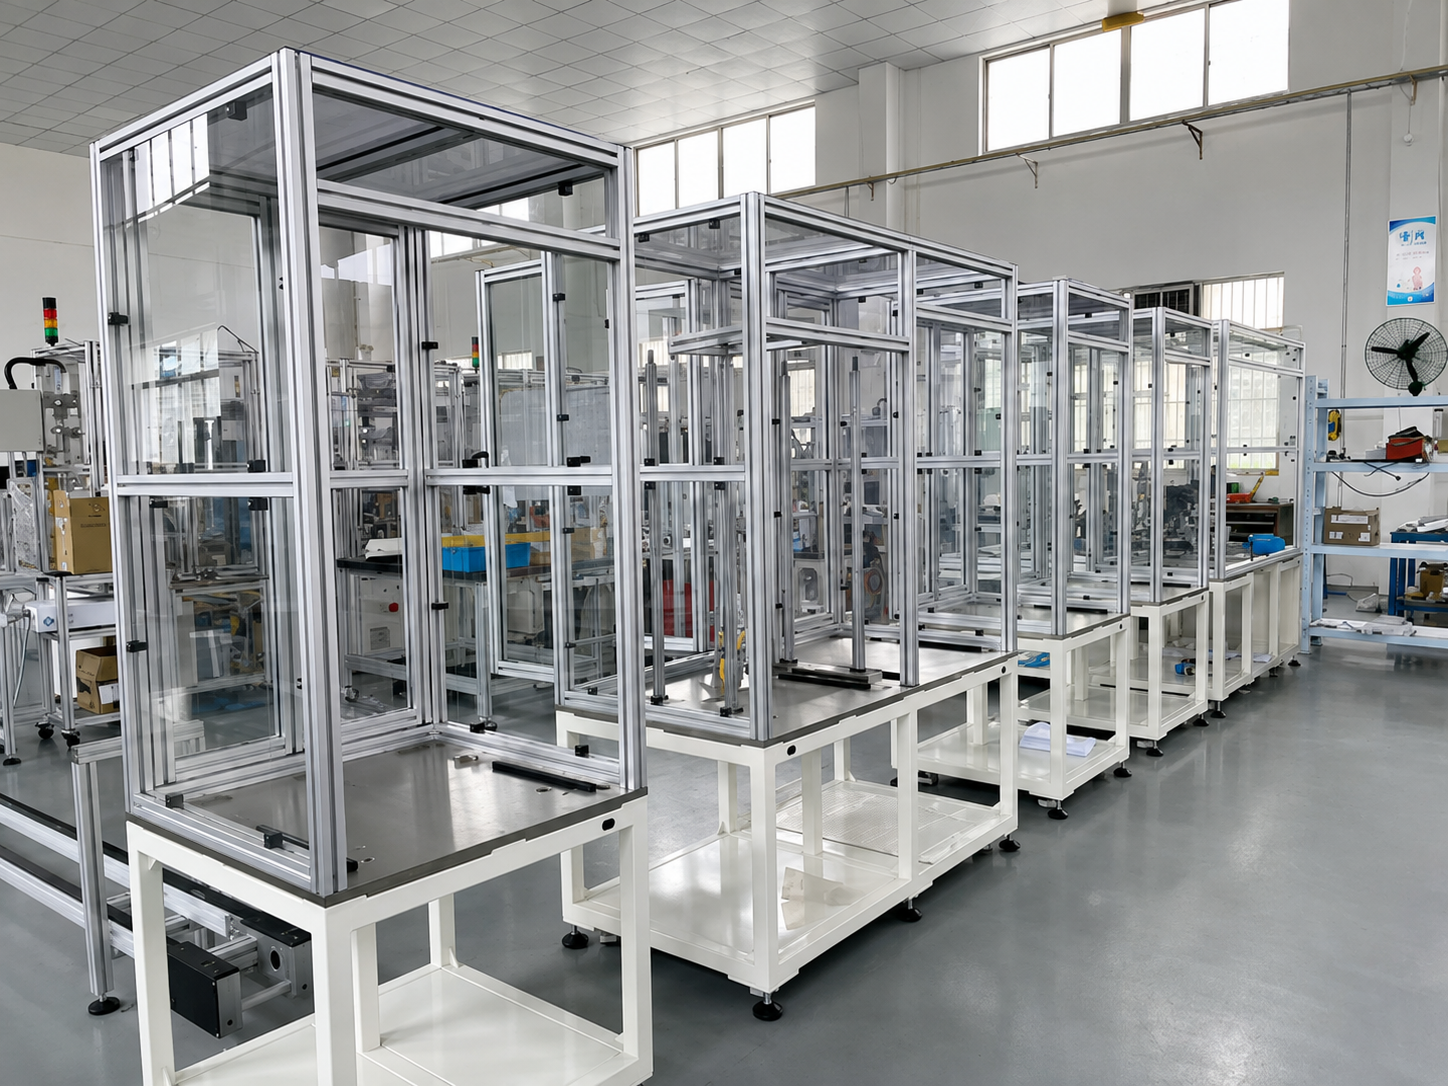
- Envolturas e accesorios de baixa carga – protectores de seguridade, portas, soportes para cables, soportes para pantallas e soportes para sensores. Estas pezas proporcionan principalmente protección ou posicións de montaxe.
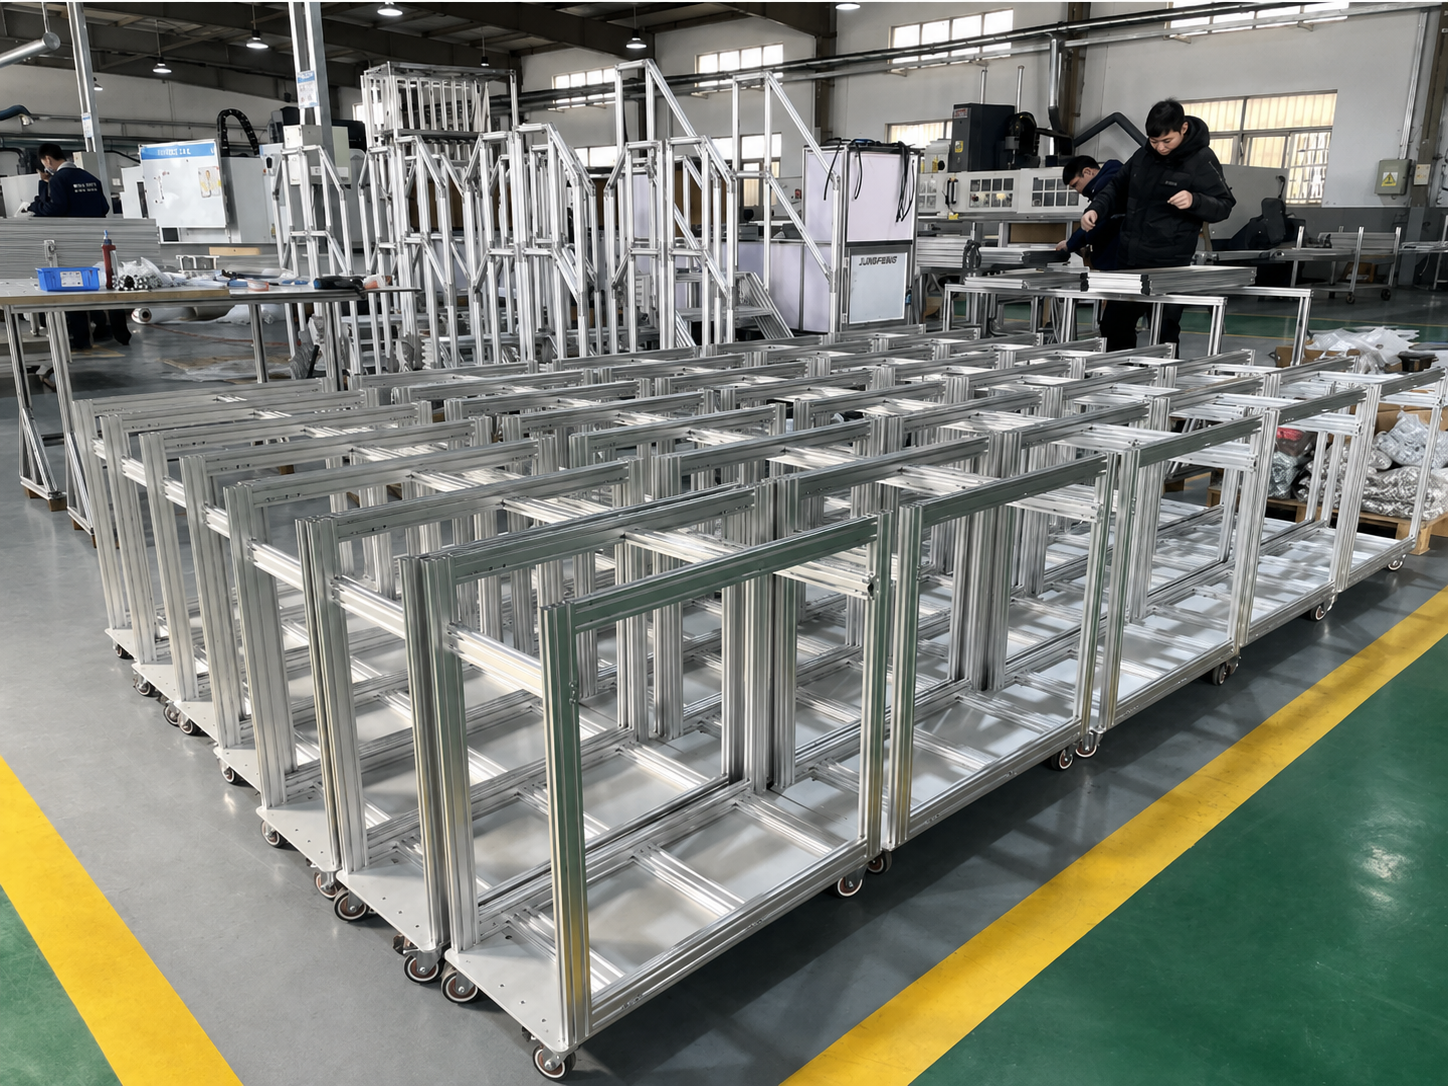
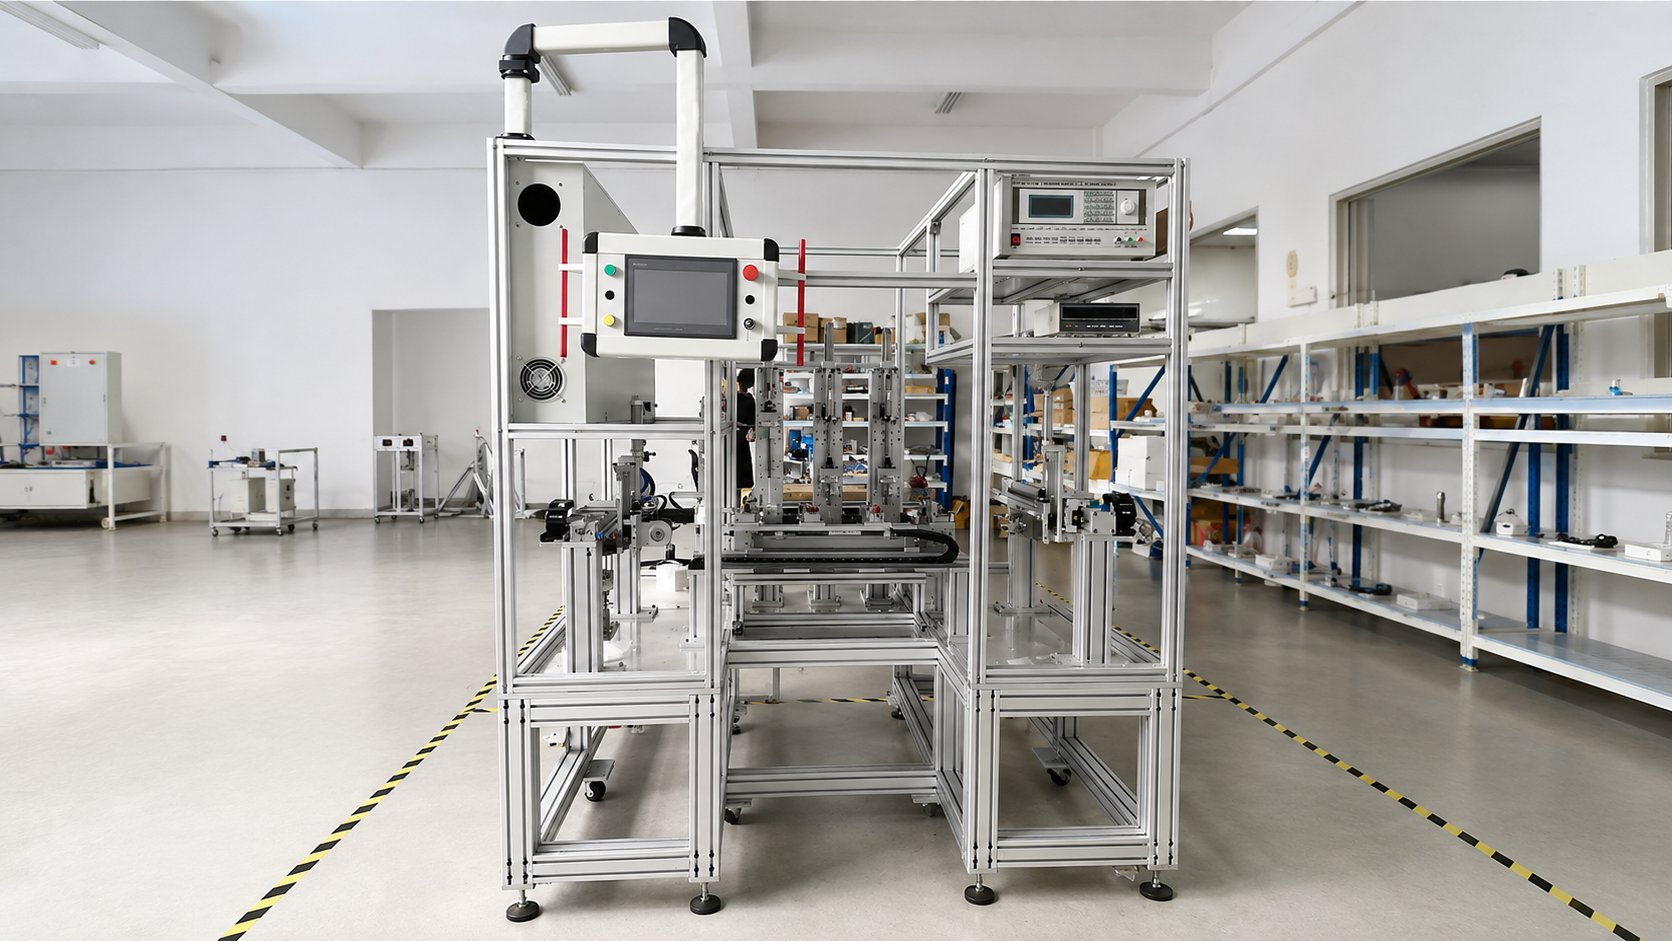
- Bastidor principal da máquina – a estrutura que soporta a envoltura, os dispositivos de suxeición, a mesa de traballo e os compoñentes estándar da máquina.
- Vigas de soporte do sistema de movemento – vigas que soportan módulos lineares, accionamentos de correas, eixos de fuso de bolas, unidades de recollida e colocación ou accionamentos de transportadores.
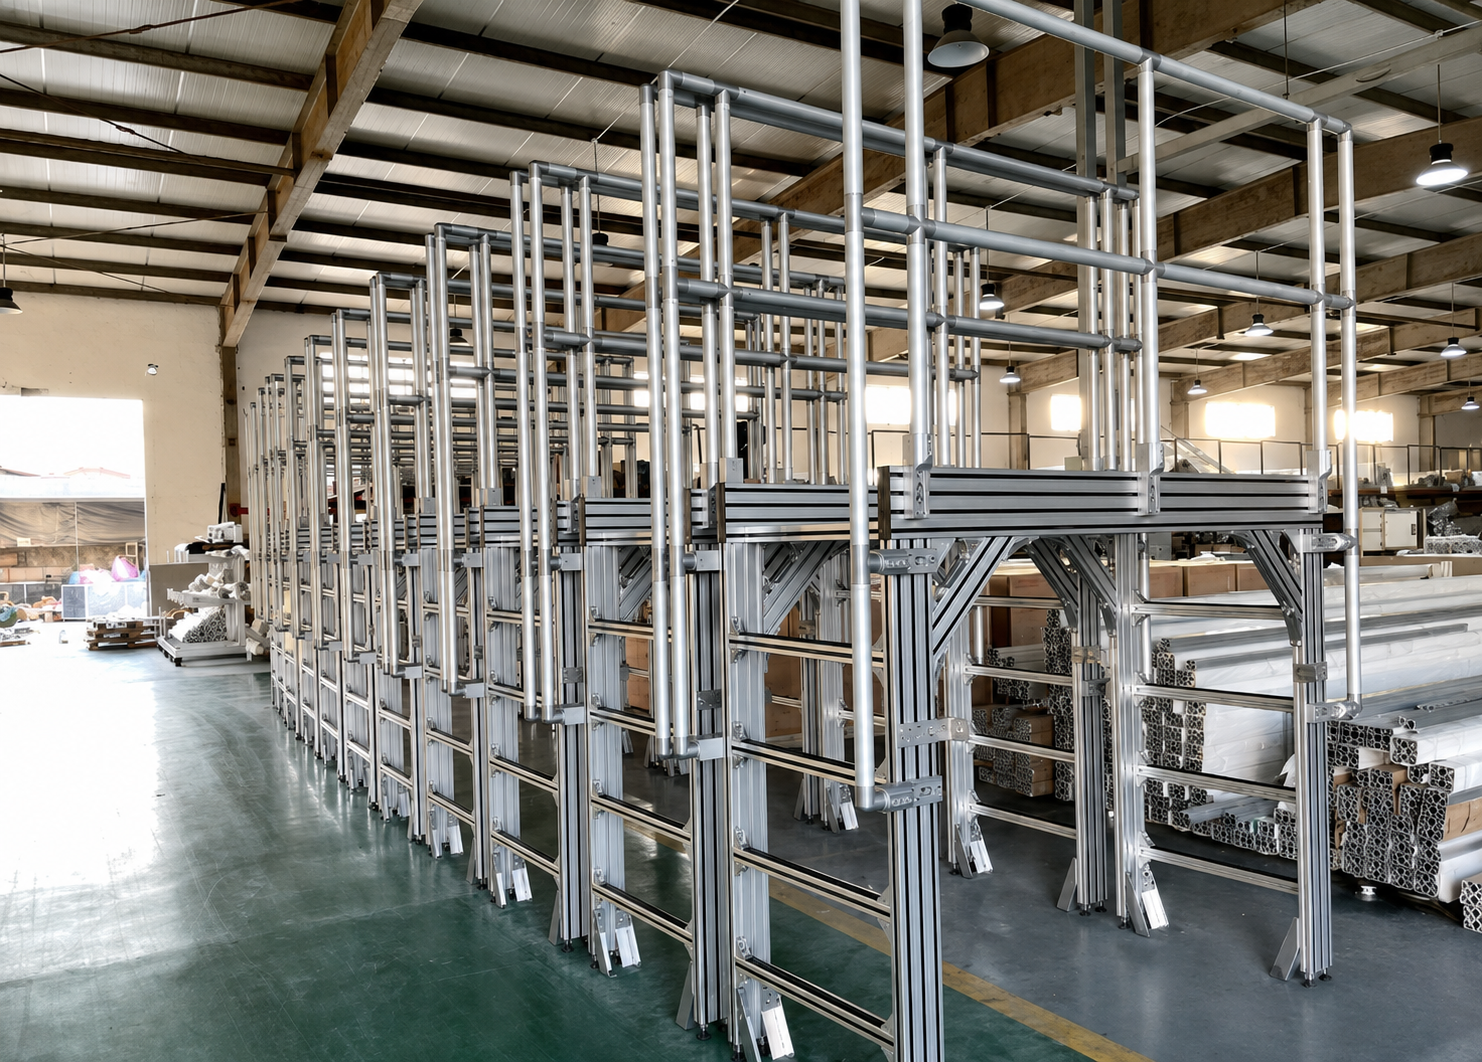
- Bases de alta resistencia e estruturas de grande envergadura – fundacións para pezas de traballo pesadas, células robóticas, transportadores longos e grandes equipos de produción automatizados.
Empregar un perfil máis grande só onde é estruturalmente necesario produce un bastidor que é ao mesmo tempo estable e económico. Por exemplo, un perfil 3030 ou 4040 pode ser adecuado para un envolvente, mentres que a viga que soporta un módulo linear móbil pode necesitar un 4080 ou 40120.
 2. Catro factores que determinan a serie de perfís correcta
2.1 Carga: considerar como se aplica a carga
Non considere só o peso total da máquina. As preguntas máis importantes son:
- A carga está distribuída uniformemente ou concentrada nun punto?
- Úsase o perfil como viga de apoio simple ou como viga en voladizo?
- A estrutura soporta só unha carga estática?
- Experimentará aceleracións, freadas, impactos ou vibracións repetidas?
- Existe unha precisión de posicionamento requirida ou unha desviación permitida?
Un dispositivo de 50 kg sobre unha bancada curta e ben soportada crea unha demanda estrutural moi distinta que os mesmos 50 kg en movemento a alta velocidade sobre unha viga longa. As cargas concentradas e as cargas en voladizo requiren seccións máis resistentes que as cargas estáticas uniformemente distribuídas.
Para o equipamento en movemento, o bastidor debe seleccionarse en función da carga de traballo máxima e do ciclo operativo real, non só da carga nominal do compoñente.
2.2 Luz: As vigas máis longas necesitan máis rigidez
A luz é un dos factores máis frecuentemente pasados por alto no deseño de bastidores de aluminio. Un perfil 4040 pode ser suficientemente ríxido nunha distancia curta, pero o mesmo perfil pode presentar unha desviación notable cando se usa como viga longa sen apoio e con carga central.
Incluso unha pequena desviación pode afectar:
- O paralelismo entre as guías lineares;
- O seguimento da correa e a estabilidade do transportador;
- A repetición da posición dun módulo linear;
- Aliñamento entre fixacións e ferramentas;
- Estanqueidade a longo prazo das unións e ruído da máquina.
Cando unha viga se fai máis longa, as solucións habituais son aumentar a sección do perfil, engadir soportes intermedios, reducir o vano non soportado, usar perfís apareados ou redeseñar a estrutura de xeito que as cargas se transfiran mediante un marco pechado en vez dunha única viga.
2.3 Condicións dinámicas: O movemento xera forzas adicionais
Os módulos lineares, as bandas transportadoras, as unidades de elevación e os robots xeran máis ca só o peso estático. Durante arranques rápidos, paradas e cambios de dirección, a inercia pode causar vibracións e cargas transitorias moito máis altas ca as cargas observadas cando a máquina está en repouso.
Se unha viga de movemento é demasiado flexible, os síntomas comúns inclúen vibración durante o desprazamento, aumento do ruído operativo, repetibilidade inconsistente e unións que se van afrouxando progresivamente. Por esta razón, normalmente escóllese para unha viga de sistema de movemento un perfil dun nivel superior ao empregado para o envolvente circundante ou para o armazón xeral.
Para equipos de alta velocidade ou alta precisión, o deseño final debe verificarse mediante cálculos de enxeñaría ou simulación estrutural.
2.4 Conexións: Un perfil forte aínda necesita unha unión forte
A rigidez do bastidor depende tanto da sección do perfil como do método de conexión. Os soportes de esquina estándar son convenientes para gardas e cubertas de baixa carga, pero as bases de máquinas pesadas e as estruturas móveis normalmente requiren conectores internos máis resistentes, fixacións roscadas nas extremidades, placas de reforzo grosas ou soportes reforzados.
Os bastidores altos, as vigas longas e as estruturas con movemento alternativo tamén deben empregar tirantes cruzados, reforzos triangulares ou membros transversais cando sexa apropiado. Unha distribución ben deseñada das conexións pode mellorar a estabilidade máis eficazmente que simplemente aumentar o tamaño do perfil.
 3. Series comúns de perfís de aluminio e aplicacións típicas
|
Serie de perfís |
Características principais |
Aplicacións típicas na automatización |
|
2020 / 2020 de baixa carga |
Compacto, lixeiro e económico |
Pequenas cubertas, soportes para sensores, soportes para cables, dispositivos de mesa |
|
2040 / 2060 |
Mellor resistencia á flexión nunha dirección |
Vigas de máquinas lixeiras, marcos de portas, soportes para monitores e postos de traballo compactos |
|
3030 |
De uso xeral, con resistencia e peso equilibrados |
Máquinas pequenas de automatización, dispositivos de inspección, postos de traballo lixeiros e estruturas protectoras |
|
3060 / 3090 |
Adecuado para cargas direccionais e elementos máis longos |
Pequenos transportadores, montantes, marcos de portas e soportes auxiliares para módulos |
|
4040 |
Elección habitual para estruturas principais de equipos de automatización |
Estruturas de máquinas de media carga, mesas de traballo, plataformas para dispositivos e bases de equipos |
|
4080 / 40120 |
Maior rigidez á flexión para vanos máis grandes |
Vigas principais de transportadores, vigas de soporte de módulos lineares, travesaños grandes de máquinas |
|
5050 / 50100 / 50150 |
Perfís de alta resistencia con gran estabilidade global |
Estruturas de células robóticas, postos de traballo pesados, bases de equipos de gran vano |
|
100100 / 120120 e superior |
Alta rigidez e resistencia á torsión |
Grandes liñas de produción, equipos de automatización pesada e grandes envolventes de seguridade |
As series anteriores son un punto de partida práctico. A selección final depende aínda da grosura das paredes, da xeometría real do perfil, do estado da aleación, do deseño das conexións e da disposición exacta das cargas.
 4. Selección de referencia segundo o tipo de equipo
Máquinas pequenas de inspección e sistemas de visión
O equipamento de inspección compacto inclúe normalmente cámaras, iluminación, soportes e módulos lineares pequenos. O peso total pode ser modesto, pero os compoñentes ópticos ou de movemento aínda poden require unha superficie de montaxe estable.
Configuración típica:
- Envoltura e marco da porta: 2020, 2040 ou 3030;
- Estrutura principal: 3030 ou 4040;
- Viga de montaxe do módulo linear: 4040 ou 4080;
- Base: 4040 con pés niveladores e xuntas reforzadas cando sexa necesario.
Para os sistemas de visión, evite perfís finos ou voladizos longos nos puntos de montaxe da cámara e do módulo de movemento. As vibracións estruturais poden afectar directamente á estabilidade da imaxe e á repetibilidade da inspección.
Máquinas de atornillado, dispensación e etiquetado
Estas máquinas utilizan normalmente sistemas de movemento XYZ con aceleracións e desaceleracións frecuentes. Polo tanto, a estrutura de movemento debe recibir máis atención que a cuberta exterior.
Configuración típica:
- Carcasa e porta de seguridade: 3030 ou 4040;
- Estrutura principal da máquina: 4040;
- Vigas de soporte dos eixos X e Y: 4080 ou 40120;
- Base: 4040, 4080 ou 5050, segundo o tamaño do equipo e a carga útil.
Para máquinas dispensadoras de gran percorrido ou sistemas de atornillado de múltiples eixos, seleccione primeiro a viga de soporte modular segundo a lonxitude do percorrido, a masa en movemento e a aceleración, e despois deseñe a estrutura exterior arredor dela.
Transportadores de correas, transportadores de roldas e transportadores de palets
Para os sistemas de transportadores, as variables clave son a lonxitude do transportador, o espazamento entre soportes, a carga unitaria, o método de transferencia e a disposición do accionamento.
Configuración típica:
- Transportadores leves de correas: 3030, 3060 ou 4040;
- Transportadores de roldas de media capacidade: 4040 ou 4080;
- Estruturas de transportadores de acumulación ou de palets: 4080, 40120 ou 50100;
- Transporte de paletas de alta capacidade: seccións de 40120, 50150, 100100 ou maiores;
- Soportes e pernas: 4040, 4080 ou 5050, escollidos segundo a altura e a carga.
Os transportadores longos requiren un espazamento razoable entre as pernas e un reforzo transversal axeitado. Aumentar o tamaño do perfil por si só non pode compensar completamente intervalos de soporte excesivamente grandes.
Postos de traballo robóticos e células de seguridade
Un posto de traballo robótico normalmente inclúe unha base para robot, fixacións, protección perimetral e unha zona para armario de control. Estes elementos non deben deseñarse ao mesmo nivel estrutural.
Configuración típica:
- Protectores de seguridade: 2020, 3030 ou 4040;
- Portas de protección: 3030 ou 4040;
- Soportes para armarios de control: 3030 ou 4040;
- Mesa de fixación: 4040, 4080 ou 5050;
- Base para robot: un bastidor de aluminio de alta capacidade con placas de conexión grosas e ancos para o chan, ou unha base de acero soldada cando sexa necesario.
O deseño da base do robot debe considerar a inercia dinámica, o alcance, a carga útil e a velocidade do ciclo, non só o peso propio do robot. Os robots de alta velocidade ou alta carga útil requiren frecuentemente unha base de acero ou unha estrutura de aluminio fortemente reforzada e anclada ao chan.
 5. Catro erros comúns na selección
Erro 1: Selección só en función do peso total da máquina
O mesmo peso total pode xerar tensións moi distintas dependendo de onde se coloque. Deben considerarse conxuntamente a luz, a posición dos apoios, as cargas concentradas e os voladizos.
Erro 2: Empregar un único tamaño de perfil para toda a máquina
Empregar a mesma serie en todas as partes pode simplificar a adquisición, pero normalmente supón un desperdicio de material nas zonas de baixa solicitación e un subdeseño nas zonas clave de soporte de cargas. Un deseño zonificado é xeralmente máis económico e máis fiable.
Erro 3: Ignorar portas e accesorios en voladizo
As portas, os brazos do HMI, as caixas de control e os soportes para monitores poden non ser pesados, pero a súa carga actúa a unha distancia do punto de soporte. Empregue perfís cunha orientación axeitada e un tamaño de sección adecuado para evitar flexións e oscilacións.
Erro 4: Aumentar o tamaño dos perfís en vez de mellorar a estrutura
Cando a rigidez é insuficiente, empregar un perfil máis grande é só unha das opcións. Engadir un soporte central, acurtar a luz, usar un deseño de estrutura pechada ou mellorar a disposición das unións pode obter mellores resultados a un custo inferior.
6. Un fluxo de traballo práctico de selección
Use o seguinte fluxo de traballo ao deseñar un bastidor para equipos de automatización:
- Defina as dimensións xerais do equipo, o peso da máquina e a carga máxima da peça de traballo.
- Divida a estrutura en zonas de envolvente, bastidor principal, viga de movemento e base.
- Identifique a luz, os puntos de soporte e a dirección da carga de cada elemento.
- Verifique a existencia de movemento dinámico, impactos, cargas excéntricas e compoñentes en voladizo.
- Seleccione unha serie preliminar de perfís para cada zona.
- Deseñar o método de conexión, as reforzos, os travesaños, os pés niveladores e as ancoraxes ao chan como parte da estrutura.
- Realizar cálculos ou simulacións para equipos de grande lonxitude, alta capacidade ou alta precisión.
- Reservar ranuras en T e posicións de montaxe para futuras liñas neumáticas, percorridos de cables, armarios de control, sensores, proteccións e dispositivos de suxeición.
Conclusión
A mellor serie de perfís de aluminio para un bastidor de equipo de automatización non é necesariamente a máis grande. As cubertas e proteccións de baixa capacidade poden usar frecuentemente perfís 2020, 2040 ou 3030. Os perfís 3030 e 4040 son opcións prácticas para moitos bastidores de máquinas pequenas e medias. Para grandes lonxitudes, vigas de transportadores e soportes de movemento lineal, os perfís 4080 e 40120 ofrecen maior rigidez á flexión. As bases de equipos pesados, as células robóticas e as grandes liñas de produción poden require seccións de 5050, 50150, 100100 ou maiores, xeralmente combinadas con conexións reforzadas e ancoraxes ao chan.
Para un deseño final fiable, proporcione ao equipo de enxeñaría ou ao fornecedor de perfís o tamaño do equipamento, a carga, a luz, a velocidade de funcionamento, a precisión requirida e as condicións de instalación. Isto permite axustar a sección do perfil, o método de conexión e o deseño dos soportes á aplicación real e evitar modificacións dispendiosas do bastidor máis adiante.
Índice de contidos
- 1. Dividir primeiro o equipo en zonas estruturais
- 2. Catro factores que determinan a serie de perfís correcta
- 2.1 Carga: considerar como se aplica a carga
- 2.2 Luz: As vigas máis longas necesitan máis rigidez
- 2.3 Condicións dinámicas: O movemento xera forzas adicionais
- 2.4 Conexións: Un perfil forte aínda necesita unha unión forte
- 3. Series comúns de perfís de aluminio e aplicacións típicas
- 4. Selección de referencia segundo o tipo de equipo
- Máquinas pequenas de inspección e sistemas de visión
- Máquinas de atornillado, dispensación e etiquetado
- Transportadores de correas, transportadores de roldas e transportadores de palets
- Postos de traballo robóticos e células de seguridade
- 5. Catro erros comúns na selección
- Erro 1: Selección só en función do peso total da máquina
- Erro 2: Empregar un único tamaño de perfil para toda a máquina
- Erro 3: Ignorar portas e accesorios en voladizo
- Erro 4: Aumentar o tamaño dos perfís en vez de mellorar a estrutura
- 6. Un fluxo de traballo práctico de selección
- Conclusión

