 EN

TEOLLISEN AUTOMAATION KÄSIKIRJA
Miten valita alumiiniprofiilisarja automaatiovarusteiden kehyksiin
Käytännöllinen opas kuormitukseen, jänneväliin, dynaamiseen liikkeeseen ja rakenteelliseen suunnitteluun
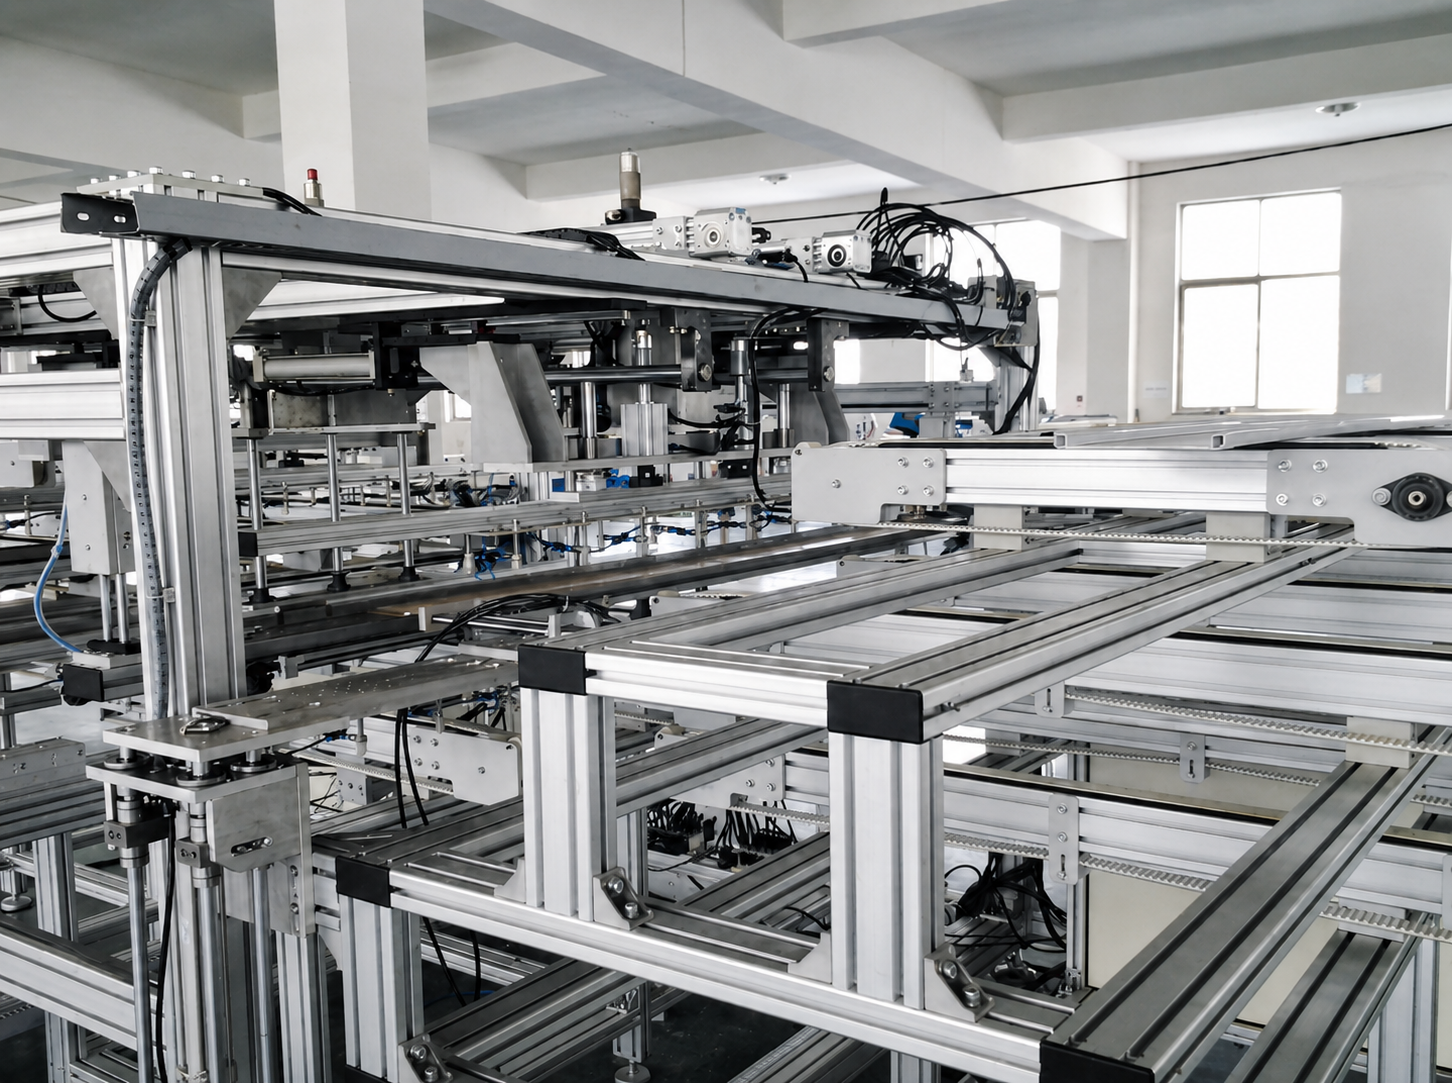
Teollisuuden alumiiniprofiileja käytetään laajalti automaatiovarusteiden kehyksissä, konekoteloissa, työasemissa, kuljetusjärjestelmissä, robottisoluissa ja lineaarisissa liikerakenteissa. Niiden modulaarinen rakenne lyhentää valmistusaikaa, yksinkertaistaa kokoonpanoa ja tekee tulevat muutokset paljon helpommiksi kuin hitsatut teräskehysten rakenteet.
Kuitenkin alumiiniprofiilin valinta ei ole pelkästään suurimman saatavilla olevan poikkileikkauksen valintaa. Liian pieni kehys voi taipua, värähdellä, löystyä liitoksissa tai heikentää sijoitustarkkuutta. Liian suuri kehys lisää materiaali-, koneistus- ja kokoonpanokustannuksia ilman, että se välttämättä parantaa koneen niitä osia, jotka todella merkitsevät.
Oikea lähestymistapa on valita profiilisarja kuormituspolun, tuettomien jännevälien, liiketilanteiden ja kunkin rakenteellisen alueen toiminnan mukaan.
 1. Jaa laite ensin rakenteellisiin vyöhykkeisiin
Täydellinen automaatiokone ei tarvitse kaikkialla samaa profiilikokoa. Useimmissa tapauksissa kehys voidaan jakaa neljään vyöhykkeeseen:
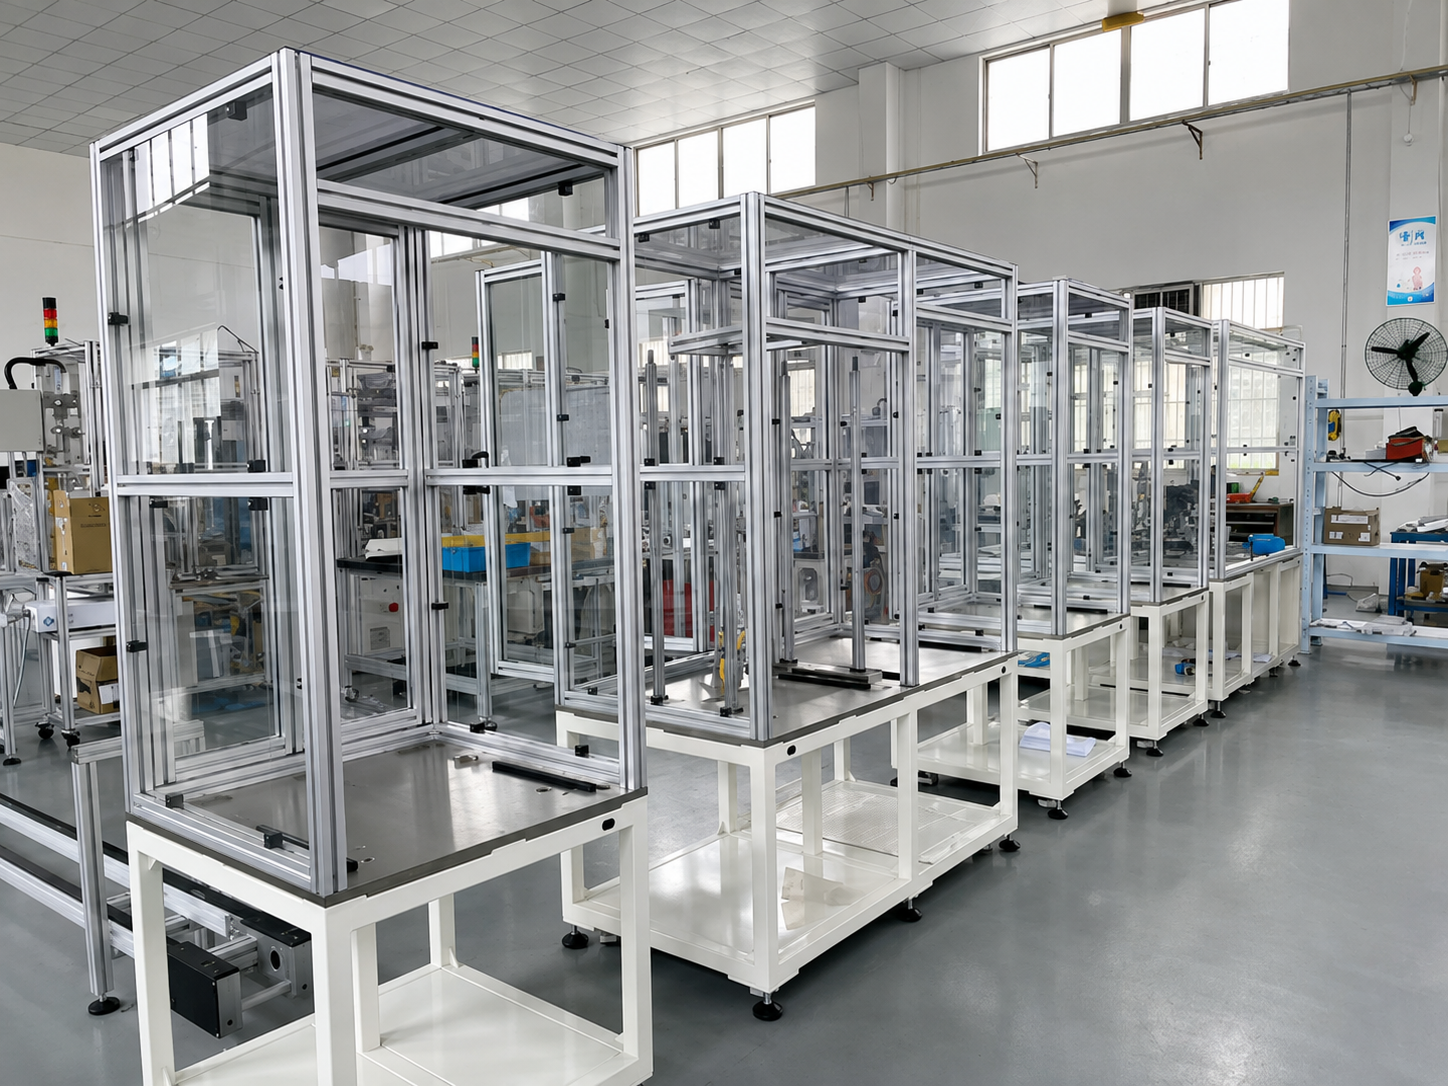
- Koteloit ja kevyet lisävarusteet – turvasuojaus, ovenosat, kaapelitukirakenteet, näyttöjen kiinnitysasemat ja anturien kiinnikkeet. Nämä osat tarjoavat pääasiassa suojaa tai kiinnityspaikkoja.
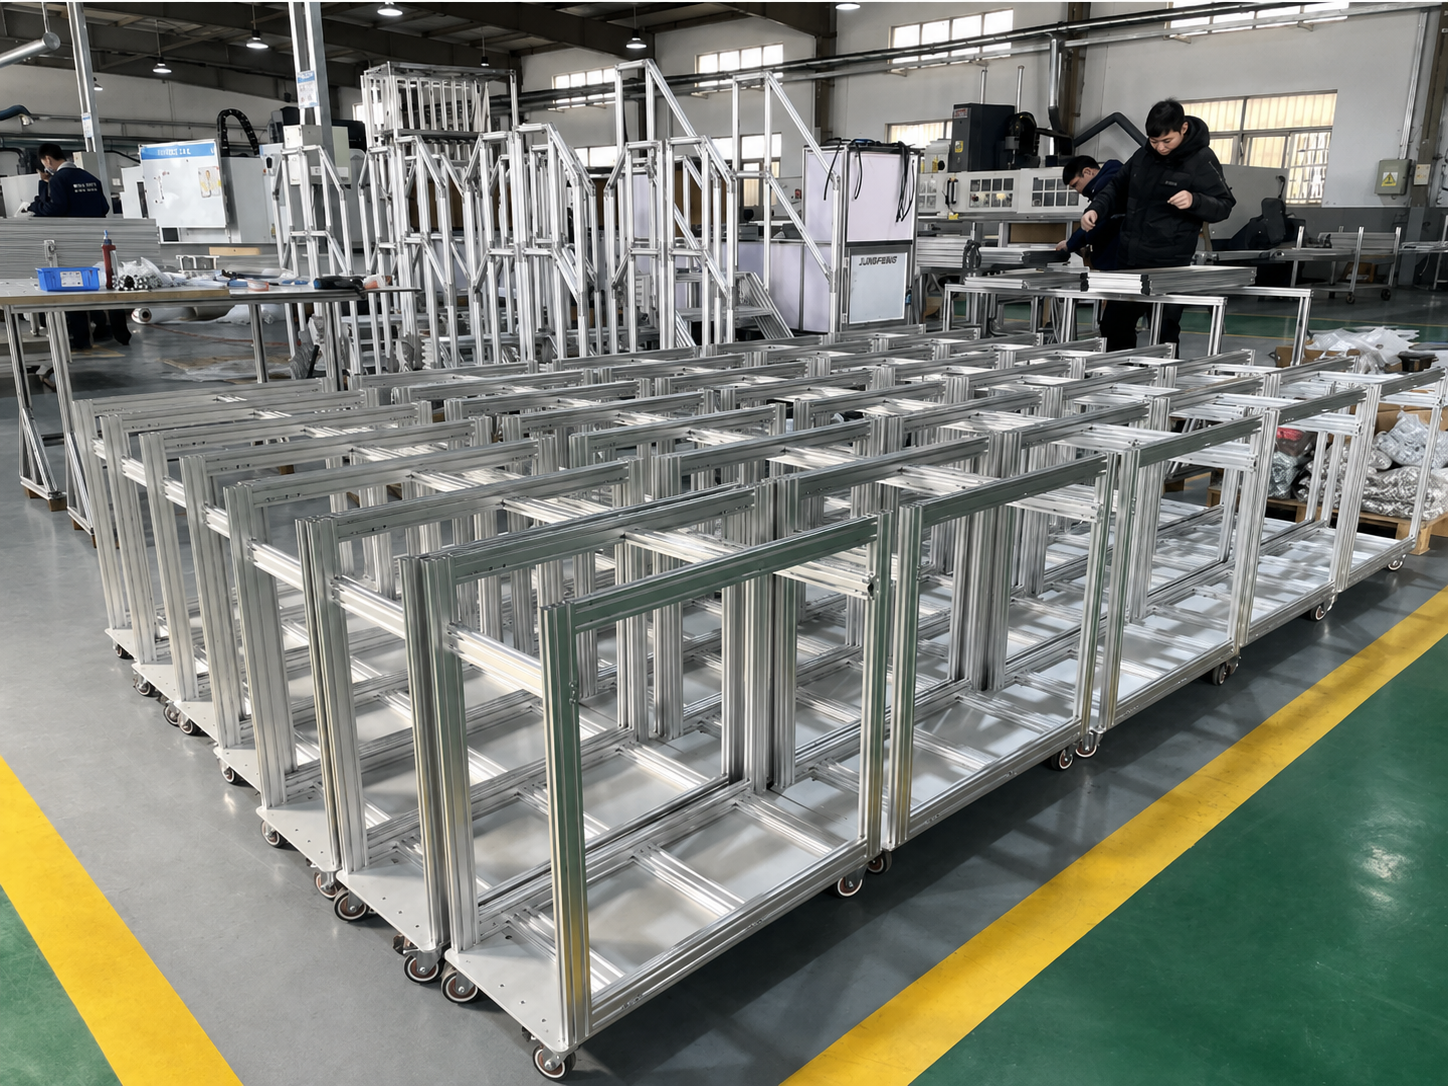
- Pääkonekehys – rakenne, joka tukee koteloita, kiinnityksiä, työpöytää ja standardikonekomponentteja.
- Liiketusysteemin tukipalkit – palkit, jotka kantavat lineaarisia moduuleja, hihnavetoisia aksелеja, palloruuviaakseleita, nosta- ja aseta-yksiköitä tai kuljetinmoottoreita.
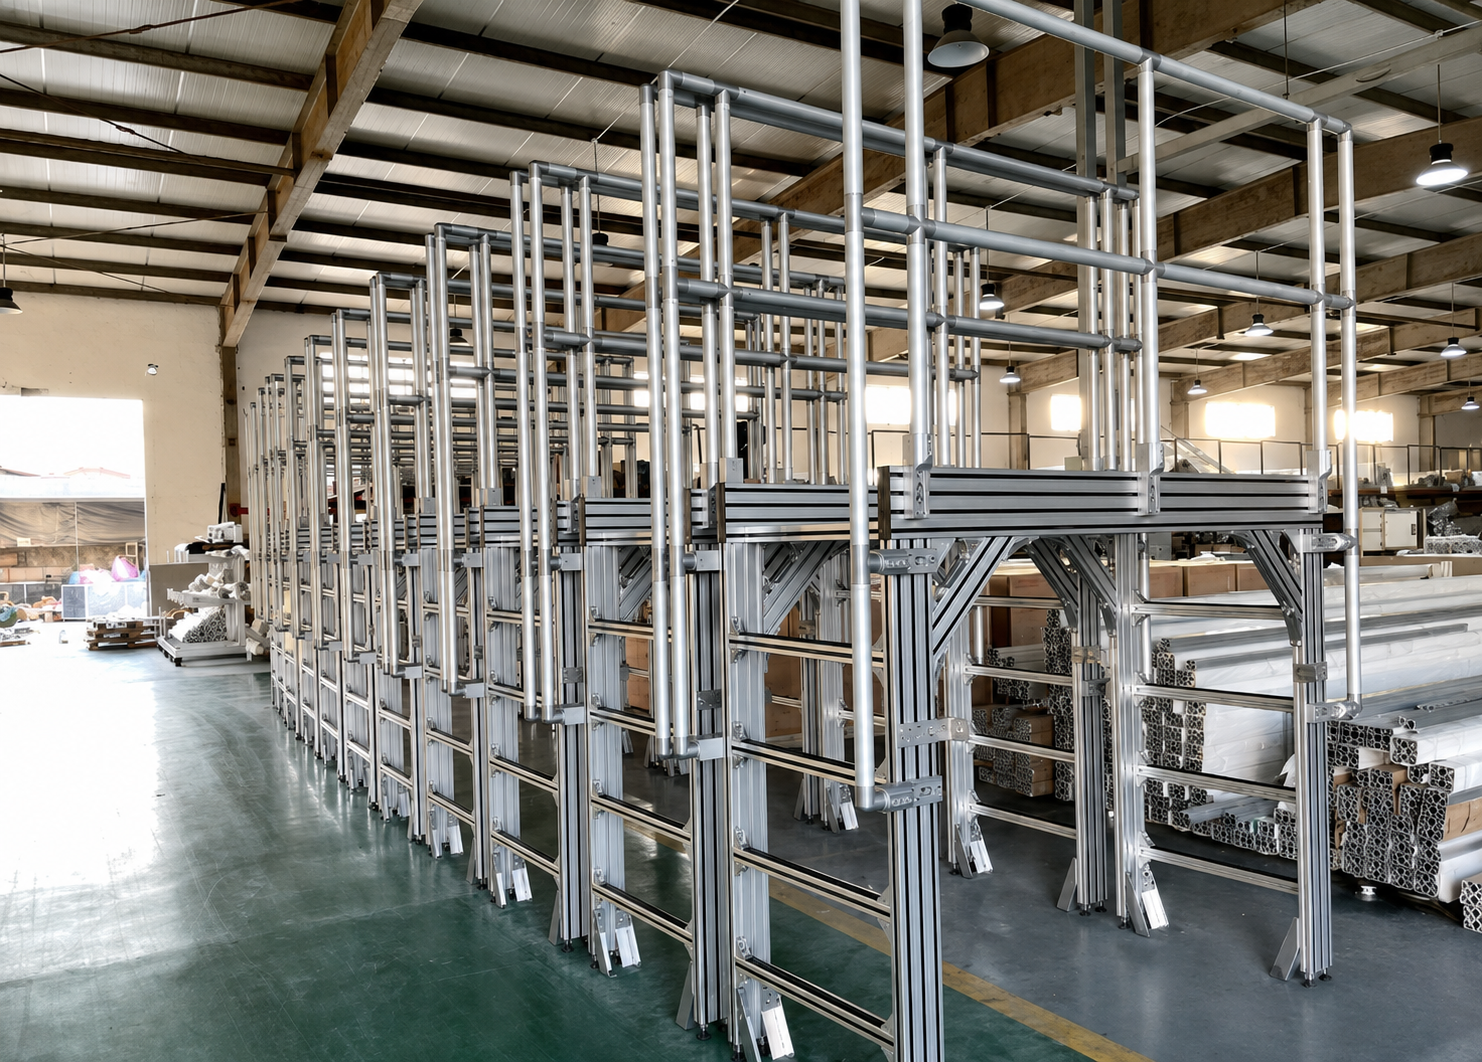
- Korkean kestävyyden alustat ja pitkän välin rakenteet – perustukset raskaille työkappaleille, robottisoluille, pitkille kuljetinrakenteille ja suurille automatisoituille tuotantolaitteille.
Suurempaa profiilia käytetään vain siellä, missä se rakenteellisesti tarvitaan, mikä tuottaa sekä vakauden että kustannustehokkuuden. Esimerkiksi 3030- tai 4040-profiili voi olla sopiva kotelolle, kun taas liikkuvaa lineaarista moduulia kantava palkki saattaa vaatia 4080- tai 40120-profiilin.
 2. Neljä tekijää, jotka määrittävät oikean profiilisarjan
2.1 Kuorma: huomioi kuorman soveltamistapa
Älä tarkastele pelkästään kokonaiskoneen painoa. Tärkeämpiä kysymyksiä ovat:
- Onko kuorma tasaisesti jakautunut vai keskitetty yhteen pisteeseen?
- Käytetäänkö profiilia yksinkertaisena tukipalkkina vai konsolipalkkina?
- Kantaaako rakenne vain staattista kuormaa?
- Kohtaa se toistuvaa kiihdytystä, jarrutusta, iskua tai värähtelyä?
- Vaaditaanko tiettyä sijoitustarkkuutta tai sallittua taipumaa?
50 kg:n kiinnitin lyhyellä, hyvin tuetulla työpöydällä aiheuttaa erilaisen rakenteellisen kuorman kuin sama 50 kg liikkuu suurella nopeudella pitkällä palkilla. Keskitetyt kuormat ja ulokkeelliset kuormat vaativat vahvempia poikkileikkauksia kuin tasaisesti jakautuneet staattiset kuormat.
Liikkuvaa laitteistoa varten kehikon tulee valita maksimityökuorman ja todellisen käyttösyklin perusteella – ei ainoastaan komponentin nimellisrasituksen perusteella.
2.2 Välitukipisteiden välimatka: pidempiä palkkeja tarvitaan jäykempiä
Välitukipisteiden välimatka on yksi useimmin huomioimattomista tekijöistä alumiinikehikon suunnittelussa. 4040-profiili voi olla riittävän jäykkä lyhyellä matkalla, mutta sama profiili voi näyttää huomattavaa taipumaa, kun sitä käytetään pitkänä tuettomana palkkina keskikuorman kohdalla.
Jopa pieni taipuma voi vaikuttaa:
- Ohjainrautojen yhdensuuntaisuuteen;
- Hihnan seurantaan ja kuljetinpyörän vakauden;
- Lineaarisen moduulin toistettavaan sijoitukseen;
- Kiinnitysten ja työkalujen suuntaaminen;
- Pitkäaikainen liitoksen tiukkuus ja koneen melutaso.
Kun palkin pituus kasvaa, yleisimmät ratkaisut ovat profiilin poikkileikkauksen suurentaminen, välitukien lisääminen, tuettujen välien lyhentäminen, pariprofiilien käyttäminen tai rakenteen uudelleensuunnittelu siten, että kuormat siirtyvät suljetun kehän kautta eikä yksittäisen palkin kautta.
2.3 Dynaamiset olosuhteet: Liike luo lisävoimia
Lineaarimoduulit, kuljetinjärjestelmät, nostoyksiköt ja robotit aiheuttavat enemmän kuin pelkän staattisen painon. Nopeissa käynnistys- ja pysähtymishetkillä sekä suunnanmuutoksissa hitaus voi aiheuttaa värähtelyä ja hetkellisiä kuormia, jotka ovat paljon suurempia kuin ne, joita koneessa esiintyy sen ollessa paikallaan.
Jos liikepalkki on liian joustava, tyypillisiä oireita ovat matkan aikainen värähtely, lisääntynyt käyttömelu, toistuvuuden epävakaus ja liitosten hitaasti löystyminen. Tämän vuoksi liikejärjestelmän palkki valitaan usein yhtä kookkaampi kuin ympäröivän kotelon tai yleisen rungon palkki.
Korkean nopeuden tai tarkkuuden laitteissa lopullinen suunnittelu on varmistettava teknisillä laskelmilla tai rakenteellisella simuloinnilla.
2.4 Yhdistämiskohdat: Vahva profiili vaatii myös vahvan liitoksen
Rungon jäykkyys riippuu sekä profiilin poikkileikkauksesta että yhdistämismenettelystä. Standardit kulmaliittimet ovat käteviä kevyitä suojuksia ja kansiota varten, mutta raskaiden koneiden perustat ja liikkuvat rakenteet vaativat yleensä vahvempia sisäisiä liittimiä, päätyihin kierreporattuja kiinnittimiä, paksuja jäykkyyden parantavia levyjä tai vahvistettuja kulmaliittimiä.
Korkeat rungot, pitkät palkit ja vaihtoehtoisesti liikkuvat rakenteet vaativat myös ristiin asennettuja jäykkyyden parantavia elementtejä, kolmiomaisia jäykkyyden parantavia levyjä tai poikkipalkkeja tarpeen mukaan. Hyvin suunniteltu liitosjärjestelmä voi parantaa vakautta tehokkaammin kuin pelkkä profiilin koon kasvattaminen.
 3. Yleisimmät alumiiniprofiilisarjat ja niiden tyypilliset käyttötavat
|
Profiilisarja |
Tärkeimmät ominaispiirteet |
Tyypillisiä automaatiosovelluksia |
|
2020 / kevyt 2020 |
Kompakti, kevyt ja taloudellinen |
Pienet kannot, anturien kiinnikkeet, kaapelituenneet, pöytälaitteet |
|
2040 / 2060 |
Parantunut taipumisvastus yhdessä suunnassa |
Keveitä konepalkkeja, oviskelettejä, näyttöjen kiinnikkeitä ja tiukkoja työasemia |
|
3030 |
Yleiskäyttöinen, tasapainoinen lujuus ja paino |
Pieniä automaatiokoneita, tarkastuskiinnikkeitä, keveitä työasemia ja suojakehikoita |
|
3060 / 3090 |
Sopii suunnattuun kuormitukseen ja pidempiin jäseniin |
Pieniä kuljetinkoneita, pystysuoria jäseniä, oviskelettejä ja apumoduulituen kiinnikkeitä |
|
4040 |
Yleinen pääkehikon valinta automaatiolaitteissa |
Keskivaikeita konekehikoita, työpöytiä, kiinnitysalustoja ja laitteiden perustia |
|
4080 / 40120 |
Suurempi taipumisjäykkyys pidemmillä jänneväleillä |
Kuljetinperäpalkit, lineaarimoduulin tukipalkit, suurten koneiden poikkipalkit |
|
5050 / 50100 / 50150 |
Raskasrasoiset profiilit, joilla on korkea kokonaisvakaus |
Robottisoluun kehykset, raskas työasemat, pitkän jännevälin laitteiden perustukset |
|
100100 / 120120 ja suuremmat |
Korkea jäykkyys ja vääntövastus |
Suuret tuotantolinjat, raskas automaatiolaitteisto ja suuret turvatilat |
Yllä mainitut sarjat ovat käytännöllinen lähtökohta. Lopullinen valinta riippuu edelleen seinämän paksuudesta, todellisesta profiiligeometriasta, seoksen käsittelytilasta, liitosten suunnittelusta ja tarkasta kuormitustavasta.
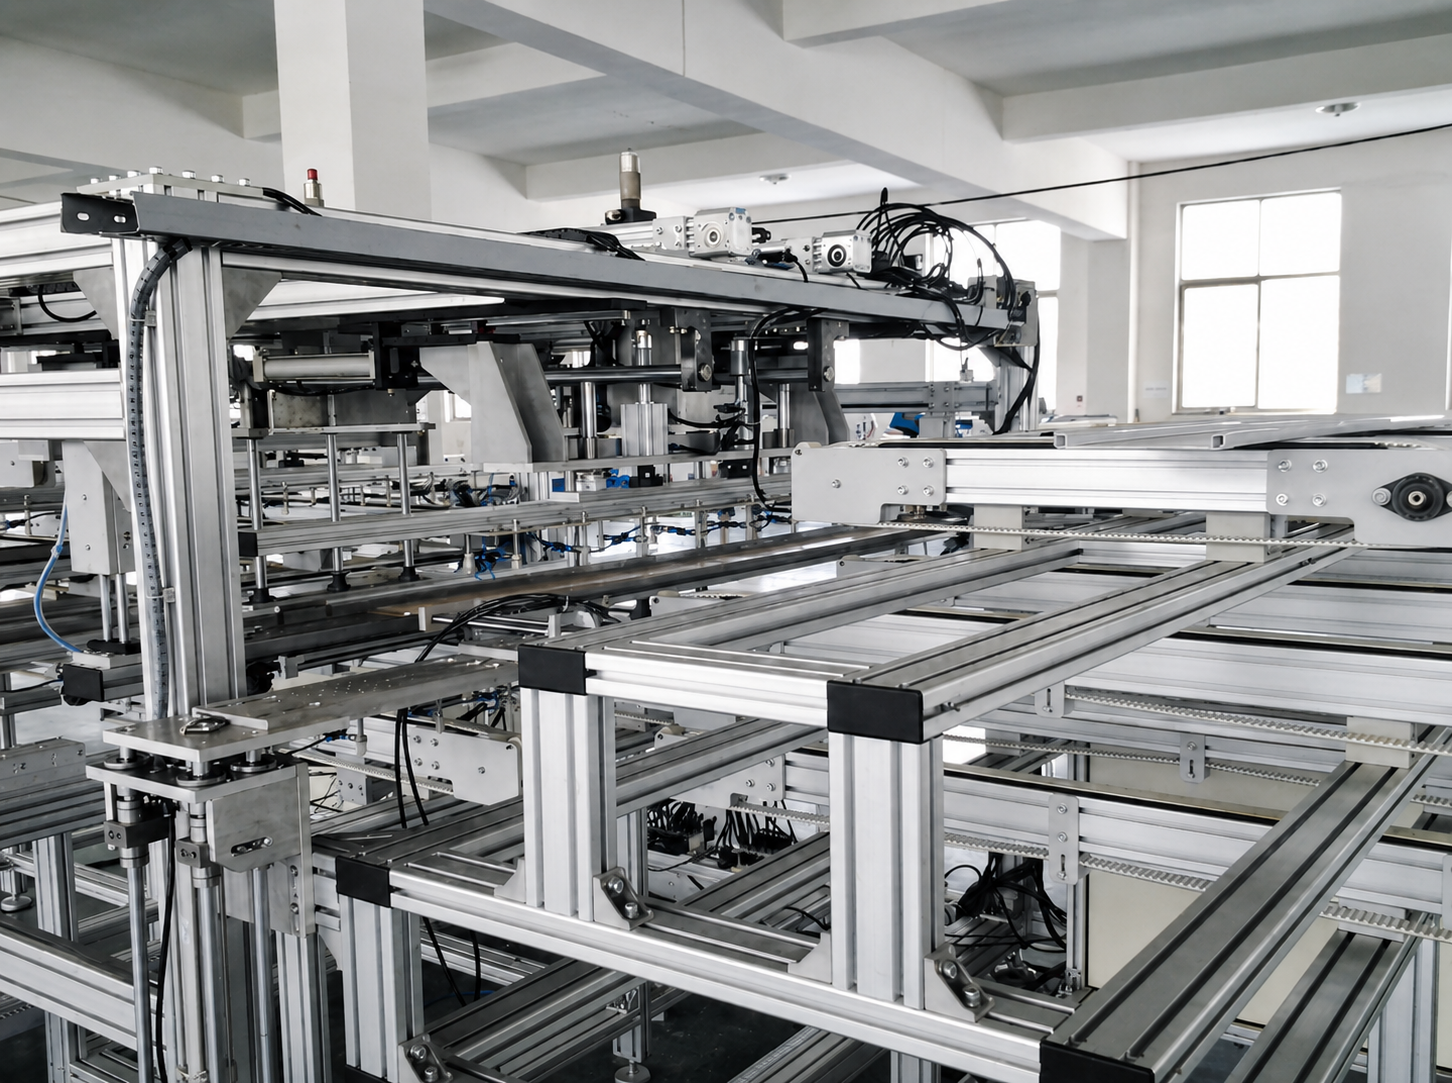 4. Viitevalinta laitetyyppien mukaan
Pienet tarkastuskoneet ja näköjärjestelmät
Kompaktit tarkastuslaitteet sisältävät usein kamerat, valaistuksen, kiinnitykset ja pienet lineaariset moduulit. Kokonaismassa voi olla pieni, mutta optiset tai liikekomponentit vaativat silti vakaa kiinnityspinta.
Tyypillinen konfiguraatio:
- Kotelo ja oven kehikko: 2020, 2040 tai 3030;
- Pääkehikko: 3030 tai 4040;
- Lineaarimoduulin kiinnityspalkki: 4040 tai 4080;
- Alusta: 4040 tasausjalkoineen ja vahvistettuine liitoksineen tarvittaessa.
Näköjärjestelmissä vältä ohuita profiileja tai pitkiä ulokkeita kameran ja liikemoduulin kiinnityskohdissa. Rakenteellinen värähtely vaikuttaa suoraan kuvan vakauden ja tarkastuksen toistettavuuden varmuuteen.
Ruuvimeisselit, nesteenjakajat ja tunnisteiden kiinnityskoneet
Nämä koneet käyttävät tyypillisesti XYZ-liikejärjestelmiä, joissa kiihdytystä ja hidastamista tapahtuu usein. Liikerakenteeseen tulisi siksi kiinnittää enemmän huomiota kuin ulkokuoren rakenteeseen.
Tyypillinen konfiguraatio:
- Kotelo ja turvatyyppinen ovi: 3030 tai 4040;
- Pääkonekehyksen profiili: 4040;
- X- ja Y-akselin tuentapalkit: 4080 tai 40120;
- Alusta: 4040, 4080 tai 5050 riippuen laitteiston koosta ja kuormasta.
Suurimatkaisten suihkutuslaitteiden tai moniakselisten ruuvimeisselöintijärjestelmien tapauksessa valitse moduulituentapalkki ensin matkan pituuden, liikkuvan massan ja kiihtyvyyden perusteella, ja suunnittele sen ympärille ulkokehys.
Hihnakuljettimet, rullakuljettimet ja paletinkuljettimet
Kuljettimia suunniteltaessa keskeisiä muuttujia ovat kuljettimen pituus, tukien välimatka, yksikkökuorma, siirtotapa ja voiman siirtojärjestelmä.
Tyypillinen konfiguraatio:
- Kevyen kuorman hihnakuljettimet: 3030, 3060 tai 4040;
- Keskipainoiset rullakuljettimet: 4040 tai 4080;
- Varastointi- tai paletinkuljettimien rakenteet: 4080, 40120 tai 50100;
- Raskaspaletin kuljetus: 40120, 50150, 100100 tai suuremmat profiilit;
- Tukirakenteet ja jalat: 4040, 4080 tai 5050, valitaan korkeuden ja kuorman mukaan.
Pitkät kuljetinjärjestelmät vaativat järkevän jalavälin ja riittävän poikkisauvauksen. Profiilin koon suurentaminen yksinään ei voi täysin kompensoida liian suuria tukivälejä.
Robottityöasemat ja turvallsuussolut
Robottityöasema sisältää yleensä robottialustan, kiinnityspohjat, reunaturvallisuuslaitteet ja ohjauskaapelin alueen. Nämä elementit eivät saa olla samalla rakenteellisella tasolla.
Tyypillinen konfiguraatio:
- Turvallisuuslaitteet: 2020, 3030 tai 4040;
- Turvallisuusovet: 3030 tai 4040;
- Ohjauskaapelin tukirakenteet: 3030 tai 4040;
- Kiinnityspöytä: 4040, 4080 tai 5050;
- Robottialusta: kestävä alumiinirakenne paksuilla liitoslevyillä ja lattiaankiinnityksillä tai tarvittaessa hitsattu teräsrakenne.
Robottialustan suunnittelussa on otettava huomioon dynaaminen hitaus, ulottuvuus, kuormituskyky ja syklinopeus – ei ainoastaan robotin oma massa. Korkeanopeus- tai suurikuormaiset robotit vaativat usein teräsalustan tai erityisen vahvistetun ja lattiaankiinnitetyn alumiinirakenteen.
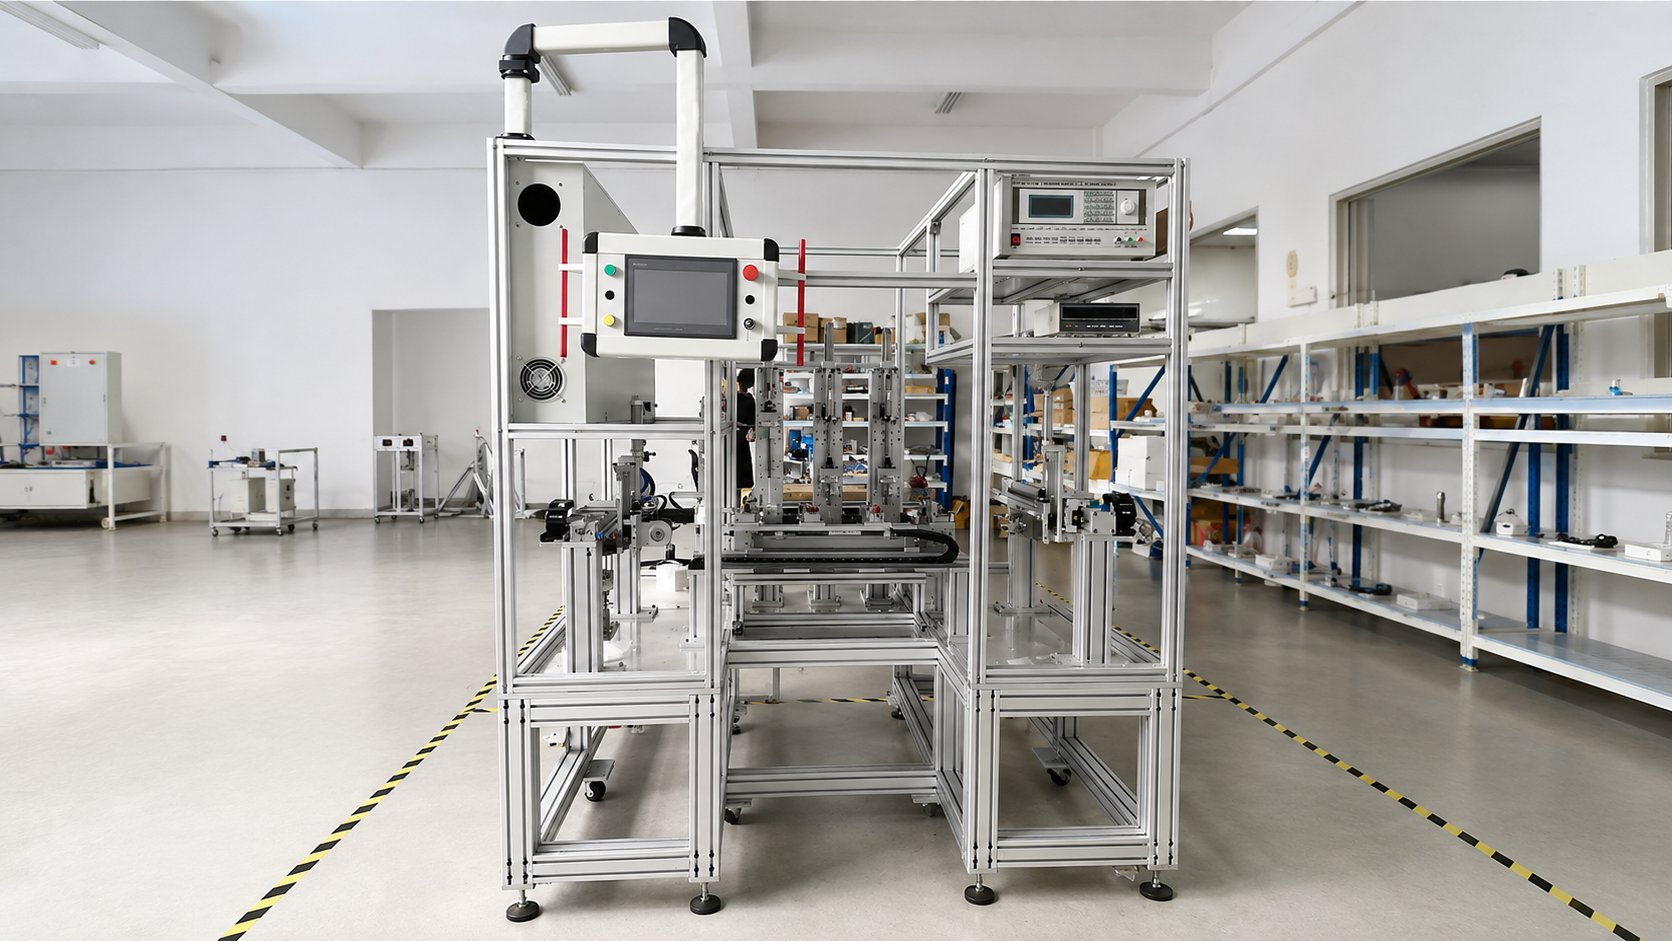 5. Neljä yleistä valintavirhettä
Virhe 1: Valinta pelkän kokonaismassan perusteella
Sama kokonaismassa voi aiheuttaa erilaisia rasituksia riippuen siitä, missä se sijaitsee. Jänneväliä, tuentapaikkoja, keskitettyjä kuormia ja ulokkeita on tarkasteltava yhdessä.
Virhe 2: Yhden profiilikoon käyttö koko laitteessa
Yhden sarjan käyttö kaikkialla voi yksinkertaistaa ostoprosessia, mutta se usein tuhlaa materiaalia kevyttaakka-alueilla ja jättää tärkeät kantavat alueet liian heikosti mitoitetuiksi. Alueellinen suunnittelu on yleensä taloudellisempi ja luotettavampi.
Virhe 3: Oven ja ulokkeellisten lisäosien sivuuttaminen
Ovet, HMI-käsivarret, ohjauslaatikot ja näytöntukit eivät ehkä ole painavia, mutta niiden kuorma vaikuttaa etäisyydellä tuentapisteestä. Käytä profiileja sopivalla asennolla ja riittävän suurella poikkileikkauksella välttääksesi taipumista ja heilahdelmaa.
Virhe 4: Profiilien suurentaminen rakenteen parantamisen sijaan
Kun jäykkyys ei ole riittävä, suurempi profiili on vain yksi vaihtoehto. Keskitukisen lisääminen, jännevälin lyhentäminen, suljetun kehikon käyttö tai liitosten sijoittelun parantaminen voivat tuottaa parempia tuloksia alhaisemmalla kustannuksella.
6. Käytännöllinen valintatyönkulku
Käytä seuraavaa työnkulku kun suunnittelet automaatiovarusteen kehikkoa:
- Määritä kokonaisvarusteen mitat, koneen paino ja suurin työkappaleen kuorma.
- Jaa rakenne kuoren, pääkehikon, liikepalkin ja alustan osiin.
- Tunnista jokaisen osan jänneväli, tukipisteet ja kuorman suunta.
- Tarkista dynaaminen liike, iskukuorma, epäkeskinen kuorma ja ulkonevat komponentit.
- Valitse alustava profiilisarja jokaiseen osaan.
- Suunnittele yhdessä rakenteen kanssa liitosmenetelmät, kulmalistat, poikkipalkit, tasausjalat ja lattianankkurit.
- Suorita laskelma tai simulointi pitkillä jänneväleillä, raskas- tai korkeatarkkuusvarusteille.
- Varaa T-liitokset ja kiinnityspaikat tulevia pneumatiikkaputkia, kaapelointia, ohjauskaappeja, antureita, suojia ja kiinnikkeitä varten.
Johtopäätös
Paras alumiiniprofiilisarja automaatiovarusteiden kehykseen ei välttämättä ole suurin mahdollinen. Keveitä kansi- ja suojaprofiileja voidaan usein käyttää 2020-, 2040- tai 3030-profiileissa. 3030- ja 4040-profiilit ovat käytännöllisiä valintoja moniin pieniin ja keskikokoisiin konekehyksiin. Pitkillä jänneväleillä, kuljetinrakenteissa ja lineaariliiketukirakenteissa 4080- ja 40120-profiilit tarjoavat suurempaa taipumisjäykkyyttä. Raskaiden laitteiden perustat, robottisolut ja suuret tuotantolinjat voivat vaatia 5050-, 50150-, 100100- tai suurempia profiileja, usein yhdistettynä vahvistettuihin liitoksiin ja lattianankkurointiin.
Luotettavan lopullisen suunnittelun varmistamiseksi toimita laitteiston koko, kuorma, jänneväli, käyttönopeus, vaadittu tarkkuus ja asennusehdot suunnittelutiimille tai profiilitoimittajalle. Tämä mahdollistaa profiilin poikkileikkauksen, liitosmenetelmän ja tuentasujen sijoittelun sovittamisen todelliseen käyttöön – ja estää kalliit kehikon muutokset myöhemmin.
Sisällysluettelo
- 1. Jaa laite ensin rakenteellisiin vyöhykkeisiin
- 2. Neljä tekijää, jotka määrittävät oikean profiilisarjan
- 2.1 Kuorma: huomioi kuorman soveltamistapa
- 2.2 Välitukipisteiden välimatka: pidempiä palkkeja tarvitaan jäykempiä
- 2.3 Dynaamiset olosuhteet: Liike luo lisävoimia
- 2.4 Yhdistämiskohdat: Vahva profiili vaatii myös vahvan liitoksen
- 3. Yleisimmät alumiiniprofiilisarjat ja niiden tyypilliset käyttötavat
- 4. Viitevalinta laitetyyppien mukaan
- Pienet tarkastuskoneet ja näköjärjestelmät
- Ruuvimeisselit, nesteenjakajat ja tunnisteiden kiinnityskoneet
- Hihnakuljettimet, rullakuljettimet ja paletinkuljettimet
- Robottityöasemat ja turvallsuussolut
- 5. Neljä yleistä valintavirhettä
- Virhe 1: Valinta pelkän kokonaismassan perusteella
- Virhe 2: Yhden profiilikoon käyttö koko laitteessa
- Virhe 3: Oven ja ulokkeellisten lisäosien sivuuttaminen
- Virhe 4: Profiilien suurentaminen rakenteen parantamisen sijaan
- 6. Käytännöllinen valintatyönkulku
- Johtopäätös

