 EN

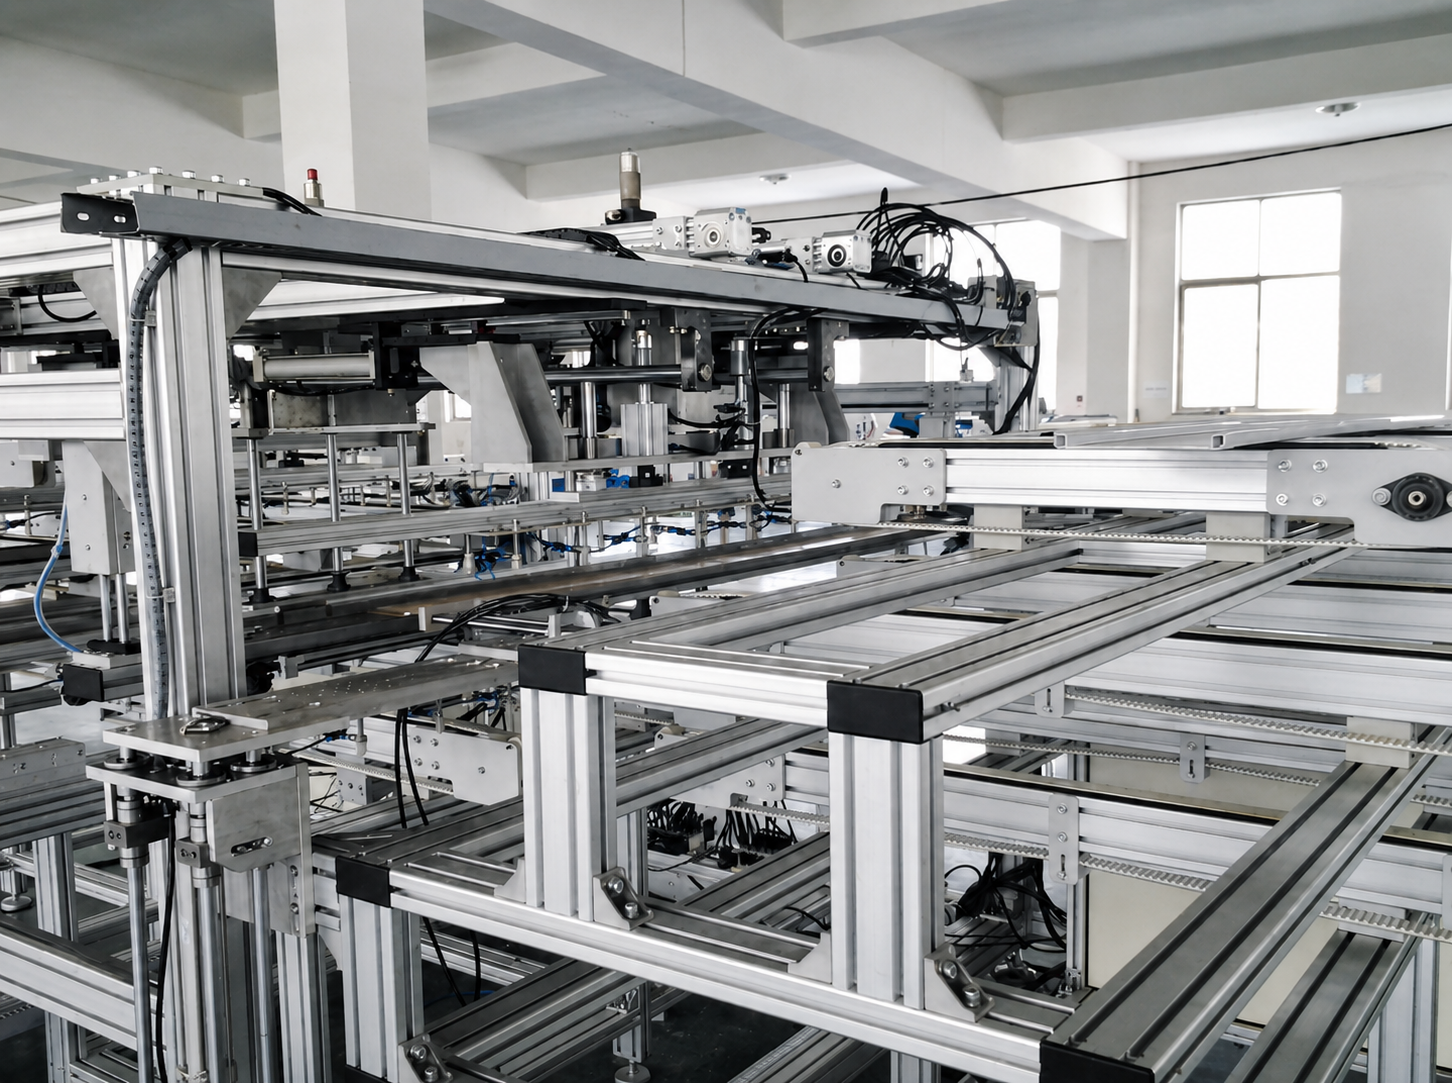
ԱՐԴՅՈՒՆԱԲԵՐԱԿԱՆ ԱՎՏՈՄԱՏԱՑՄԱՆ ԴԱՍԱԳԻՐՔ
Ինչպես ընտրել ավտոմատացման սարքավորումների շրջանակների համար ալյումինե պրոֆիլային շարքեր
Բեռնվածության, բացվածքի, դինամիկ շարժման և կառուցվածքային նախագծման վերաբերյալ գործնական ձեռնարկ
Արդյունաբերական ալյումինե պրոֆիլները լայնորեն օգտագործվում են ավտոմատացման սարքավորումների շրջանակների, մեքենաների կափարիչների, աշխատանքային տեղերի, փոխադրիչային համակարգերի, ռոբոտային բջիջների և գծային շարժման կառուցվածքների համար: Դրանց մոդուլային նախագիծը կարճացնում է արտադրման ժամանակը, պարզեցնում է հավաքածուն և ապագայում փոփոխություններ կատարելը շատ ավելի հեշտ է դարձնում, քան երբ օգտագործվում են եռացված երկաթբետոնե կառուցվածքներ:
Սակայն ալյումինե պրոֆիլի ընտրությունը պարզապես ամենամեծ հատվածի ընտրությունը չէ: Չափից փոքր շրջանակը կարող է ճկվել, թարթել, միացման կետերում ձգվել կամ նվազեցնել դիրքավորման ճշգրտությունը: Չափից մեծ շրջանակը մեծացնում է նյութի, մեքենայացման և հավաքման ծախսերը՝ առանց անհրաժեշտաբար բարելավելու մեքենայի այն մասերը, որոնք իրականում կարևոր են:
Ճիշտ մոտեցումն այն է, որ պրոֆիլի շարքը ընտրվի բեռնվածության ճանապարհի, անհենք ձգվածության, շարժման պայմանների և յուրաքանչյուր կառուցվածքային տարածքի գործառույթի հիման վրա:
 1. Նախ բաժանել սարքավորումը կառուցվածքային գոտիների
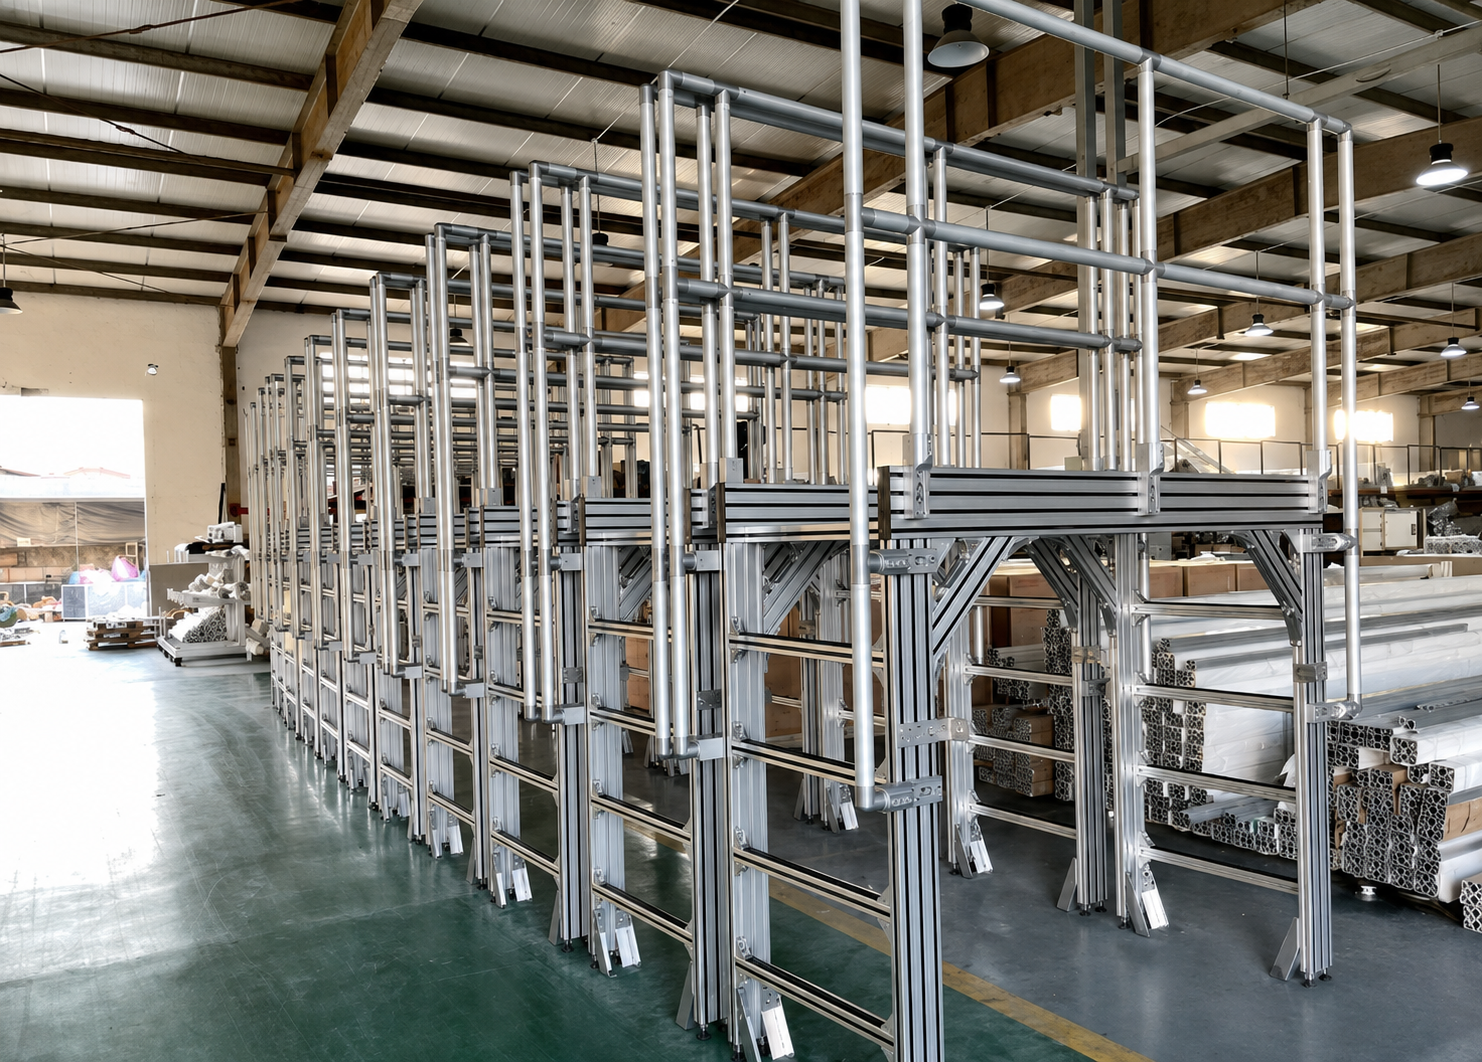
Ամբողջական ավտոմատացված մեքենայի համար ամենուրեք մեկ պրոֆիլի չափս չի պահանջվում: Շատ դեպքերում շրջանակը կարող է բաժանվել չորս գոտիների.
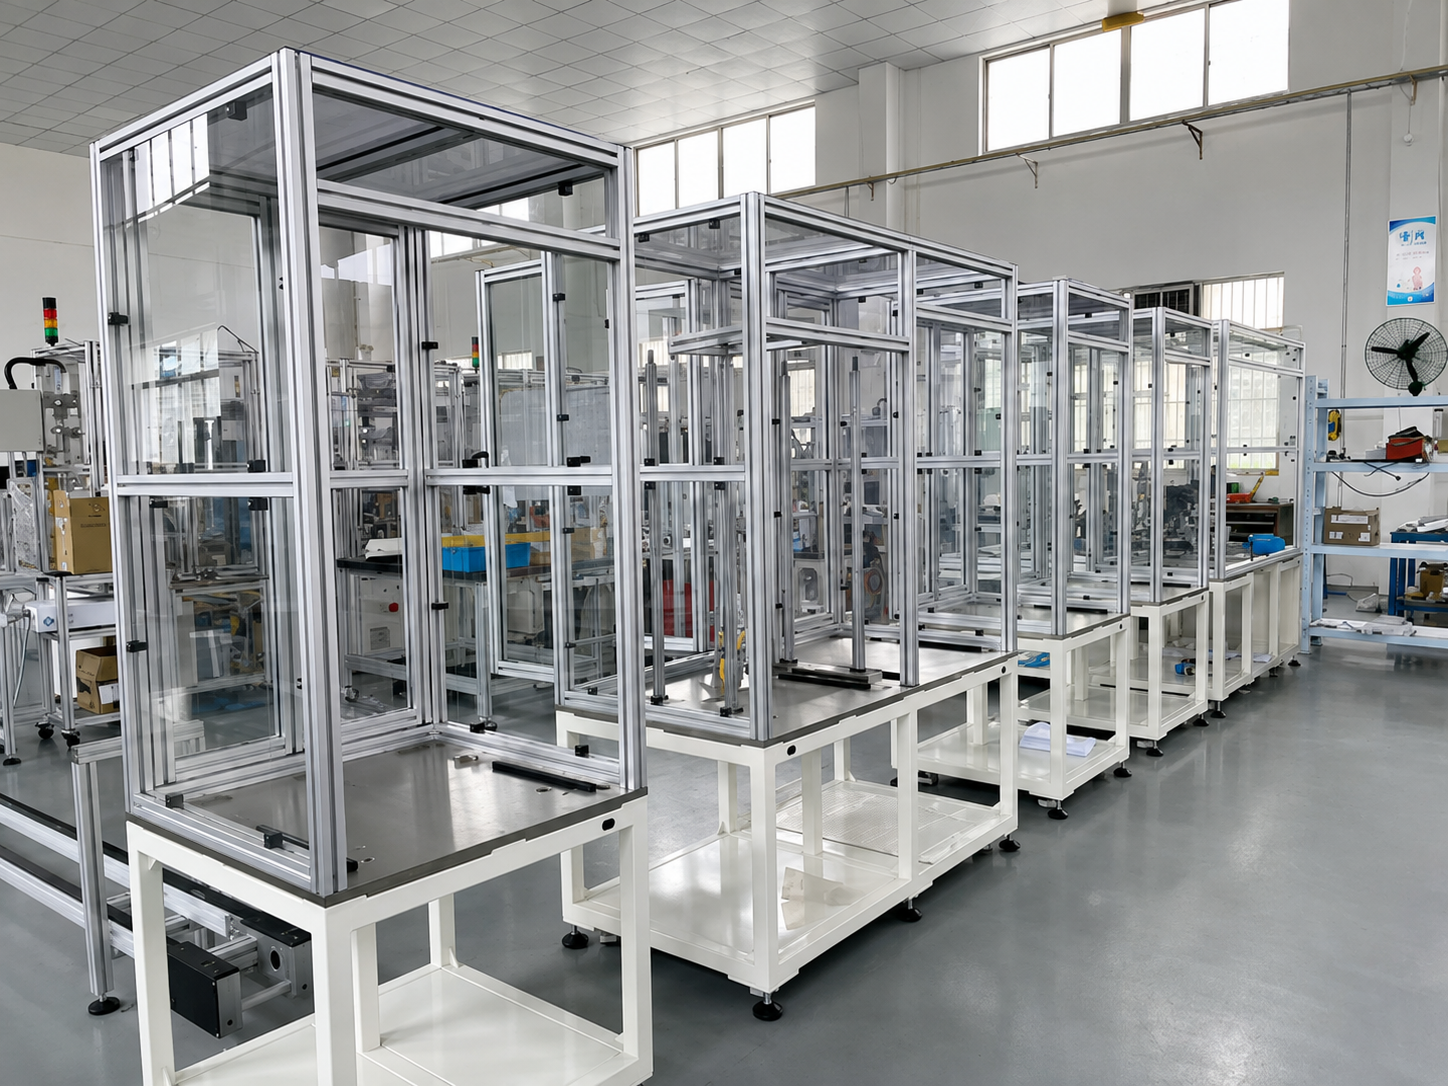
- Կափարիչներ և թեթև ծանրության ամրացման մասեր – անվտանգության պաշտպանական սարքեր, դռներ, կաբելների ամրացման սարքեր, ցուցադրման սարքերի ամրացման հարմարանքներ և սենսորների ամրացման հարմարանքներ: Այս մասերը հիմնականում ապահովում են պաշտպանություն կամ ամրացման դիրքեր:
- Հիմնական մեքենայի շրջանակ – այն կառուցվածքը, որը աջակցում է կափարիչներին, ամրացման սարքերին, աշխատանքային սեղանին և ստանդարտ մեքենայական բաղադրիչներին:
- Շարժման համակարգի աջակցման մետաղալարեր – ճառագայթներ, որոնք կրում են գծային մոդուլներ, ժապավենային շարժիչներ, գնդային ստեղնավոր առանցքներ, վերցնել-տեղադրել միավորներ կամ փոխադրիչների շարժիչներ:
- Բարձր բեռնվածության հիմքեր և երկար բացվածքներով կառուցվածքներ – ծանր մասերի, ռոբոտային բջիջների, երկար փոխադրիչների և մեծ ավտոմատացված արտադրական սարքավորումների հիմքեր:
Մեծ պրոֆիլի օգտագործումը միայն այն դեպքում, երբ դա կառուցվածքային առումով անհրաժեշտ է, ապահովում է ինչպես կայուն, այնպես էլ տնտեսապես արդյունավետ շրջանակ: Օրինակ, 3030 կամ 4040 պրոֆիլը կարող է հարմար լինել կապսուլի համար, իսկ շարժվող գծային մոդուլ կրող ճառագայթի համար կարող են անհրաժեշտ լինել 4080 կամ 40120 պրոֆիլները:
 2. Չորս գործոններ, որոնք որոշում են ճիշտ պրոֆիլային շարքը
2.1 Բեռնվածություն. Հաշվի առեք բեռնվածության կիրառման եղանակը
Մի նայեք միայն ամբողջ մեքենայի քաշին: Ավելի կարևոր հարցերն են.
- Արդյոք բեռնվածությունը հավասարաչափ է բաշխված, թե՞ կենտրոնացված է մեկ կետում:
- Արդյոք պրոֆիլը օգտագործվում է պարզ հենարանային ճառագայթի կամ կանտիլևերի որպես:
- Արդյոք կառուցվածքը կրում է միայն ստատիկ բեռնվածություն:
- Կարո՞ղ է այն ենթարկվել կրկնվող արագացման, դանդաղեցման, հարվածի կամ տատանումների:
- Պահանջվո՞ւմ է որոշակի դիրքավորման ճշգրտություն կամ թույլատրելի ճկում:
50 կգ զանգվածով սարքավորումը, որը տեղադրված է կարճ, լավ աջակցվող աշխատասեղանի վրա, կառուցվածքային պահանջների տեսանկյունից շատ տարբերվում է նույն 50 կգ-ից, որը շարժվում է բարձր արագությամբ երկար շարժասալի վրա: Կենտրոնացված և կոնսոլային բեռնվածքները պահանջում են ավելի ուժեղ հատվածներ, քան հավասարաչափ բաշխված ստատիկ բեռնվածքները:
Շարժվող սարքավորումների համար շրջանակը պետք է ընտրվի՝ հիմնվելով առավելագույն աշխատանքային բեռնվածքի և իրական շահագործման ցիկլի վրա՝ ոչ միայն բաղադրիչի պայմանական բեռնվածքի վրա:
2.2 Բացվածք. Երկար շարժասալները պահանջում են ավելի մեծ կոշտություն
Բացվածքը ալյումինե շրջանակների նախագծման մեջ ամենահաճախ անտեսվող գործոններից մեկն է: 4040 պրոֆիլը կարող է բավարար կոշտություն ցուցաբերել կարճ հեռավորության վրա, սակայն նույն պրոֆիլը կարող է նկատելի ճկում ցուցաբերել, երբ օգտագործվում է երկար, անաջակցվող շարժասալի տեսքով կենտրոնական բեռնվածքի դեպքում:
Նույնիսկ փոքր ճկումը կարող է ազդել.
- Ուղղիչ ռելսերի զուգահեռության վրա;
- Շղթայի ճիշտ շարժման և տրանսպորտյորի կայունության վրա;
- Գծային մոդուլի կրկնվող դիրքավորման վրա;
- Ծակերի և սարքավորումների համատեղումը;
- Երկարաժամկետ միացման խիստ կապը և սարքավորման աղմուկը:
Երբ ճառագայթը երկարանում է, սովորաբար կիրառվում են հետևյալ լուծումները՝ պրոֆիլի հատվածի մեծացում, միջանկյալ ստորակետերի ավելացում, անհենք ձգվածքի նվազեցում, զույգ պրոֆիլների օգտագործում կամ կառուցվածքի վերանախագծում՝ այնպես, որ բեռնվածքը փոխանցվի փակ շրջանակով, այլ ոչ թե մեկ ճառագայթով:
2.3 Դինամիկ պայմաններ՝ շարժումը ստեղծում է լրացուցիչ ուժեր
Գծային մոդուլները, տրանսպորտյորները, բարձրացնող միավորները և ռոբոտները առաջացնում են ոչ միայն ստատիկ քաշ, այլև ավելի շատ: Արագ սկսելիս, կանգնելիս և ուղղությունը փոխելիս իներցիան կարող է առաջացնել թրթռում և անցողիկ բեռնվածքներ, որոնք շատ ավելի մեծ են, քան սարքավորման կայուն վիճակում առաջացող բեռնվածքը:
Եթե շարժվող ճառագայթը չափազանց ճկուն է, հաճախ հանդիպող ախտանիշներն են՝ շարժման ընթացքում թրթռումը, շահագործման ավելի բարձր աղմուկը, կրկնելիության անհամապատասխանությունը և միացման մասերի աստիճանաբար թուլացումը: Այս պատճառով շարժվող համակարգի ճառագայթը հաճախ ընտրվում է մեկ մակարդակով բարձր, քան շրջակա պատյանի կամ ընդհանուր շրջանակի համար օգտագործվող պրոֆիլը:
Բարձր արագությամբ կամ բարձր ճշգրտությամբ սարքավորումների համար վերջնական դիզայնը պետք է ստուգվի ինժեներական հաշվարկներով կամ կառուցվածքային սիմուլյացիայով:
2.4 Միացումներ՝ Ուժեղ պրոֆիլը դեռևս պետք է ունենա ուժեղ միացում
Շրջանակի կոշտությունը կախված է ինչպես պրոֆիլի հատվածից, այնպես էլ միացման եղանակից: Ստանդարտ անկյունային բռնակները հարմար են թեթև ծանրաբեռնված պաշտպանական ծածկույթների և ծածկույթների համար, սակայն ծանր մեքենայական հիմքերը և շարժվող կառուցվածքները սովորաբար պահանջում են ավելի ուժեղ ներքին միացնող մասեր, վերջամասում մետաղական մասերով ամրացված ամրացման միջոցներ, հաստ ամրացման թիթեղներ կամ ուժեղացված բռնակներ:
Բարձր շրջանակները, երկար փայտերը և հակադիր շարժմամբ կառուցվածքները նույնպես պետք է օգտագործեն խաչաձև ամրացում, եռանկյունաձև ամրացման թիթեղներ կամ լայնական մասեր՝ համապատասխան դեպքերում: Լավ մշակված միացման դասավորությունը կարող է կայունությունը բարելավել ավելի արդյունավետ, քան պարզապես մեծացնել պրոֆիլի չափսը:
 3. Հաճախ օգտագործվող ալյումինե պրոֆիլների շարքերը և տիպիկ կիրառումները
|
Պրոֆիլային Շարք |
Հիմնական հատկանիշներ |
Տիպիկ ավտոմատացման կիրառումներ |
|
2020 / թեթև ծանրաբեռնված 2020 |
Կոմպակտ, թեթև և տնտեսապես բարենպաստ |
Փոքր ծածկույթներ, սենսորների բռնակներ, կաբելների ամրացման միջոցներ, սեղանի վրա տեղադրվող սարքեր |
|
2040 / 2060 |
Լավացված ճկման դիմադրություն մեկ ուղղությամբ |
Մեքենաների թեթև ծանրաբեռնվածության շարժաբերներ, դռների շրջանակներ, մոնիտորների սահմանափակիչներ, կոմպակտ աշխատանքային կայաններ |
|
3030 |
Ընդհանուր նշանակության, հավասարակշռված ամրություն և քաշ |
Փոքր ավտոմատացված մեքենաներ, ստուգման սարքավորումներ, թեթև աշխատանքային կայաններ, պաշտպանիչ շրջանակներ |
|
3060 / 3090 |
Հարմար է ուղղագիծ բեռնման և երկար մասերի համար |
Փոքր տրանսպորտյորներ, ուղղաձիգ մասեր, դռների շրջանակներ և լրացուցիչ մոդուլների սահմանափակիչներ |
|
4040 |
Ավտոմատացված սարքավորումների համար տարածված հիմնական շրջանակ |
Մեքենաների միջին ծանրաբեռնվածության շրջանակներ, աշխատանքային սեղաններ, սարքավորումների հարթակներ և սարքավորումների հիմքեր |
|
4080 / 40120 |
Ավելի բարձր ծռման կոշտություն մեծ բացվածքների համար |
Տրանսպորտյորի գլխավոր սալիկներ, գծային մոդուլների սահմանափակման սալիկներ, մեծ մեքենաների հատվածային մասեր |
|
5050 / 50100 / 50150 |
Բարձր ընդհանուր կայունությամբ ծանր կառուցվածքային սեկցիաներ |
Ռոբոտային բջիջների շրջանակներ, ծանր աշխատանքային կայաններ, երկար բացվածքներով սարքավորումների հիմքեր |
|
100100 / 120120 և ավելի բարձր |
Բարձր կոշտություն և մարմնի պտտման դիմադրություն |
Մեծ արտադրական գծեր, ծանր ավտոմատացված սարքավորումներ և մեծ անվտանգության կապույտներ |
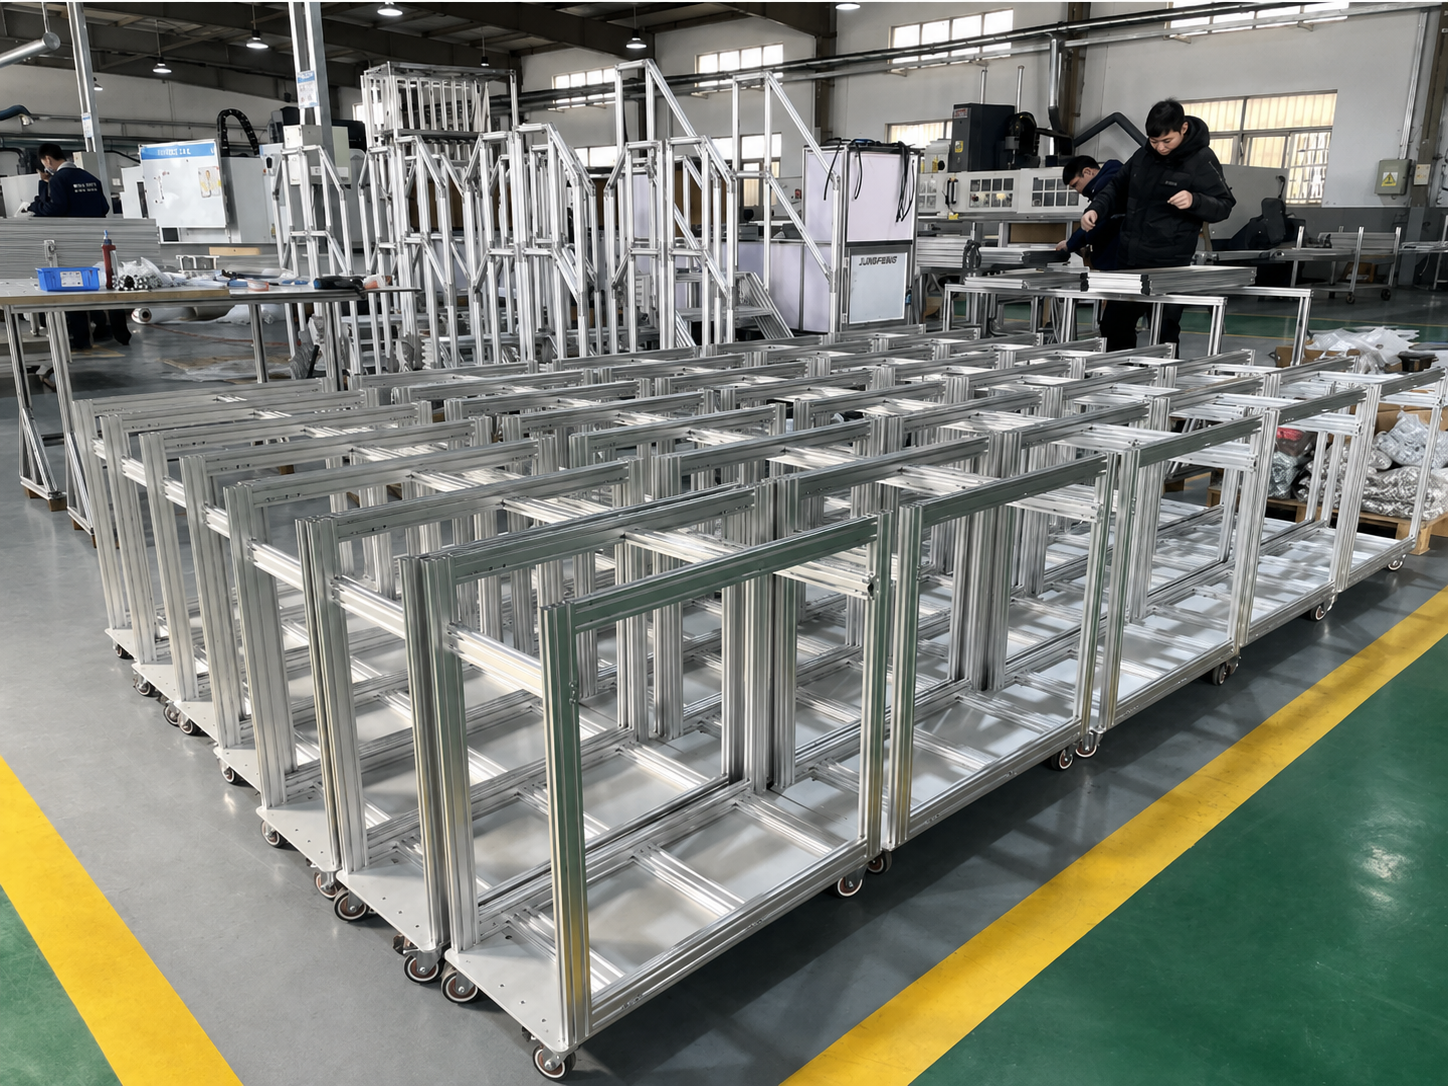
Վերը նշված շարքերը գործնական սկզբնակետ են: Վերջնական ընտրությունը կախված է պատի հաստությունից, իրական պրոֆիլի երկրաչափությունից, համաձուլվածքի վիճակից, միացման նախագծից և ճշգրիտ բեռնվածության դասավորությունից:
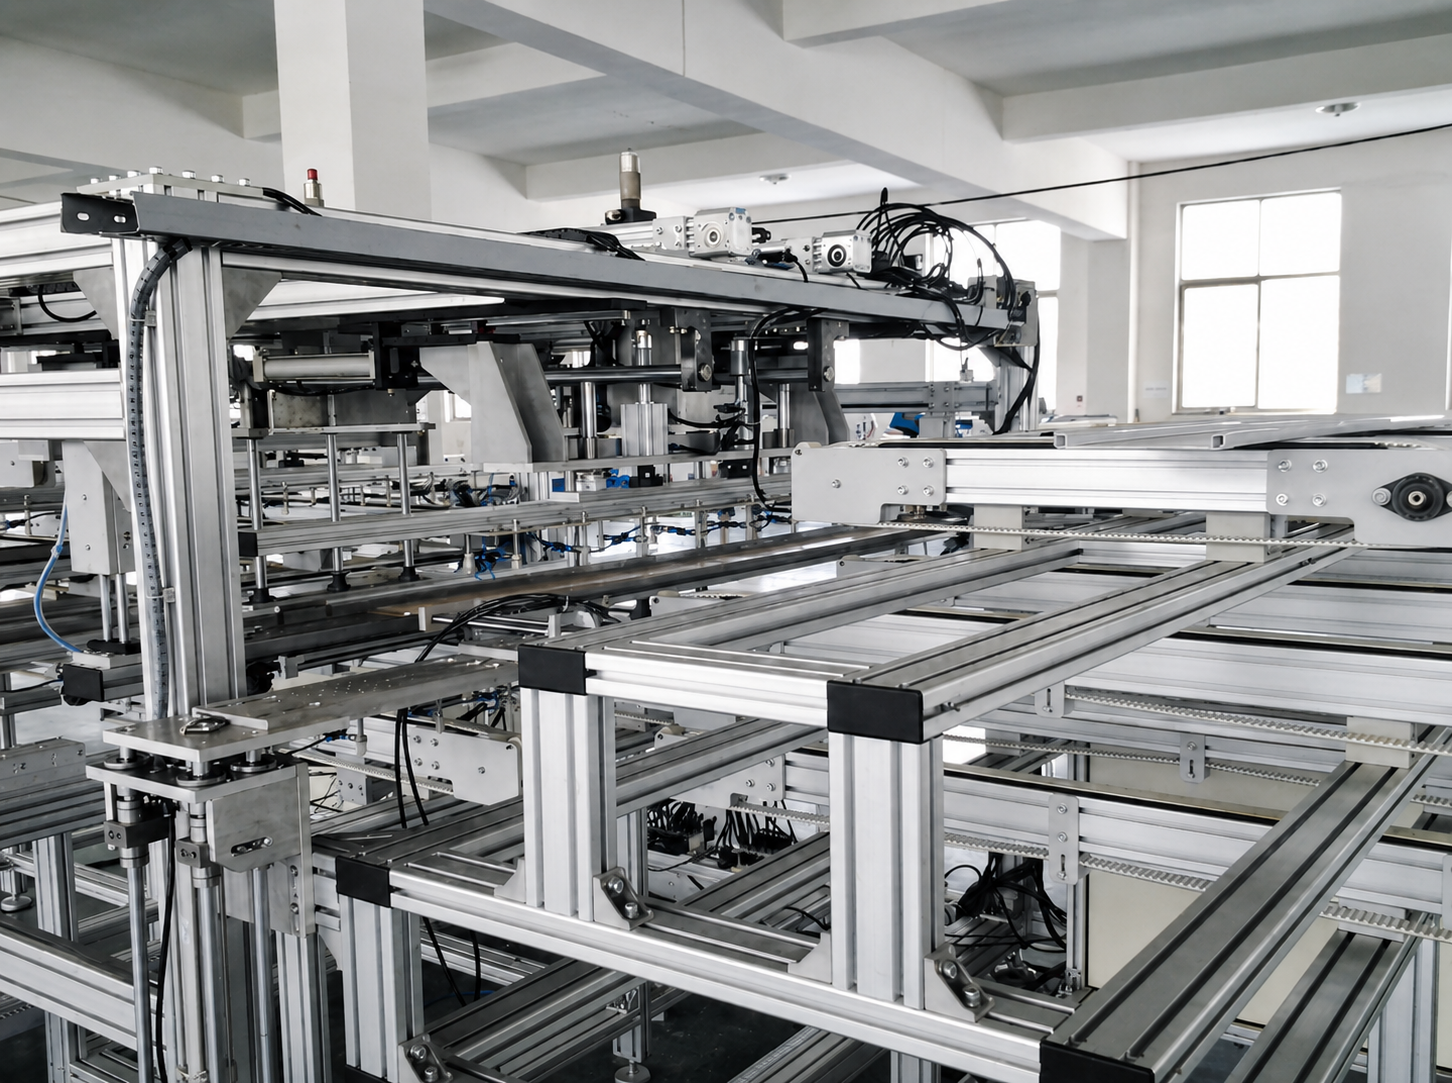 4. Սարքավորումների տեսակի հիման վրա հղման ընտրություն
Փոքր ստուգման մեքենաներ և տեսլական համակարգեր
Համպակտ ստուգման սարքավորումները հաճախ ներառում են տեսախցիկներ, լուսավորություն, ամրացման սարքեր և փոքր գծային մոդուլներ: Ընդհանուր քաշը կարող է լինել փոքր, սակայն օպտիկական կամ շարժման բաղադրիչները դեռևս կարող են պահանջել կայուն մոնտաժման մակերես:
Տիպիկ կոնֆիգուրացիա.
- Կապսուլային կառուցվածք և դռան շրջանակ՝ 2020, 2040 կամ 3030;
- Գլխավոր շրջանակ՝ 3030 կամ 4040;
- Գծային մոդուլի մոնտաժման ճառագայթ՝ 4040 կամ 4080;
- Հիմք՝ 4040՝ հարթեցման ոտիկներով և, երբ անհրաժեշտ է, ամրացված միացման կետերով:
Տեսլական համակարգերի համար խուսափեք բարակ պրոֆիլներից կամ երկար կանթելյերներից տեսախցիկների և շարժման մոդուլների մոնտաժման կետերում: Կառուցվածքային թարթումները կարող են ուղղակիորեն ազդել պատկերի կայունության և ստուգման կրկնելիության վրա:
Խողովակավորման, լցման և պիտակավորման մեքենաներ
Այս մեքենաները սովորաբար օգտագործում են XYZ շարժման համակարգեր՝ հաճախակի արագացմամբ և դանդաղեցմամբ: Ուստի շարժման կառուցվածքը պետք է ավելի մեծ ուշադրություն ստանա, քան արտաքին ծածկույթը:
Տիպիկ կոնֆիգուրացիա.
- Պատյան եւ անվտանգության դուռ. 3030 կամ 4040.
- Հիմնական մեքենայի շրջանակ. 4040.
- X- եւ Y-առանցքերի ստորակետեր. 4080 կամ 40120.
- Հիմք. 4040, 4080 կամ 5050՝ կախված սարքավորման չափսից եւ բեռնավորման չափից.
Մեծ ճանապարհային դիսպենսերային մեքենաների կամ բազմաառանցքային մեքենաների համար նախ ընտրեք մոդուլային ստորակետը՝ հիմնված ճանապարհի երկարության, շարժվող զանգվածի եւ արագացման վրա, ապա նախագծեք դրա շուրջ արտաքին շրջանակը.
Շարժակներ, գլանավոր շարժակներ եւ պալետային շարժակներ.
Շարժակային համակարգերի համար հիմնական փոփոխականներն են շարժակի երկարությունը, ստորակետերի միջակայքը, մեկական բեռը, փոխանցման մեթոդը եւ շարժիչի դասավորությունը.
Տիպիկ կոնֆիգուրացիա.
- Թեթեւ բեռնավորման շարժակներ. 3030, 3060 կամ 4040.
- Միջին բեռնավորման գլանավոր շարժակներ. 4040 կամ 4080.
- Կուտակման կամ պալետային շարժակների կառուցվածքներ. 4080, 40120 կամ 50100.
- Ծանրաբեռնված պալետների տեղափոխում. 40120, 50150, 100100 կամ ավելի մեծ հատվածներ.
- Աջակցող սյուներ և ոտքեր. 4040, 4080 կամ 5050, ընտրված բարձրության և բեռնվածքի համաձայն.
Երկար տրանսպորտյորների դեպքում անհրաժեշտ է համեմատաբար փոքր հեռավորություն սյուների միջև և բավարար հատվածային ամրացում. միայն պրոֆիլի չափսի մեծացումը չի կարող լրիվ հատուցել չափազանց մեծ աջակցող միջակայքերը.
Ռոբոտային աշխատավայրեր և անվտանգության վանդակներ.
Ռոբոտային աշխատավայրը սովորաբար ներառում է ռոբոտի հիմք, ամրացման սարքեր, շրջանային պաշտպանություն և կառավարման տուփի տեղամաս. այս տարրերը չպետք է նախագծվեն նույն կառուցվածքային մակարդակով.
Տիպիկ կոնֆիգուրացիա.
- Անվտանգության պաշտպանական ցանկապատներ. 2020, 3030 կամ 4040.
- Պաշտպանական դռներ. 3030 կամ 4040.
- Կառավարման տուփի աջակցություններ. 3030 կամ 4040.
- Ամրացման սեղան. 4040, 4080 կամ 5050.
- Ռոբոտի հիմք. ծանրաբեռնված ալյումինե շրջանակ հաստ միացման սալիկներով և հատակի ամրացման միջոցներով, կամ անհրաժեշտության դեպքում՝ եռացված երկաթբետոնե հիմք.
Ռոբոտի հիմքի դիզայնը պետք է հաշվի առնի դինամիկ իներցիան, ձգվածությունը, բեռնավորումը և ցիկլի արագությունը՝ ոչ միայն ռոբոտի սեփական քաշը։ Բարձր արագությամբ կամ բարձր բեռնավորմամբ ռոբոտները հաճախ պահանջում են երկաթաբետոնե հիմք կամ լրացուցիչ ամրացված և հատակին ամրացված ալյումինե կառուցվածք։
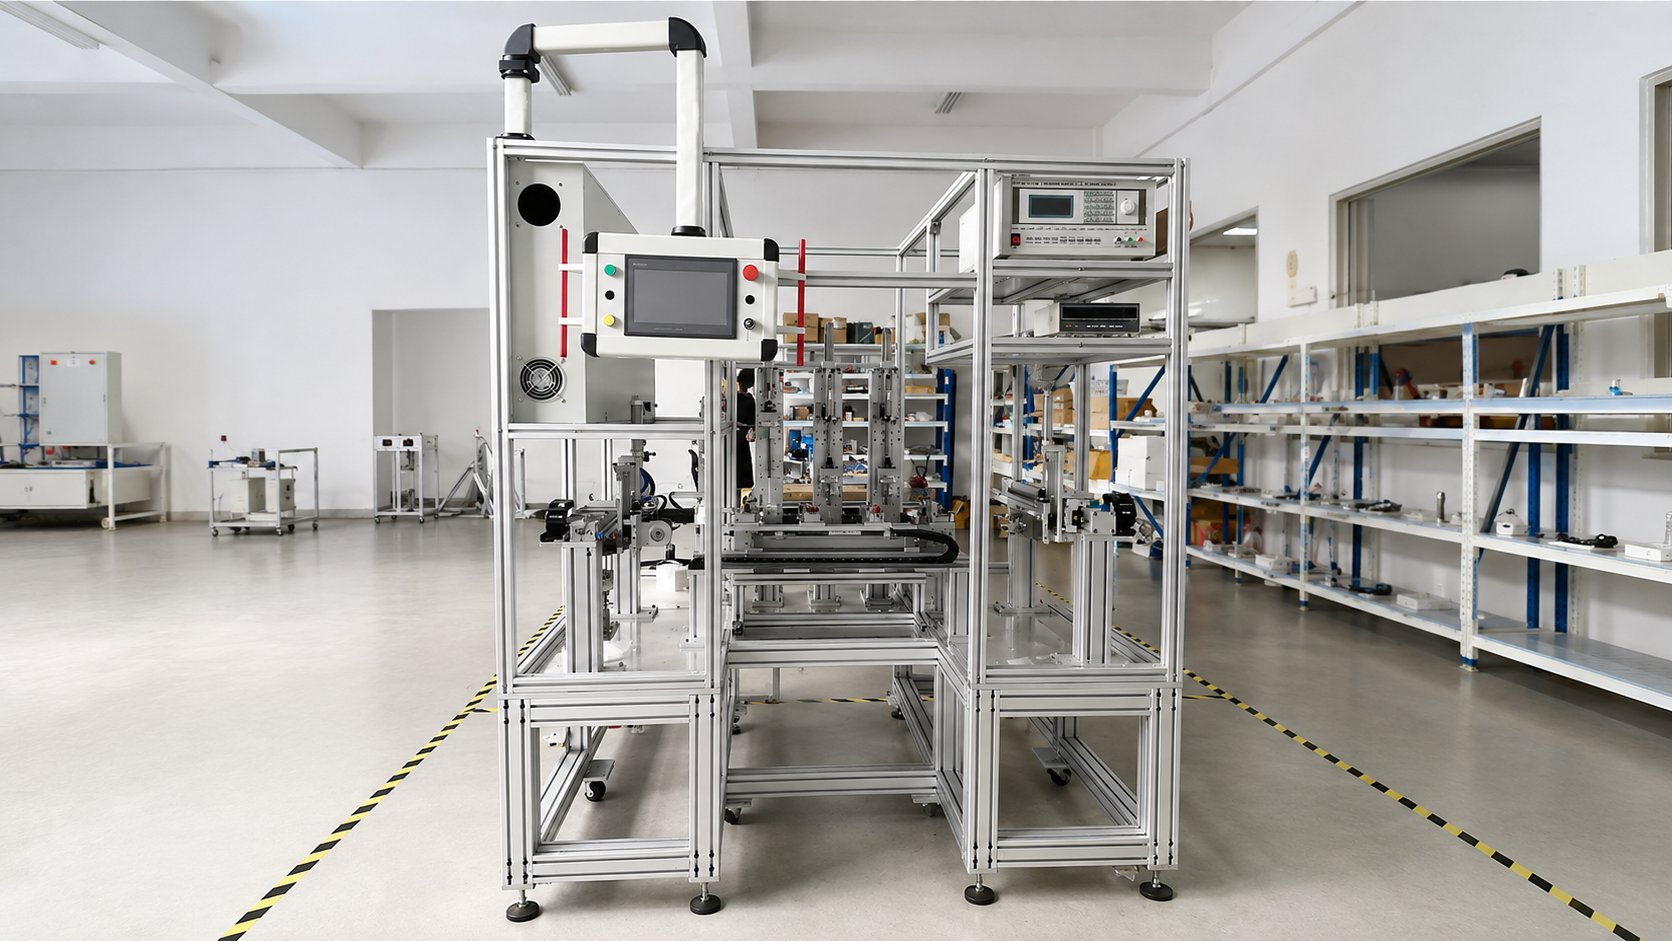 5. Չորս տարածված ընտրության սխալներ
Սխալ 1. Ընտրությունը միայն ըստ ընդհանուր մեքենայի քաշի
Նույն ընդհանուր քաշը կարող է առաջացնել շատ տարբեր լարումներ՝ կախված նրա տեղադրման վայրից։ Պետք է միաժամանակ հաշվի առնել բացվածքի երկարությունը, հենարանների դիրքը, կենտրոնացված բեռնավորումները և կանտիլևերային տարրերը։
Սխալ 2. Մեքենայի ամբողջ երկարությամբ մեկ պրոֆիլի չափսի օգտագործումը
Ամենուր մեկ շարքի օգտագործումը կարող է պարզեցնել գնումները, սակայն հաճախ ավելացնում է նյութի ծախսը թեթև բեռնավորման տեղամասերում և թույլ է տալիս կարևոր բեռնակրող տեղամասերի անբավարար նախագծումը։ Գոտիավորված դիզայնը սովորաբար ավելի տնտեսական է և ավելի հուսալի։
Սխալ 3. Դռների և կանտիլևերային աքսեսուարների անտեսումը
Դռները, HMI բազուկները, վերահսկման տուփերը և մոնիտորների մուտքադրման սարքերը կարող են չլինել ծանր, սակայն դրանց բեռը ազդում է հենարանի կետից հեռու։ Օգտագործեք պրոֆիլներ՝ համապատասխան ուղղվածությամբ և բավարար հատվածի չափսով՝ ճկումն ու շեղումը կանխելու համար։
Սխալ 4. Կառուցվածքի բարելավման փոխարեն պրոֆիլների չափսերի մեծացում
Երբ կոշտությունը բավարար չէ, մեծ պրոֆիլի օգտագործումը միայն մեկ տարբերակ է։ Կենտրոնական հենարանի ավելացումը, բացվածքի կարճացումը, փակ շրջանակային դիզայնի կիրառումը կամ միացման տեղադրման բարելավումը կարող են ավելի լավ արդյունքներ տալ ցածր ծախսերով։
6. Գործնական ընտրության աշխատանքային հոսք
Օգտագործեք հետևյալ աշխատանքային հոսքը ավտոմատացված սարքավորումների շրջանակի նախագծման ժամանակ.
- Սահմանեք ընդհանուր սարքավորման չափսերը, մեքենայի քաշը և առավելագույն մշակվող մասի բեռը։
- Բաժանեք կառուցվածքը պաշտպանիչ կափարիչի, հիմնական շրջանակի, շարժման ճառագայթի և հիմքի գոտիների։
- Որոշեք յուրաքանչյուր մասի բացվածքը, հենարանների կետերը և բեռնման ուղղությունը։
- Ստուգեք դինամիկ շարժումը, հարվածային ազդեցությունը, կենտրոնից դուրս բեռնումը և կանթելյերային մասերը։
- Ընտրեք յուրաքանչյուր գոտու համար նախնական պրոֆիլների շարքը։
- Նախագծել միացման մեթոդը, անկյունային մասերը, հատվածային մասերը, հարթեցման ոտքերը և հատակի ամրացման միջոցները՝ որպես կառուցվածքի մաս:
- Կատարել հաշվարկ կամ մոդելավորում երկար բացվածքով, ծանր օգտագործման կամ բարձր ճշգրտության սարքավորումների համար:
- Պահել T-ձև սղոցավայրեր և մոնտաժման դիրքեր ապագայում օգտագործելու համար՝ պնևմատիկ գծեր, կաբելների տեղադրում, կառավարման տուփեր, սենսորներ, պաշտպանական ծածկույթներ և ամրացման սարքեր:
Եզրակացություն
Ավտոմատացված սարքավորումների շրջանակի համար լավագույն ալյումինե պրոֆիլների շարքը չի նշանակում ամենամեծը: թեթև օգտագործման ծածկույթները և պաշտպանական ծածկույթները հաճախ կարող են օգտագործել 2020, 2040 կամ 3030 պրոֆիլներ: 3030-ը և 4040-ը շատ գործնական ընտրություններ են փոքր և միջին չափի մեքենաների շրջանակների համար: Երկար բացվածքների, տրանսպորտյորային ճառագայթների և գծային շարժման հենարանների համար 4080-ը և 40120-ը ապահովում են մեծ ծռման կոշտություն: Ծանր սարքավորումների հիմքերը, ռոբոտային բջիջները և մեծ արտադրական գծերը կարող են պահանջել 5050, 50150, 100100 կամ ավելի մեծ հատվածներ, հաճախ համատեղված ամրացված միացումների և հատակի ամրացման հետ:
Հավաստի վերջնական դիզայնի համար տրամադրեք սարքավորման չափսը, բեռնվածությունը, բացվածքը, շահագործման արագությունը, անհրաժեշտ ճշգրտությունը և տեղադրման պայմանները ինժեներական թիմին կամ պրոֆիլի մատակարարին: Սա հնարավորություն է տալիս համապատասխանեցնել պրոֆիլի հատվածը, միացման եղանակը և սպասարկման դասավորությունը իրական կիրառմանը՝ խուսափելով հետագայում թանկարժեք շրջանակի փոփոխություններից:
Բովանդակության ցուցակ
- 1. Նախ բաժանել սարքավորումը կառուցվածքային գոտիների
- 2. Չորս գործոններ, որոնք որոշում են ճիշտ պրոֆիլային շարքը
- 2.1 Բեռնվածություն. Հաշվի առեք բեռնվածության կիրառման եղանակը
- 2.2 Բացվածք. Երկար շարժասալները պահանջում են ավելի մեծ կոշտություն
- 2.3 Դինամիկ պայմաններ՝ շարժումը ստեղծում է լրացուցիչ ուժեր
- 2.4 Միացումներ՝ Ուժեղ պրոֆիլը դեռևս պետք է ունենա ուժեղ միացում
- 3. Հաճախ օգտագործվող ալյումինե պրոֆիլների շարքերը և տիպիկ կիրառումները
- 4. Սարքավորումների տեսակի հիման վրա հղման ընտրություն
- Փոքր ստուգման մեքենաներ և տեսլական համակարգեր
- Խողովակավորման, լցման և պիտակավորման մեքենաներ
- Շարժակներ, գլանավոր շարժակներ եւ պալետային շարժակներ.
- Ռոբոտային աշխատավայրեր և անվտանգության վանդակներ.
- 5. Չորս տարածված ընտրության սխալներ
- Սխալ 1. Ընտրությունը միայն ըստ ընդհանուր մեքենայի քաշի
- Սխալ 2. Մեքենայի ամբողջ երկարությամբ մեկ պրոֆիլի չափսի օգտագործումը
- Սխալ 3. Դռների և կանտիլևերային աքսեսուարների անտեսումը
- Սխալ 4. Կառուցվածքի բարելավման փոխարեն պրոֆիլների չափսերի մեծացում
- 6. Գործնական ընտրության աշխատանքային հոսք
- Եզրակացություն

