 EN

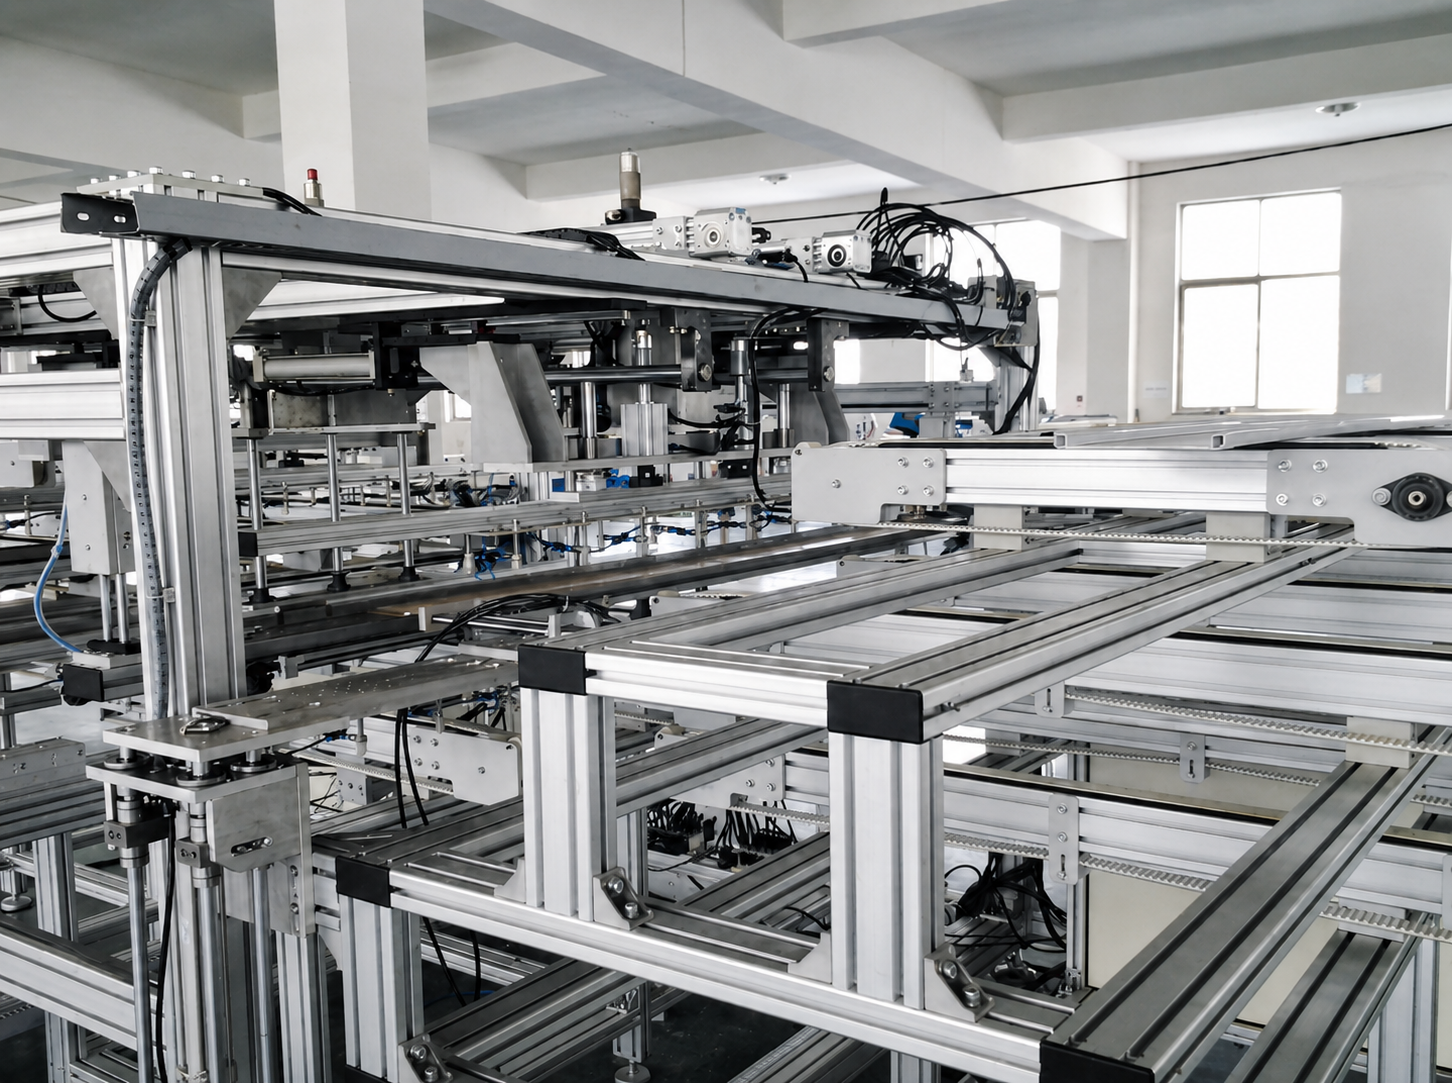
PRAMONINĖS AUTOMATIZACIJOS LAUKO VADOVAS
Kaip pasirinkti aliuminio profilių serijas automatizavimo įrangos rėmams
Praktiškas vadovas apkrovoms, tarpams, dinaminiam judėjimui ir konstrukciniam projektavimui
Pramoniniai aliuminio profilai plačiai naudojami automatizavimo įrangos rėmams, mašinų korpusams, darbo vietoms, perduodamosioms sistemoms, robotų ląstelėms ir tiesiaeigėms judėjimo konstrukcijoms. Jų modulinė konstrukcija sutrumpina gamybos laiką, supaprastina surinkimą ir leidžia ateityje lengviau keisti konstrukcijas nei suvirintos plieninės konstrukcijos.
Tačiau aliuminio profilio pasirinkimas – tai ne tik paprastas didžiausio prieinamo profilio skerspjūvio pasirinkimas. Per mažas rėmas gali lenktis, virpėti, atsiskleisti sąnaruose ar sumažinti pozicionavimo tikslumą. Per didelis rėmas padidina medžiagos, apdirbimo ir surinkimo kaštus, nepadidindamas tikrųjų svarbių mašinos dalių našumo.
Teisingas požiūris – pasirinkti profilio seriją pagal apkrovos kelią, neužtverstą tarpsnį, judėjimo sąlygas ir kiekvienos konstrukcinės zonos funkciją.
 1. Pirmiausia padalykite įrenginį į konstrukcines zonas
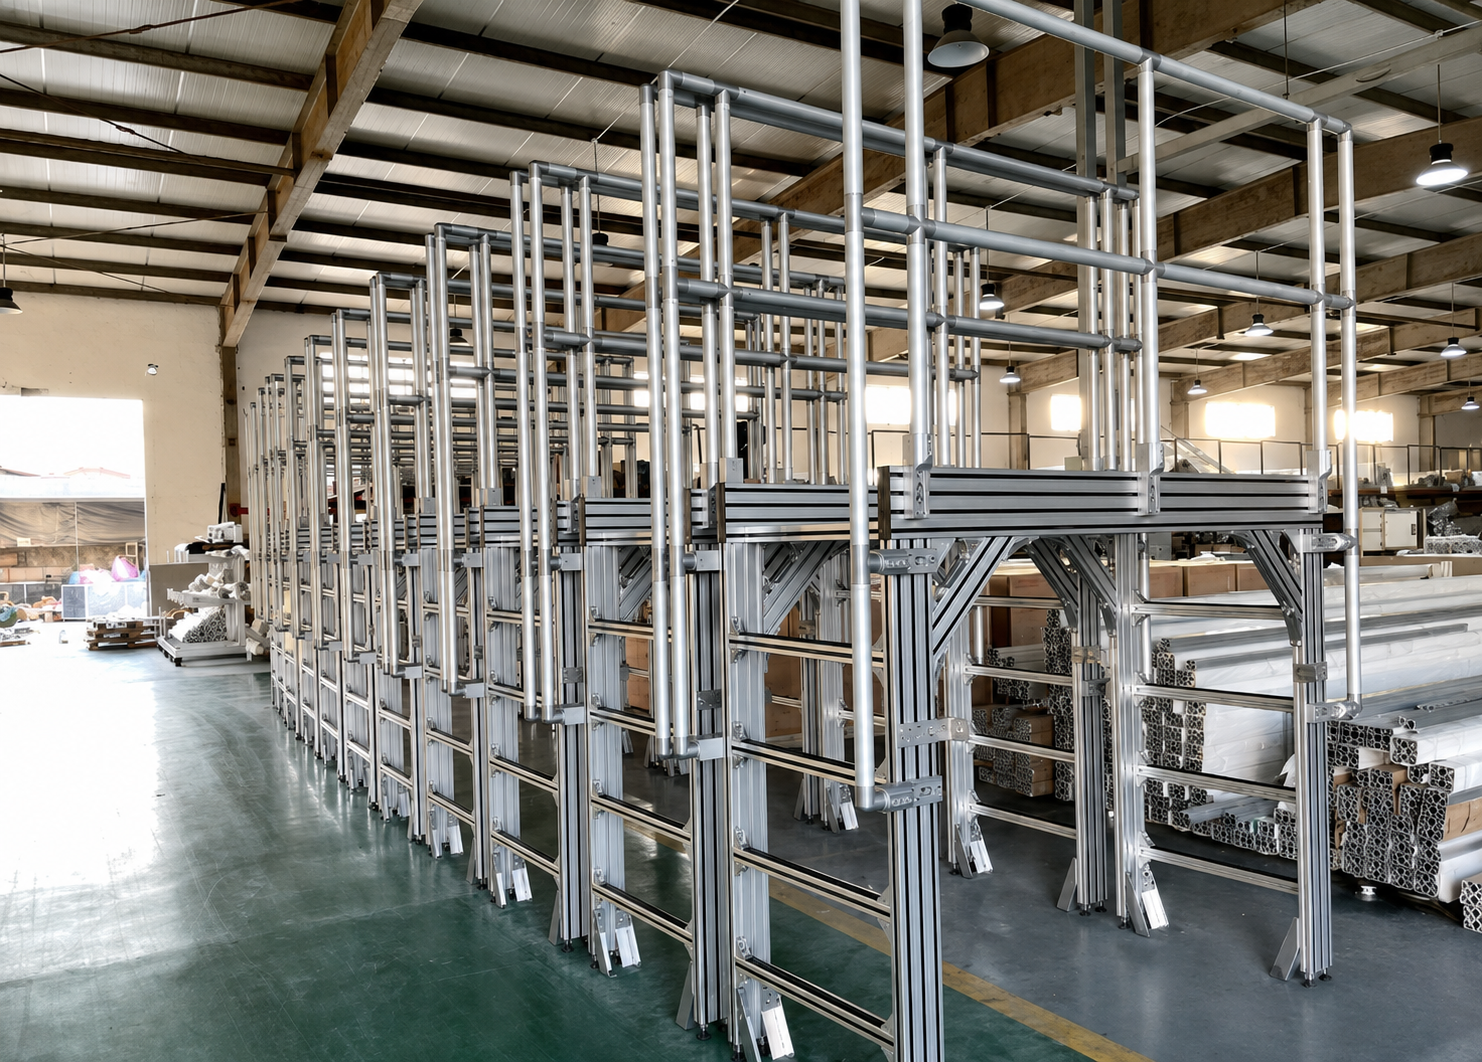
Visiškai automatizuota mašina visur nereikalauja vieno profilio dydžio. Daugumai atvejų rėmas gali būti padalintas į keturias zonas:
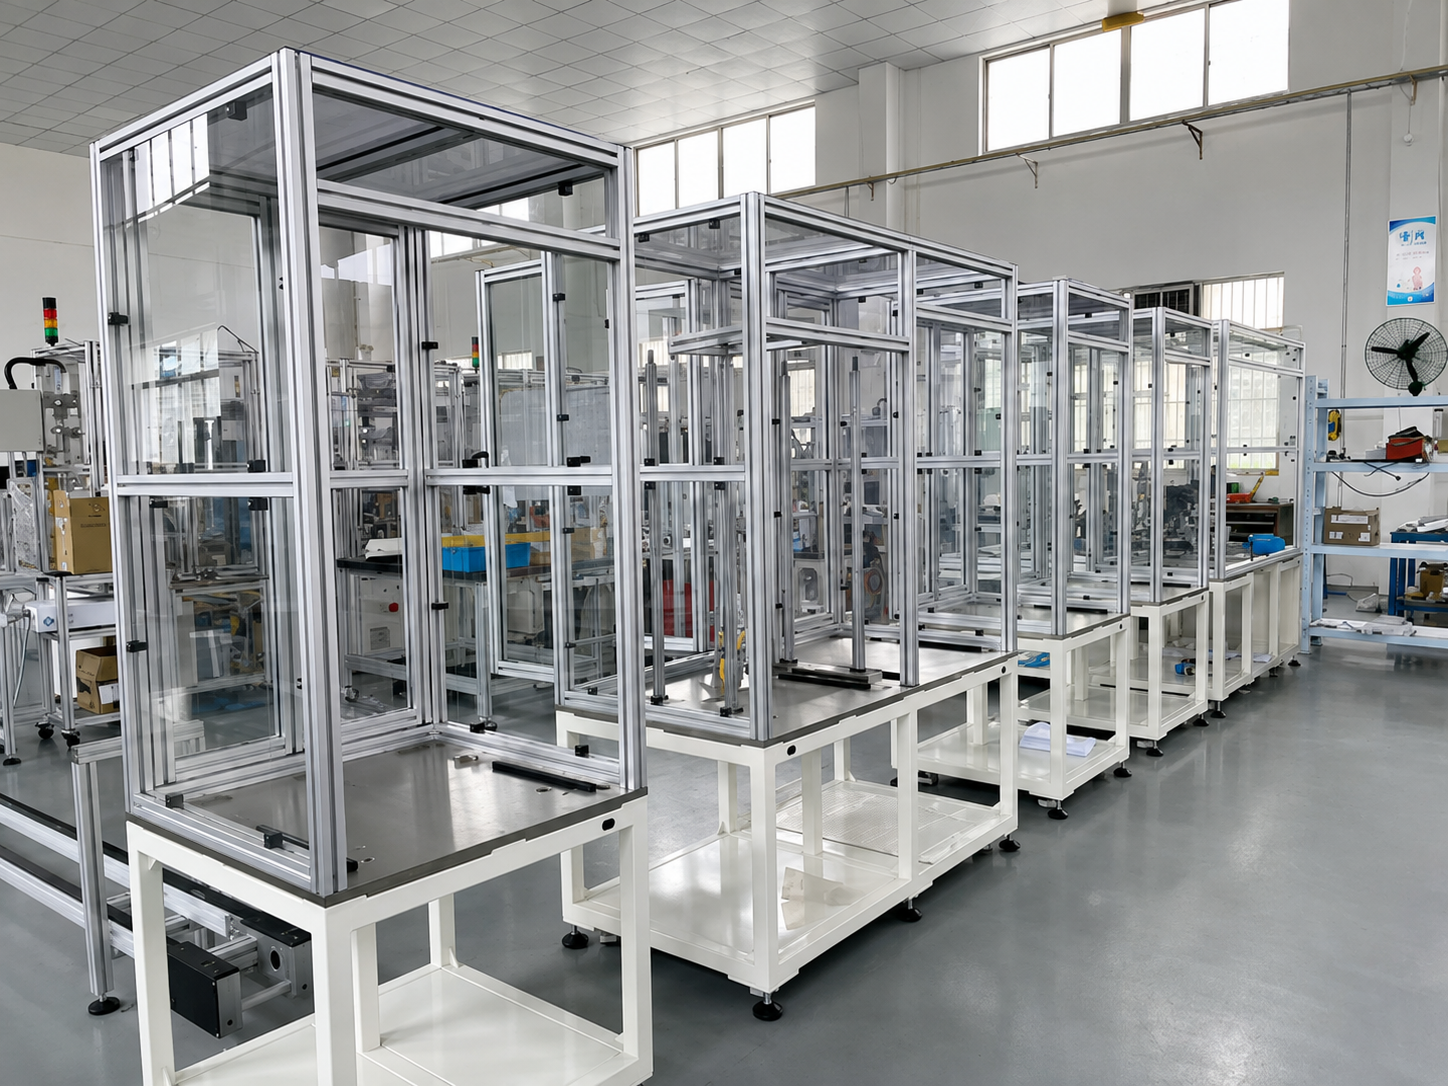
- Apvalkalai ir lengvojo naudojimo priedai – saugos užtvaros, durys, laidų laikytuvai, ekranų tvirtinimai ir jutiklių laikytuvai. Šios dalys daugiausia užtikrina apsaugą arba montavimo pozicijas.
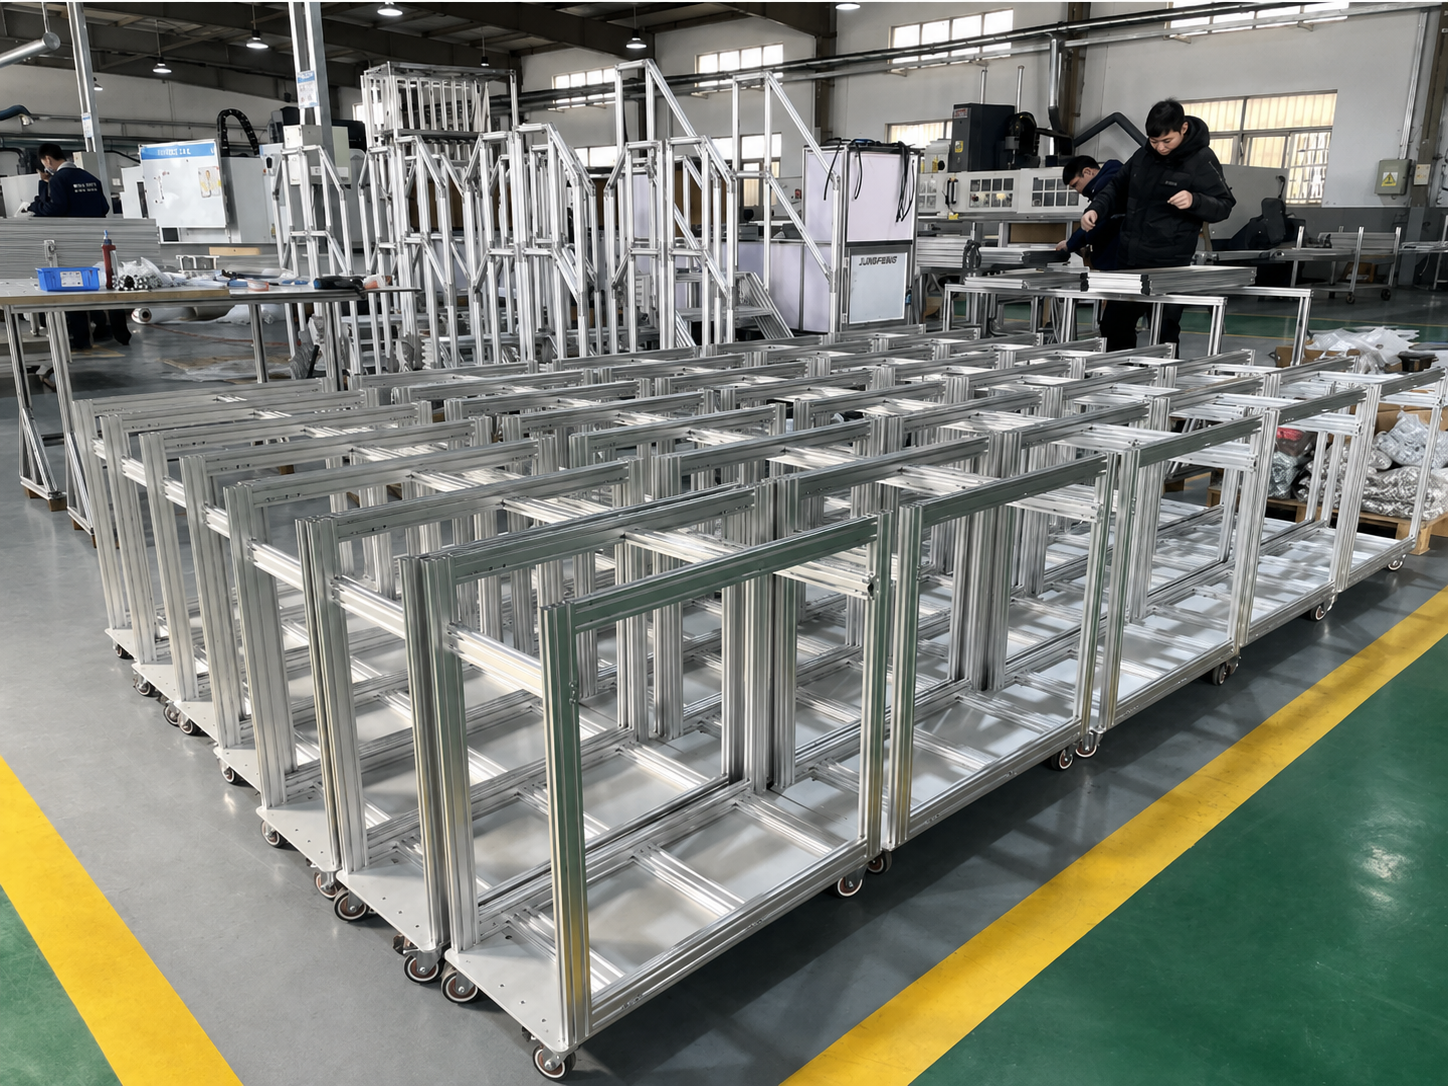
- Pagrindinis mašinos rėmas – konstrukcija, kuri remia apvalkalą, tvirtinimo įtaisus, darbo stalą ir standartinius mašinos komponentus.
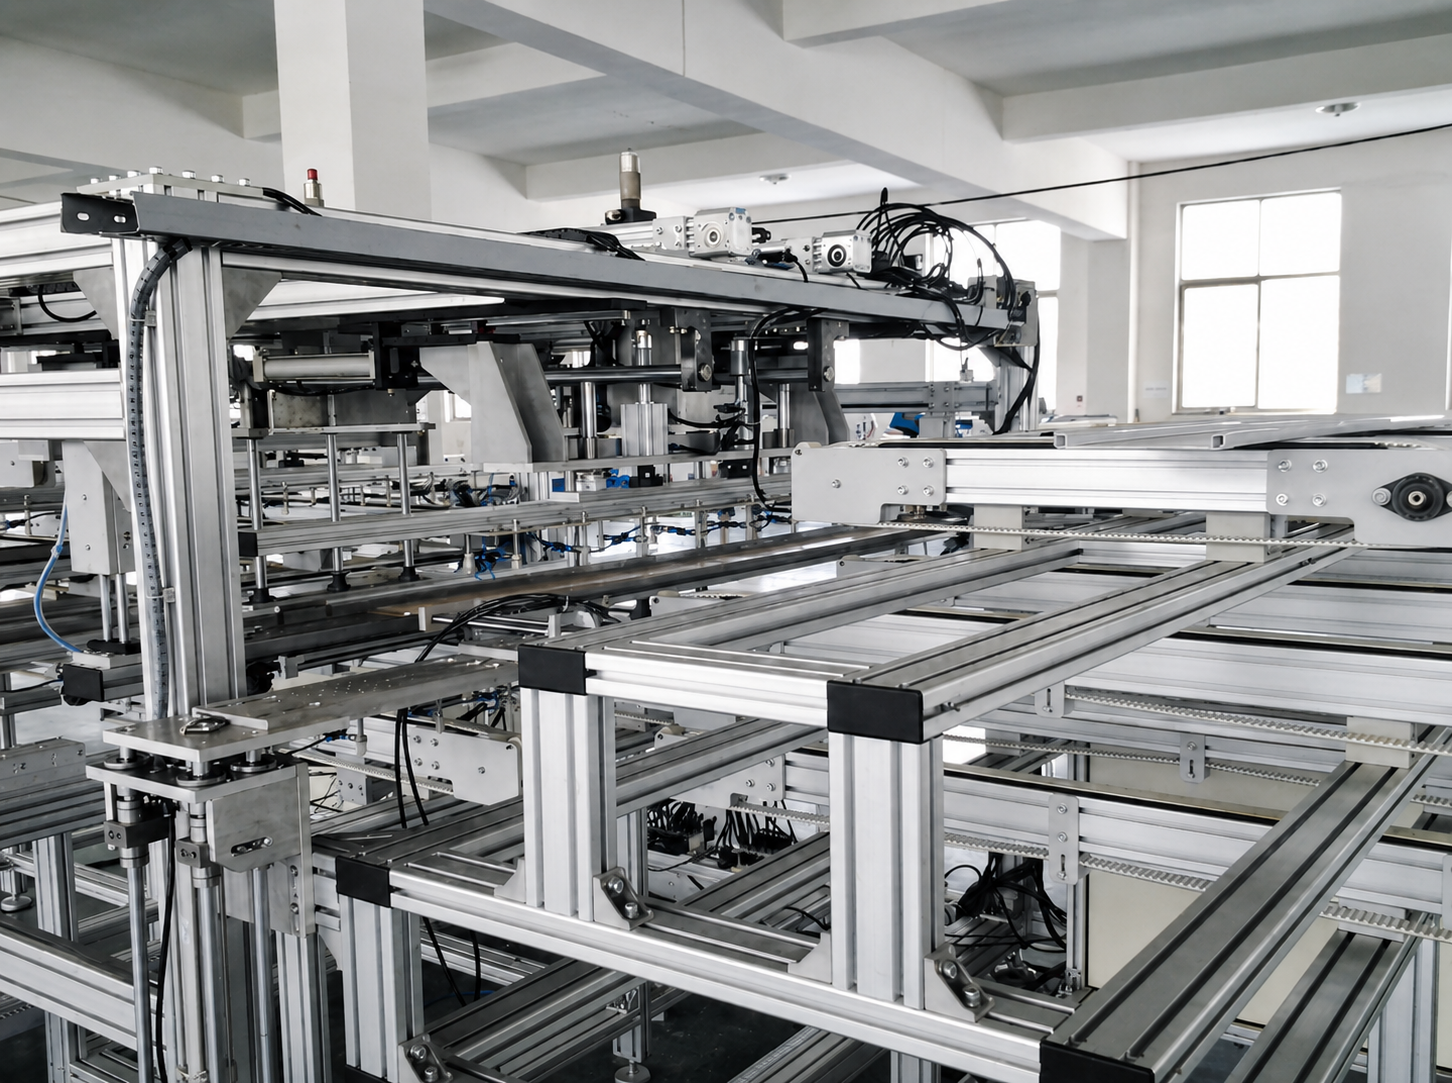
- Judėjimo sistemos atraminės sijos – sijos, nešančios tiesinius modulius, diržo pavarančiuosius mechanizmus, rutulinio sraigto ašis, pakelimo ir padėjimo vienetus arba konvejerų pavarančiuosius mechanizmus.
- Didelės apkrovos pagrindai ir ilgosios atramos konstrukcijos – pamatai sunkiems darbo gabalams, robotų ląstelėms, ilgiems konvejeriams ir dideliems automatizuotiems gamybos įrenginiams.
Naudojant didesnio profilio elementus tik ten, kur tai reikalinga konstrukciškai, gaunama tiek stabilioji, tiek ekonomiška rėminė konstrukcija. Pavyzdžiui, 3030 arba 4040 profilis gali būti tinkamas korpusui, tuo tarpu sija, nešanti judantį tiesinį modulį, gali reikšti 4080 arba 40120 profilio.
 2. Keturi veiksniai, nulemiantys tinkamą profilio seriją
2.1 Našta: Įvertinkite, kaip ji yra pridėta
Nepaisykite tik bendro mašinos svorio. Svarbesni klausimai yra:
- Ar našta paskirstyta lygiai arba suskoncentruota viename taške?
- Ar profilis naudojamas kaip paprastoji atraminė sija arba kaip konzolinė sija?
- Ar konstrukcija neša tik statinę naštą?
- Ar tai patirs kartotinį pagreitį, stabdymą, smūgį ar virpesius?
- Ar reikalinga tikslaus pozicionavimo tikslumas ar leistina deformacija?
50 kg svorio įtaisas ant trumpo, gerai paremtos darbo lentos sukuria visiškai kitokias konstrukcines sąlygas nei tas pats 50 kg svoris, judantis dideliu greičiu ilgoje sijos dalyje. Koncentruotosios apkrovos ir konzolinės apkrovos reikalauja stipresnių profilių nei vienodai pasiskirstytos nejudamosios apkrovos.
Judančiam įrangai rėmas turi būti parinktas remiantis maksimalia darbine apkrova ir faktiniu eksploatacijos ciklu – ne tik komponento nominaliu naudinguoju kroviniu.
2.2 Atstumas tarp atramų: ilgesnėms sijoms reikia didesnio standumo
Atstumas tarp atramų yra vienas dažniausiai praleidžiamų veiksnių projektuojant aliuminio rėmus. Profilis 4040 gali būti pakankamai standus trumpu atstumu, tačiau tas pats profilis gali rodyti pastebimą deformaciją, kai jis naudojamas kaip ilga neparemta sija su apkrova centre.
Net nedidelė deformacija gali turėti įtakos:
- Vadovaujančiųjų bėgių lygiagretumui;
- Diržo judėjimui ir perduodamosios linijos stabilumui;
- Tiesiaeigio modulio pakartotiniam pozicionavimui;
- Detalių ir įrenginių pritaikymo tikslumas;
- Ilgaamžė jungčių sandarumas ir mašinos triukšmas.
Kai sijos ilgis padidėja, įprastos sprendimo priemonės yra profilio skerspjūvio padidinimas, tarpinių atramų pridėjimas, nepalaikomosios sijos dalies sumažinimas, poruotų profilių naudojimas arba konstrukcijos perprojektavimas taip, kad apkrovos būtų perduodamos per uždarą rėmą, o ne per vieną siją.
2.3 Dinaminės sąlygos: judėjimas sukuria papildomų jėgų
Linijiniai moduliai, konvejeriai, kėlimo įrenginiai ir robotai sukuria daugiau nei statinę masę. Greitai pradedant, stabdant ir keičiant judėjimo kryptį inercija gali sukelti virpesius ir laikinas apkrovas, kurios daug kartų viršija apkrovas, atsirandančias, kai mašina stovi nejudėdama.
Jei judėjimo sija pernelyg lanksti, dažni simptomai yra virpesiai judėjimo metu, padidėjęs eksploatacinis triukšmas, nepastovus pakartojamumas ir paeiliui atlaisvinamos jungtys. Dėl šios priežasties judėjimo sistemos sijai dažnai parenkamas vienu lygiu stipresnis profilis nei aplinkiniam korpusui ar bendram rėmui.
Aukšto greičio ar aukštos tikslumo įrangai galutinis projektas turėtų būti patvirtintas inžineriniais skaičiavimais arba konstrukcijos modeliavimu.
2.4 Jungtys: stiprus profilius vis tiek reikia stiprių jungčių
Rėmo standumas priklauso tiek nuo profilio skerspjūvio, tiek nuo jungties būdo. Standartiniai kampiniai laikikliai patogūs lengvosioms apsaugoms ir dangčiams, tačiau sunkiosioms mašinų pagrindams ir judančioms konstrukcijoms dažniausiai reikia stipresnių vidinių jungiklių, galuose įpjautų tvirtinamųjų detalių, storesnių petnešų plokščių ar sustiprintų kampinių laikiklių.
Aukšti rėmai, ilgi sijos ir konstrukcijos su grįžtamuju judėjimu taip pat turėtų naudoti įstrižaines atramas, trikampes petnešas ar skersines dalis, kur tai tinkama. Gerai suprojektuota jungčių išdėstymo schema gali pagerinti stabilumą veiksmingiau nei paprasčiausias profilio dydžio padidinimas.
 3. Dažniausiai naudojamos aliuminio profilio serijos ir jų tipinės paskirtys
|
Profilio serija |
Pagrindiniai charakteristika |
Tipinės automatizavimo programos |
|
2020 / lengvoji 2020 |
Kompaktiškas, lengvas ir ekonomiškas |
Maži dangčiai, jutiklių laikikliai, laidų atramos, stalų prietaisai |
|
2040 / 2060 |
Geresnis lenkimo pasipriešinimas viena kryptimi |
Lengvojo naudojimo mašinų sijos, durų rėmai, monitorių laikytuvai, kompaktiški darbo vietų komplektai |
|
3030 |
Bendrojo panaudojimo, subalansuota stiprybė ir svoris |
Mažų automatizavimo mašinų, tikrinimo įrenginių, lengvų darbo vietų, apsauginių rėmų konstrukcijos |
|
3060 / 3090 |
Tinka kryptiniam apkrovimui ir ilgesniems elementams |
Maži konvejeriai, vertikalūs elementai, durų rėmai ir papildomų modulių atramos |
|
4040 |
Dažnai pasirenkamas pagrindinis rėmas automatizavimo įrangai |
Vidutinio naudojimo mašinų rėmai, darbo stalai, tvirtinimo platformos ir įrangos pagrindai |
|
4080 / 40120 |
Didesnė lenkimo standumo reikšmė ilgesniems tarpuoliams |
Konvejerų pagrindiniai sijos, tiesiaeigio modulio atraminės sijos, didelių mašinų skersinės |
|
5050 / 50100 / 50150 |
Sunkiosios paskirties profiliai su aukšta bendrąja stabilumu |
Robotų ląstelių rėmai, sunkiosios darbo vietos, ilgų tarpuolių įrangos pagrindai |
|
100100 / 120120 ir didesni |
Aukštas standumas ir sukimo pasipriešinimas |
Didelės gamybos linijos, sunkioji automatizuota įranga ir didelės saugos apsauginės konstrukcijos |
Aukščiau pateikti serijiniai profiliai yra praktiškas pradžios taškas. Galutinis pasirinkimas vis dar priklauso nuo sienelės storio, tikrojo profilio geometrijos, lydinio būsenos, sujungimų konstrukcijos ir tikslaus apkrovos išdėstymo.
 4. Šabloninis parinkimas pagal įrangos tipą
Mažosios patikros mašinos ir vaizdo sistemų
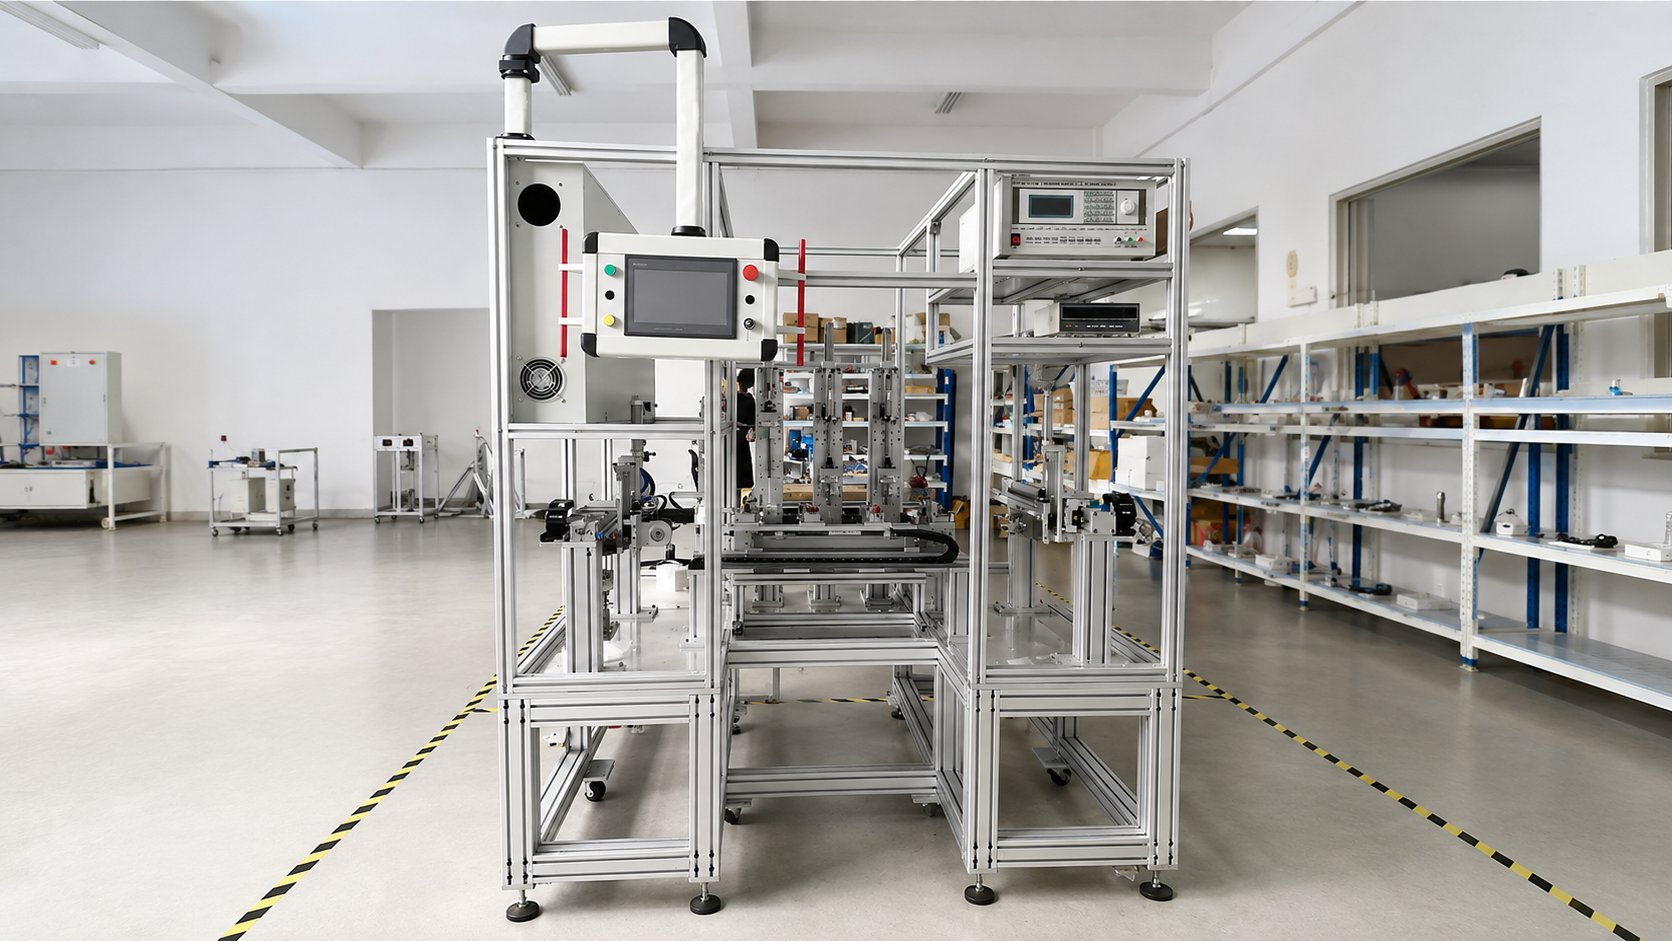
Kompaktiškos patikros įrangos dažnai įtraukia kameras, apšvietimą, tvirtinimo įtaisus ir mažus tiesiaeigius modulius. Bendras svoris gali būti nedidelis, tačiau optiniai ar judėjimo komponentai vis tiek reikalauja stabilios montavimo paviršiaus.
Tipinė konfigūracija:
- Apvalkalas ir durų rėmas: 2020, 2040 arba 3030;
- Pagrindinis rėmas: 3030 arba 4040;
- Tiesiaeigių modulių montavimo sijos: 4040 arba 4080;
- Pagrindas: 4040 su išlyginamaisiais kojutėmis ir sustiprintais jungtimis, kai reikia.
Vaizdo sistemoms vengti plonų profilių ar ilgų konzolinių elementų kamerų ir judėjimo modulių montavimo vietose. Konstrukcinis virpėjimas gali tiesiogiai paveikti vaizdo stabilumą ir patikros pakartojamumą.
Sukimo, dozavimo ir etikečių klijavimo mašinos
Šios mašinos paprastai naudoja XYZ judėjimo sistemas su dažnu pagreitėjimu ir lėtėjimu. Todėl judėjimo konstrukcijai reikia skirti daugiau dėmesio nei išoriniam apvalkalui.
Tipinė konfigūracija:
- Korpusas ir saugos durys: 3030 arba 4040;
- Pagrindinės mašinos rėmas: 4040;
- X ir Y ašių atraminės sijos: 4080 arba 40120;
- Pagrindas: 4040, 4080 arba 5050 – priklausomai nuo įrangos dydžio ir naudingosios apkrovos.
Didelio judėjimo atstumo dozavimo mašinoms ar daugiapakopėms varžtų sukimo sistemoms pirmiausia pasirinkite modulinę atraminę siją pagal judėjimo atstumą, judančiąją masę ir pagreitį, tada suprojektuokite aplink ją išorinį rėmą.
Diržiniai konvejerai, rituliniai konvejerai ir padėkliniai konvejerai
Konvejerų sistemoms svarbiausieji kintamieji yra konvejero ilgis, atramų tarpai, vieneto apkrova, perduodamojo metodo būdas ir pavaros išdėstymas.
Tipinė konfigūracija:
- Lengvojo naudojimo diržiniai konvejerai: 3030, 3060 arba 4040;
- Vidutinio naudojimo rituliniai konvejerai: 4040 arba 4080;
- Kaupiamųjų ar padėklinių konvejerų konstrukcijos: 4080, 40120 arba 50100;
- Sunkiųjų paletės vežimo konstrukcijų profiliai: 40120, 50150, 100100 arba didesni;
- Palaikymo atramos ir kojos: 4040, 4080 arba 5050 – pasirenkamos pagal aukštį ir apkrovą.
Ilgiems perduodamiesiems įrenginiams reikia racionalaus atramų išdėstymo ir pakankamo skersinio sustiprinimo. Profilio dydžio padidinimas vienas neturi visiškai kompensuoti per didelių atramų tarpų.
Robotų darbo vietos ir saugos ląstelės
Robotų darbo vieta paprastai apima robotų pagrindą, tvirtinimo įtaisus, aplinkinę apsaugą ir valdymo skydo vietą. Šie elementai neturėtų būti suprojektuoti vienodo stiprumo konstrukcijomis.
Tipinė konfigūracija:
- Apsaugos pertvaros: 2020, 3030 arba 4040;
- Apsaugos durys: 3030 arba 4040;
- Valdymo skydų atramos: 3030 arba 4040;
- Tvirtinimo staliukas: 4040, 4080 arba 5050;
- Robotų pagrindas: sunkiosios naudos aliuminio rėmas su storesnėmis jungiamosiomis plokštėmis ir grindų tvirtinimo elementais arba, jei reikia, suvirintas plieninis pagrindas.
Robotų pagrindo projektavime būtina atsižvelgti į dinaminę inerciją, pasiekiamumą, naudingąją apkrovą ir ciklo greitį – ne tik į paties roboto svorį. Didelio greičio ar didelės naudingosios apkrovos robotams dažnai reikia plieninio pagrindo arba stipriai sustiprintos ir prie grindų pritvirtintos aliuminio konstrukcijos.
 5. Keturi dažniausiai pasitaikanantys parinkimo klaidų tipai
Klaida 1: Parinkimas tik remiantis viso įrenginio svoriu
Tas pats bendras svoris gali sukurti labai skirtingas įtempimų sąlygas priklausomai nuo to, kur jis yra išdėstytas. Kartu reikia įvertinti atramų tarpą, atramų vietą, susikaupusias apkrovas ir išsikišančius elementus.
Klaida 2: Visam įrenginiui naudojamas vienas profilio dydis
Naudojant vieną profilio seriją visur, pirkimas gali būti supaprastintas, tačiau tai dažnai reiškia medžiagų švaistymą mažos apkrovos zonose ir nepakankamą apkrovos laikančių sričių projektavimą. Zoninis projektavimas paprastai yra ekonomiškesnis ir patikimesnis.
Klaida 3: Nepaisoma durų ir išsikišančių priedų
Durys, HMI rankai, valdymo dėžutės ir monitorių laikytuvai gali nebūti sunkūs, tačiau jų apkrova veikia atstumu nuo atramos taško. Norėdami išvengti įlinkimo ir svyravimo, naudokite profilius su tinkama orientacija ir pakankamu skerspjūvio dydžiu.
Klaida 4: Profilių didinimas vietoj konstrukcijos gerinimo
Kai standumas nepakankamas, didesnis profilis yra tik viena galimybė. Geriausių rezultatų žemesne kaina galima pasiekti pridėjus centrinę atramą, sutrumpinus tarpuolį, naudojant uždaros rėminės konstrukcijos projektą arba patobulinant jungčių išdėstymą.
6. Praktiškas parinkimo darbo eiliškumas
Automatizuotos įrangos rėmo projektuojant naudokite šį darbo eiliškumą:
- Nustatykite bendrus įrangos matmenis, mašinos svorį ir maksimalią darbo detalės apkrovą.
- Padalykite konstrukciją į korpuso, pagrindinio rėmo, judėjimo sijos ir pagrindo zonas.
- Nustatykite kiekvieno elemento tarpuolį, atramos taškus ir apkrovos kryptį.
- Patikrinkite, ar yra dinaminio judėjimo, smūgio, necentrinės apkrovos ir konzolinės konstrukcijos elementų.
- Kiekvienai zonei parinkite preliminarią profilinę seriją.
- Suprojektuoti jungties būdą, įvarius elementus, skersines sijas, išlyginamąsias kojas ir grindų tvirtinimus kaip konstrukcijos dalį.
- Atlikti skaičiavimus arba modeliavimą ilgoms atramoms, sunkiajam įrangai ar aukštos tikslumo įrangai.
- Palikti T-formės griovelių ir montavimo vietų atsargas ateities pneumatinėms linijoms, laidų vedimui, valdymo skyriams, jutikliams, apsaugoms ir tvirtinimo įtaisams.
Išvada
Geriausia aliuminio profilio serija automatizuotos įrangos rėmui nėra būtinai didžiausia. Lengvajai apsaugai ir gaubtams dažnai tinka 2020, 2040 ar 3030 profiliai. 3030 ir 4040 yra praktiški pasirinkimai daugumai mažų ir vidutinio dydžio mašinų rėmų. Ilgoms atramoms, perduodamosioms sijoms ir tiesiaeigio judėjimo atramoms 4080 ir 40120 suteikia didesnį lenkimo standumą. Sunkios įrangos pagrindams, robotų ląstelėms ir didelėms gamybos linijoms gali prireikti 5050, 50150, 100100 ar dar didesnių profilių, dažnai su stiprintomis jungtimis ir grindų tvirtinimu.
Patikimo galutinio dizaino sukūrimui inžinerijos komandai arba profilio tiekėjui reikia pateikti įrangos dydį, apkrovą, atstumą, veikimo greitį, reikalaujamą tikslumą ir montavimo sąlygas. Tai leidžia parinkti profilio skerspjūvį, sujungimo būdą ir atramų išdėstymą pagal realią taikymo sritį ir vengti brangių rėmo pakeitimų vėlesniuose etapuose.
Turinys
- 1. Pirmiausia padalykite įrenginį į konstrukcines zonas
- 2. Keturi veiksniai, nulemiantys tinkamą profilio seriją
- 2.1 Našta: Įvertinkite, kaip ji yra pridėta
- 2.2 Atstumas tarp atramų: ilgesnėms sijoms reikia didesnio standumo
- 2.3 Dinaminės sąlygos: judėjimas sukuria papildomų jėgų
- 2.4 Jungtys: stiprus profilius vis tiek reikia stiprių jungčių
- 3. Dažniausiai naudojamos aliuminio profilio serijos ir jų tipinės paskirtys
- 4. Šabloninis parinkimas pagal įrangos tipą
- Mažosios patikros mašinos ir vaizdo sistemų
- Sukimo, dozavimo ir etikečių klijavimo mašinos
- Diržiniai konvejerai, rituliniai konvejerai ir padėkliniai konvejerai
- Robotų darbo vietos ir saugos ląstelės
- 5. Keturi dažniausiai pasitaikanantys parinkimo klaidų tipai
- Klaida 1: Parinkimas tik remiantis viso įrenginio svoriu
- Klaida 2: Visam įrenginiui naudojamas vienas profilio dydis
- Klaida 3: Nepaisoma durų ir išsikišančių priedų
- Klaida 4: Profilių didinimas vietoj konstrukcijos gerinimo
- 6. Praktiškas parinkimo darbo eiliškumas
- Išvada

