 EN

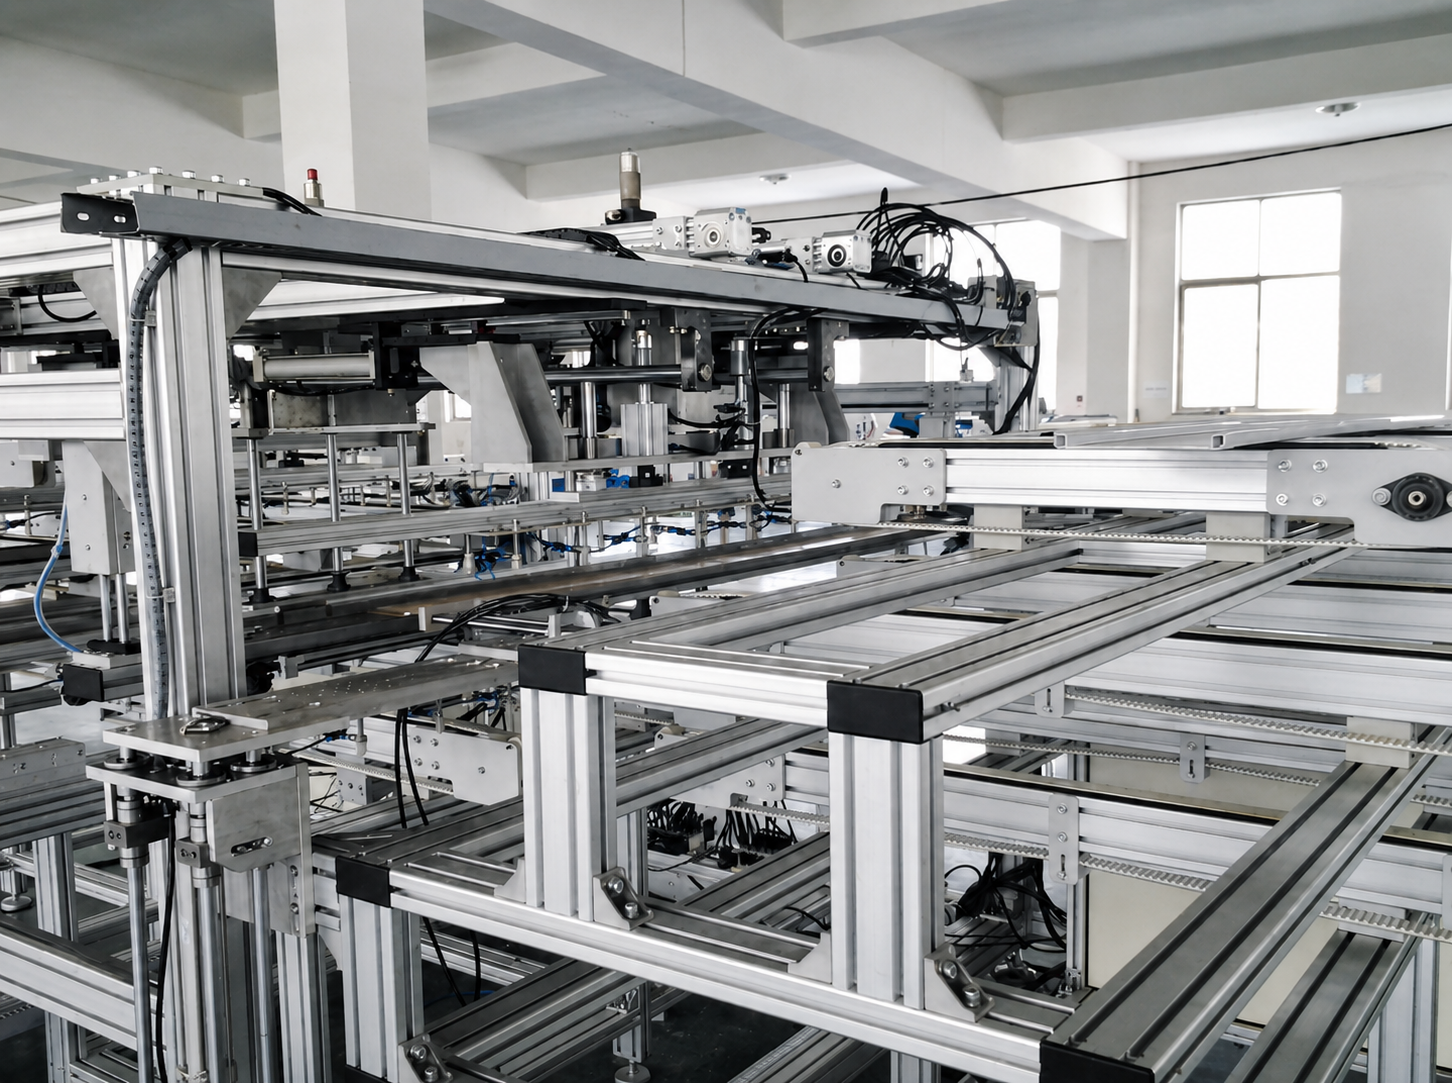
คู่มือภาคสนามสำหรับงานระบบอัตโนมัติในอุตสาหกรรม
วิธีการเลือกซีรีส์โปรไฟล์อะลูมิเนียมสำหรับกรอบอุปกรณ์ระบบอัตโนมัติ
คู่มือปฏิบัติจริงเกี่ยวกับความสามารถรับน้ำหนัก ระยะช่วงความยาวของโครงสร้าง การเคลื่อนไหวแบบไดนามิก และการออกแบบเชิงโครงสร้าง
โปรไฟล์อะลูมิเนียมสำหรับงานอุตสาหกรรมถูกนำมาใช้อย่างแพร่หลายในการผลิตกรอบอุปกรณ์ระบบอัตโนมัติ โครงหุ้มเครื่องจักร สถานีทำงาน ระบบสายพานลำเลียง เซลล์หุ่นยนต์ และโครงสร้างการเคลื่อนที่เชิงเส้น ด้วยการออกแบบแบบโมดูลาร์ ทำให้ลดระยะเวลาการผลิต ทำให้การประกอบง่ายขึ้น และสามารถปรับเปลี่ยนหรือขยายระบบในอนาคตได้สะดวกกว่าโครงสร้างเหล็กที่เชื่อมด้วยวิธีการเชื่อม
อย่างไรก็ตาม การเลือกใช้โปรไฟล์อลูมิเนียมไม่ได้หมายถึงการเลือกขนาดหน้าตัดที่ใหญ่ที่สุดเท่านั้น โครงที่มีขนาดเล็กเกินไปอาจโก่งตัว สั่นสะเทือน หลวมที่ข้อต่อ หรือลดความแม่นยำในการจัดตำแหน่ง ในขณะที่โครงที่มีขนาดใหญ่เกินไปจะเพิ่มต้นทุนวัสดุ ต้นทุนการกลึง และต้นทุนการประกอบ โดยไม่จำเป็นต้องส่งผลดีต่อส่วนของเครื่องจักรที่สำคัญจริงๆ
แนวทางที่เหมาะสมคือการเลือกซีรีส์โปรไฟล์ให้สอดคล้องกับเส้นทางการรับแรง ช่วงความยาวที่ไม่มีการรองรับ เงื่อนไขการเคลื่อนที่ และหน้าที่ของแต่ละพื้นที่โครงสร้าง
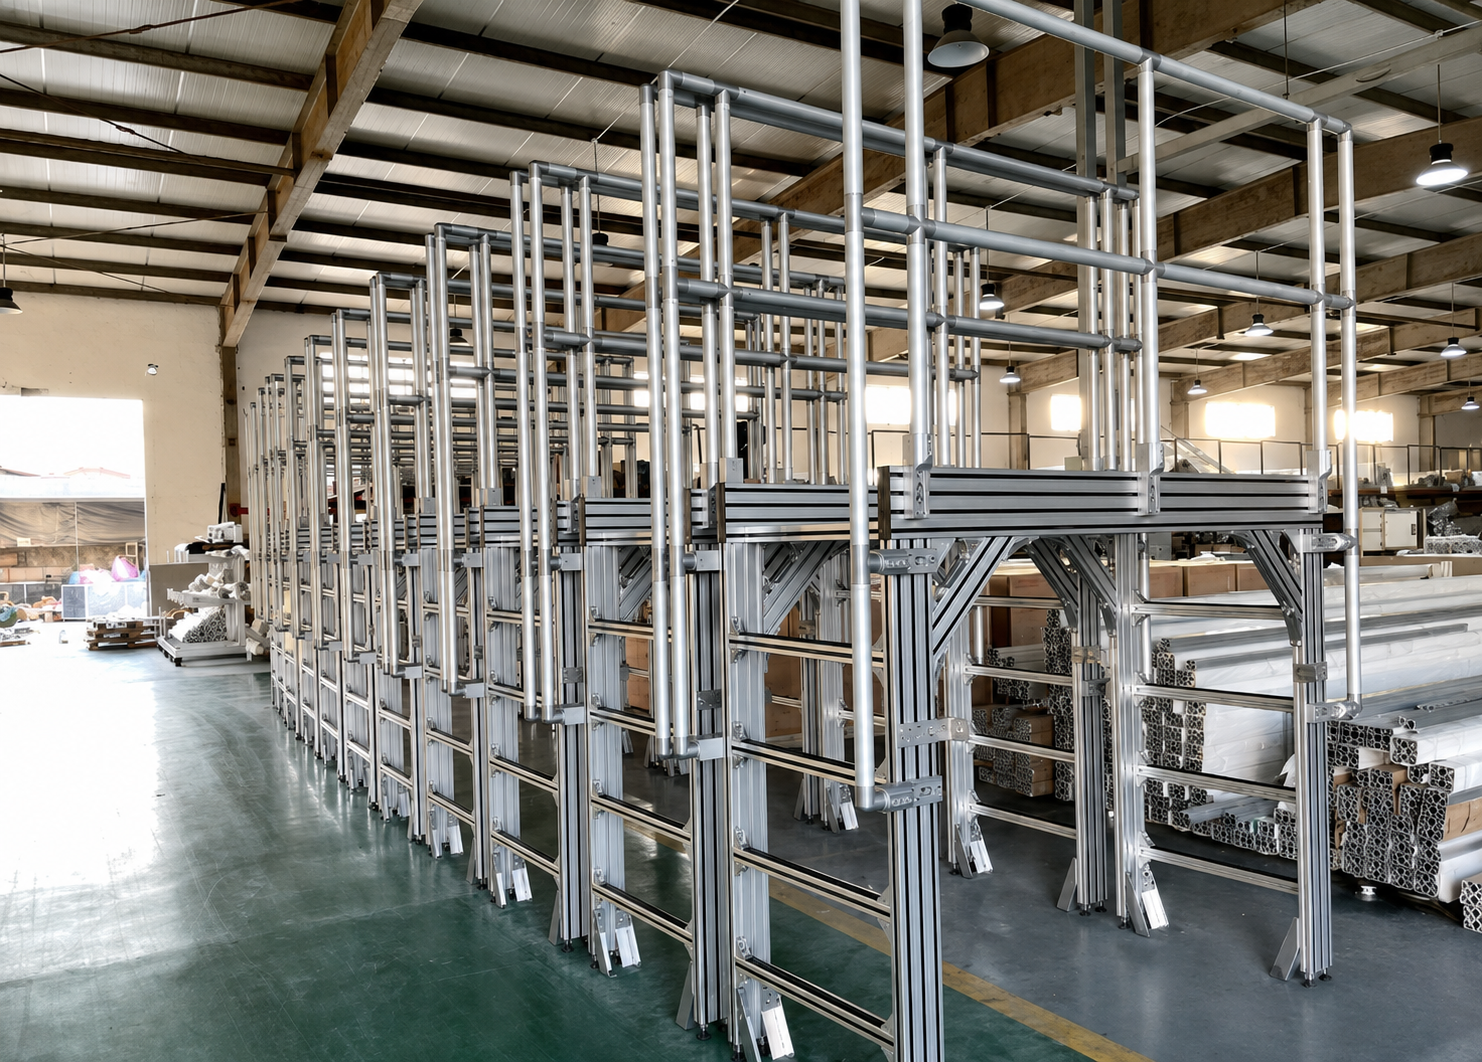 1. แบ่งอุปกรณ์ออกเป็นโซนโครงสร้างก่อน
เครื่องจักรอัตโนมัติแบบครบวงจรไม่จำเป็นต้องใช้โปรไฟล์ขนาดเดียวกันทุกจุด ในกรณีส่วนใหญ่ โครงสามารถแบ่งออกเป็นสี่โซนได้ ดังนี้
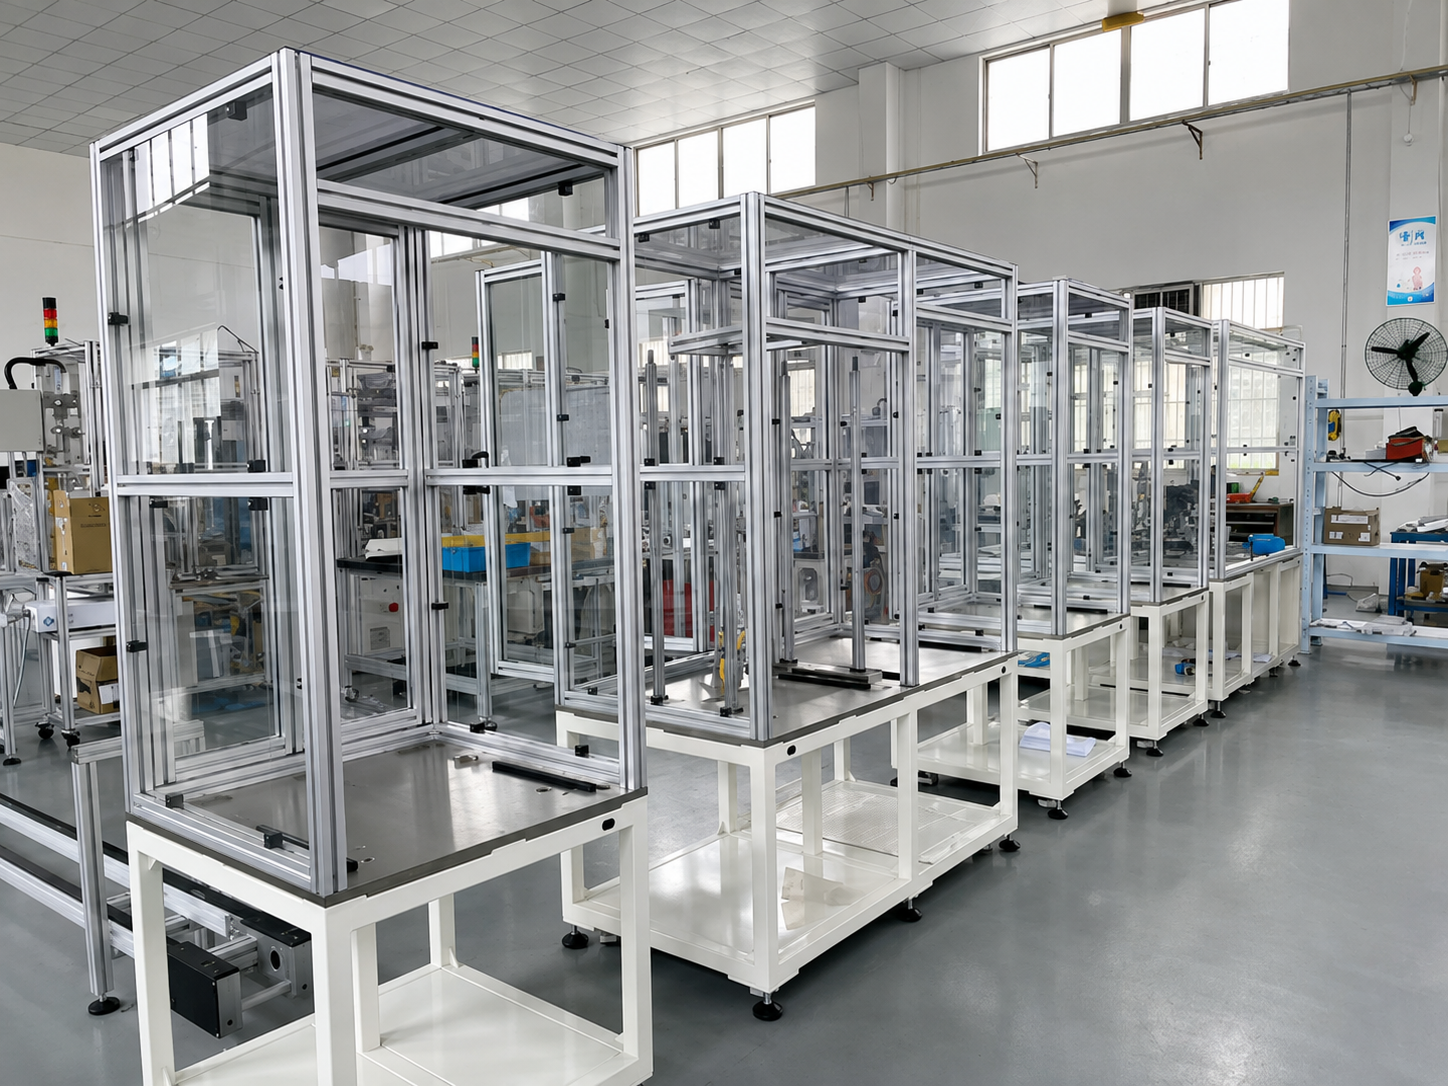
- โครงหุ้มและอุปกรณ์เสริมสำหรับงานเบา – เช่น แผงป้องกันความปลอดภัย ประตู ที่ยึดสายเคเบิล ฐานยึดจอแสดงผล และที่ยึดเซนเซอร์ ชิ้นส่วนเหล่านี้ทำหน้าที่หลักในการป้องกันหรือให้ตำแหน่งยึดติด
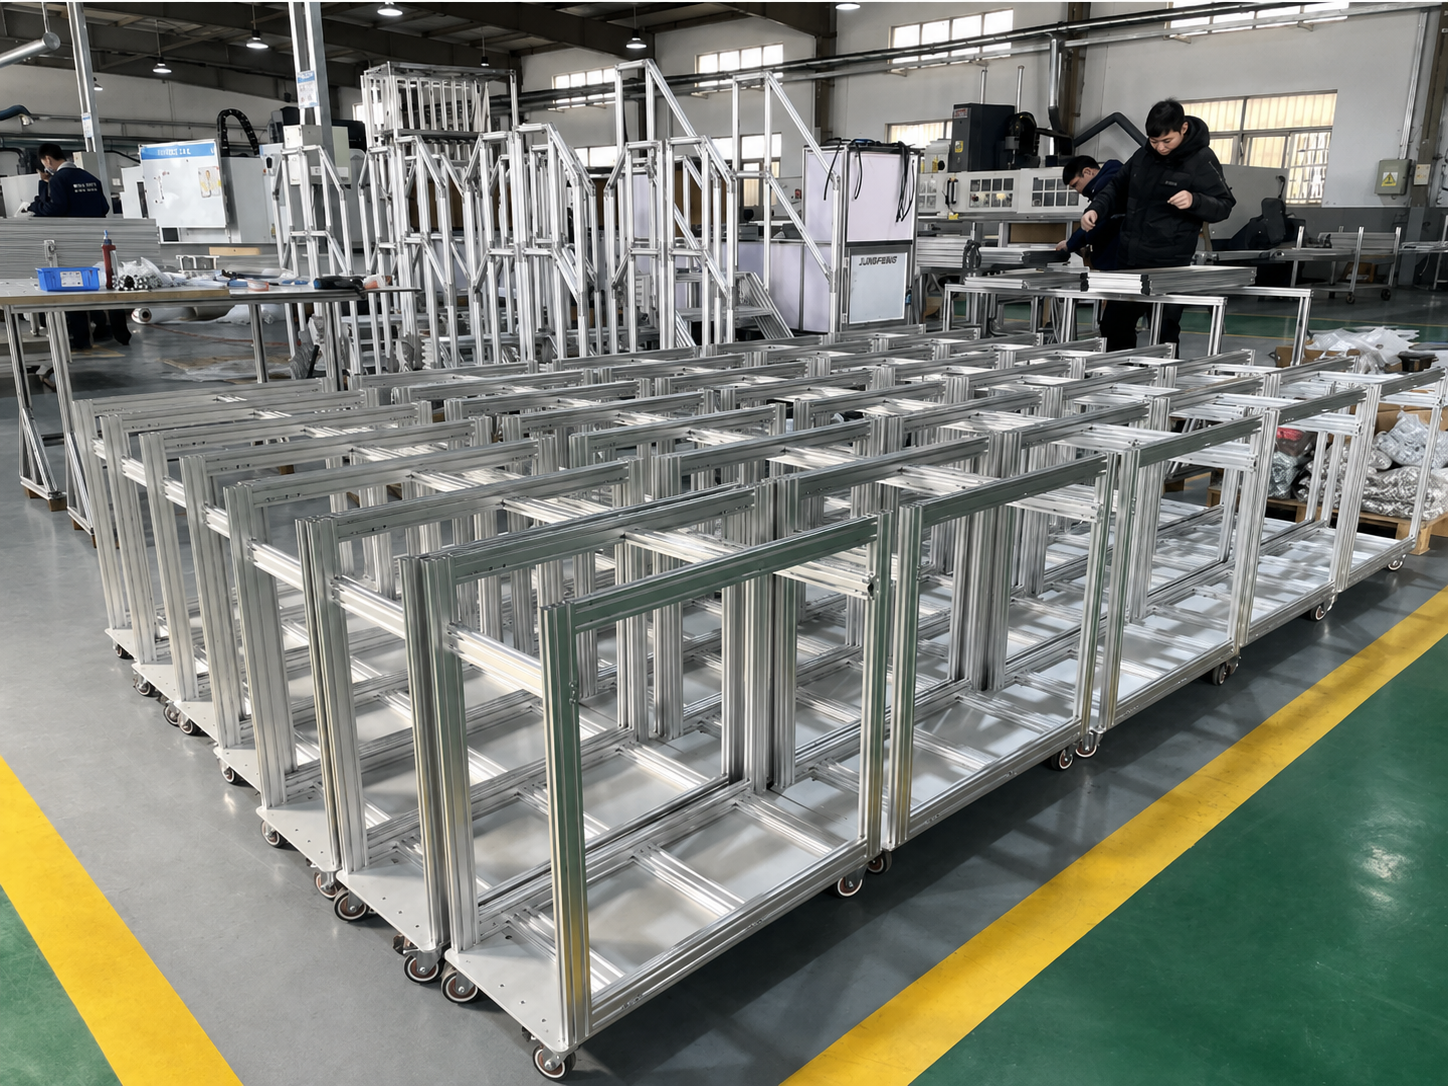
- โครงหลักของเครื่องจักร – โครงที่รับน้ำหนักโครงหุ้ม อุปกรณ์ยึดชิ้นงาน โต๊ะทำงาน และส่วนประกอบมาตรฐานของเครื่องจักร
- คานรองรับระบบขับเคลื่อน – คานที่รองรับโมดูลเชิงเส้น ระบบขับเคลื่อนสายพาน แกนเกลียวบอลสกรู หน่วยจับและวาง หรือมอเตอร์ขับสายพานลำเลียง
- ฐานแบบทนทานเป็นพิเศษและโครงสร้างที่มีช่วงความยาวมาก – ฐานสำหรับชิ้นงานหนัก เซลล์หุ่นยนต์ สายพานลำเลียงยาว และอุปกรณ์การผลิตอัตโนมัติขนาดใหญ่
การใช้โปรไฟล์ที่มีขนาดใหญ่ขึ้นเฉพาะในตำแหน่งที่จำเป็นทางโครงสร้าง จะทำให้ได้โครงถักที่ทั้งแข็งแรงและคุ้มค่าทางต้นทุน ตัวอย่างเช่น โปรไฟล์ขนาด 3030 หรือ 4040 อาจเหมาะสมสำหรับตู้ครอบหุ้ม ในขณะที่คานที่รองรับโมดูลเชิงเส้นที่เคลื่อนที่อาจต้องใช้โปรไฟล์ขนาด 4080 หรือ 40120
 2. ปัจจัยสี่ประการที่กำหนดซีรีส์โปรไฟล์ที่เหมาะสม
2.1 ภาระ: พิจารณาวิธีการที่ภาระกระทำต่อโครงสร้าง
อย่าพิจารณาเพียงน้ำหนักรวมของเครื่องจักรเท่านั้น คำถามที่สำคัญกว่าคือ:
- ภาระนั้นกระจายสม่ำเสมอทั่วทั้งพื้นผิว หรือกระจุกตัวอยู่ที่จุดใดจุดหนึ่ง?
- โปรไฟล์นี้ใช้เป็นคานรับน้ำหนักแบบง่าย หรือใช้เป็นคานยื่น (cantilever)?
- โครงสร้างนี้รับภาระแบบคงที่ (static load) เพียงอย่างเดียวหรือไม่?
- จะมีการเร่งความเร็ว หยุดรถ กระแทก หรือสั่นสะเทือนซ้ำๆ หรือไม่
- ต้องการความแม่นยำในการจัดตำแหน่งหรือการเบี่ยงเบนที่ยอมรับได้หรือไม่
อุปกรณ์ยึดที่มีน้ำหนัก 50 กิโลกรัม วางบนโต๊ะทำงานที่สั้นและรองรับได้ดี จะสร้างแรงกระทำต่อโครงสร้างที่ต่างออกไปอย่างมาก เมื่อเทียบกับน้ำหนัก 50 กิโลกรัมเดียวกันที่เคลื่อนที่ด้วยความเร็วสูงบนคานยาว แรงที่กระทำแบบจุดรวม (concentrated loads) และแรงที่กระทำแบบคานยื่น (cantilever loads) จำเป็นต้องใช้ส่วนประกอบที่แข็งแรงกว่าเมื่อเทียบกับแรงคงที่ที่กระจายสม่ำเสมอ
สำหรับอุปกรณ์ที่เคลื่อนที่ได้ ควรเลือกโครงสร้างตามน้ำหนักการทำงานสูงสุดและรอบการใช้งานจริง — ไม่ใช่เพียงแค่น้ำหนักบรรทุกที่ระบุไว้ของชิ้นส่วนเท่านั้น
2.2 ระยะห่างระหว่างจุดรองรับ (span): คานที่ยาวขึ้นต้องการความแข็งแกร่งมากขึ้น
ระยะห่างระหว่างจุดรองรับ (span) เป็นหนึ่งในปัจจัยที่มักถูกมองข้ามบ่อยที่สุดในการออกแบบโครงสร้างอลูมิเนียม โปรไฟล์ขนาด 4040 อาจมีความแข็งแกร่งเพียงพอสำหรับระยะสั้น แต่โปรไฟล์ขนาดเดียวกันนี้อาจเกิดการโก่งตัวอย่างเห็นได้ชัดเมื่อนำไปใช้เป็นคานยาวโดยไม่มีการรองรับ และรับน้ำหนักที่จุดกึ่งกลาง
แม้การโก่งตัวเพียงเล็กน้อยก็อาจส่งผลต่อ:
- ความขนานระหว่างรางนำทาง
- การติดตามสายพานและความเสถียรของระบบลำเลียง
- ความแม่นยำในการจัดตำแหน่งซ้ำของโมดูลเชิงเส้น
- การจัดแนวระหว่างอุปกรณ์ยึดตรึงและแม่พิมพ์
- ความแน่นของรอยต่อในระยะยาว และเสียงรบกวนจากเครื่องจักร
เมื่อคานมีความยาวเพิ่มขึ้น วิธีแก้ไขทั่วไป ได้แก่ การเพิ่มขนาดหน้าตัดของคาน การติดตั้งคานรองรับเพิ่มเติมบริเวณกลางช่วง การลดความยาวของช่วงที่ไม่มีการรองรับ การใช้คานคู่ หรือการออกแบบโครงสร้างใหม่ให้แรงถ่ายโอนผ่านโครงแบบปิดแทนที่จะเป็นคานเดี่ยว
2.3 สภาวะแบบไดนามิก: การเคลื่อนที่ก่อให้เกิดแรงเพิ่มเติม
โมดูลเชิงเส้น สายพานลำเลียง หน่วยยก และหุ่นยนต์ไม่ได้สร้างเพียงน้ำหนักคงที่เท่านั้น แต่ยังก่อให้เกิดแรงสั่นสะเทือนและแรงชั่วคราวที่สูงกว่าน้ำหนักที่วัดได้ขณะเครื่องจักรหยุดนิ่งอย่างมาก ในช่วงเร่งความเร็ว ชะลอความเร็ว หรือเปลี่ยนทิศทางอย่างรวดเร็ว เนื่องจากแรงเฉื่อย
หากคานสำหรับระบบเคลื่อนที่มีความยืดหยุ่นมากเกินไป อาการที่พบบ่อย ได้แก่ การสั่นสะเทือนขณะเคลื่อนที่ เสียงรบกวนขณะทำงานเพิ่มขึ้น ความแม่นยำซ้ำได้ไม่สม่ำเสมอ และรอยต่อหลวมลงทีละน้อย ด้วยเหตุนี้ คานสำหรับระบบเคลื่อนที่มักเลือกใช้คานที่มีระดับความแข็งแรงสูงกว่าคานที่ใช้สำหรับโครงสร้างภายนอกหรือโครงหลักทั่วไปหนึ่งระดับ
สำหรับอุปกรณ์ที่ใช้งานความเร็วสูงหรือความแม่นยำสูง การออกแบบขั้นสุดท้ายควรได้รับการตรวจสอบยืนยันผ่านการคำนวณเชิงวิศวกรรมหรือการจำลองโครงสร้าง
2.4 การต่อเชื่อม: แม้โครงสร้างจะแข็งแรงเพียงใด ก็ยังต้องอาศัยจุดต่อเชื่อมที่แข็งแรงด้วย
ความแข็งแกร่งของโครงสร้างขึ้นอยู่กับทั้งลักษณะหน้าตัดของชิ้นส่วนและวิธีการต่อเชื่อม ตัวยึดมุมแบบมาตรฐานเหมาะสำหรับฝาครอบและแผงป้องกันที่ใช้งานเบา แต่ฐานเครื่องจักรหนักและโครงสร้างที่เคลื่อนที่มักต้องใช้ตัวยึดภายในที่แข็งแรงกว่า สกรูปลายเกลียวที่ยึดเข้ากับปลายชิ้นงาน แผ่นเสริมความแข็งหนา หรือตัวยึดที่เสริมความแข็ง
โครงสร้างที่สูงมาก คานที่ยาว และโครงสร้างที่มีการเคลื่อนที่แบบไปกลับ ควรใช้ชิ้นส่วนยึดไขว้ แผ่นเสริมรูปสามเหลี่ยม หรือชิ้นส่วนขวางตามความเหมาะสม การจัดวางจุดต่อเชื่อมอย่างรอบคอบสามารถเพิ่มความมั่นคงได้ดีกว่าการเพิ่มขนาดหน้าตัดของชิ้นส่วนเพียงอย่างเดียว
 3. ซีรีส์โปรไฟล์อลูมิเนียมที่ใช้บ่อยและแอปพลิเคชันทั่วไป
|
ซีรีส์ของชิ้นส่วนประกอบ |
ลักษณะสําคัญ |
แอปพลิเคชันอัตโนมัติทั่วไป |
|
2020 / 2020 แบบใช้งานเบา |
ขนาดกะทัดรัด น้ำหนักเบา และประหยัดต้นทุน |
ฝาครอบขนาดเล็ก ที่ยึดเซ็นเซอร์ ที่รองรับสายเคเบิล อุปกรณ์บนโต๊ะทำงาน |
|
2040 / 2060 |
ความต้านทานการดัดที่ดีขึ้นในทิศทางเดียว |
คานเครื่องจักรแบบเบา พื้นที่ประกอบประตู ขาตั้งจอภาพ และสถานีงานขนาดกะทัดรัด |
|
3030 |
ใช้งานทั่วไป มีสมดุลระหว่างความแข็งแรงกับน้ำหนัก |
เครื่องจักรอัตโนมัติขนาดเล็ก โครงยึดสำหรับการตรวจสอบ สถานีงานแบบเบา และโครงรั้วป้องกัน |
|
3060 / 3090 |
เหมาะสำหรับการรับโหลดแบบมีทิศทางและชิ้นส่วนที่มีความยาวมากกว่า |
สายพานลำเลียงขนาดเล็ก โครงตั้งแนวตั้ง กรอบประกอบประตู และโครงรองรับโมดูลเสริม |
|
4040 |
ตัวเลือกโครงหลักที่นิยมใช้กับอุปกรณ์อัตโนมัติ |
โครงเครื่องจักรแบบกลาง โต๊ะทำงาน ฐานรองรับอุปกรณ์จับยึด และฐานอุปกรณ์ |
|
4080 / 40120 |
ความแข็งแกร่งในการดัดสูงขึ้นสำหรับช่วงระยะที่กว้างขึ้น |
คานหลักของสายพานลำเลียง คานรองรับโมดูลเชิงเส้น คานขวางของเครื่องจักรขนาดใหญ่ |
|
5050 / 50100 / 50150 |
ส่วนรับน้ำหนักหนักที่มีความมั่นคงโดยรวมสูง |
โครงเซลล์หุ่นยนต์ สถานีงานหนัก ฐานอุปกรณ์ที่มีระยะยาว |
|
100100 / 120120 และขนาดที่ใหญ่กว่า |
ความแข็งแกร่งสูงและความต้านทานการบิดสูง |
สายการผลิตขนาดใหญ่ อุปกรณ์ระบบอัตโนมัติหนัก และโครงสร้างครอบคลุมเพื่อความปลอดภัยขนาดใหญ่ |
ซีรีส์ข้างต้นเป็นจุดเริ่มต้นที่เหมาะสม แต่การเลือกสุดท้ายยังขึ้นอยู่กับความหนาของผนัง รูปร่างจริงของโปรไฟล์ สภาพของโลหะผสม การออกแบบการต่อเชื่อม และรูปแบบการรับโหลดที่แน่นอน
 4. การอ้างอิงการเลือกตามประเภทอุปกรณ์
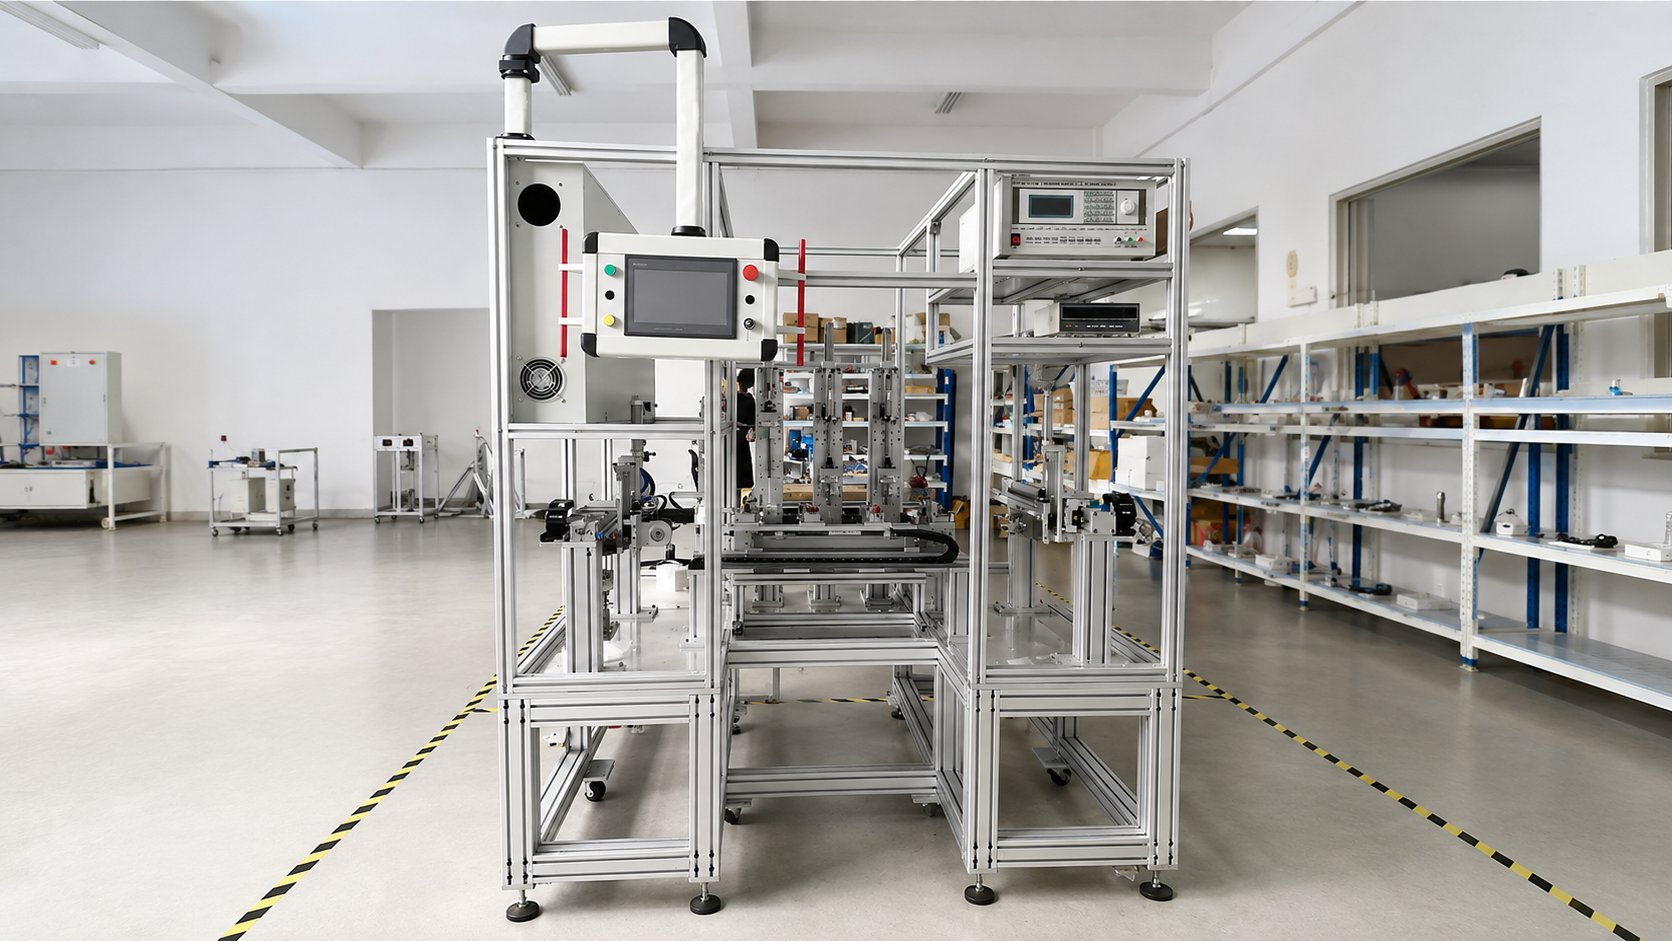
เครื่องตรวจสอบขนาดเล็กและระบบการมองเห็น
อุปกรณ์ตรวจสอบแบบคอมแพกต์มักประกอบด้วยกล้อง แหล่งกำเนิดแสง อุปกรณ์ยึดจับ และโมดูลเชิงเส้นขนาดเล็ก น้ำหนักรวมอาจไม่มากนัก แต่ส่วนประกอบด้านออปติกหรือการเคลื่อนที่ยังคงต้องการพื้นผิวสำหรับยึดติดที่มั่นคง
รูปแบบทั่วไป:
- โครงหุ้มและโครงประตู: 2020, 2040 หรือ 3030
- โครงหลัก: 3030 หรือ 4040
- คานยึดโมดูลเชิงเส้น: 4040 หรือ 4080
- ฐานรองรับ: 4040 พร้อมขาปรับระดับและข้อต่อเสริมความแข็งแรงเมื่อจำเป็น
สำหรับระบบการมองเห็น ควรหลีกเลี่ยงโปรไฟล์บางหรือส่วนยื่นยาวเกินไปบริเวณจุดยึดติดกล้องและโมดูลการเคลื่อนที่ การสั่นสะเทือนของโครงสร้างอาจส่งผลโดยตรงต่อความนิ่งของภาพและความซ้ำซ้อนของการตรวจสอบ
เครื่องขันสกรู เครื่องจ่ายวัสดุ และเครื่องติดฉลาก
เครื่องเหล่านี้มักใช้ระบบการเคลื่อนที่แบบ XYZ ซึ่งมีการเร่งและชะลอความเร็วบ่อยครั้ง ดังนั้นโครงสร้างการเคลื่อนที่จึงควรมีการใส่ใจมากกว่าฝาครอบภายนอก
รูปแบบทั่วไป:
- โครงหุ้มและประตูเพื่อความปลอดภัย: 3030 หรือ 4040
- โครงเครื่องหลัก: 4040;
- คานรองรับแกน X และ Y: 4080 หรือ 40120;
- ฐาน: 4040, 4080 หรือ 5050 ขึ้นอยู่กับขนาดอุปกรณ์และน้ำหนักที่รับได้
สำหรับเครื่องจ่ายวัสดุแบบระยะการเคลื่อนที่ยาวหรือระบบขันสกรูแบบหลายแกน ให้เลือกคานรองรับโมดูลโดยพิจารณาจากระยะการเคลื่อนที่ มวลที่เคลื่อนที่ และอัตราเร่งเป็นหลัก จากนั้นจึงออกแบบโครงสร้างภายนอกให้ล้อมรอบคานนั้น
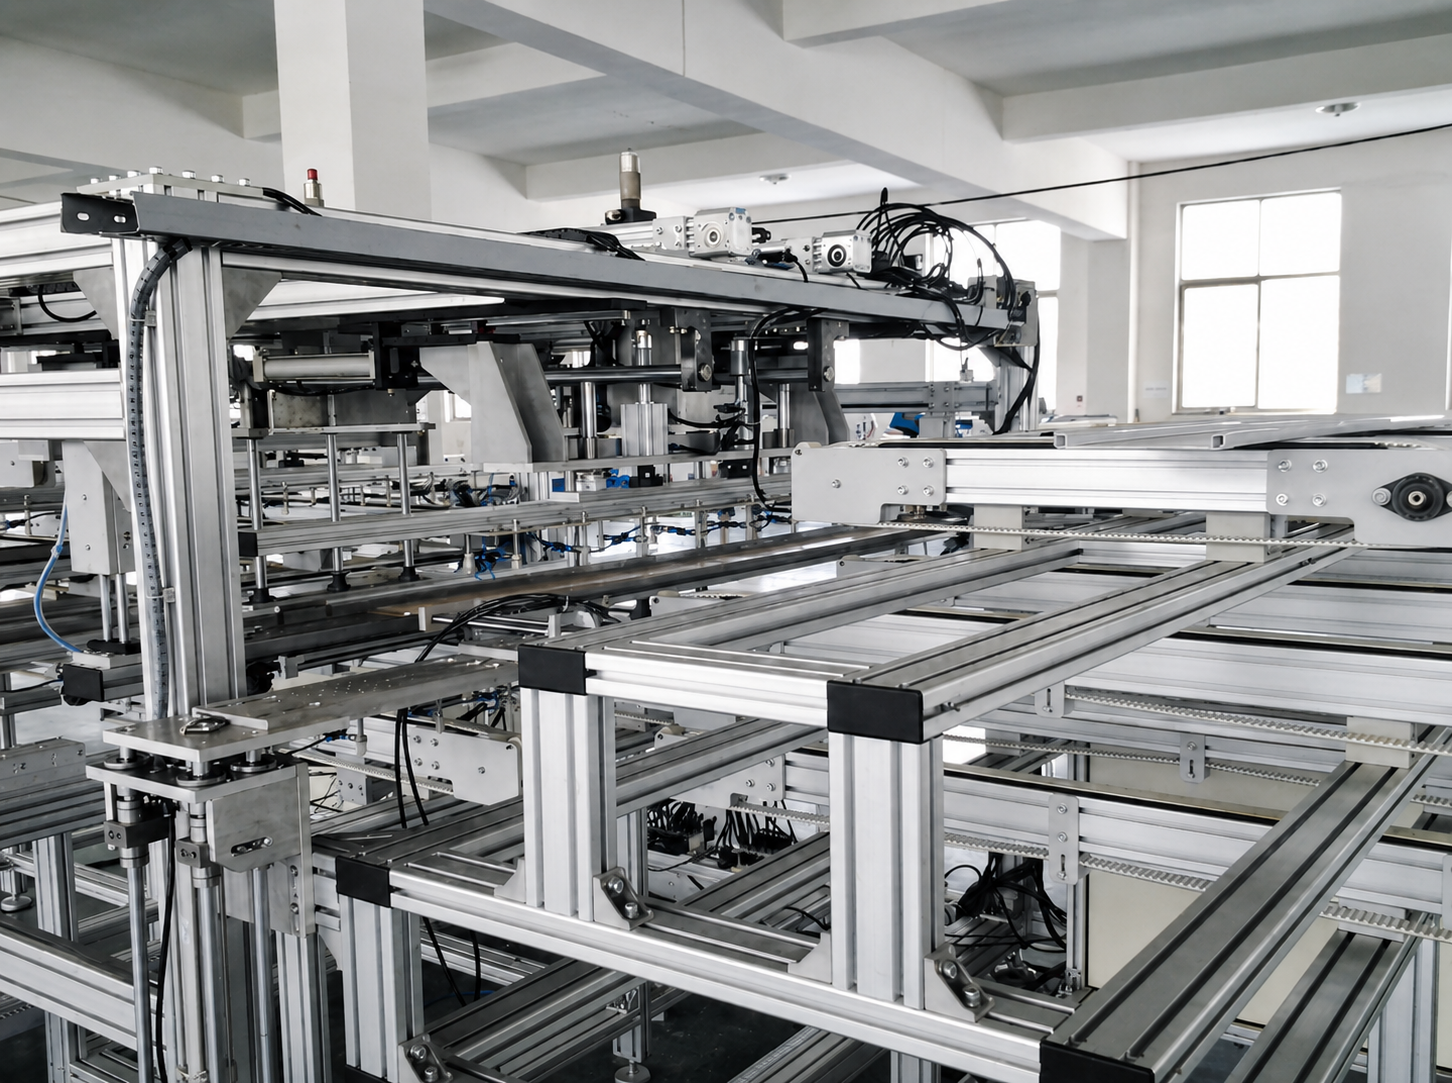
สายพานลำเลียง ลูกกลิ้งลำเลียง และพาเลทลำเลียง
ตัวแปรสำคัญสำหรับระบบลำเลียง ได้แก่ ความยาวของสายลำเลียง ระยะห่างระหว่างจุดรองรับ น้ำหนักของชิ้นงานแต่ละชิ้น วิธีการถ่ายโอนชิ้นงาน และรูปแบบการขับเคลื่อน
รูปแบบทั่วไป:
- สายพานลำเลียงแบบเบา: 3030, 3060 หรือ 4040;
- ลูกกลิ้งลำเลียงแบบกลาง: 4040 หรือ 4080;
- โครงสร้างลำเลียงแบบสะสมหรือลำเลียงพาเลท: 4080, 40120 หรือ 50100;
- การลำเลียงพาเลทแบบหนัก: 40120, 50150, 100100 หรือขนาดใหญ่กว่านั้น;
- ขาตั้งและโครงรองรับ: ขนาด 4040, 4080 หรือ 5050 ซึ่งเลือกตามความสูงและน้ำหนักที่รับได้
สายพานลำเลียงแบบยาวต้องมีระยะห่างระหว่างขาตั้งที่เหมาะสม พร้อมทั้งมีโครงยึดขวางที่เพียงพอ การเพิ่มขนาดของโครงโปรไฟล์เพียงอย่างเดียวไม่สามารถชดเชยระยะห่างระหว่างจุดรองรับที่กว้างเกินไปได้ทั้งหมด
สถานีทำงานของหุ่นยนต์และเซลล์ความปลอดภัย
สถานีทำงานของหุ่นยนต์มักประกอบด้วยฐานหุ่นยนต์ แท่นยึดชิ้นงาน ระบบป้องกันบริเวณรอบนอก และพื้นที่ติดตั้งตู้ควบคุม องค์ประกอบเหล่านี้ไม่ควรออกแบบให้มีระดับความแข็งแรงเชิงโครงสร้างเท่ากัน
รูปแบบทั่วไป:
- แผงกั้นความปลอดภัย: ขนาด 2020, 3030 หรือ 4040
- ประตูกั้นความปลอดภัย: ขนาด 3030 หรือ 4040
- โครงยึดตู้ควบคุม: ขนาด 3030 หรือ 4040
- แท่นยึดชิ้นงาน: ขนาด 4040, 4080 หรือ 5050
- ฐานหุ่นยนต์: โครงอลูมิเนียมทนทานพิเศษที่มีแผ่นยึดหนาและแอนเคอร์ยึดกับพื้น หรือฐานเหล็กที่เชื่อมแบบถาวรเมื่อจำเป็น
การออกแบบฐานหุ่นยนต์ต้องคำนึงถึงความเฉื่อยแบบไดนามิก ระยะการเข้าถึง น้ำหนักบรรทุก และความเร็วในการทำงานแต่ละรอบ — ไม่ใช่เพียงแค่น้ำหนักของตัวหุ่นยนต์เองเท่านั้น หุ่นยนต์ที่ทำงานด้วยความเร็วสูงหรือรับน้ำหนักมาก มักต้องใช้ฐานทำจากเหล็ก หรือโครงอลูมิเนียมที่เสริมความแข็งแรงอย่างมากและยึดแน่นกับพื้น
 5. ข้อผิดพลาดทั่วไปสี่ประการในการเลือกใช้งาน
ข้อผิดพลาดข้อที่ 1: เลือกตามน้ำหนักรวมของเครื่องจักรเพียงอย่างเดียว
น้ำหนักรวมที่เท่ากันอาจก่อให้เกิดแรงเครียดที่ต่างกันมาก ขึ้นอยู่กับตำแหน่งที่วางน้ำหนัก ต้องพิจารณาความยาวช่วง (span) ตำแหน่งจุดรองรับ โหลดแบบจุด และโครงยื่น (cantilevers) ร่วมกัน
ข้อผิดพลาดข้อที่ 2: ใช้ขนาดโปรไฟล์เพียงขนาดเดียวทั่วทั้งเครื่องจักร
การใช้ซีรีส์เดียวกันทั่วทั้งระบบอาจทำให้การจัดซื้อสะดวกขึ้น แต่มักสิ้นเปลืองวัสดุในบริเวณที่รับภาระเบา ในขณะที่บริเวณสำคัญที่รับน้ำหนักกลับออกแบบไม่เพียงพอ การออกแบบแบบแบ่งโซนจึงมักคุ้มค่ากว่าและเชื่อถือได้มากกว่า
ข้อผิดพลาดข้อที่ 3: มองข้ามประตูและอุปกรณ์เสริมแบบยื่นออกมา
แม้ประตู แขนยึด HMI กล่องควบคุม และฐานยึดจอภาพจะไม่มีน้ำหนักมาก แต่แรงจากน้ำหนักเหล่านี้กระทำห่างจากจุดรองรับ จึงควรใช้โปรไฟล์ที่มีทิศทางเหมาะสมและมีขนาดหน้าตัดเพียงพอ เพื่อป้องกันการโก่งตัวและการสั่นไหว
ข้อผิดพลาดข้อที่ 4: ขยายขนาดโปรไฟล์แทนที่จะปรับปรุงโครงสร้าง
เมื่อความแข็งแกร่งไม่เพียงพอ การเลือกใช้โปรไฟล์ที่มีขนาดใหญ่ขึ้นเป็นเพียงหนึ่งในทางเลือกเท่านั้น การเพิ่มคานรองรับตรงกลาง การลดระยะห่างระหว่างจุดรองรับ การใช้โครงแบบปิดสนิท หรือการปรับปรุงรูปแบบการต่อเชื่อมชิ้นส่วน สามารถให้ผลลัพธ์ที่ดีกว่าได้ในต้นทุนที่ต่ำกว่า
6. ขั้นตอนการเลือกใช้จริง
ใช้ขั้นตอนต่อไปนี้เมื่อออกแบบโครงของอุปกรณ์ระบบอัตโนมัติ:
- กำหนดขนาดโดยรวมของอุปกรณ์ น้ำหนักเครื่องจักร และน้ำหนักชิ้นงานสูงสุดที่จะรับได้
- แบ่งโครงสร้างออกเป็นสี่โซน ได้แก่ โครงหุ้ม โครงหลัก คานเคลื่อนที่ และฐาน
- ระบุระยะห่างระหว่างจุดรองรับ ตำแหน่งจุดรองรับ และทิศทางของแรงที่กระทำต่อแต่ละชิ้นส่วน
- ตรวจสอบเงื่อนไขที่เกี่ยวข้องกับการเคลื่อนที่แบบไดนามิก การกระแทก การรับน้ำหนักที่ไม่อยู่กึ่งกลาง และชิ้นส่วนยื่นออกมา
- เลือกซีรีส์โปรไฟล์เบื้องต้นสำหรับแต่ละโซน
- ออกแบบวิธีการต่อเชื่อม แผ่นเสริมมุม คานขวาง ขาปรับระดับ และจุดยึดกับพื้น เป็นส่วนหนึ่งของโครงสร้าง
- ดำเนินการคำนวณหรือจำลองสถานการณ์สำหรับอุปกรณ์ที่มีระยะห่างระหว่างจุดรองรับยาว พกพาภาระหนัก หรือต้องการความแม่นยำสูง
- จองตำแหน่งร่องตัวที (T-slots) และตำแหน่งยึดติดสำหรับท่อลม สายเคเบิล ตู้ควบคุม เซนเซอร์ ฝาครอบป้องกัน และอุปกรณ์ยึดชิ้นงานในอนาคต
บทสรุป
ซีรีส์ของโปรไฟล์อะลูมิเนียมที่ดีที่สุดสำหรับโครงเครื่องจักรอัตโนมัติไม่จำเป็นต้องเป็นขนาดใหญ่ที่สุดเสมอไป ฝาครอบและฝาป้องกันแบบเบาสามารถใช้โปรไฟล์ขนาด 2020, 2040 หรือ 3030 ได้บ่อยครั้ง ส่วนโปรไฟล์ขนาด 3030 และ 4040 เป็นทางเลือกที่เหมาะสมสำหรับโครงเครื่องจักรขนาดเล็กถึงกลางหลายประเภท สำหรับช่วงความยาวมาก คานลำเลียง และโครงรองรับการเคลื่อนที่เชิงเส้น โปรไฟล์ขนาด 4080 และ 40120 จะให้ความแข็งแกร่งต่อการโก่งตัวสูงกว่า ฐานเครื่องจักรหนัก เซลล์หุ่นยนต์ และสายการผลิตขนาดใหญ่ อาจต้องใช้โปรไฟล์ขนาด 5050, 50150, 100100 หรือใหญ่กว่านั้น โดยมักใช้ร่วมกับการยึดเสริมและการยึดติดกับพื้น
เพื่อการออกแบบขั้นสุดท้ายที่เชื่อถือได้ โปรดให้ข้อมูลเกี่ยวกับขนาดของอุปกรณ์ น้ำหนักที่รับได้ ระยะห่างระหว่างจุดรองรับ ความเร็วในการทำงาน ความแม่นยำที่ต้องการ และเงื่อนไขการติดตั้งแก่ทีมวิศวกรหรือผู้จัดจำหน่ายโปรไฟล์ ซึ่งจะทำให้สามารถเลือกหน้าตัดของโปรไฟล์ วิธีการต่อเชื่อม และรูปแบบการจัดวางจุดรองรับให้สอดคล้องกับการใช้งานจริงได้ — และหลีกเลี่ยงการปรับเปลี่ยนโครงสร้างอย่างมีค่าใช้จ่ายในภายหลัง
สารบัญ
- 1. แบ่งอุปกรณ์ออกเป็นโซนโครงสร้างก่อน
- 2. ปัจจัยสี่ประการที่กำหนดซีรีส์โปรไฟล์ที่เหมาะสม
- 2.1 ภาระ: พิจารณาวิธีการที่ภาระกระทำต่อโครงสร้าง
- 2.2 ระยะห่างระหว่างจุดรองรับ (span): คานที่ยาวขึ้นต้องการความแข็งแกร่งมากขึ้น
- 2.3 สภาวะแบบไดนามิก: การเคลื่อนที่ก่อให้เกิดแรงเพิ่มเติม
- 2.4 การต่อเชื่อม: แม้โครงสร้างจะแข็งแรงเพียงใด ก็ยังต้องอาศัยจุดต่อเชื่อมที่แข็งแรงด้วย
- 3. ซีรีส์โปรไฟล์อลูมิเนียมที่ใช้บ่อยและแอปพลิเคชันทั่วไป
- 4. การอ้างอิงการเลือกตามประเภทอุปกรณ์
- เครื่องตรวจสอบขนาดเล็กและระบบการมองเห็น
- เครื่องขันสกรู เครื่องจ่ายวัสดุ และเครื่องติดฉลาก
- สายพานลำเลียง ลูกกลิ้งลำเลียง และพาเลทลำเลียง
- สถานีทำงานของหุ่นยนต์และเซลล์ความปลอดภัย
- 5. ข้อผิดพลาดทั่วไปสี่ประการในการเลือกใช้งาน
- ข้อผิดพลาดข้อที่ 1: เลือกตามน้ำหนักรวมของเครื่องจักรเพียงอย่างเดียว
- ข้อผิดพลาดข้อที่ 2: ใช้ขนาดโปรไฟล์เพียงขนาดเดียวทั่วทั้งเครื่องจักร
- ข้อผิดพลาดข้อที่ 3: มองข้ามประตูและอุปกรณ์เสริมแบบยื่นออกมา
- ข้อผิดพลาดข้อที่ 4: ขยายขนาดโปรไฟล์แทนที่จะปรับปรุงโครงสร้าง
- 6. ขั้นตอนการเลือกใช้จริง
- บทสรุป

