 EN

IPARI AUTOMATIZÁLÁSI MEZŐKÉZIKÖNYV
Hogyan válasszon alumínium profil sorozatot automatizálási berendezések kereteihez
Gyakorlatias útmutató a teherbírásról, fesztávról, dinamikus mozgásról és szerkezeti tervezésről
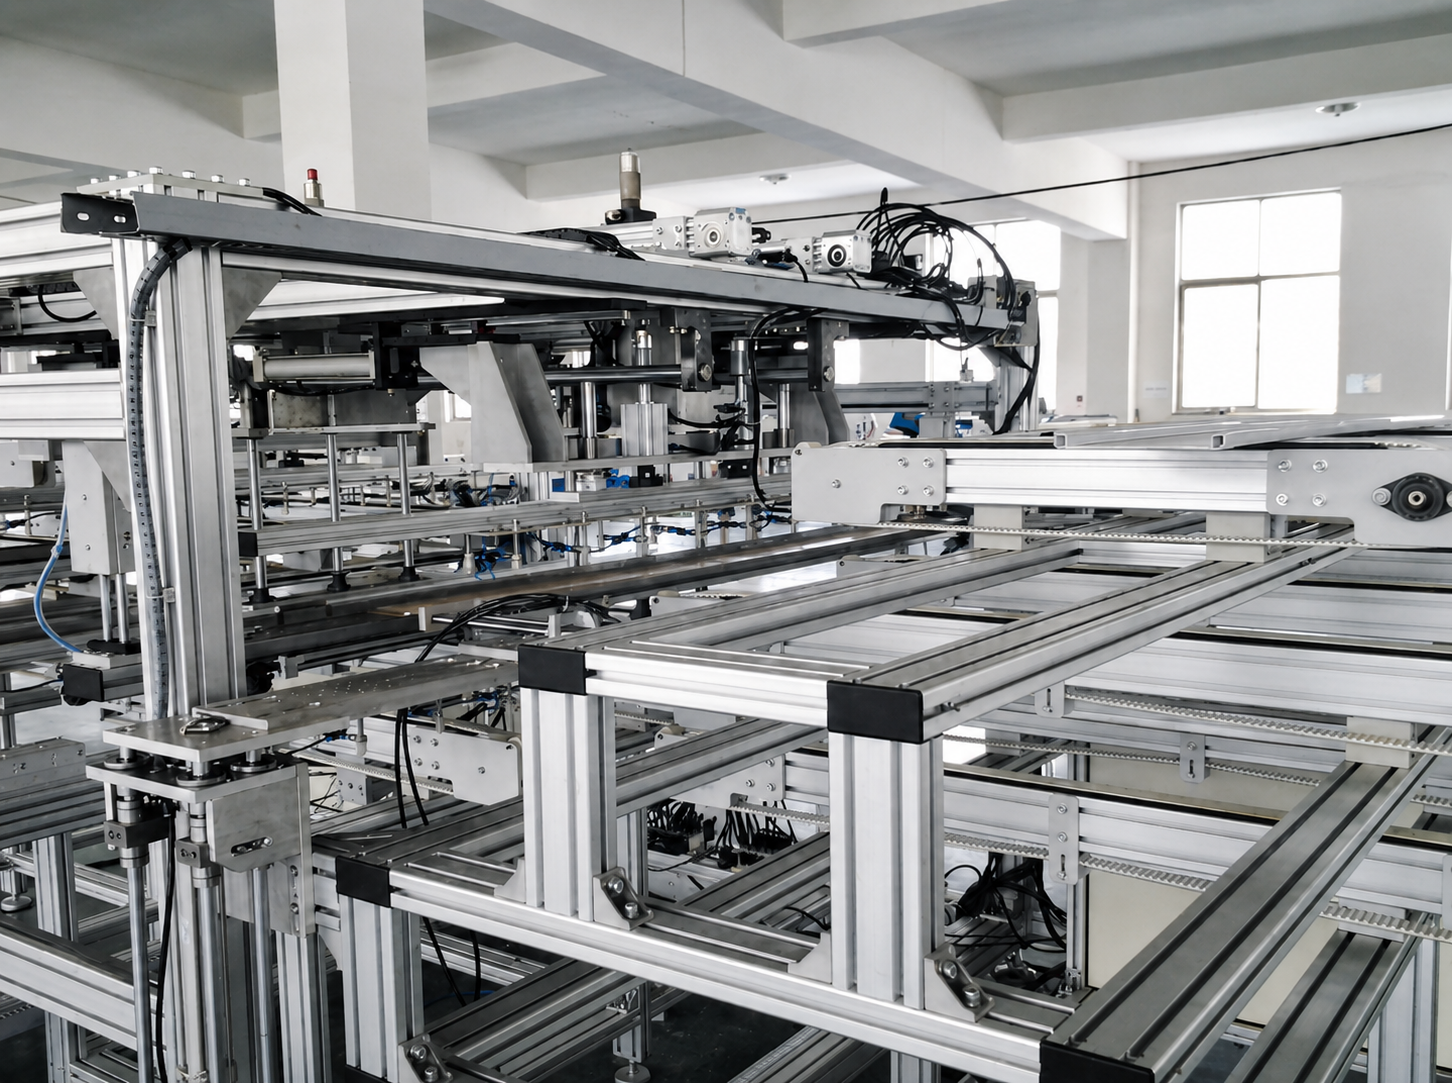
Az ipari alumínium profilokat széles körben használják automatizálási berendezések kereteinek, gépházaknak, munkaállomásoknak, szállítószalag-rendszereknek, robotcelláknak és lineáris mozgási szerkezeteknek. Moduláris felépítésük csökkenti a gyártási időt, egyszerűsíti az összeszerelést, és jövőbeli módosításokat sokkal könnyebbé tesz, mint a hegesztett acél szerkezetek.
Azonban az alumíniumprofil kiválasztása nem egyszerűen a legnagyobb elérhető szelvény kiválasztását jelenti. Egy túl kis méretű váz deformálódhat, rezeghet, a csatlakozási pontok laza lehetnek, vagy csökkenhet a pozícionálási pontosság. Egy túl nagy méretű váz növeli az anyagköltséget, a megmunkálási és az összeszerelési költségeket anélkül, hogy feltétlenül javítaná a gép azon részeit, amelyek ténylegesen fontosak.
A megfelelő módszer az, hogy a profilcsaládot a terhelési útvonal, a támasztás nélküli fesztáv, a mozgási körülmények és minden szerkezeti terület funkciója alapján válasszuk ki.
 1. Osszuk fel először a berendezést szerkezeti zónákra
Egy teljes automatizált gép nem igényel mindenütt ugyanakkora profilméretet. A legtöbb esetben a váz négy zónára osztható:
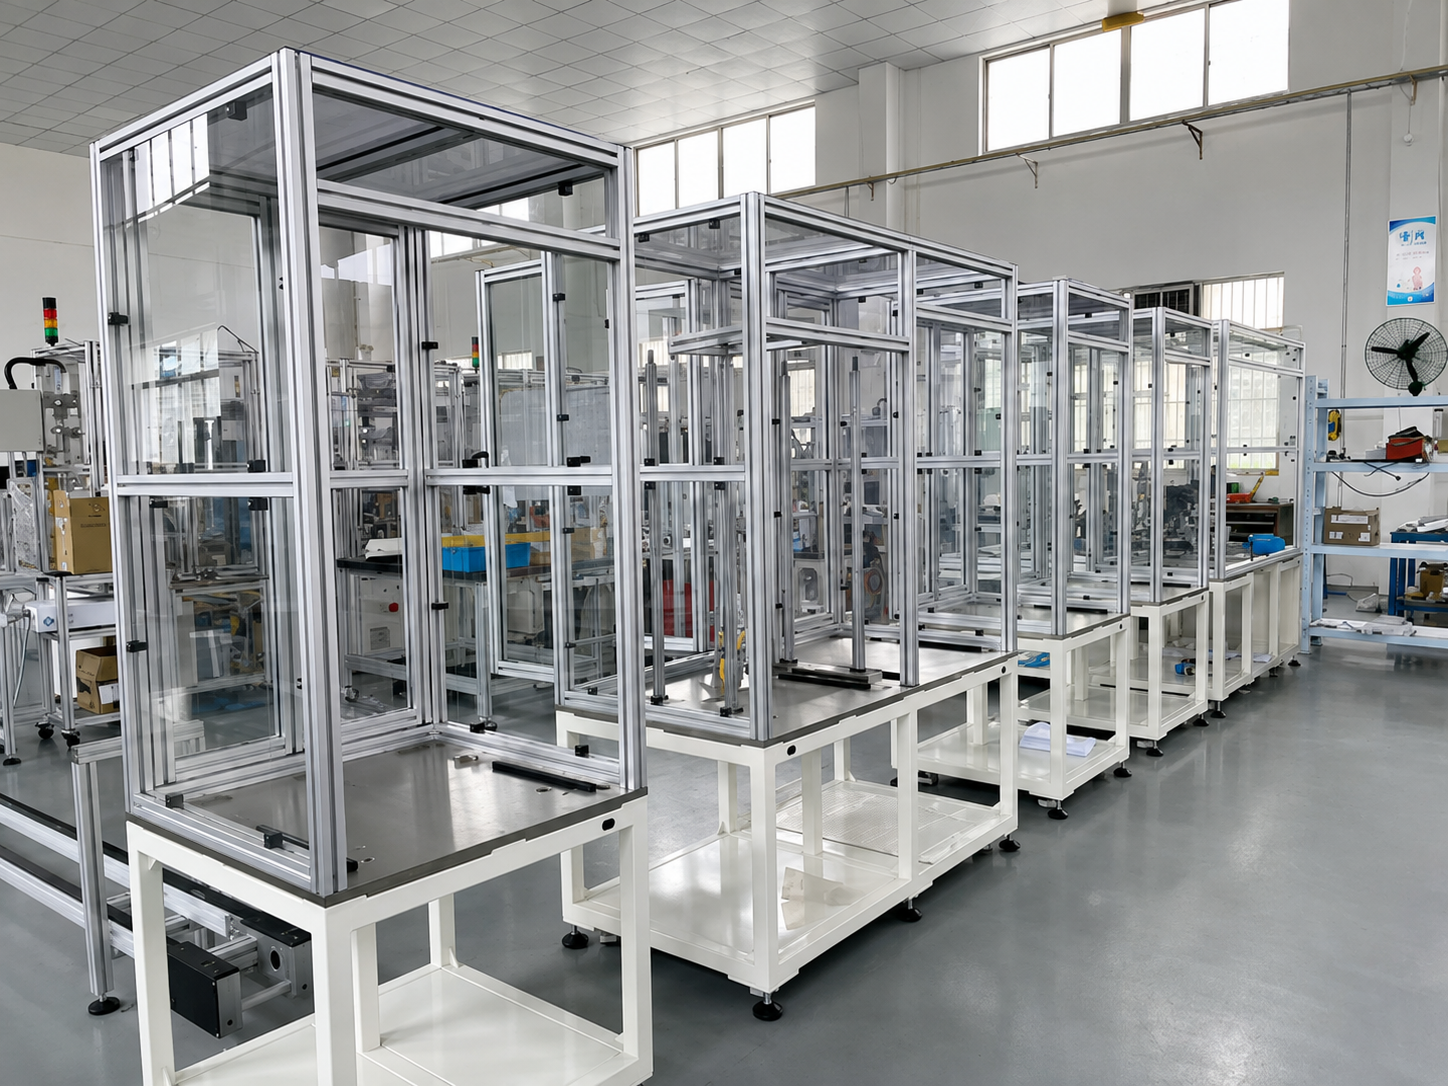
- Burkolatok és könnyűszerkezetes kiegészítők – biztonsági burkolatok, ajtók, kábeltartók, kijelzőrögzítők és érzékelőtartók. Ezek a részek főként védelmet nyújtanak vagy rögzítési helyet biztosítanak.
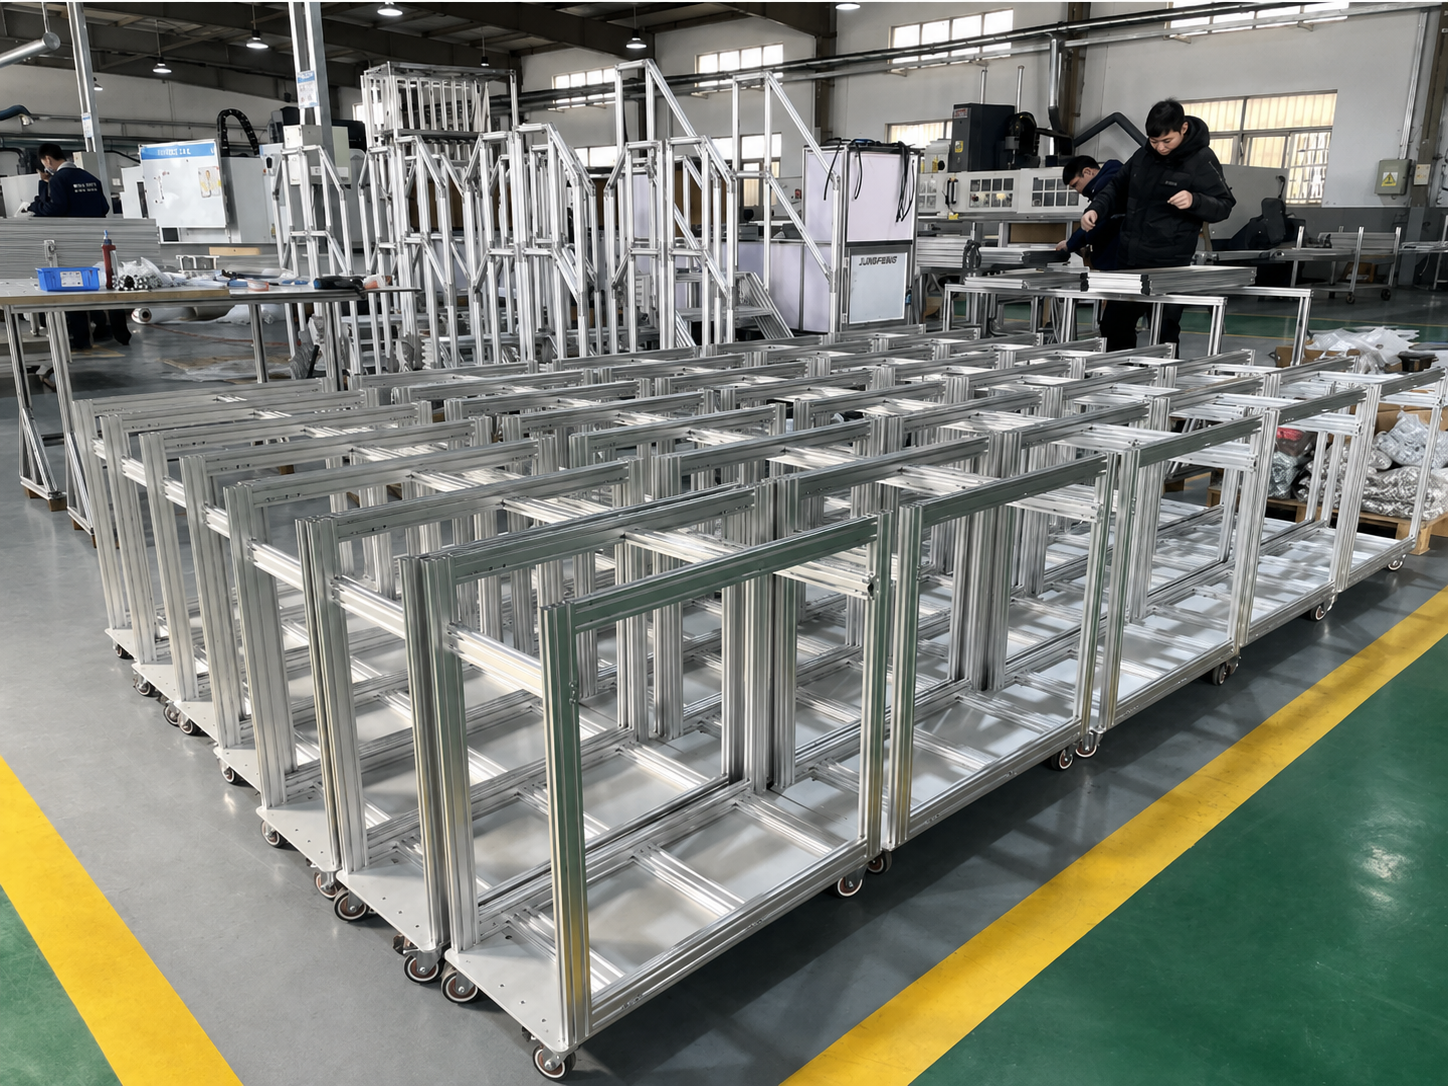
- Fő gépváz – a szerkezet, amely a burkolatot, a befogókészülékeket, a munkaasztalt és a szabványos gépalkatrészeket tartja.
- Mozgási rendszer támasztógerendái – lineáris modulokat, szíjhajtásokat, golyósorsó tengelyeket, fogó- és helyezőegységeket vagy szállítószalag-hajtásokat tartó gerendák.
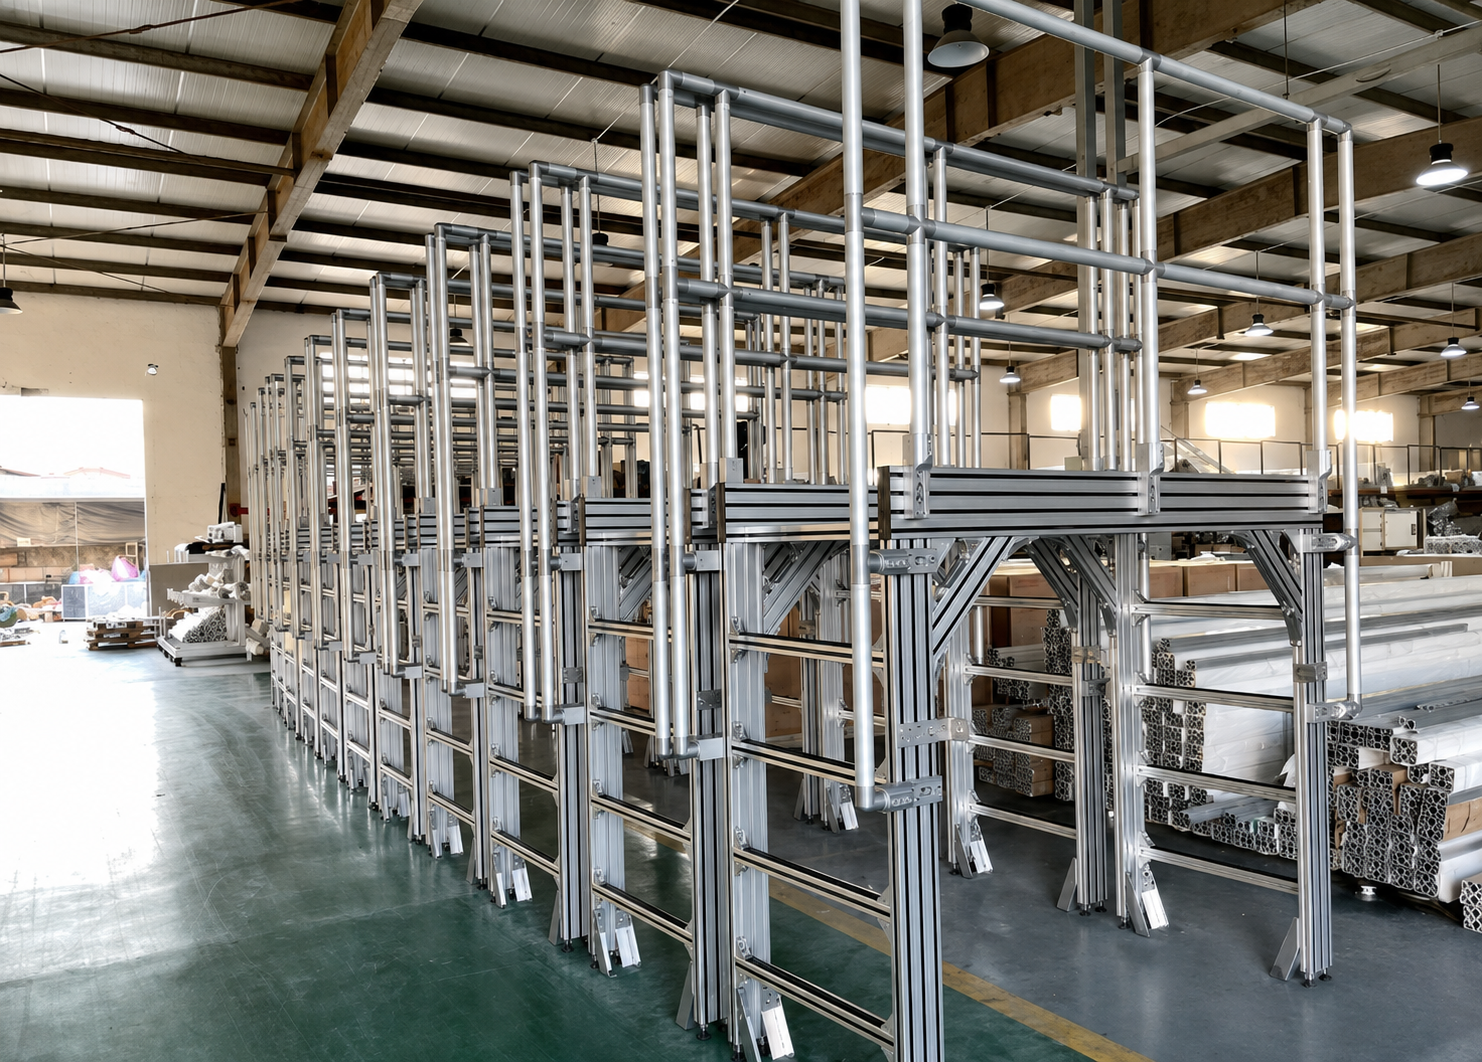
- Nagy teherbírású alapok és hosszú fesztávú szerkezetek – nehéz munkadarabok, robotcellák, hosszú szállítószalagok és nagy automatizált gyártóberendezések alapozása.
Csak ott használjon nagyobb profilokat, ahol azok szerkezeti szempontból szükségesek – így egy stabil és költséghatékony váz jön létre. Például egy 3030-as vagy 4040-es profil alkalmas lehet egy burkolatra, míg egy mozgó lineáris modult tartó gerendánál 4080-as vagy 40120-as profil szükséges.
 2. Négy tényező, amely meghatározza a megfelelő profilcsaládot
2.1 Terhelés: figyelje meg, hogyan éri a terhelés a profilt
Ne csak a teljes gépsúlyt vegye figyelembe. Fontosabb kérdések:
- Egyenletesen oszlik el a terhelés, vagy egyetlen ponton koncentrálódik?
- A profil egyszerű támasztógerendaként vagy konzolgerendaként szolgál?
- A szerkezet kizárólag statikus terhelést visel?
- Ismételt gyorsításra, fékezésre, ütközésre vagy rezgésre kerül sor?
- Szükséges pozícionálási pontosság vagy megengedett deformáció?
Egy 50 kg-os rögzítőelem egy rövid, jól alátámasztott munkaasztalon teljesen más szerkezeti igényt támaszt, mint ugyanez a 50 kg nagy sebességgel mozgó hosszú gerendán. Koncentrált és konzolos terhelések erősebb keresztmetszetet igényelnek, mint az egyenletesen elosztott álló terhelések.
Mozgó berendezések esetén a vázat a maximális üzemi terhelés és a tényleges üzemciklus alapján kell kiválasztani – nem csupán az alkatrész névleges teherbírása szerint.
2.2 Támaszköz: Hosszabb gerendák merevséget igényelnek
A támaszköz az alumínium váztervezésben gyakran figyelmen kívül hagyott tényező. Egy 4040-es profil rövid távolságon elegendő merevséget nyújthat, de ugyanez a profil középen terhelt, hosszú, alátámasztatlan gerendaként észrevehető deformációt mutathat.
Még kis mértékű deformáció is befolyásolhatja:
- A vezetősínek párhuzamosságát;
- A szíj futását és a szállítószalag stabilitását;
- Egy lineáris modul ismétlődő pozícionálását;
- A rögzítőelemek és szerszámok egymáshoz való igazítása;
- Hosszú távú csatlakozási szorítás és gép zajszintje.
Amikor egy gerenda hosszabbá válik, a szokásos megoldások a profil keresztmetszetének növelése, közbeeső támaszok elhelyezése, a támaszmentes feszültségcsökkenés, páros profilok használata vagy a szerkezet újrafelépítése úgy, hogy a terhelés egy zárt keretrendszeren keresztül jusson át, nem egyetlen gerendán.
2.3 Dinamikus feltételek: A mozgás további erőket generál
Lineáris modulok, szállítószalagok, emelőegységek és robotok többet termelnek, mint a statikus súly. Gyors indítás, leállítás és irányváltás során az inercia rezgést és átmeneti terheléseket okozhat, amelyek sokkal nagyobbak, mint a gép álló helyzetben érzékelhető terhelés.
Ha egy mozgási gerenda túlságosan rugalmas, gyakori tünetek a utazás közbeni rezgés, a működési zaj növekedése, az ismétlődési pontosság csökkenése és a csatlakozások fokozatos lazulása. Ezért a mozgási rendszer gerendáját gyakran egy szinttel nagyobb profilból választják, mint amit a környező burkolat vagy általános vázhoz használnak.
A nagy sebességű vagy nagy pontosságú berendezések végső terveit mérnöki számításokkal vagy szerkezeti szimulációval kell ellenőrizni.
2.4 Kapcsolatok: Egy erős profilnak továbbra is erős csatlakozása kell
A keret merevsége a profil keresztmetszetétől és a csatlakozási módtól egyaránt függ. A szokásos sarokkonzolok kényelmesek könnyű feladatokhoz szükséges védőburkolatokhoz és fedelekhez, de nehéz gépalapokhoz és mozgó szerkezetekhez általában erősebb belső kapcsolóelemek, végbevágott rögzítőelemek, vastag merevítőlemezek vagy megerősített konzolok szükségesek.
Magas keretek, hosszú gerendák és rezgő mozgást végző szerkezetek esetén szükség lehet kereszttartókra, háromszög alakú merevítőlemezekre vagy kereszttartó elemekre megfelelő helyeken. Egy jól megtervezett csatlakozási elrendezés hatékonyabban javíthatja az állékonyságot, mint egyszerűen a profil méretének növelése.
 3. Gyakori alumíniumprofil-sorozatok és tipikus alkalmazásaik
|
Profilcsalád |
Fontos jellemzői |
Tipikus automatizálási alkalmazások |
|
2020 / könnyű feladatokhoz való 2020 |
Kompakt, könnyű és gazdaságos |
Kis méretű burkolatok, érzékelők tartói, kábeltartók, asztali eszközök |
|
2040 / 2060 |
Jobb hajlítási ellenállás egy irányban |
Könnyűgépi tartók, ajtókeretek, monitorrögzítők, kompakt munkaállomások |
|
3030 |
Általános célú, kiegyensúlyozott szilárdság és tömeg |
Kis automatizált gépek, ellenőrző berendezések, könnyű munkaállomások, védőkeretek |
|
3060 / 3090 |
Irányított terhelésre és hosszabb elemekre alkalmas |
Kis szállítószalagok, függőleges tartók, ajtókeretek és segédmodul-tartók |
|
4040 |
Gyakori főváz-választás az automatizálási berendezésekhez |
Közepes terhelésű gépvázak, munkaasztalok, rögzítőplatformok és berendezésalapok |
|
4080 / 40120 |
Nagyobb hajlítási merevség nagyobb fesztávokhoz |
Szállítószalag-főtartók, lineáris modul támasztótartók, nagy gépek kereszttartói |
|
5050 / 50100 / 50150 |
Nagy teherbírású szelvények magas általános stabilitással |
Robotcella-vázak, nehéz munkaállomások, hosszú fesztávú berendezésalapok |
|
100100 / 120120 és felette |
Magas merevség és csavarásállóság |
Nagy termelési vonalak, nehéz automatizált berendezések és nagy biztonsági burkolatok |
A fenti sorozatok gyakorlati kiindulási alapot nyújtanak. A végső kiválasztás továbbra is függ a falvastagságtól, a tényleges profilgeometriától, az ötvözet állapotától, a kapcsolatok tervezésétől és a pontos terheléselrendezéstől.
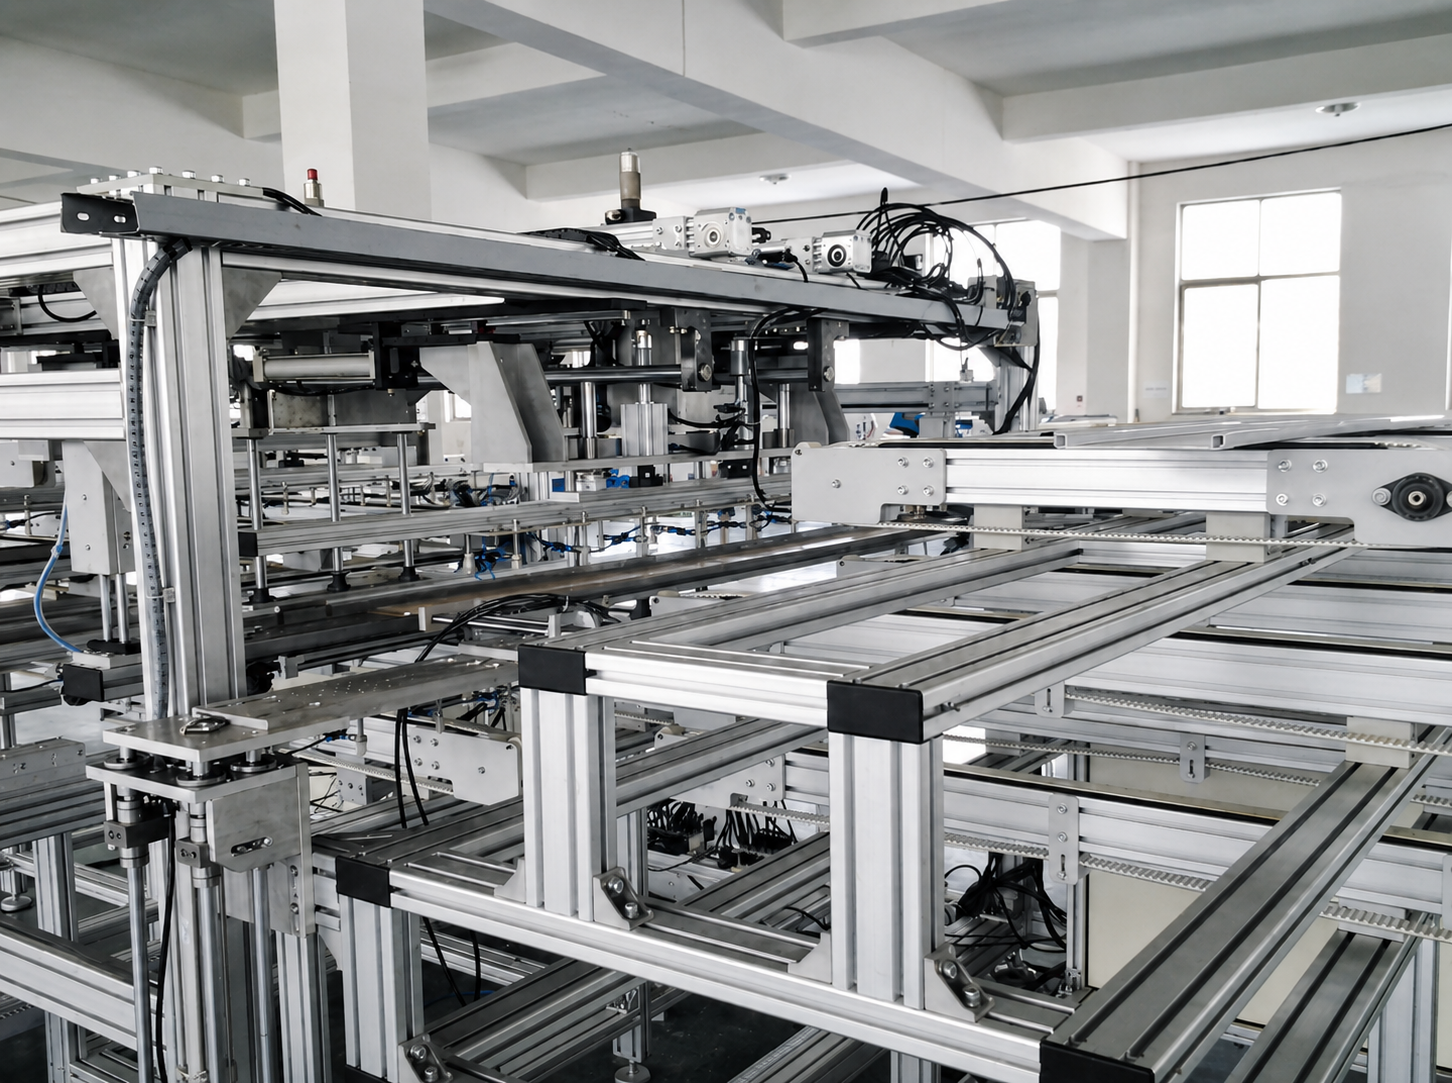 4. Hivatkozási kiválasztás berendezés típusa szerint
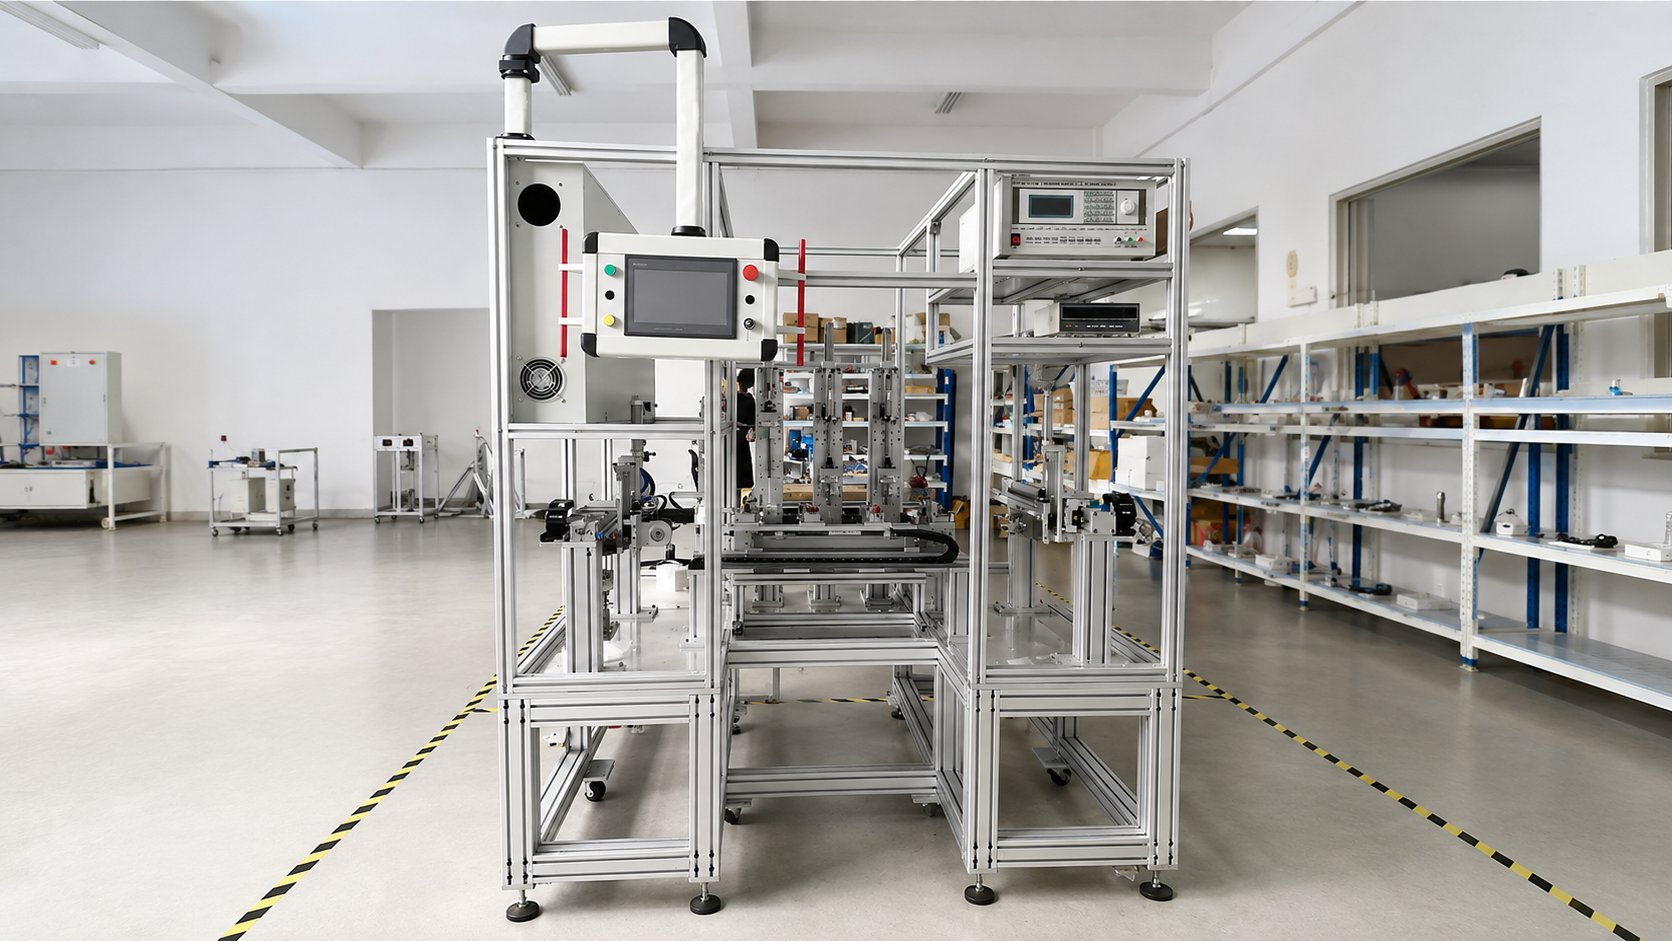
Kis méretű ellenőrző gépek és látási rendszerek
A kompakt ellenőrző berendezések gyakran kamerákat, világítást, rögzítőelemeket és kis lineáris modulokat tartalmaznak. Az összsúly lehet csekély, de az optikai vagy mozgási alkatrészek továbbra is stabil rögzítési felületet igényelnek.
Tipikus konfiguráció:
- Ház és ajtókeret: 2020, 2040 vagy 3030;
- Fő váz: 3030 vagy 4040;
- Lineáris modul rögzítő gerenda: 4040 vagy 4080;
- Alap: 4040, szintező lábak és – szükség esetén – megerősített csatlakozások.
A látási rendszerek esetében kerülni kell a vékony profilokat és a hosszú konzolos kialakításokat a kamera- és mozgási modul rögzítési pontjainál. A szerkezeti rezgés közvetlenül befolyásolhatja a kép stabilitását és az ellenőrzés ismételhetőségét.
Csavarbehajtó, adagoló és címkéző gépek
Ezek a gépek általában XYZ-mozgási rendszert használnak, amely gyakori gyorsítással és lassítással működik. Ezért a mozgási szerkezetet nagyobb figyelemmel kell kezelni, mint a külső burkolatot.
Tipikus konfiguráció:
- Ház és biztonsági ajtó: 3030 vagy 4040;
- Fő gépkeret: 4040;
- X- és Y-tengely támasztó gerendái: 4080 vagy 40120;
- Alap: 4040, 4080 vagy 5050 – a berendezés méretétől és teherbírásától függően.
Nagy utazási távolságú adagoló gépekhez vagy többtengelyes csavarhúzó rendszerekhez először válassza ki a modul támasztó gerendáját az utazási hossz, a mozgó tömeg és a gyorsulás alapján, majd tervezze meg körülötte a külső keretet.
Szíjös szállítók, görgős szállítók és raklapos szállítók
A szállítórendszerek esetében a kulcsfontosságú változók a szállító hossza, a támasztási távolság, az egységterhelés, az átadási módszer és a meghajtás elrendezése.
Tipikus konfiguráció:
- Könnyű szíjös szállítók: 3030, 3060 vagy 4040;
- Közepes terhelésű görgős szállítók: 4040 vagy 4080;
- Halmozó vagy raklapos szállító szerkezetek: 4080, 40120 vagy 50100;
- Nehéz terhelésű raklap-szállítás: 40120, 50150, 100100 vagy nagyobb méretű profilok;
- Támaszok és lábak: 4040, 4080 vagy 5050, magasságtól és terheléstől függően választandók.
A hosszú szállítószalagoknál ésszerű lábtávolságot és megfelelő kereszttámaszolást kell alkalmazni. A profil méretének növelése önmagában nem tudja teljes mértékben ellensúlyozni a túlzottan nagy támasztási távolságokat.
Robotmunkaállomások és biztonsági cellák
Egy robotmunkaállomás általában egy robot alapzatból, rögzítőberendezésekből, körülvevő védőburkolatból és egy vezérlőszekrény-területből áll. Ezeket az elemeket nem szabad azonos szerkezeti szintre tervezni.
Tipikus konfiguráció:
- Biztonsági védőelemek: 2020, 3030 vagy 4040;
- Védőajtók: 3030 vagy 4040;
- Vezérlőszekrény-támaszok: 3030 vagy 4040;
- Rögzítőasztal: 4040, 4080 vagy 5050;
- Robot alapzat: erősített alumínium keret vastag csatlakozólemezekkel és padlóhorgonyokkal, illetve szükség esetén hegesztett acél alapzat.
A robot alapzat tervezésénél figyelembe kell venni a dinamikus tehetetlenséget, a karhosszat, a hasznos teherbírást és a ciklusszélességet – nem csupán a robot saját tömegét. A nagy sebességű vagy nagy teherbírású robotok gyakran acél alapzatot vagy erősen megerősített, padlóhorgonyokkal rögzített alumínium szerkezetet igényelnek.
 5. Négy gyakori kiválasztási hiba
1. hiba: Kizárólag a teljes gépsúly alapján történő kiválasztás
Ugyanakkora teljes súly más-más feszültséget eredményezhet attól függően, hogy hol helyezkedik el. A támasztótávolság, a támaszok helye, a koncentrált terhelések és a konzolos elemek együttes figyelembevétele szükséges.
2. hiba: Egyetlen profil méret használata az egész gépen
Egyetlen sorozat mindenhol való alkalmazása leegyszerűsítheti a beszerzést, de gyakran anyagpazarlást eredményez a kis terhelés alatt álló részeknél, miközben a fő teherhordó elemeket alulméretezi. A zónák szerinti tervezés általában gazdaságosabb és megbízhatóbb.
3. hiba: Az ajtók és a konzolos kiegészítők figyelmen kívül hagyása
Az ajtók, az ember-gép interfész (HMI) karok, a vezérlődobozok és a monitorrögzítők nem feltétlenül nehézek, de terhelésük távol hat a támaszpontról. Használjon megfelelő orientációjú és elegendő keresztmetszetű profilokat a lehajlás és lengés megelőzésére.
4. hiba: A profilok megnagyobbítása a szerkezet javítása helyett
Amikor a merevítés nem elegendő, egy nagyobb profil kiválasztása csak egy lehetséges megoldás. A középső támasz hozzáadása, a tartószakasz lerövidítése, zárt keretrendszer alkalmazása vagy a csatlakozási pontok elrendezésének javítása olcsóbban is jobb eredményt eredményezhet.
6. Gyakorlatias kiválasztási folyamat
Az alábbi folyamatot használja az automatizált berendezés vázának tervezésekor:
- Határozza meg a berendezés teljes méretét, a gép tömegét és a maximális munkadarab-terhelést.
- Ossza fel a szerkezetet burkolat-, főváz-, mozgási gerenda- és alapzónákra.
- Azonosítsa minden elem tartószakaszát, támaszpontjait és terhelési irányát.
- Ellenőrizze a dinamikus mozgást, az ütközési hatásokat, a középponton kívüli terhelést és a konzolos elemeket.
- Válasszon ki egy kezdeti profilcsaládot minden zónához.
- A kapcsolódási módszert, a merevítőlemezeket, a kereszttartókat, a vízszintbe állító lábakat és a padlórögzítőket a szerkezet részeként tervezze.
- Számítást vagy szimulációt végezzen hosszú tartószakaszú, nehézüzemű vagy nagy pontosságú berendezések esetén.
- Foglaljon le T-alakú horpadásokat és rögzítési helyeket jövőbeli neumatikus vezetékek, kábelvezetések, vezérlőszekrények, érzékelők, védőburkolatok és rögzítőelemek számára.
Összegzés
Az automatizált berendezések vázának legmegfelelőbb alumíniumprofil-sorozata nem feltétlenül a legnagyobb méretű. Könnyűszerkezetes burkolatokhoz és védőburkolatokhoz gyakran elegendők a 2020, 2040 vagy 3030 profilok. A 3030 és a 4040 profilok sok kis- és közepes méretű gépváz esetében praktikus választások. Hosszabb támasztótávolságokhoz, szállítószalag-tartókhoz és lineáris mozgást támogató szerkezetekhez a 4080 és a 40120 profilok nagyobb hajlító merevséget biztosítanak. Nehézberendezés-alapokhoz, robotcellákhoz és nagytermelési vonalakhoz 5050, 50150, 100100 vagy még nagyobb keresztmetszetű profilok szükségesek, gyakran megerősített csatlakozásokkal és padlóra rögzítéssel együtt.
A megbízható végleges tervezés érdekében adjon meg a műszaki csoportnak vagy a profilbeszállítónak az eszköz méretét, terhelését, fesztávolságát, üzemelési sebességét, a szükséges pontosságot és a felszerelési feltételeket. Ez lehetővé teszi, hogy a profil keresztmetszetét, a csatlakozási módot és a támaszelrendezést a tényleges alkalmazáshoz igazítsák – és elkerüljék a költséges vázátalakításokat később.
Tartalomjegyzék
- 1. Osszuk fel először a berendezést szerkezeti zónákra
- 2. Négy tényező, amely meghatározza a megfelelő profilcsaládot
- 2.1 Terhelés: figyelje meg, hogyan éri a terhelés a profilt
- 2.2 Támaszköz: Hosszabb gerendák merevséget igényelnek
- 2.3 Dinamikus feltételek: A mozgás további erőket generál
- 2.4 Kapcsolatok: Egy erős profilnak továbbra is erős csatlakozása kell
- 3. Gyakori alumíniumprofil-sorozatok és tipikus alkalmazásaik
- 4. Hivatkozási kiválasztás berendezés típusa szerint
- Kis méretű ellenőrző gépek és látási rendszerek
- Csavarbehajtó, adagoló és címkéző gépek
- Szíjös szállítók, görgős szállítók és raklapos szállítók
- Robotmunkaállomások és biztonsági cellák
- 5. Négy gyakori kiválasztási hiba
- 1. hiba: Kizárólag a teljes gépsúly alapján történő kiválasztás
- 2. hiba: Egyetlen profil méret használata az egész gépen
- 3. hiba: Az ajtók és a konzolos kiegészítők figyelmen kívül hagyása
- 4. hiba: A profilok megnagyobbítása a szerkezet javítása helyett
- 6. Gyakorlatias kiválasztási folyamat
- Összegzés

