 EN

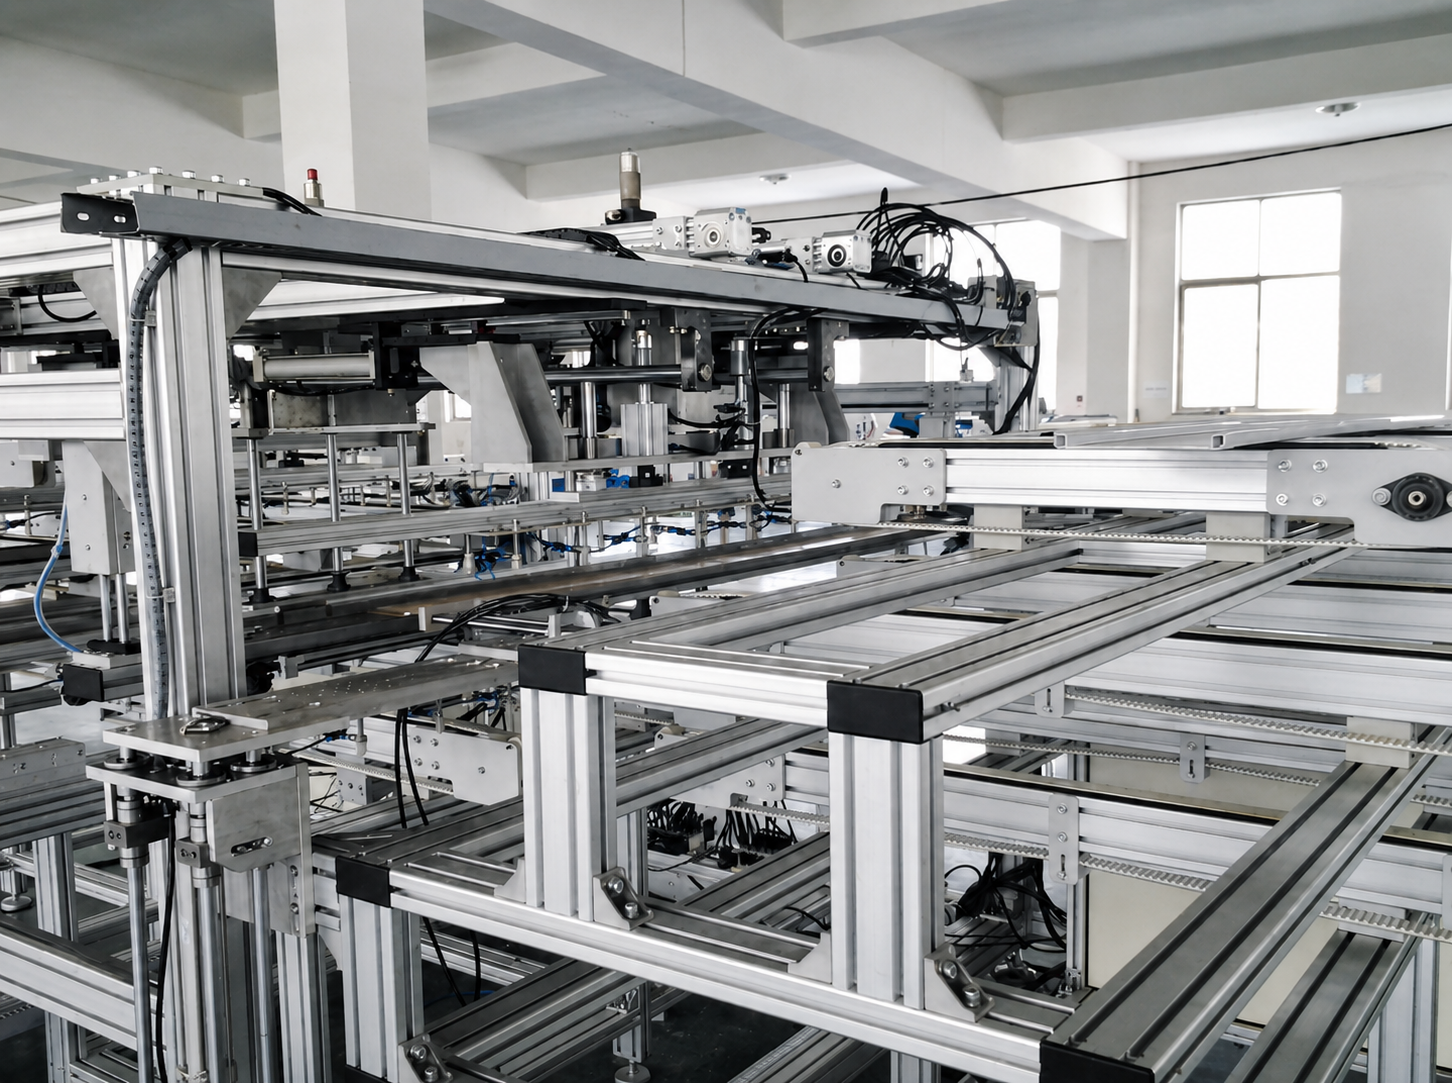
RŪPNIECISKĀS AUTOMATIZĀCIJAS PRIMĀRĀ VADLĪNJA
Kā izvēlēties alumīnija profila sērijas automatizācijas iekārtu rāmjiem
Praktisks vadlīnija par slodzi, atstarpi, dinamisko kustību un strukturālo dizainu
Rūpnieciskie alumīnija profili plaši tiek izmantoti automatizācijas iekārtu rāmjiem, mašīnu korpusiem, darba vietām, transportieru sistēmām, robotu šūnām un lineārās kustības struktūrām. To modulārais dizains saīsina ražošanas laiku, vienkāršo montāžu un padara nākotnes modificēšanu daudz vieglāku nekā metinātiem tērauda rāmjiem.
Tomēr aluminija profila izvēle nav tikai jautājums par lielākā pieejamā šķērsgriezuma izvēli. Pārāk mazs rāmis var liekties, vibrēt, atslābt savienojumos vai samazināt pozicionēšanas precizitāti. Pārāk liels rāmis palielina materiāla, apstrādes un montāžas izmaksas, ne vienmēr uzlabojot tieši tās mašīnas daļas, kas patiešām ir svarīgas.
Pareizais pieejas veids ir izvēlēties profila sēriju atkarībā no slodzes ceļa, neatbalstītās laiduma garuma, kustības apstākļiem un katras strukturālās zonas funkcijas.
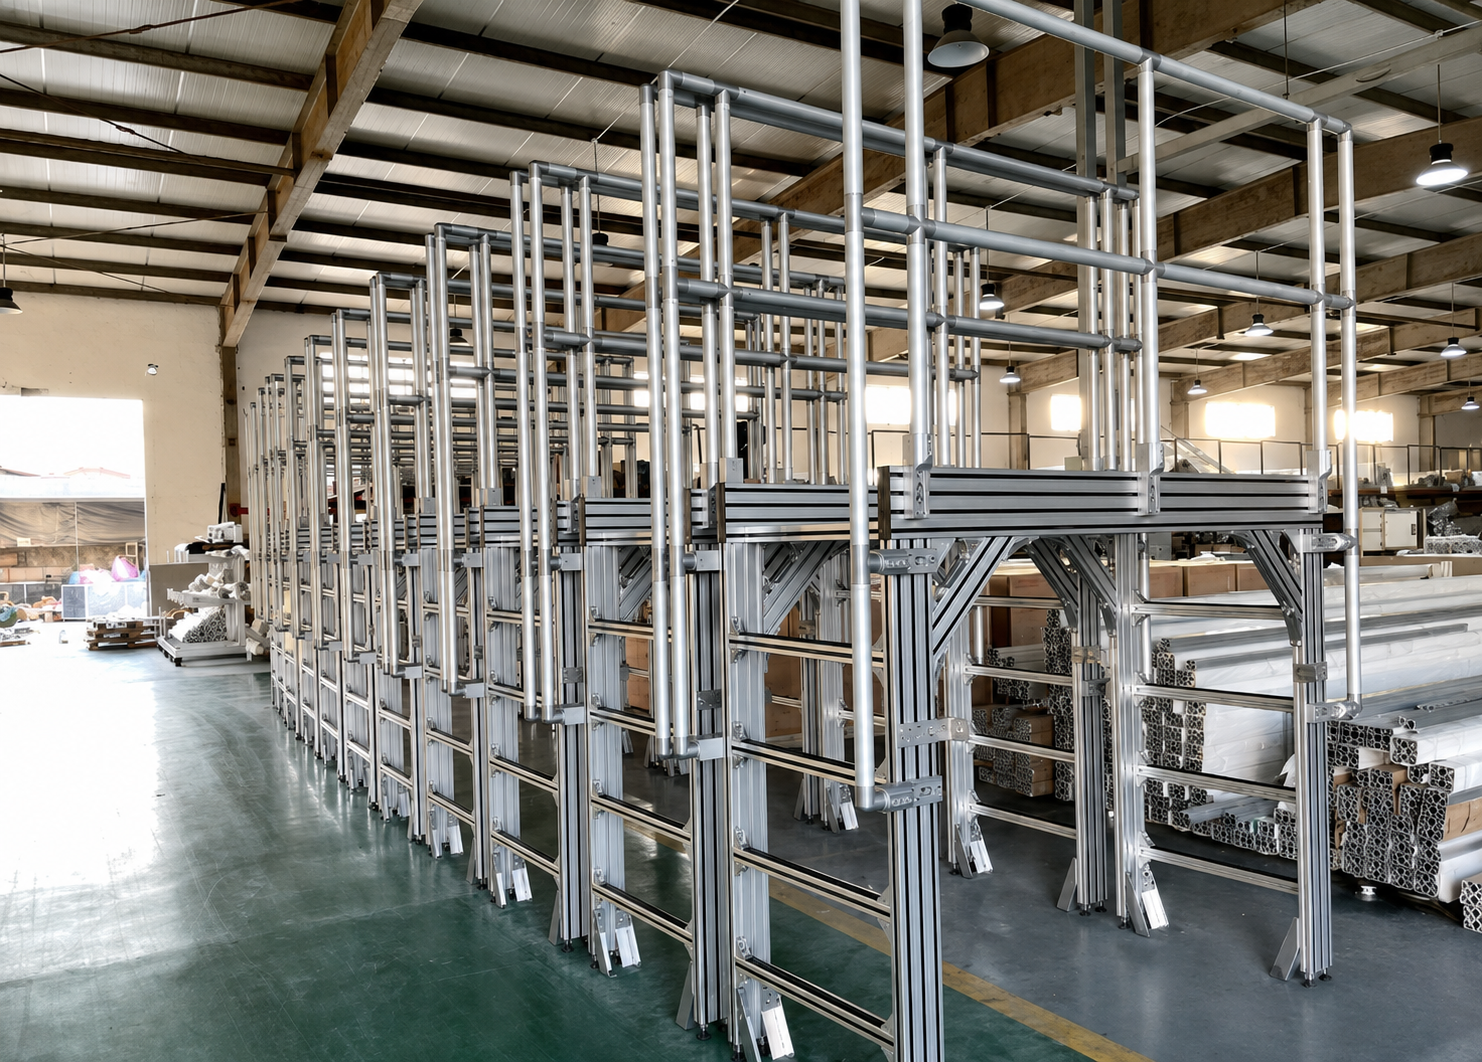 1. Vispirms sadaliet iekārtu strukturālās zonās
Pilnībā automatizētai mašīnai visur nav nepieciešams viens un tas pats profila izmērs. Vairumā gadījumu rāmis var tikt sadalīts četrās zonās:
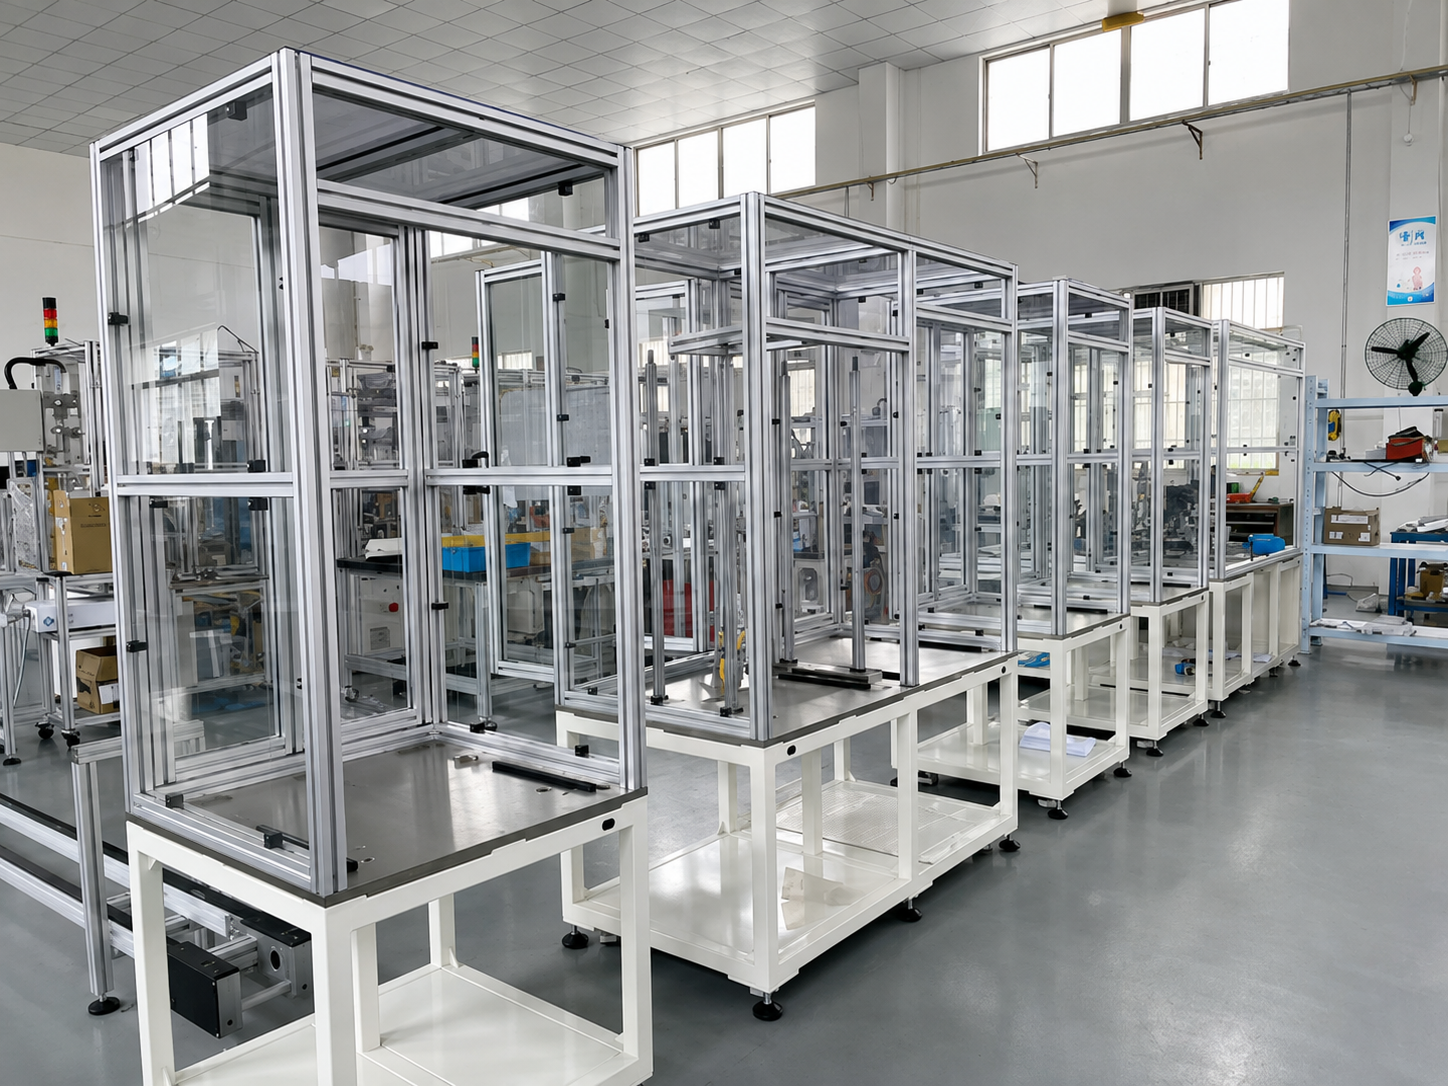
- Iekšējās norobežojošās konstrukcijas un vieglās papildierīces – drošības aizsargi, durvis, kabeļu balstiekārtas, displeju montāžas pamati un sensoru turētāji. Šīs daļas galvenokārt nodrošina aizsardzību vai piestiprināšanas pozīcijas.
- Galvenais mašīnas rāmis – struktūra, kas atbalsta norobežojošās konstrukcijas, stiprinājumus, darba virsmu un standarta mašīnas komponentus.
- Kustības sistēmas balststaru – sijas, kas pārvadā lineāros moduļus, zobrata piedziņas, bumbiņu skrūvju ass, pieķeršanas un novietošanas vienības vai transportieru piedziņas.
- Smagās izpildījuma pamatnes un garas atstarpes struktūras – pamatnes smagiem darba gabaliem, robotu šūnām, garām transportieriem un lieliem automatizētiem ražošanas iekārtām.
Lielāka profila izmantošana tikai tur, kur to prasa konstrukcijas vajadzības, rada gan stabila, gan izdevīga izmaksu ziņā rāmis. Piemēram, 3030 vai 4040 profils var būt piemērots korpusam, kamēr sija, kas pārvadā kustīgo lineāro moduli, var prasīt 4080 vai 40120.
 2. Četri faktori, kas nosaka pareizo profila sēriju
2.1 Slodze: ņemt vērā, kā tiek pielikta slodze
Neskatīties tikai uz kopējo mašīnas svaru. Svarīgāki jautājumi ir:
- Vai slodze ir vienmērīgi sadalīta vai koncentrēta vienā punktā?
- Vai profils tiek izmantots kā vienkārša balstsiesta vai kā konsole?
- Vai struktūra pārvadā tikai statisku slodzi?
- Vai tā piedzīvos atkārtotu paātrināšanu, bremzēšanu, triecienu vai vibrāciju?
- Vai nepieciešama noteikta novietošanas precizitāte vai pieļaujamā izliekšanās?
Fiksētā ierīce, kuras masa ir 50 kg, uz īsa, labi atbalstīta darba galda rada pilnīgi citu strukturālu slodzi nekā tā pati 50 kg masa, kas pārvietojas ar augstu ātrumu pa garu siju. Koncentrētām un konzolēm slodzēm nepieciešamas stiprākas sekcijas nekā vienmērīgi sadalītām statiskām slodzēm.
Kustīgām ierīcēm rāmis jāizvēlas, pamatojoties uz maksimālo darba slodzi un faktisko ekspluatācijas ciklu — ne tikai uz komponenta nominālo nesošo spēju.
2.2 Atstarpes garums: Garākām sijām nepieciešamāka stingrība
Atstarpes garums ir viens no biežāk ignorētajiem faktoriem alumīnija rāmja projektēšanā. Profils 4040 var būt pietiekami stingrs īsā attālumā, taču tas pats profils var redzami izliekties, ja to izmanto kā garu neatbalstītu siju ar centrāli pieliktu slodzi.
Pat neliela izliekšanās var ietekmēt:
- Vadu sliedes paralēlismu;
- Siksnas novietojumu un transportiera stabilitāti;
- Lineārā moduļa atkārtotu pozicionēšanu;
- Sakritība starp stiprinājumiem un rīkiem;
- Ilgstoša savienojuma ciešums un mašīnas troksnis.
Kad sijas garums palielinās, parastās risinājumu iespējas ir profila šķērsgriezuma palielināšana, starpposmu balstu pievienošana, neatbalstītās sijas daļas samazināšana, divu profila izmantošana kā pāris vai struktūras pārprojektēšana tā, lai slodze tiktu pārnesta caur noslēgtu rāmi, nevis caur vienu siju.
2.3 Dinamiski apstākļi: Kustība rada papildu spēkus
Lineārie moduļi, transportieri, celšanas vienības un roboti rada vairāk nekā tikai statisko svaru. Ātrās palaišanas, apstāšanās un virziena maiņas laikā inerce var radīt vibrācijas un īslaicīgas slodzes, kas ir daudz lielākas nekā slodze, ko novēro, kad mašīna atrodas mierā.
Ja kustības sija ir pārāk elastīga, bieži novērojamās pazīmes ietver vibrācijas braukšanas laikā, palielinātu ekspluatācijas troksni, nepastāvīgu atkārtojamību un savienojumu pakāpenisku atlaišanos. Šī iemesla dēļ kustības sistēmas sijai bieži izvēlas vienu līmeni augstāku profilu nekā to, ko izmanto apkārtējai ierobežojošai konstrukcijai vai vispārējam rāmim.
Augstas ātruma vai augstas precizitātes iekārtām gala konstrukcija jāpārbauda, veicot inženieru aprēķinus vai strukturālu simulāciju.
2.4 Savienojumi: Pat spēcīgam profilam vajadzīgs spēcīgs savienojums
Rāmja stingrums ir atkarīgs gan no profila šķērsgriezuma, gan no savienošanas metodes. Standarta stūra skavas ir ērtas vieglām aizsargkonstrukcijām un pārsegiem, taču smagām mašīnu bāzēm un kustīgām konstrukcijām parasti nepieciešami spēcīgāki iekšējie savienotāji, galā uzvītās skrūves, biezas stiprinājuma plāksnes vai pastiprinātas skavas.
Augstiem rāmjiem, garām sijām un struktūrām ar svārstīgo kustību arī jāizmanto krustveida saites, trijstūrveida stiprinājuma plāksnes vai šķērsstieņi, kur tas ir piemērots. Labi izstrādāts savienojumu izvietojums var uzlabot stabilitāti efektīvāk nekā vienkārši palielinot profila izmēru.
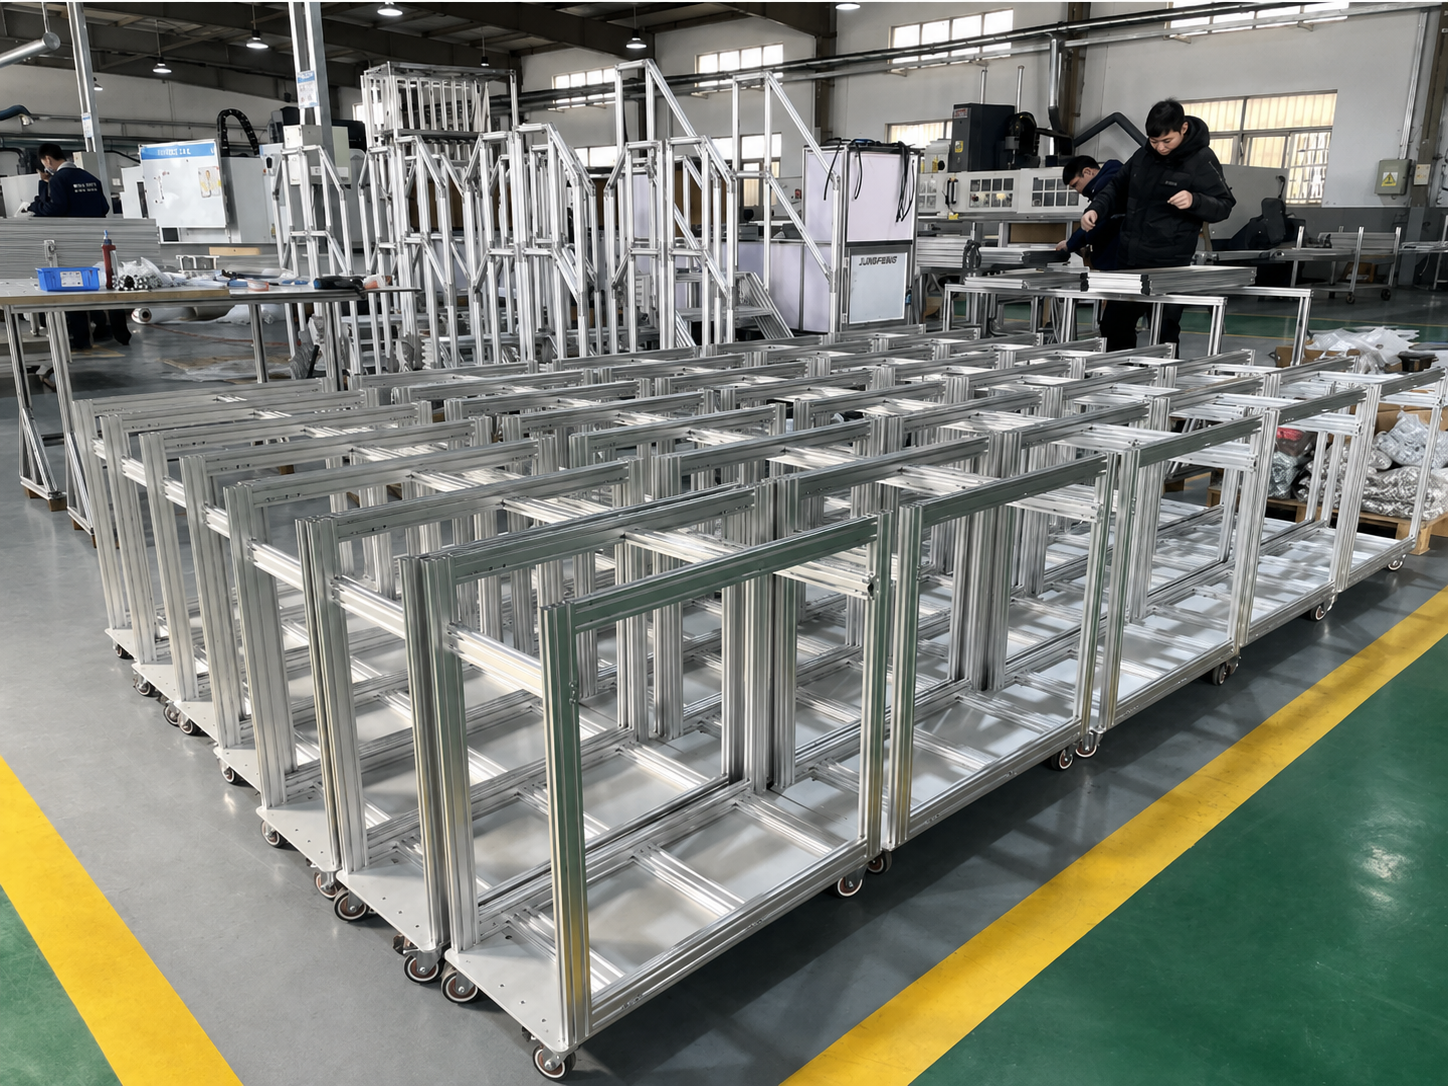 3. Biežāk lietotās alumīnija profila sērijas un tipiskās lietojumprogrammas
|
Profilu sērija |
Galvenās raksturlietas |
Tipiskas automatizācijas lietojumprogrammas |
|
2020 / vieglā lietojuma 2020 |
Kompakts, viegls un ekonomisks |
Mazi pārsegi, sensoru skavas, kabeļu balsti, galdiņu ierīces |
|
2040 / 2060 |
Labāka lieces pretestība vienā virzienā |
Vieglās mašīnu sijas, durvju rāmji, monitoru turētāji, kompaktas darbvietas |
|
3030 |
Vispārējam lietojumam, līdzsvarota izturība un svars |
Mazas automatizētas mašīnas, pārbaudes fiksētāji, vieglas darbvietas, aizsardzības rāmji |
|
3060 / 3090 |
Piemērots virzītai slodzei un garākām sastāvdaļām |
Mazas transportlentes, statnes, durvju rāmji un palīgmoduļu balsti |
|
4040 |
Automatizētu iekārtu kopējā rāmja izvēle |
Vidējas slodzes mašīnu rāmji, darbgaldi, fiksēšanas platformas un iekārtu pamati |
|
4080 / 40120 |
Augstāka lieces stingrība lielākiem atstarpēm |
Transportiera galvenās sijas, lineāro moduļu balstsižas, lielu mašīnu šķērssijas |
|
5050 / 50100 / 50150 |
Smagās ekspluatācijas profili ar augstu kopējo stabilitāti |
Robotu šūnu rāmji, smagās darbavietas, iekārtu pamati ar lielu atstarpi |
|
100100 / 120120 un vairāk |
Augsta stingrība un bīdes pretestība |
Lielas ražošanas līnijas, smaga automatizēta iekārta un lieli drošības korpusi |
Iepriekš minētās sērijas ir praktisks izvēles sākumpunkts. Galīgā izvēle joprojām ir atkarīga no sienas biezuma, faktiskā profila ģeometrijas, sakausējuma stāvokļa, savienojuma konstrukcijas un precīzā slodzes izvietojuma.
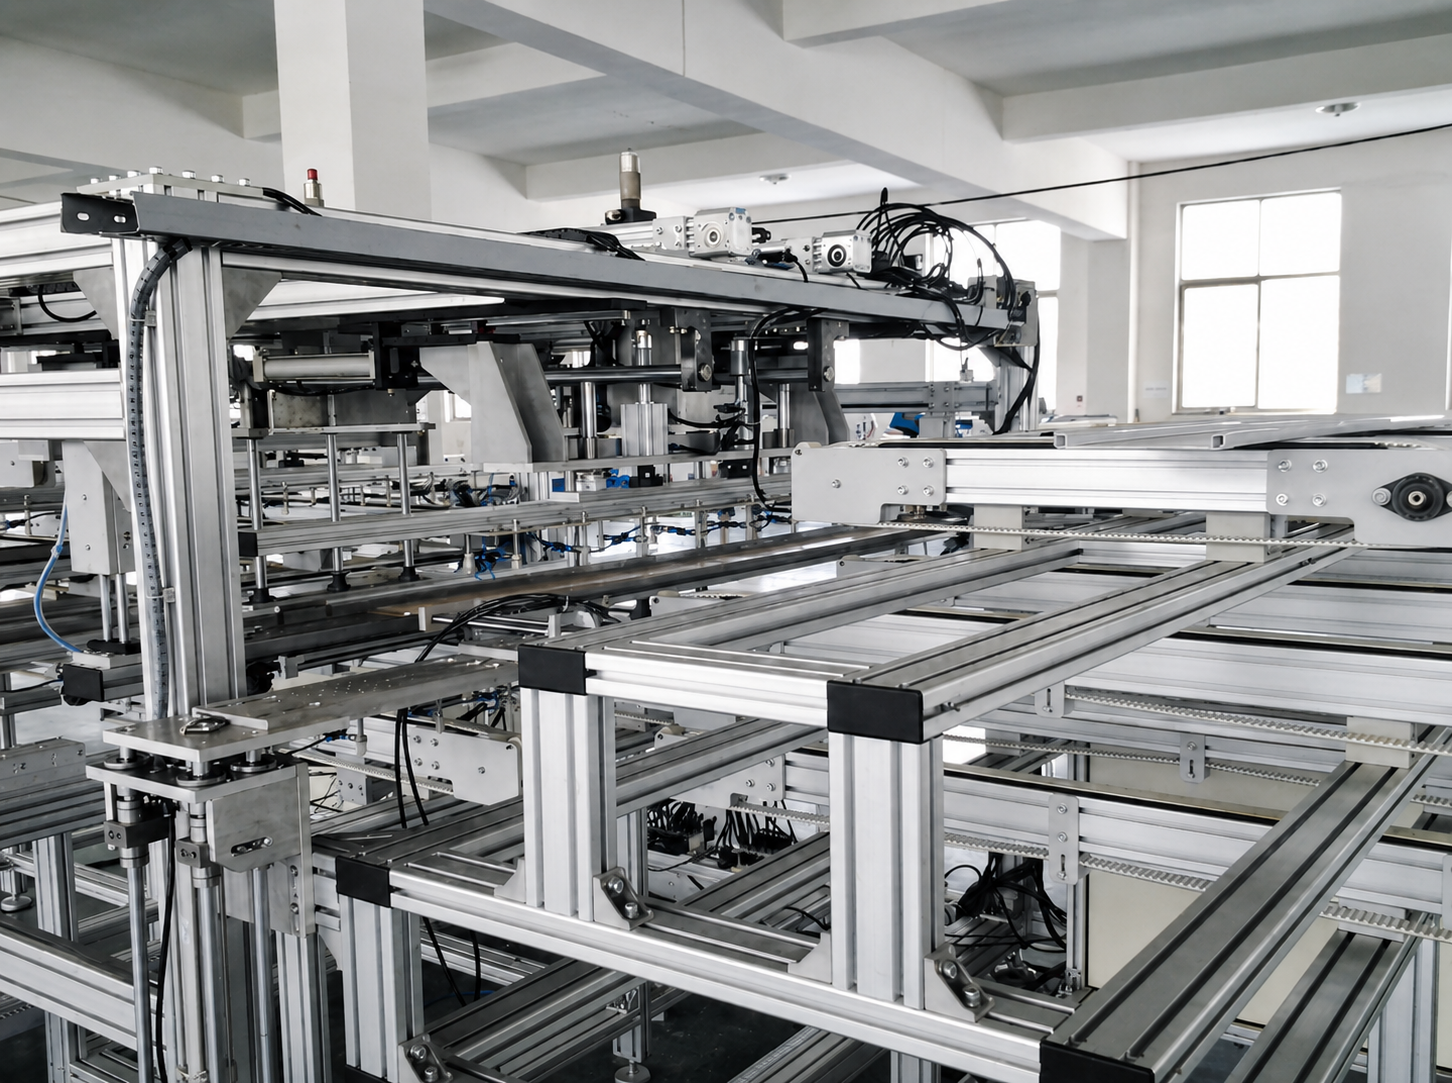 4. Atsauces izvēle pēc iekārtas tipa
Mazas pārbaudes mašīnas un redzes sistēmas
Kompaktie pārbaudes iekārtas bieži ietver kameru, apgaismojumu, stiprinājumus un mazas lineārās moduļu vienības. Kopējais svars var būt neliels, taču optiskiem vai kustības komponentiem joprojām nepieciešama stabila montāžas virsma.
Tipiska konfigurācija:
- Korpuss un durvju rāmis: 2020, 2040 vai 3030;
- Galvenais rāmis: 3030 vai 4040;
- Lineārā moduļa montāžas sija: 4040 vai 4080;
- Bāze: 4040 ar līmeņošanas kājām un pastiprinātiem savienojumiem, ja nepieciešams.
Redzes sistēmām izvairieties no plānām profiliem vai garām konzolēm kameru un kustības moduļu montāžas vietās. Konstrukcijas vibrācijas tieši ietekmē attēla stabilitāti un pārbaudes atkārtojamību.
Skrūvgriežu, dozēšanas un marķēšanas mašīnas
Šīs mašīnas parasti izmanto XYZ kustības sistēmas ar biežu paātrināšanu un palēnināšanu. Tāpēc kustības struktūrai jāpievērš lielāka uzmanība nekā ārējam apvalkam.
Tipiska konfigurācija:
- Korpuss un drošības durvis: 3030 vai 4040;
- Galvenais mašīnas rāmis: 4040;
- X- un Y-ass atbalsta sijas: 4080 vai 40120;
- Bāze: 4040, 4080 vai 5050 atkarībā no iekārtas izmēra un slodzes.
Lielas pārvietošanās attāluma dispensešanas mašīnām vai daudzassu skrūvju pieskrūvēšanas sistēmām vispirms izvēlieties moduļa atbalsta siju, pamatojoties uz pārvietošanās attālumu, kustīgās masas un paātrinājumu, pēc tam projektējiet ārējo rāmi ap to.
Siksnas transportieri, rullīšu transportieri un plauktu transportieri
Transportieru sistēmām galvenie mainīgie lielumi ir transportiera garums, atbalsta attālums, vienības slodze, pārvadāšanas metode un dzinēja izvietojums.
Tipiska konfigurācija:
- Viegla slodze siksnas transportieri: 3030, 3060 vai 4040;
- Vidēja slodze rullīšu transportieri: 4040 vai 4080;
- Akumulācijas vai plauktu transportieru konstrukcijas: 4080, 40120 vai 50100;
- Smagās kravas pārvadāšana uz paletes: 40120, 50150, 100100 vai lielākas sekcijas;
- Atbalsti un kājas: 4040, 4080 vai 5050, izvēlēti atkarībā no augstuma un slodzes.
Garām transportieriem nepieciešams racionāls kāju attālums un pietiekama šķērsstieņu nostiprināšana. Profila izmēra palielināšana viena pati nevar pilnībā kompensēt pārāk lielus atbalsta intervālus.
Robotu darba vietas un drošības šūnas
Robotu darbavietā parasti ietilpst robotu bāze, stiprinājumi, perimetra aizsargi un vadības skapja zona. Šiem elementiem nav jābūt projektētiem vienā un tajā pašā strukturālajā līmenī.
Tipiska konfigurācija:
- Drošības aizsargi: 2020, 3030 vai 4040;
- Aizsarga durvis: 3030 vai 4040;
- Vadības skapja atbalsti: 3030 vai 4040;
- Stiprinājumu galds: 4040, 4080 vai 5050;
- Robotu bāze: smaga alumīnija rāmis ar bieziem savienojuma plāksnēm un grīdas stiprinājumiem vai metināta tērauda bāze, ja tas nepieciešams.
Robotu bāzes konstrukcijai jāņem vērā dinamiskā inercija, darba zonas attālums, maksimālā slodze un cikla ātrums — ne tikai paša robota svars.
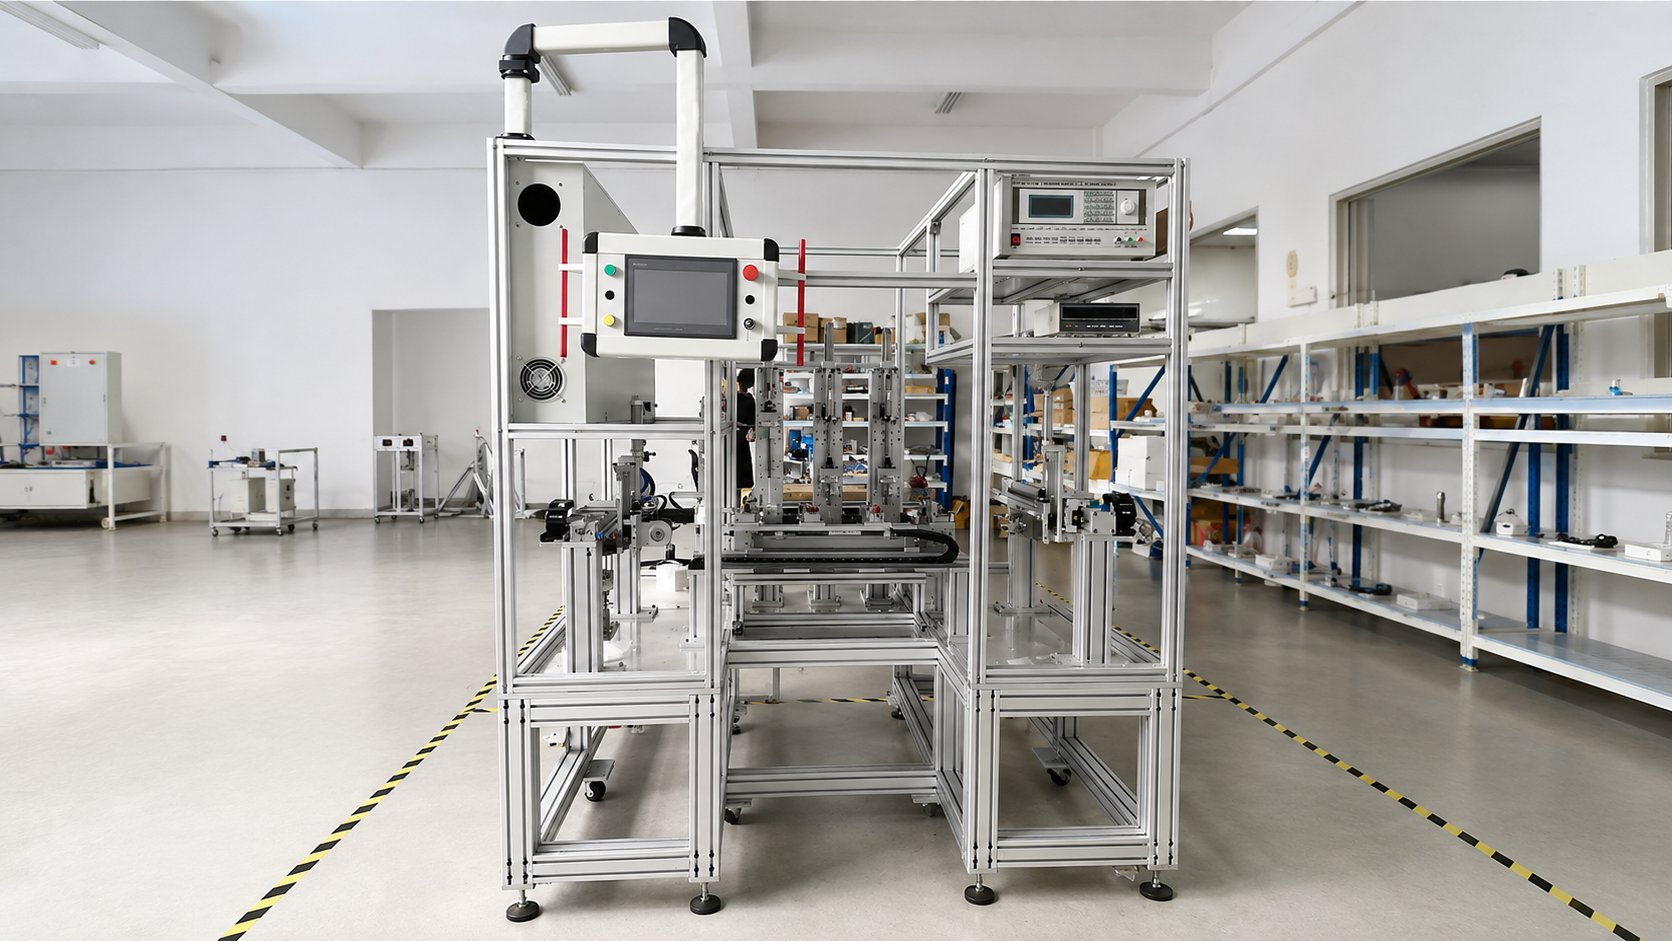 5. Cetras biežāk pieļaujamās izvēles kļūdas
Kļūda 1: Izvēle tikai pēc kopējā mašīnas svara
Viens un tas pats kopējais svars var radīt ļoti atšķirīgu spriegumu, atkarībā no tā, kur tas tiek novietots. Jāapsver kopā arī attālums starp balstiem, balstu atrašanās vieta, koncentrētās slodzes un konzolveida elementi.
Kļūda 2: Visai mašīnai izmantot vienu profila izmēru
Vienas profila sērijas izmantošana visur var vienkāršot iepirkumu procesu, taču bieži vien rada materiālu pārpalikumu vieglās slodzes zonās un nepietiekami izturīgu konstrukciju galvenajās slodzes zonās. Zonēta konstrukcija parasti ir ekonomiskāka un uzticamāka.
Kļūda 3: Neņemt vērā durvis un konzolveida piedevas
Durvis, HMI rokaspēkas, vadības kastītes un monitoru montāžas ierīces var nebūt smagas, taču to slodze darbojas attālumā no balstpunkta. Lai novērstu прогиб un svārstīšanos, izmantojiet profilus ar piemērotu orientāciju un pietiekamu šķērsgriezuma lielumu.
Kļūda 4: Profilu palielināšana vietā, lai uzlabotu konstrukciju
Ja stingrība ir nepietiekama, lielāks profils ir tikai viena no iespējām. Centra balsta pievienošana, spaida samazināšana, aizvērtas rāmja konstrukcijas izmantošana vai savienojumu izvietojuma uzlabošana var sniegt labākus rezultātus zemākās izmaksās.
6. Praktiska izvēles darbību secība
Izmantojiet šo darbību secību, projektējot automatizētas iekārtas rāmi:
- Nosakiet vispārējos iekārtas izmērus, mašīnas svaru un maksimālo darbagabala slodzi.
- Sadaliet konstrukciju četrās zonās: korpusā, galvenajā rāmī, kustības sijā un pamatnē.
- Identificējiet katras sastāvdaļas spaidu, balstpunktu un slodzes virzienu.
- Pārbaudiet dinamiskās kustības, triecienus, nevienmērīgi sadalītu slodzi un konsole veida komponentus.
- Katras zonas iepriekšējai izvēlei izvēlieties piemērotu profila sēriju.
- Projektējiet savienojuma metodi, stiprinājuma plāksnes, šķērsstieņus, izlīdzināšanas kājas un grīdas stiprinājumus kā struktūras daļu.
- Veiciet aprēķinus vai simulācijas ilgstošiem, smagiem vai augstas precizitātes iekārtām.
- Atstājiet T-veida slotus un montāžas pozīcijas nākotnes pneimatiskajām līnijām, kabeļu novadīšanai, vadības skapjiem, sensoriem, aizsargiem un stiprinājumiem.
Secinājums
Labākā alumīnija profila sērija automatizācijas iekārtu rāmim nav obligāti lielākā. Vieglām iekārtām un aizsargiem bieži var izmantot 2020, 2040 vai 3030 profilus. 3030 un 4040 ir praktiskas izvēles daudzām mazām un vidējām mašīnu rāmju konstrukcijām. Ilgām atstarpei, transportiera sijām un lineārās kustības balstiem 4080 un 40120 nodrošina lielāku lieces stingrību. Smagām iekārtām, robotu šūnām un lieliem ražošanas līnijām var būt nepieciešami 5050, 50150, 100100 vai lielāki profili, bieži kombinēti ar pastiprinātiem savienojumiem un grīdas stiprinājumiem.
Lai iegūtu uzticamu galīgo dizainu, inženieru komandai vai profila piegādātājam jānodrošina aprīkojuma izmēri, slodze, atvere, darbības ātrums, nepieciešamā precizitāte un uzstādīšanas apstākļi. Tas ļauj pielāgot profila šķērsgriezumu, savienošanas metodi un balstu izvietojumu reālajai lietojumprogrammai un izvairīties no dārgām rāmja pārveidēm vēlāk.
Saturs
- 1. Vispirms sadaliet iekārtu strukturālās zonās
- 2. Četri faktori, kas nosaka pareizo profila sēriju
- 2.1 Slodze: ņemt vērā, kā tiek pielikta slodze
- 2.2 Atstarpes garums: Garākām sijām nepieciešamāka stingrība
- 2.3 Dinamiski apstākļi: Kustība rada papildu spēkus
- 2.4 Savienojumi: Pat spēcīgam profilam vajadzīgs spēcīgs savienojums
- 3. Biežāk lietotās alumīnija profila sērijas un tipiskās lietojumprogrammas
- 4. Atsauces izvēle pēc iekārtas tipa
- Mazas pārbaudes mašīnas un redzes sistēmas
- Skrūvgriežu, dozēšanas un marķēšanas mašīnas
- Siksnas transportieri, rullīšu transportieri un plauktu transportieri
- Robotu darba vietas un drošības šūnas
- 5. Cetras biežāk pieļaujamās izvēles kļūdas
- Kļūda 1: Izvēle tikai pēc kopējā mašīnas svara
- Kļūda 2: Visai mašīnai izmantot vienu profila izmēru
- Kļūda 3: Neņemt vērā durvis un konzolveida piedevas
- Kļūda 4: Profilu palielināšana vietā, lai uzlabotu konstrukciju
- 6. Praktiska izvēles darbību secība
- Secinājums

