 EN

GUIDE FÖR INDUSTRIELL AUTOMATISERING
Hur man väljer aluminiumprofiler för ramverk till automatiserad utrustning
En praktisk guide till last, spännvidd, dynamisk rörelse och konstruktionsdesign
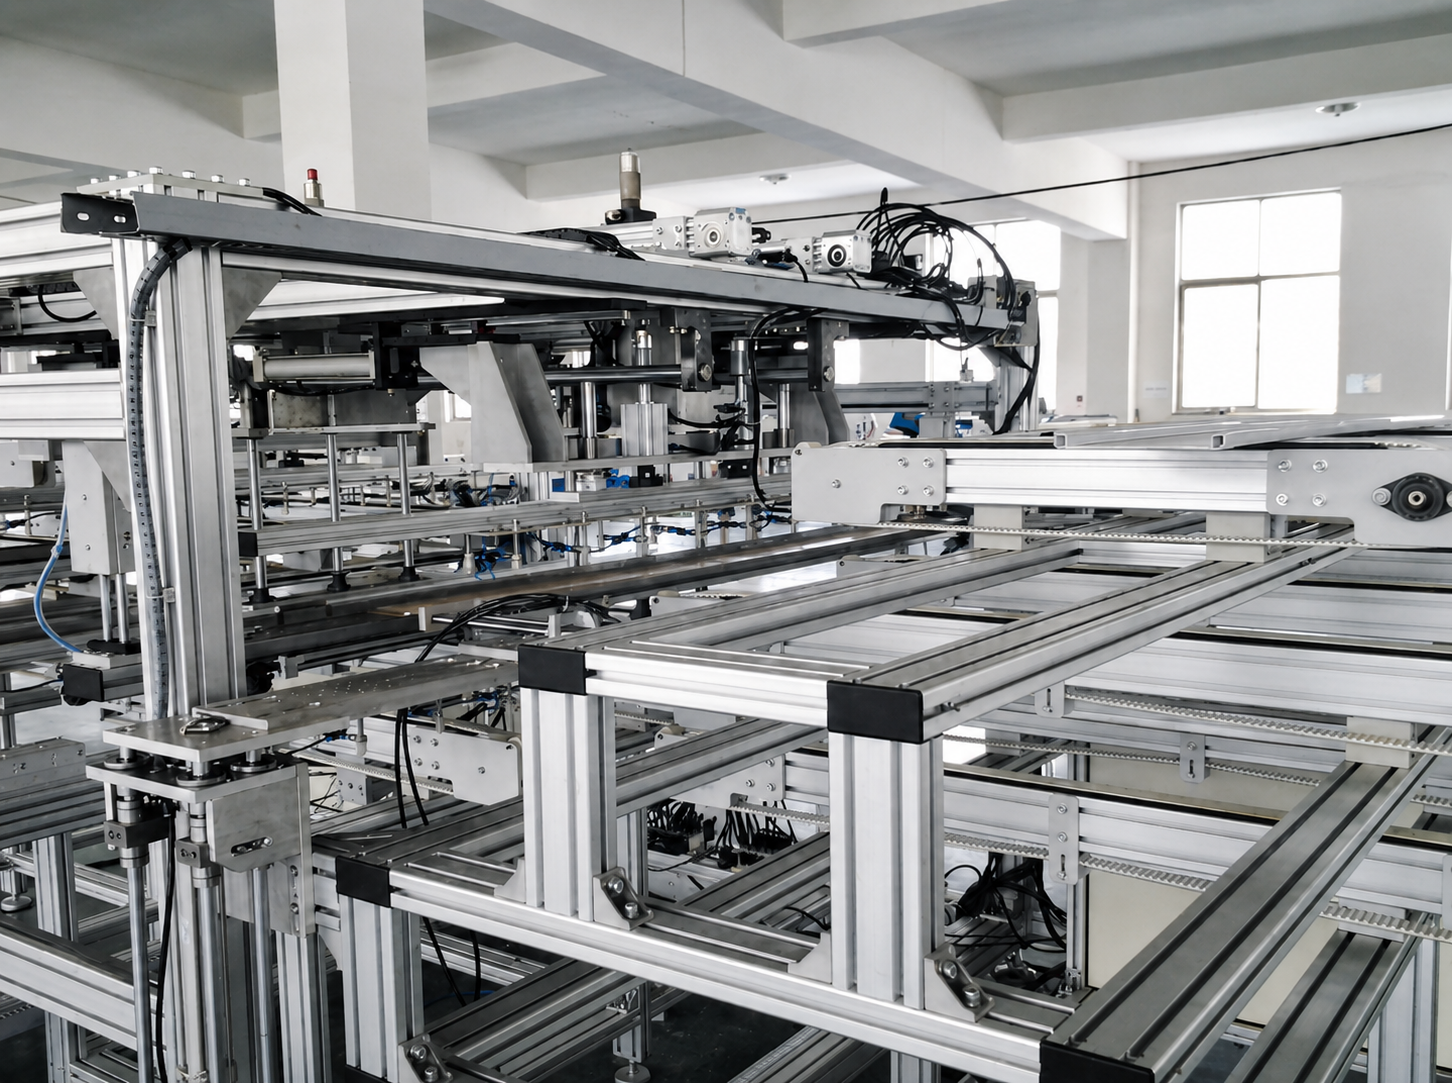
Industriella aluminiumprofiler används omfattande för ramverk till automatiserad utrustning, maskinhus, arbetsstationer, transportbandssystem, robotceller och linjära rörelsestrukturer. Deras modulära design minskar tillverkningstiden, förenklar monteringen och gör framtida modifieringar mycket enklare jämfört med svetsade stålkonstruktioner.
Att välja en aluminiumprofil är dock inte bara en fråga om att välja den största tillgängliga profilen. En för liten ram kan böjas, vibrera, lossna i fogarna eller minska positionsnoggrannheten. En för stor ram ökar material-, bearbetnings- och monteringskostnaderna utan att nödvändigtvis förbättra de delar av maskinen som faktiskt är avgörande.
Rätt tillvägagångssätt är att välja profilserien enligt lastvägen, den outförda spännvidden, rörelseförhållandena och funktionen för varje strukturell zon.
 1. Dela upp utrustningen i strukturella zoner först
En komplett automatiserad maskin behöver inte ha samma profilstorlek överallt. I de flesta fall kan ramen delas upp i fyra zoner:
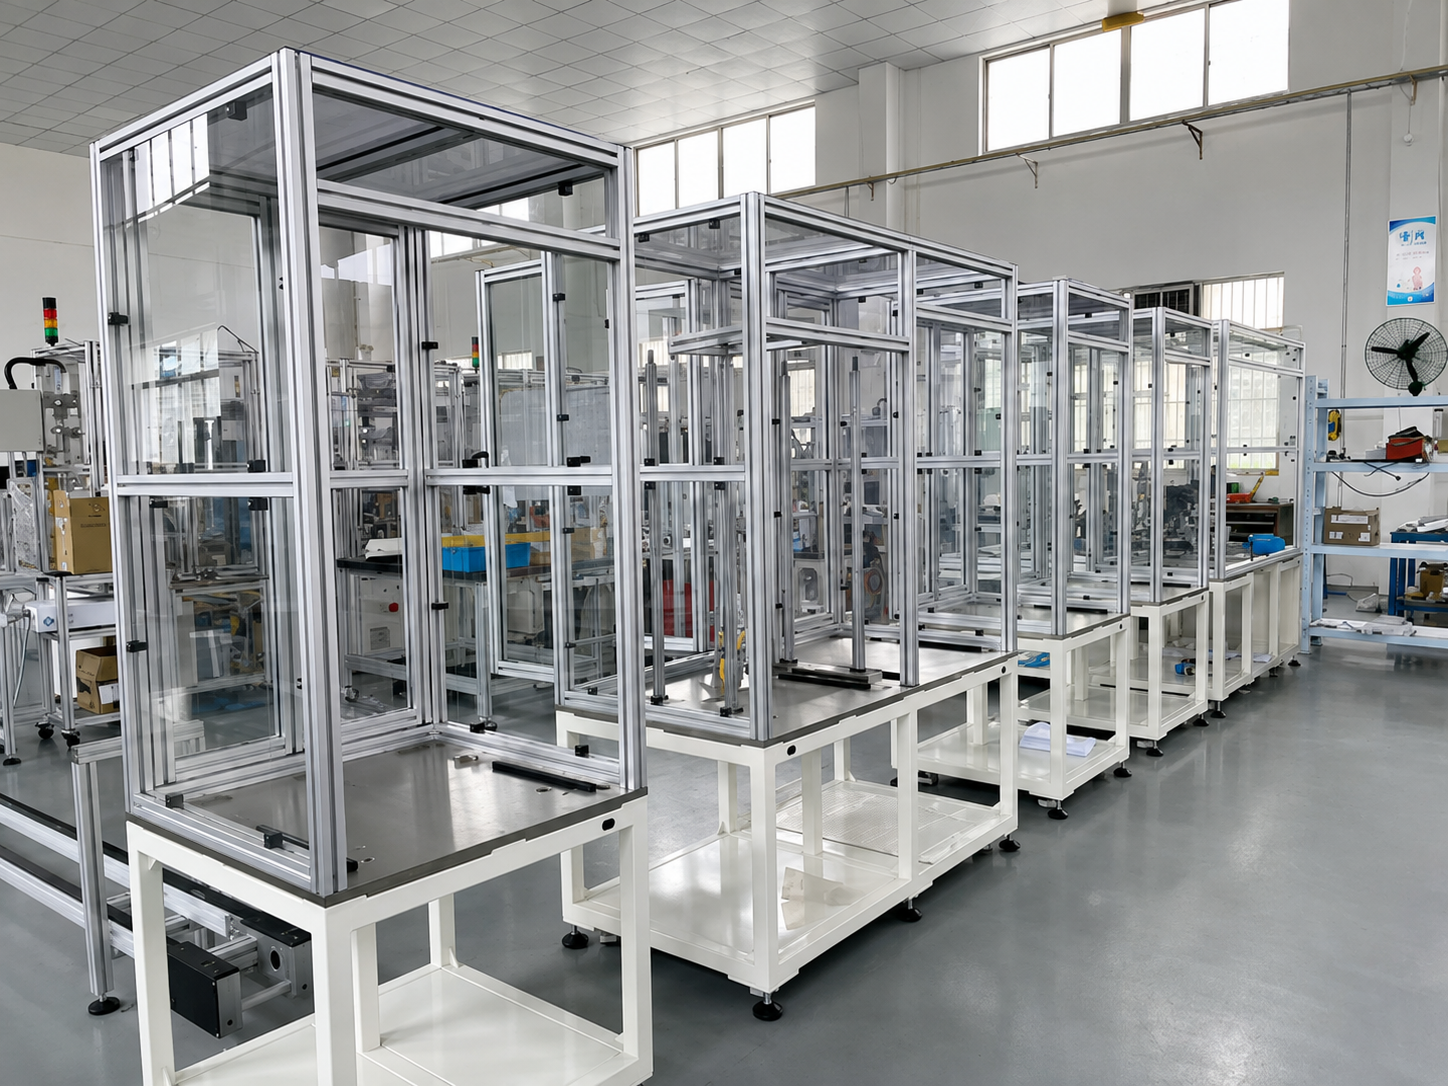
- Skåp och lättutrustning – säkerhetskläden, dörrar, kabelfästen, displayhållare och sensorfästen. Dessa delar ger främst skydd eller monteringspositioner.
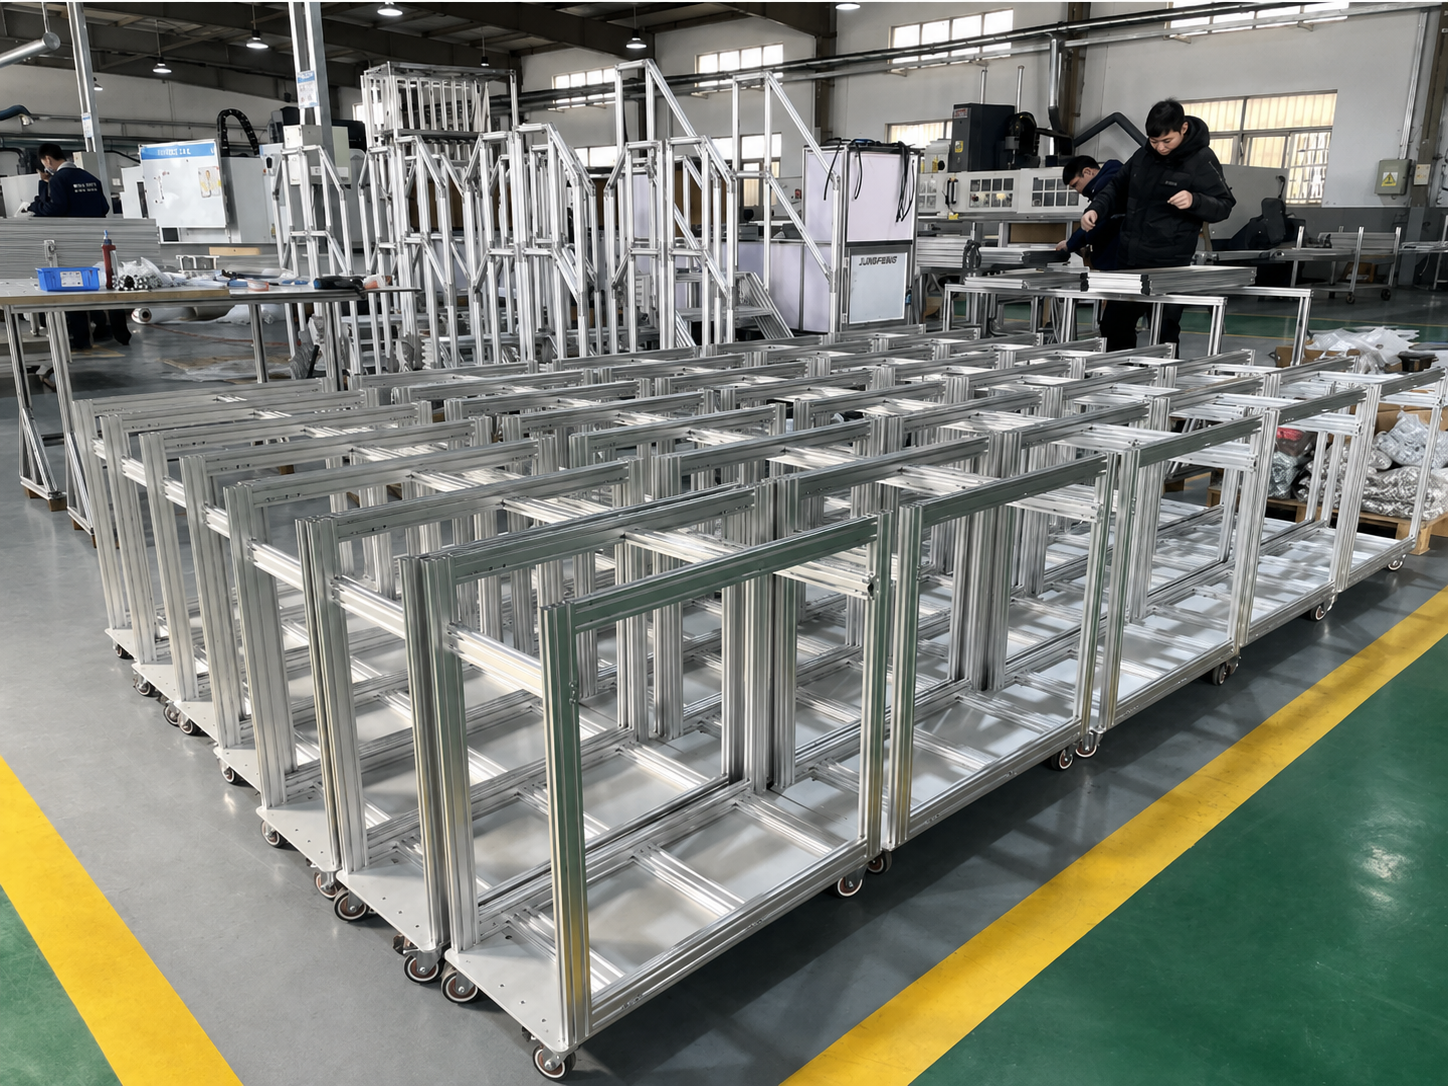
- Huvudmaskinram – strukturen som stödjer skåpen, fästena, arbetsbordet och standardmaskinkomponenterna.
- Stödbalkar för rörelsesystem – balkar som bär linjära moduler, remdrivningar, kulscrew-axlar, pick-and-place-enheter eller transportbanddrivningar.
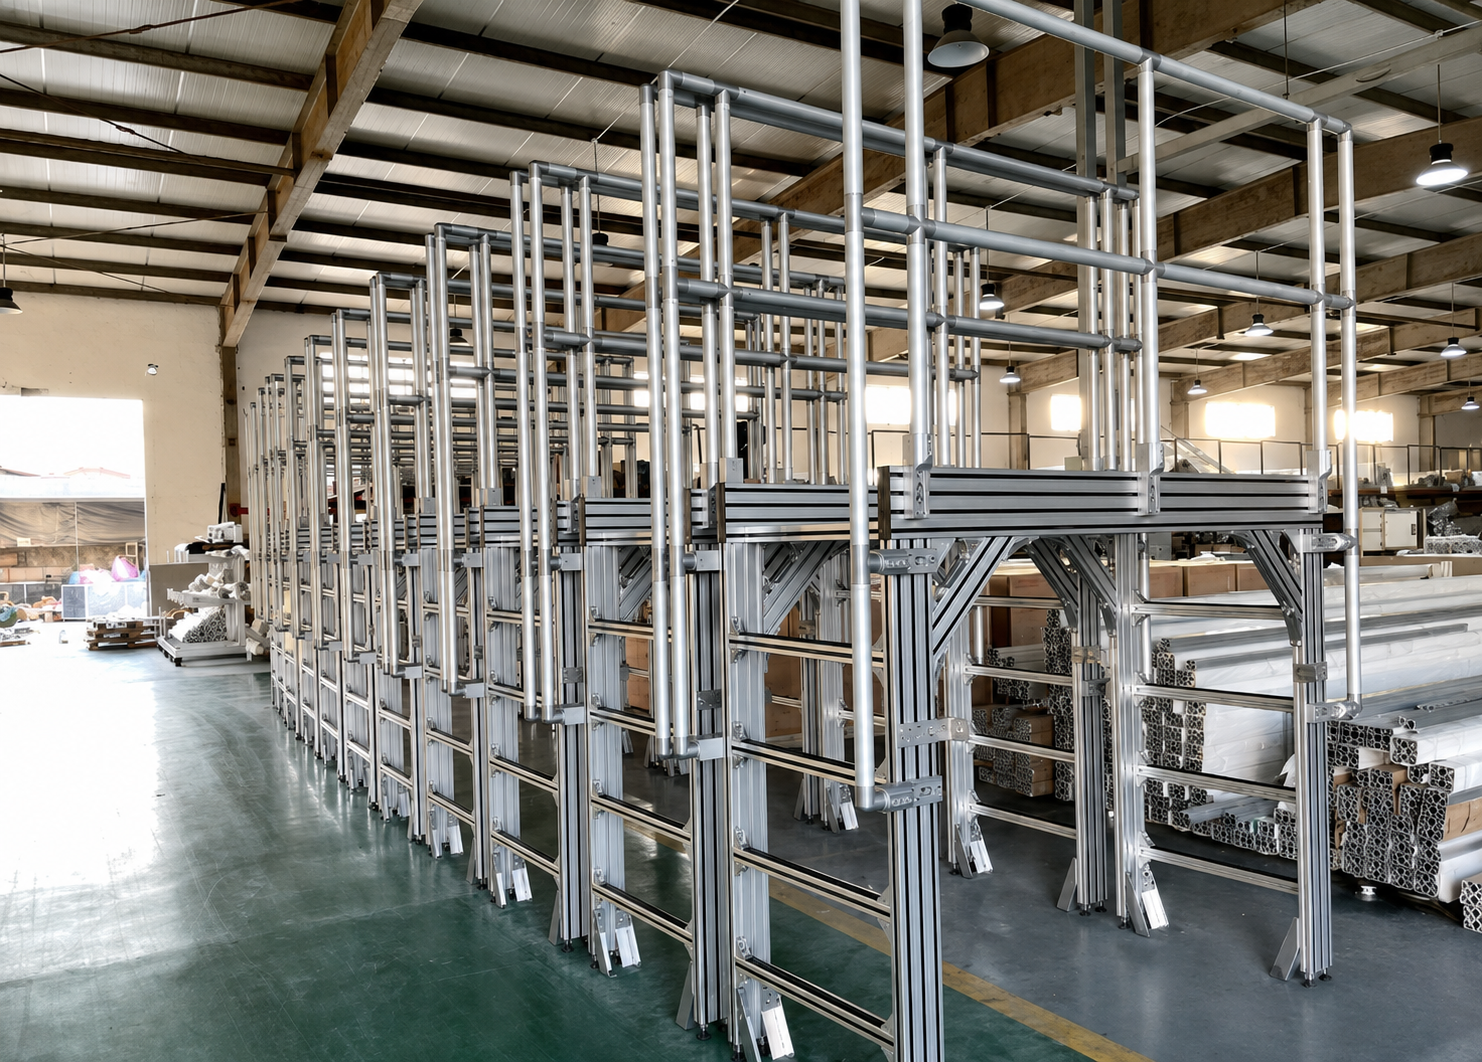
- Tungt utrustade baser och långspänningskonstruktioner – grunden för tunga arbetsstycken, robotceller, långa transportband och stora automatiserade produktionsanläggningar.
Genom att använda en större profil endast där den är strukturellt nödvändig skapas en ram som är både stabil och kostnadseffektiv. Till exempel kan en 3030- eller 4040-profil vara lämplig för ett hölje, medan balken som bär en rörlig linjärmodul kanske kräver en 4080- eller 40120-profil.
 2. Fyra faktorer som avgör rätt profilserie
2.1 Last: Överväg hur lasten påverkar konstruktionen
Titta inte endast på den totala maskinens vikt. De viktigare frågorna är:
- Är lasten jämnt fördelad eller koncentrerad i en punkt?
- Används profilen som en enkel bärbalk eller som en utkragad balk?
- Bär konstruktionen endast en statisk last?
- Kommer den att utsättas för upprepad acceleration, inbromsning, stötar eller vibrationer?
- Krävs en viss positionsnoggrannhet eller tillåten nedböjning?
En fast monterad utrustning som väger 50 kg på ett kort, väl understött arbetsbord ställer helt andra krav på konstruktionen jämfört med samma 50 kg som rör sig i hög hastighet längs en lång bjälke. Koncentrerade laster och utkragade laster kräver starkare profiler än jämnt fördelade statiska laster.
För rörlig utrustning bör ramen väljas utifrån den maximala arbetslasten och den faktiska driftcykeln – inte endast den nominella nyttolasten för komponenten.
2.2 Spännvidd: Längre bjälkar kräver större styvhet
Spännvidd är en av de mest förbisedda faktorerna vid konstruktion av aluminiumramar. En 4040-profil kan vara tillräckligt styv över en kort sträcka, men samma profil kan visa märkbar nedböjning när den används som en lång obelastad bjälke med en mittlast.
Även liten nedböjning kan påverka:
- Parallellitet mellan guideräls;
- Remspårföring och transportbandets stabilitet;
- Upprepad positionering av en linjär modul;
- Justering mellan fästutrustning och verktyg;
- Långsiktig sammanfogningstäthet och maskinbuller.
När en bjälk blir längre är vanliga lösningar att öka tvärsnittet på profilen, lägga till mellanstöd, minska den upplagda spanningen, använda parvisa profiler eller omforma konstruktionen så att lasterna överförs genom en sluten ram istället för en enskild bjälk.
2.3 Dynamiska förhållanden: Rörelse skapar ytterligare krafter
Linjära moduler, transportband, lyftenheter och robotar genererar mer än bara statisk vikt. Vid snabba start, stopp och riktningsskiften kan tröghet skapa vibrationer och transienta laster som är mycket större än den last som uppstår när maskinen står stilla.
Om en rörelsebjälk är för flexibel inkluderar vanliga symtom vibrationer under rörelse, ökad driftsljudnivå, oförutsägbar återupprepbarhet och skruvförbindningar som successivt lossnar. Av denna anledning väljs en rörelsesystembjälk ofta en nivå större än profilen som används för den omgivande kapslingen eller allmänna ramen.
För höghastighets- eller högprecisionsekvipment bör den slutliga konstruktionen verifieras genom tekniska beräkningar eller struktursimuleringar.
2.4 Förbindningar: En stark profil kräver fortfarande en stark förbindelse
Ramstivheten beror både på profilsnittet och på förbindningsmetoden. Standardhörnbeslag är praktiska för lättlastade skydd och lock, men tunga maskinbaser och rörliga konstruktioner kräver vanligtvis starkare inre kopplingselement, ändskruvade fästdon, tjocka förstärkningsplåtar eller förstärkta beslag.
Höga ramar, långa balkar och konstruktioner med växlande rörelse bör också använda diagonala stag, triangulära förstärkningsplåtar eller tvärmedlemmar där det är lämpligt. En väl utformad layout av förbindningar kan förbättra stabiliteten mer effektivt än att enbart öka profilstorleken.
 3. Vanliga serier av aluminiumprofiler och typiska tillämpningar
|
Profilserie |
Huvudkännetecken |
Typiska automatiseringstillämpningar |
|
2020 / lättlast 2020 |
Kompakt, lättvikts och ekonomisk |
Små lock, sensorfack, kabelfästen, bordssystem |
|
2040 / 2060 |
Bättre böjmotstånd i en riktning |
Lätta maskinbalkar, dörrramar, skärmhållare, kompakta arbetsstationer |
|
3030 |
Allmän användning, balanserad styrka och vikt |
Små automatiseringsmaskiner, inspektionsfack, lätta arbetsstationer, skyddsramar |
|
3060 / 3090 |
Lämplig för riktad belastning och längre profiler |
Små transportband, vertikala stolpar, dörrramar och stöd för tillbehörsmoduler |
|
4040 |
Ett vanligt huvudramval för automatiseringsutrustning |
Mellanstora maskinramar, arbetsbord, fästplattformar och utrustningsbaser |
|
4080 / 40120 |
Högre böjstyvhet för större spännvidder |
Transportbandets huvudbalkar, linjärmodulens bärbalkar, stora maskinkorsstänger |
|
5050 / 50100 / 50150 |
Tungt utrustade profiler med hög total stabilitet |
Robotcellramar, tunga arbetsstationer, utrustningsbaser med långa spännvidder |
|
100100 / 120120 och större |
Hög styvhet och vridmotstånd |
Stora produktionslinjer, tung automationsteknik och stora säkerhetsområden |
De ovanstående serierna är en praktisk utgångspunkt. Den slutliga urvalet beror fortfarande på väggtjocklek, faktisk profilgeometri, legeringstillstånd, anslutningsdesign och exakt lastanordning.
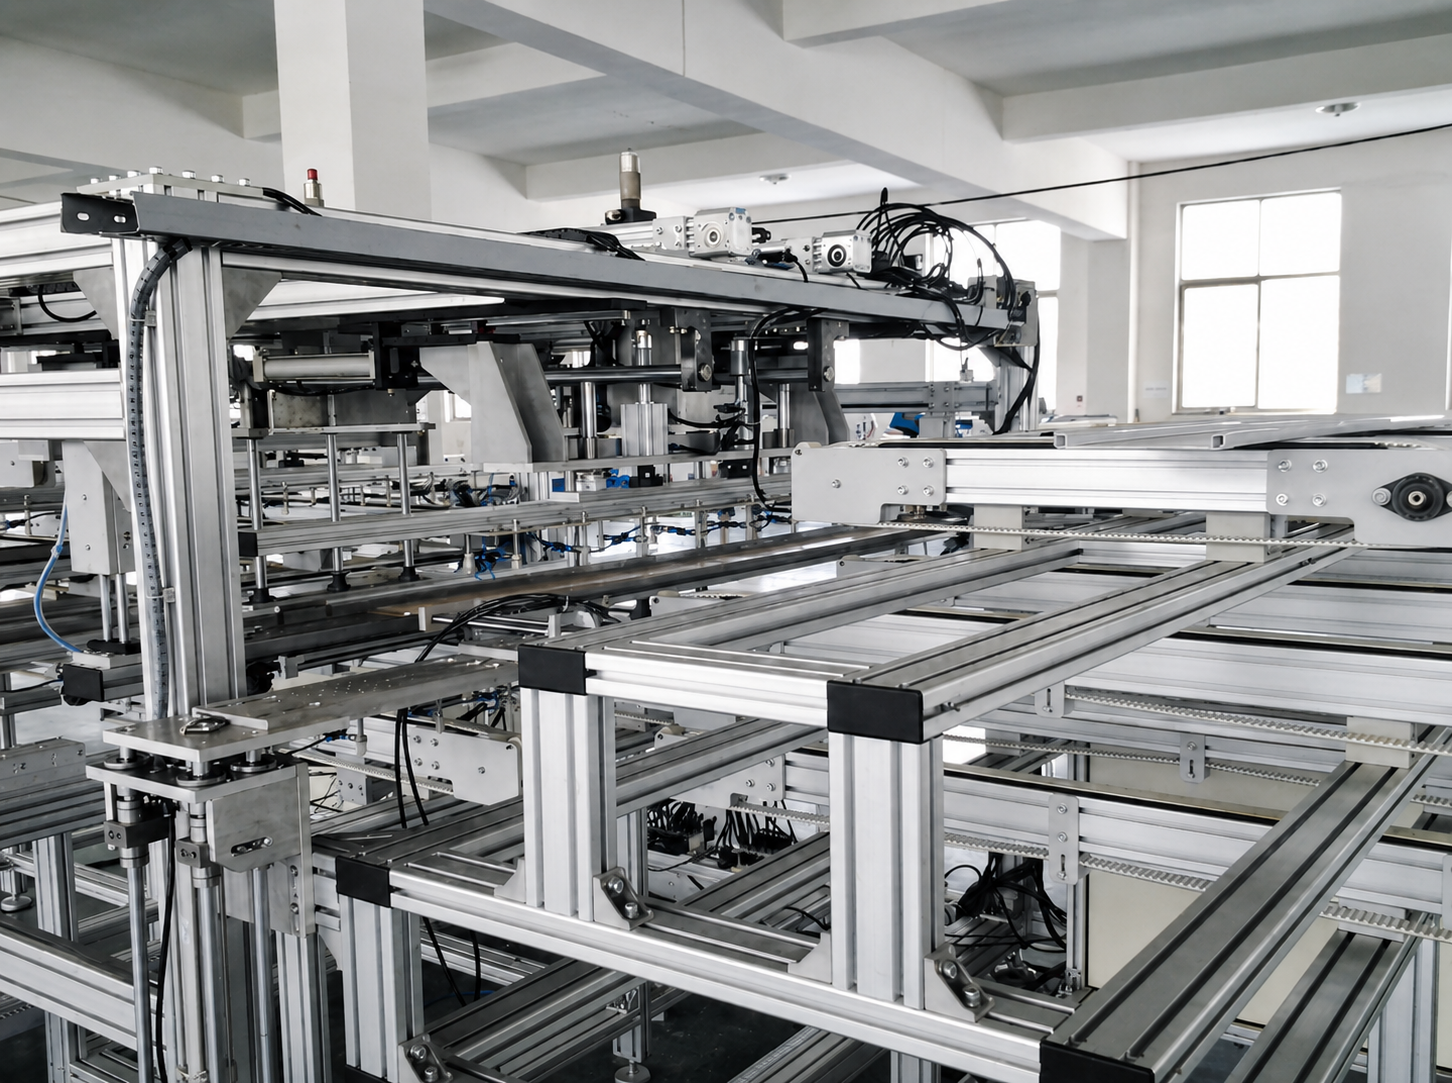 4. Referensurval efter utrustningstyp
Små inspektionsmaskiner och visionssystem
Kompakt inspektionsutrustning inkluderar ofta kameror, belysning, fästen och små linjära moduler. Den totala vikten kan vara begränsad, men optiska eller rörelsekomponenter kräver fortfarande en stabil monteringsyta.
Typisk konfiguration:
- Kapsling och dörrram: 2020, 2040 eller 3030;
- Huvudram: 3030 eller 4040;
- Monteringsbalk för linjärmodul: 4040 eller 4080;
- Bas: 4040 med nivelleringsfötter och förstärkta fogar vid behov.
För visionssystem undvik tunna profiler eller långa utkragningar vid monteringspunkter för kameror och rörelsemoduler. Strukturella vibrationer kan direkt påverka bildstabiliteten och inspektionsupprepbarheten.
Skruvdragarmaskiner, doseringsmaskiner och etikettermaskiner
Dessa maskiner använder vanligtvis XYZ-rörelsesystem med frekventa accelerationer och retardationer. Rörelsestrukturen bör därför ges större uppmärksamhet än yttre skyddshöljet.
Typisk konfiguration:
- Kapsling och säkerhetsdörr: 3030 eller 4040;
- Huvudmaskinram: 4040;
- Stödbalkar för X- och Y-axeln: 4080 eller 40120;
- Bottenplatta: 4040, 4080 eller 5050 beroende på utrustningens storlek och lastkapacitet.
För doseringsmaskiner med stort rörelseområde eller fleraxliga skruvdrivningssystem väljs först modulens stödbalk baserat på rörelselängd, rörlig massa och acceleration, varefter den yttre ramen konstrueras kring den.
Remtransportörer, rulltransportörer och palltransportörer
För transportörsystem är de avgörande variablerna transportörlängd, avstånd mellan stöd, enhetslast, överföringsmetod och drivlayout.
Typisk konfiguration:
- Lättlastremtransportörer: 3030, 3060 eller 4040;
- Mellanlastrulltransportörer: 4040 eller 4080;
- Ackumulerings- eller palltransportörkonstruktioner: 4080, 40120 eller 50100;
- Tunglastpalltransport: 40120, 50150, 100100 eller större profiler;
- Stöd och ben: 4040, 4080 eller 5050, valda utifrån höjd och last.
Långa transportband kräver en rimlig avstånd mellan benen och tillräcklig tvärstabilisering. Att endast öka profilstorleken kan inte helt kompensera för för stora avstånd mellan stöden.
Robotarbetsstationer och säkerhetsceller
En robotarbetsstation inkluderar vanligtvis en robotbas, fästen, perimeterräckning och ett område för styrskåp. Dessa element bör inte dimensioneras till samma strukturella nivå.
Typisk konfiguration:
- Säkerhetsväggar: 2020, 3030 eller 4040;
- Gårdportar: 3030 eller 4040;
- Stöd för styrskåp: 3030 eller 4040;
- Fästbord: 4040, 4080 eller 5050;
- Robotbas: en kraftfull aluminiumram med tjocka anslutningsplattor och golvankrar, eller en svetsad stålbas där det krävs.
Vid konstruktion av robotbas måste dynamisk tröghet, räckvidd, nyttolast och cykelhastighet beaktas – inte bara robotens egen vikt. Robotar med hög hastighet eller hög nyttolast kräver ofta en stålbas eller en kraftigt förstärkt och med golvankrar fixerad aluminiumkonstruktion.
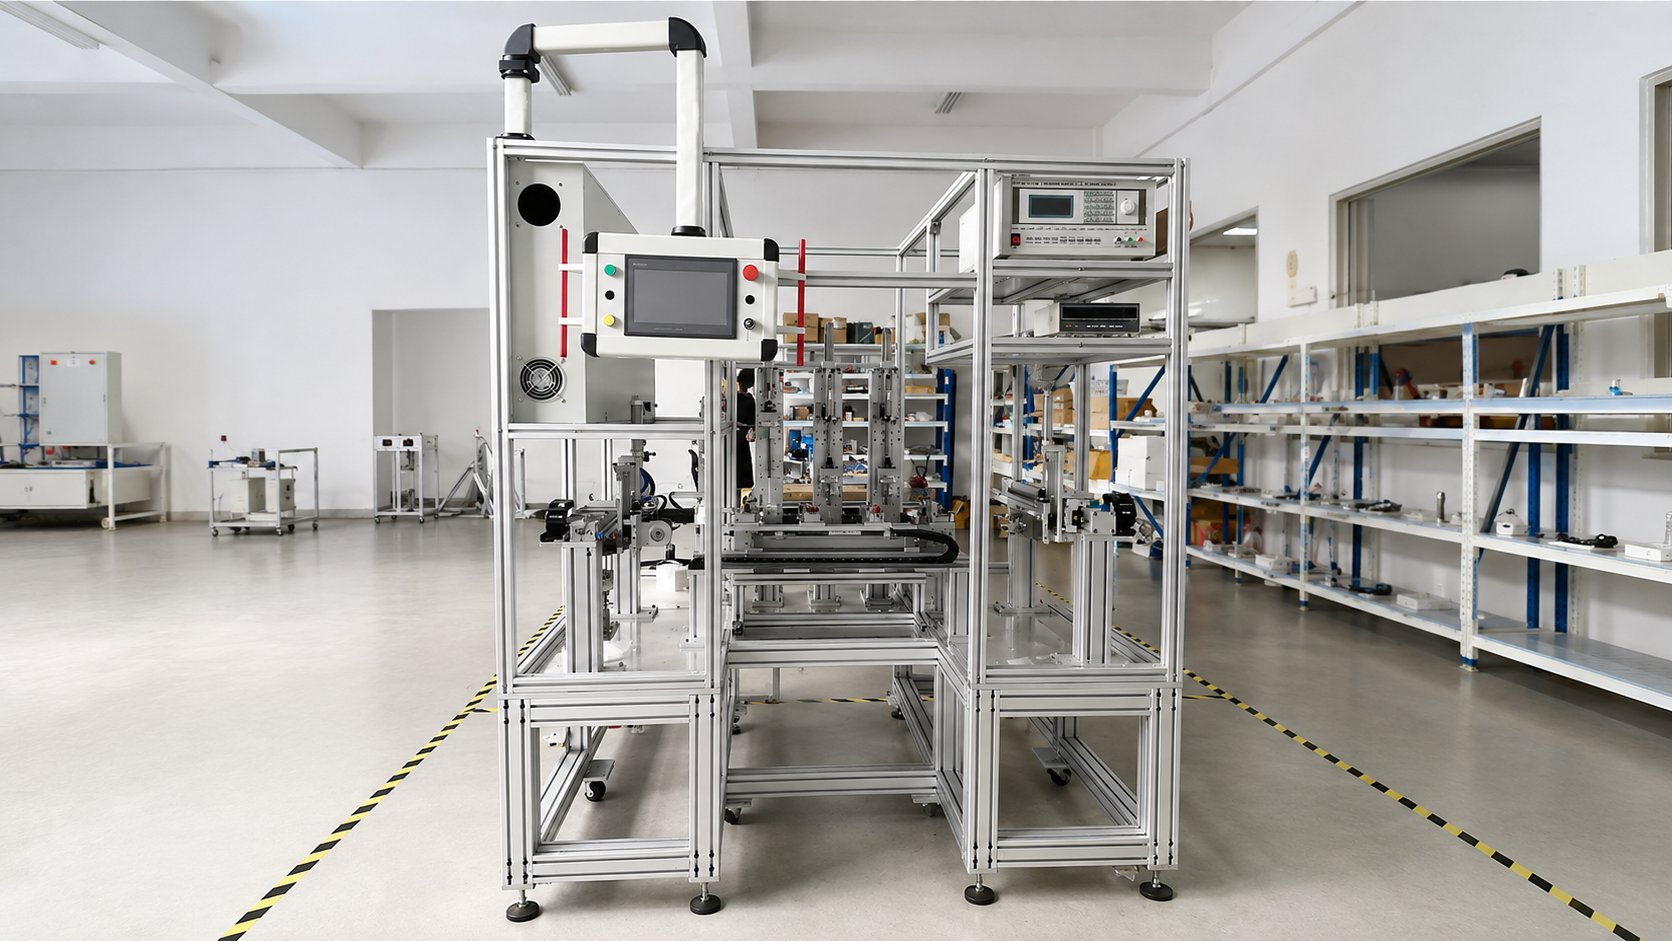 5. Fyra vanliga valfel
Fel 1: Välja enbart utifrån total maskinvikt
Samma total vikt kan orsaka mycket olika spänningar beroende på var den placeras. Spännvidd, stödpunktsposition, koncentrerade laster och utkragade delar måste betraktas tillsammans.
Fel 2: Använda en enda profilstorlek för hela maskinen
Att använda samma serie överallt kan förenkla inköp, men leder ofta till materialslöseri i lättbelastade områden och otillräcklig dimensionering i nyckellastbärande områden. En zonindelad konstruktion är vanligtvis både ekonomiskare och mer pålitlig.
Fel 3: Bortse från dörrar och utkragade tillbehör
Dörrar, HMI-armar, kontrolllådor och skärmhållare är kanske inte tunga, men deras last verkar på avstånd från stödpunkten. Använd profiler med lämplig orientering och tillräcklig tvärsnittsstorlek för att förhindra genomböjning och svajning.
Fel 4: Öka profilernas storlek istället for att förbättra konstruktionen
När styvheten är otillräcklig är en större profil endast ett alternativ. Att lägga till en central stödstruktur, förkorta spännvidden, använda en sluten ramdesign eller förbättra kopplingslayouten kan ge bättre resultat till lägre kostnad.
6. En praktisk urvalsmetodik
Använd följande metodik vid utformning av en ram för automationsutrustning:
- Definiera den totala utrustningens dimensioner, maskinens vikt och maximalt arbetsstyckelast.
- Dela upp konstruktionen i zoner för hölje, huvudram, rörelsebalk och bas.
- Identifiera spännvidden, stödpunkterna och lastriktningen för varje komponent.
- Kontrollera om det förekommer dynamisk rörelse, stötlaster, excentrisk belastning och utskjutande komponenter.
- Välj en preliminär profilserie för varje zon.
- Utforma anslutningsmetoden, förstärkningsplåtar, tvärmedlemmar, nivelleringsfötter och golvankrar som en del av konstruktionen.
- Utför beräkningar eller simuleringar för utrustning med långa spännvidder, hög belastning eller hög precision.
- Reservera T-spår och monteringspositioner för framtida pneumatlina, kabelföring, styrskåp, sensorer, skydd och fästen.
Slutsats
Den bästa aluminiumprofilierna för en automationsutrustningsram är inte nödvändigtvis den största. Lättlastade lock och skydd kan ofta använda 2020-, 2040- eller 3030-profiler. 3030 och 4040 är praktiska val för många små och medelstora maskinramar. För långa spännvidder, transportbandbalkar och linjär-rörelsestöd ger 4080 och 40120 större böjstyvhet. Tung utrustningsbaser, robotceller och stora produktionslinor kan kräva 5050-, 50150-, 100100- eller större profiler, ofta kombinerade med förstärkta anslutningar och golvbefästning.
För en pålitlig slutdesign bör utrustningens storlek, last, spännvidd, driftshastighet, krävd noggrannhet och installationsförhållanden anges till ingenjörsteamet eller profiltillverkaren. Detta gör det möjligt att anpassa profilens tvärsnitt, anslutningsmetod och stödlayout till den verkliga applikationen – och undvika kostsamma ramändringar senare.
Innehållsförteckning
- 1. Dela upp utrustningen i strukturella zoner först
- 2. Fyra faktorer som avgör rätt profilserie
- 2.1 Last: Överväg hur lasten påverkar konstruktionen
- 2.2 Spännvidd: Längre bjälkar kräver större styvhet
- 2.3 Dynamiska förhållanden: Rörelse skapar ytterligare krafter
- 2.4 Förbindningar: En stark profil kräver fortfarande en stark förbindelse
- 3. Vanliga serier av aluminiumprofiler och typiska tillämpningar
- 4. Referensurval efter utrustningstyp
- Små inspektionsmaskiner och visionssystem
- Skruvdragarmaskiner, doseringsmaskiner och etikettermaskiner
- Remtransportörer, rulltransportörer och palltransportörer
- Robotarbetsstationer och säkerhetsceller
- 5. Fyra vanliga valfel
- Fel 1: Välja enbart utifrån total maskinvikt
- Fel 2: Använda en enda profilstorlek för hela maskinen
- Fel 3: Bortse från dörrar och utkragade tillbehör
- Fel 4: Öka profilernas storlek istället for att förbättra konstruktionen
- 6. En praktisk urvalsmetodik
- Slutsats

