 EN

TÖÖSTUSLIKU AUTOMATISEERIMISE VÄLJAJUHEND
Kuidas valida alumiiniumprofiilisid automaatikaseadmete raamide jaoks
Praktiline juhend koormuse, pikkuse, dünaamilise liikumise ja konstruktsioonilise disaini kohta
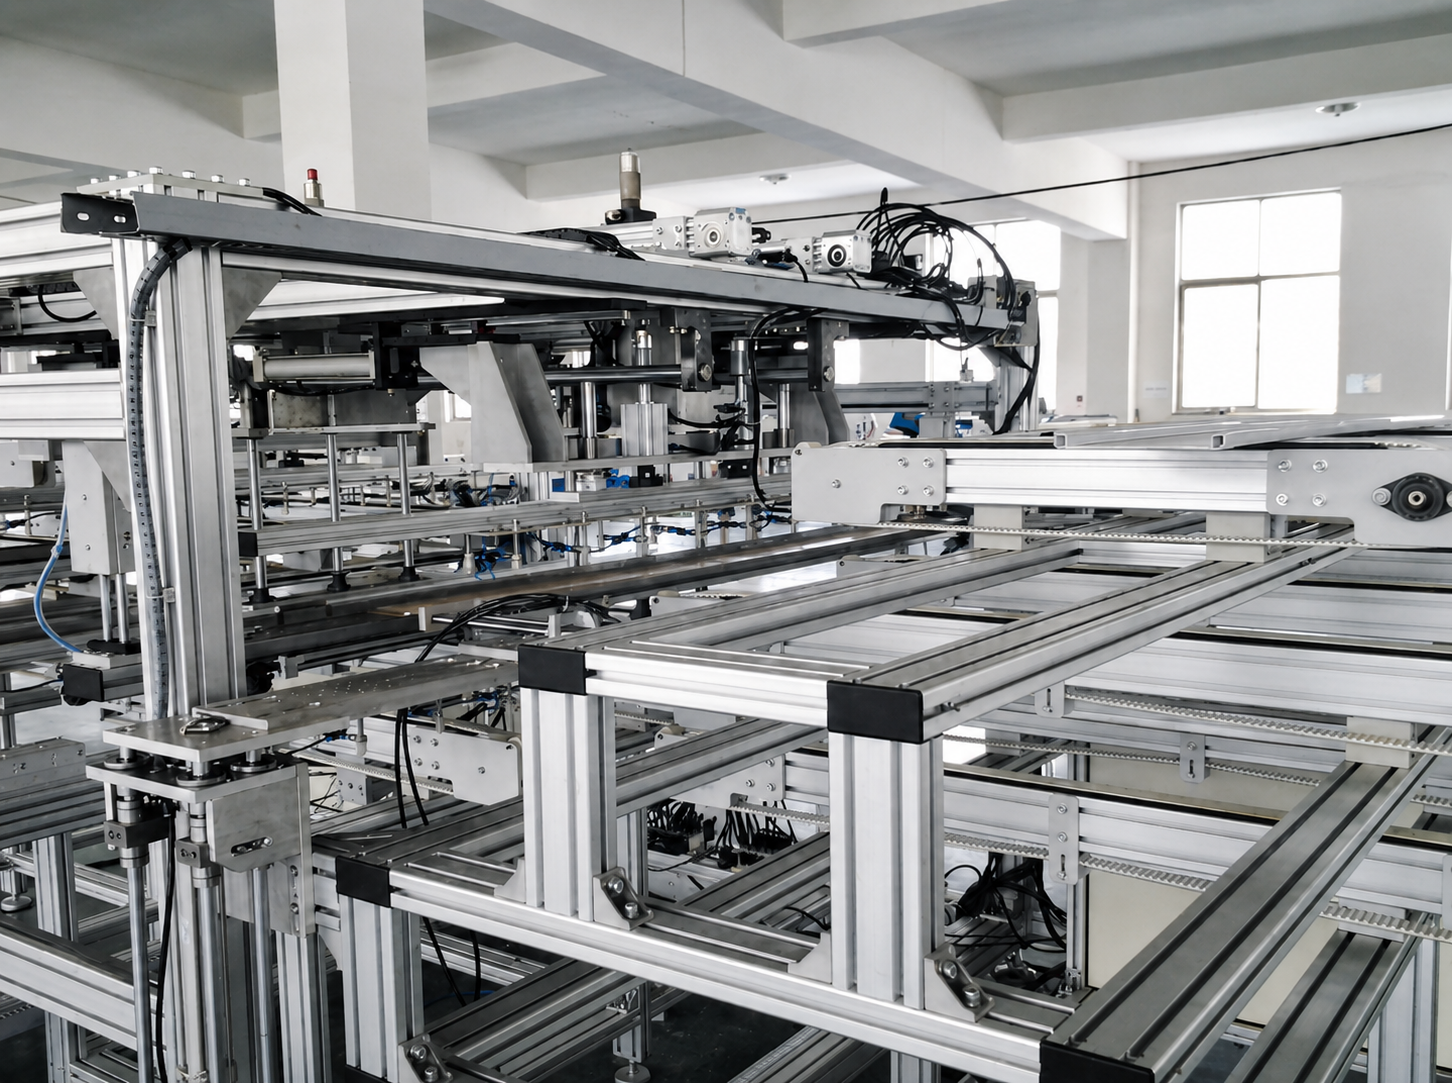
Tööstuslikke alumiiniumprofileid kasutatakse laialdaselt automaatikaseadmete raamidel, masinakorpustel, töökohadel, transpordisüsteemidel, robotrakendustel ja lineaarliikumise konstruktsioonidel. Nende moodulne disain lühendab valmistamise aega, lihtsustab paigaldust ja muudab tulevikus teostatavad muudatused palju lihtsamaks kui keevitatud terasstruktuurid.
Siiski ei piisa alumiiniumprofiili valikust lihtsalt kõige suurema saadaoleva sektsiooni põhjal. Liiga väike raam võib painduda, vibreerida, ühendused võivad löövad lahti või positsioneerimistäpsus väheneda. Liiga suur raam suurendab materjali-, töötlemis- ja monteerimiskulusid ilma seda, et see parandaks masina tegelikult olulisi osi.
Õige lähenemisviis on valida profiilisari koormuste teekonna, toetamata pikkuse, liikumistingimuste ja iga struktuuriala funktsiooni järgi.
 1. Jagage seade esmalt struktuuritsoonideks
Täielikku automaatse masinat ei pea kogu ulatuses ehitama ühest profiilisuurusest. Enamasti saab raami jagada neljaks tsooniks:
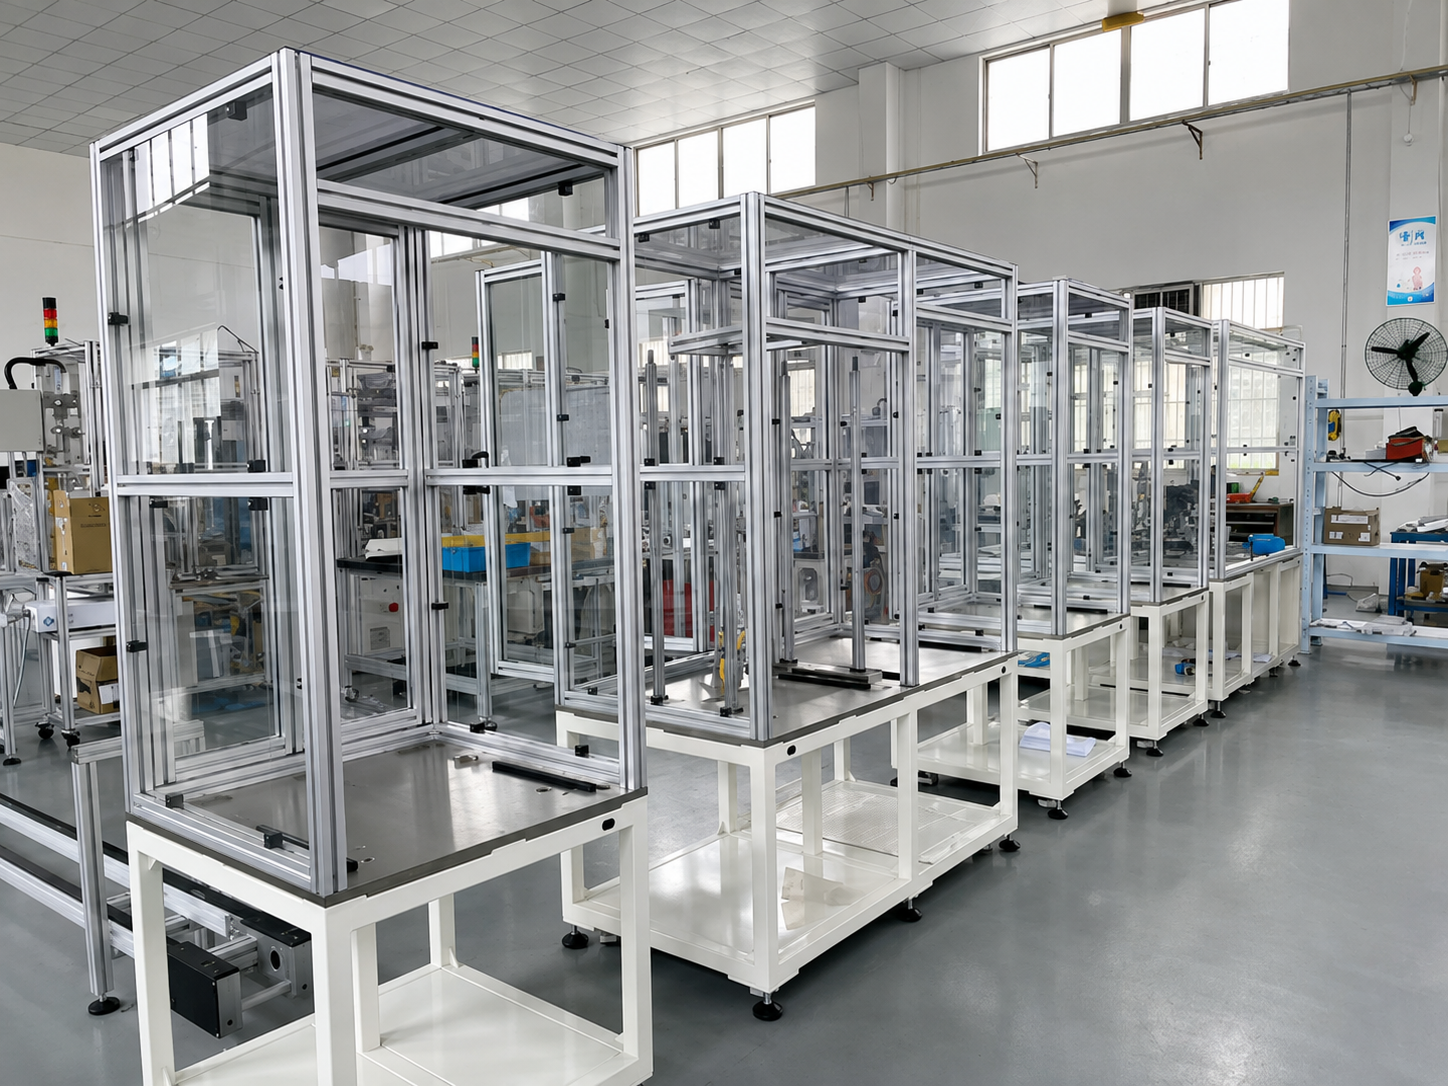
- Korpused ja kerged lisaseadmed – ohutuskaitsed, ukseplaatid, kaablitoed, ekraanikinnitused ja andurikinnitused. Need osad pakuvad peamiselt kaitset või kinnituskohasid.
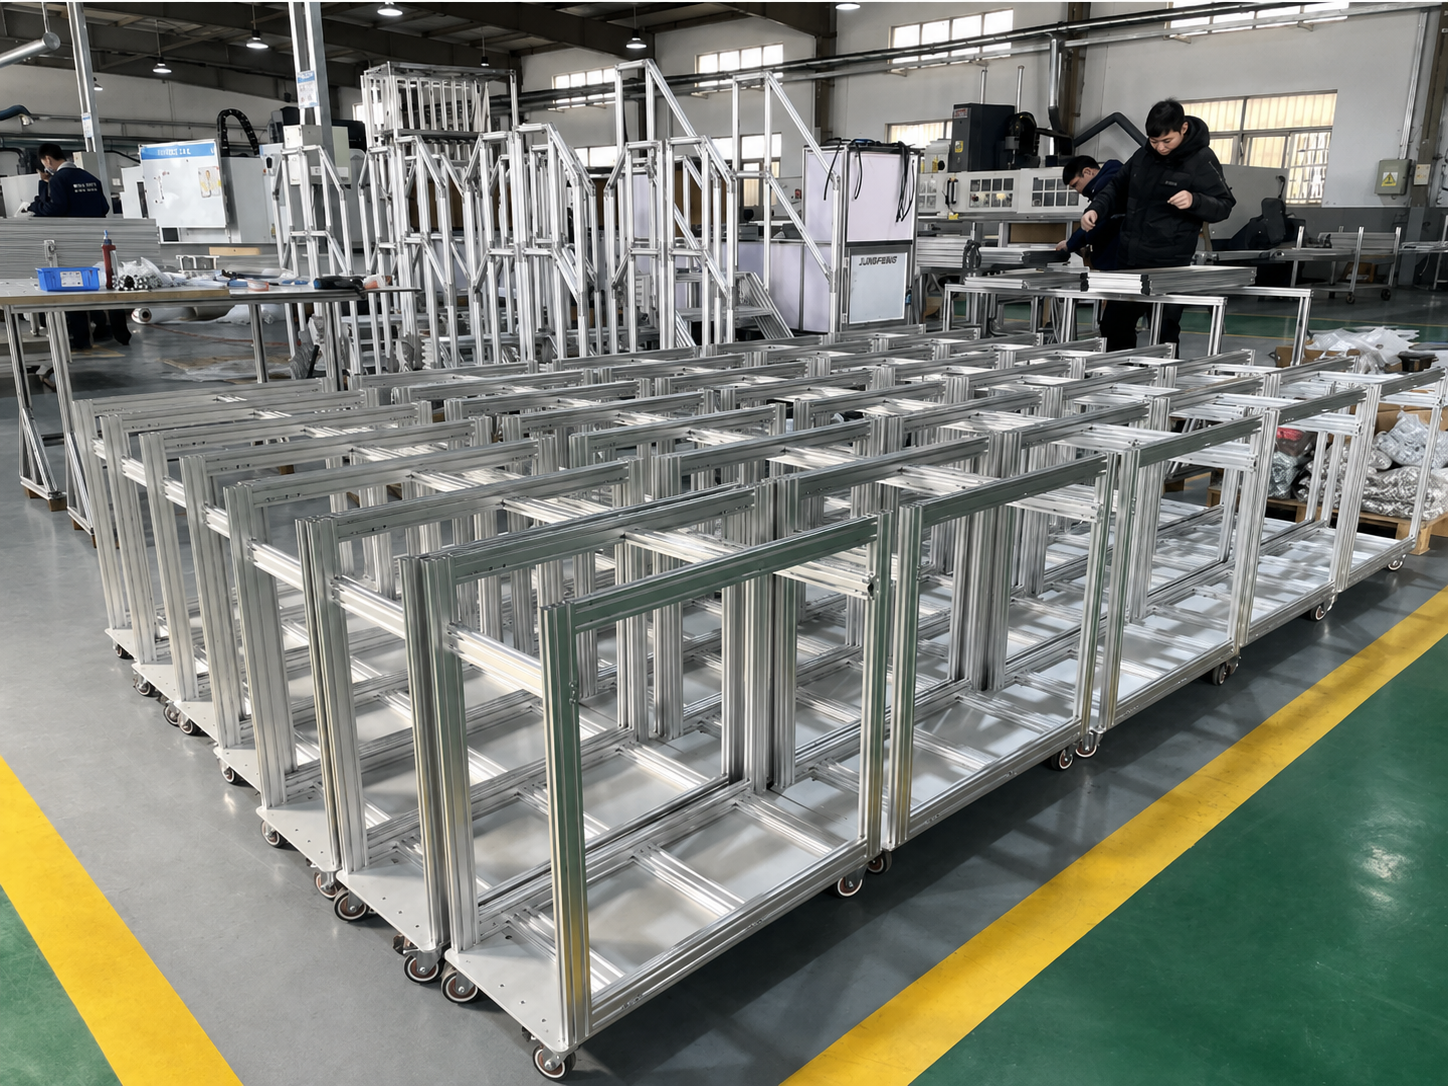
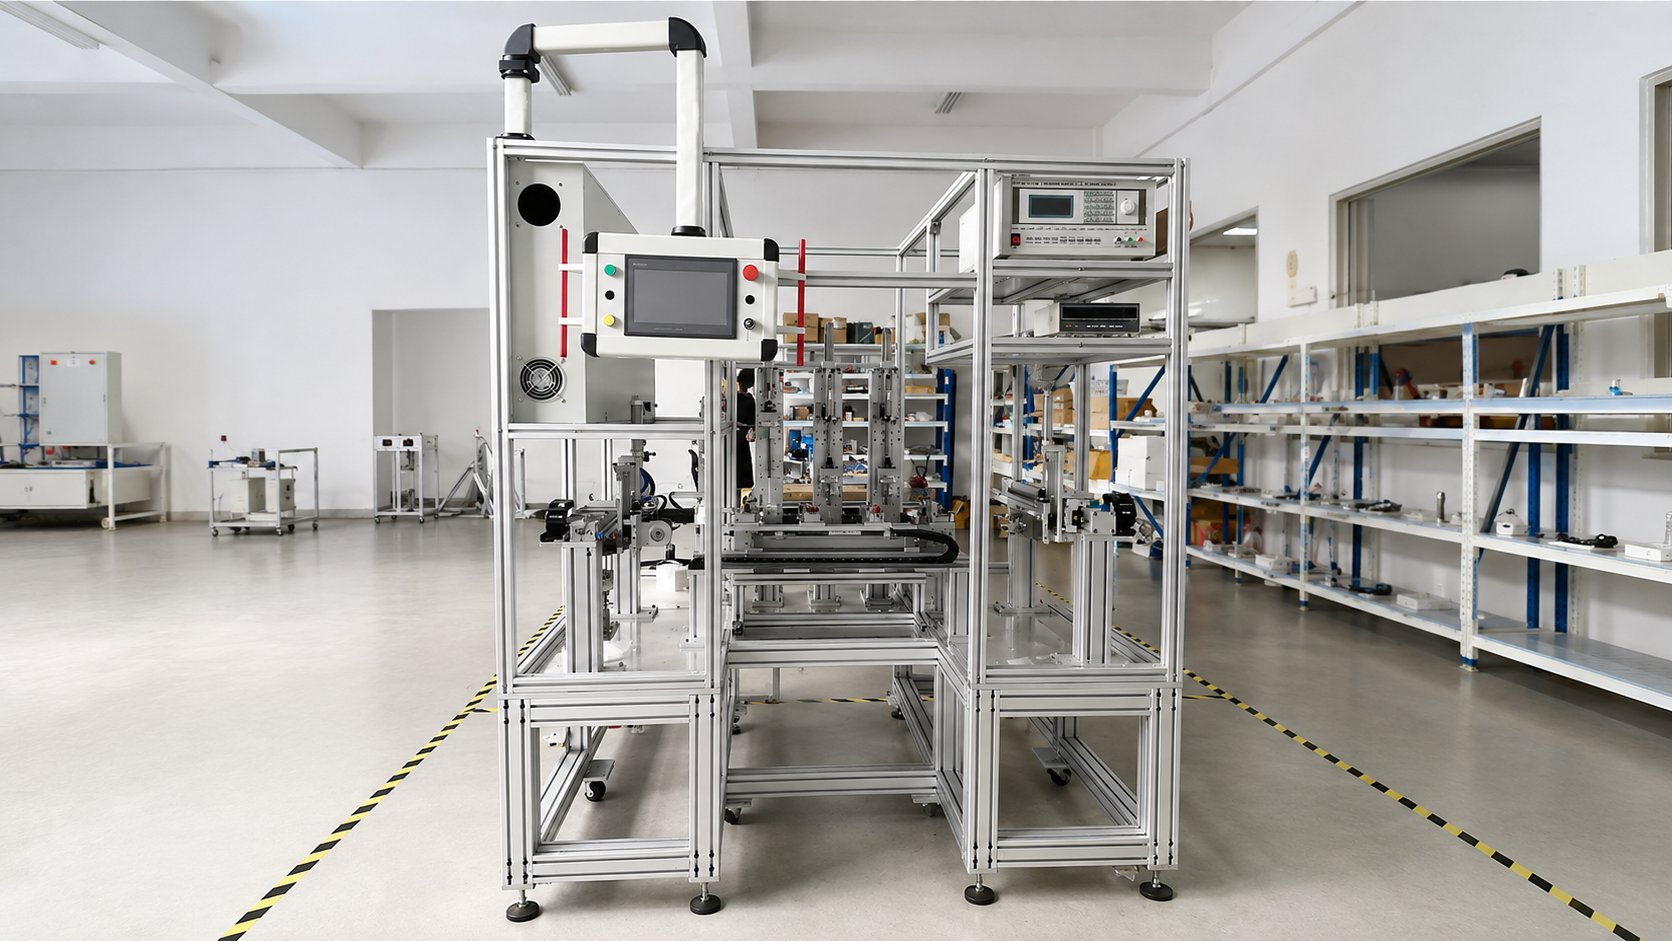
- Peamine masinaraam – struktuur, mis toetab korpusi, kinnitusplokke, töölauda ja standardseid masina komponente.
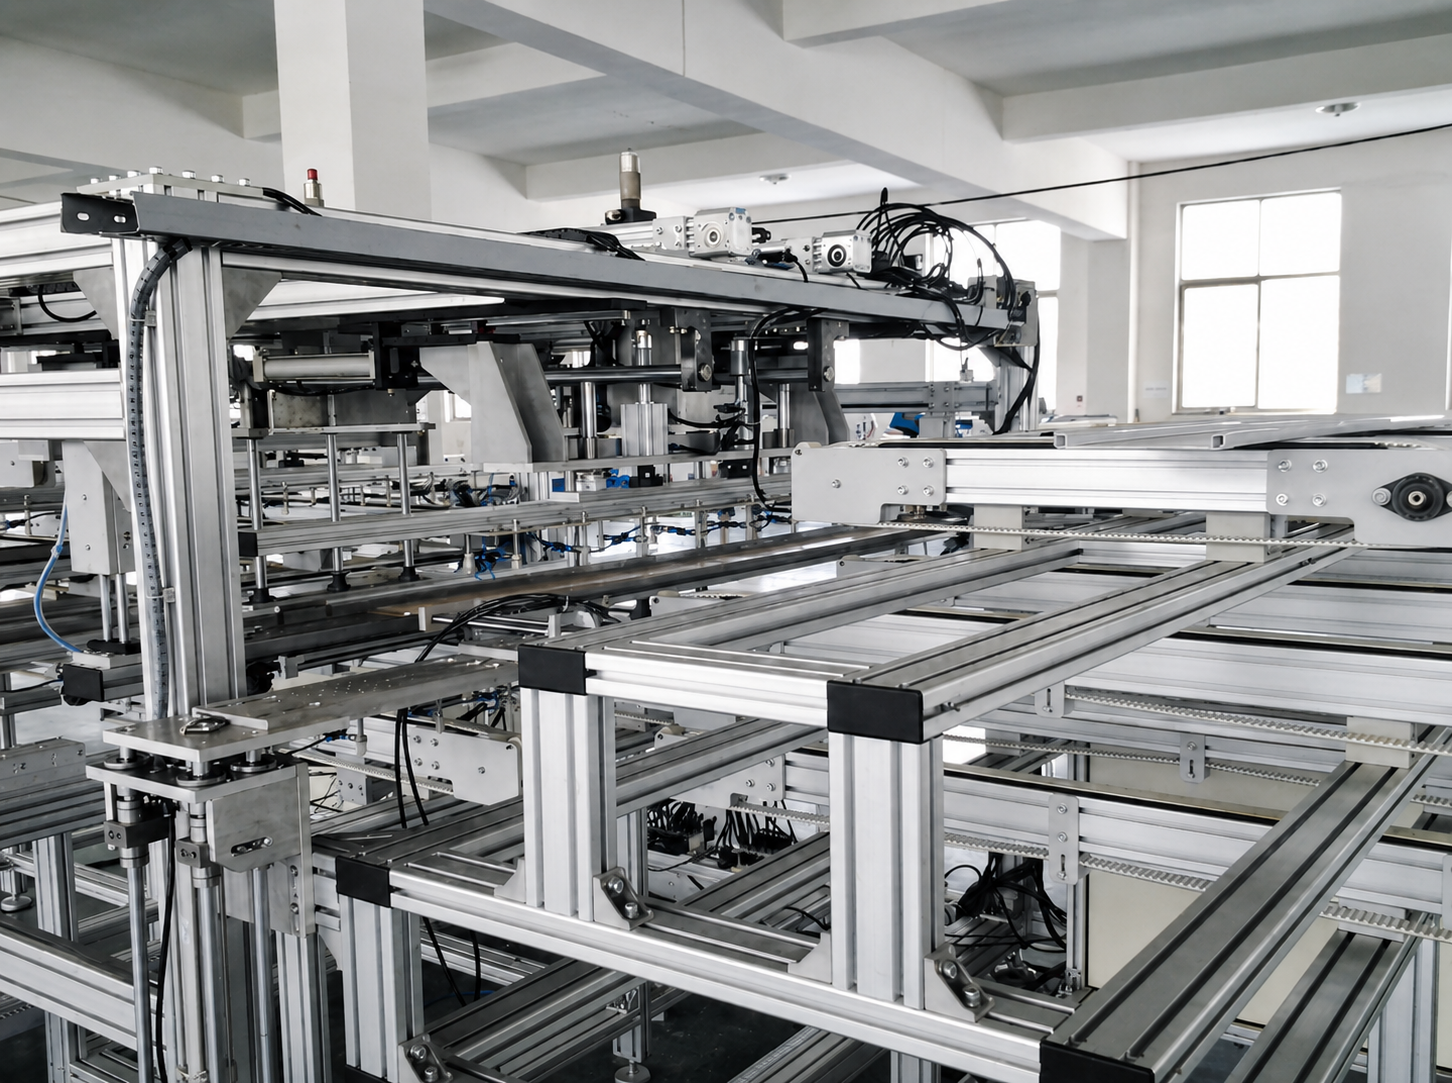
- Liikumissüsteemi toetuspuud – kiirgused, mis kannavad lineaarseid mooduleid, vöötkäigusid, kuulspindli telgi, püsti-ja-kohale-paneku üksusi või konveierite käigusid.
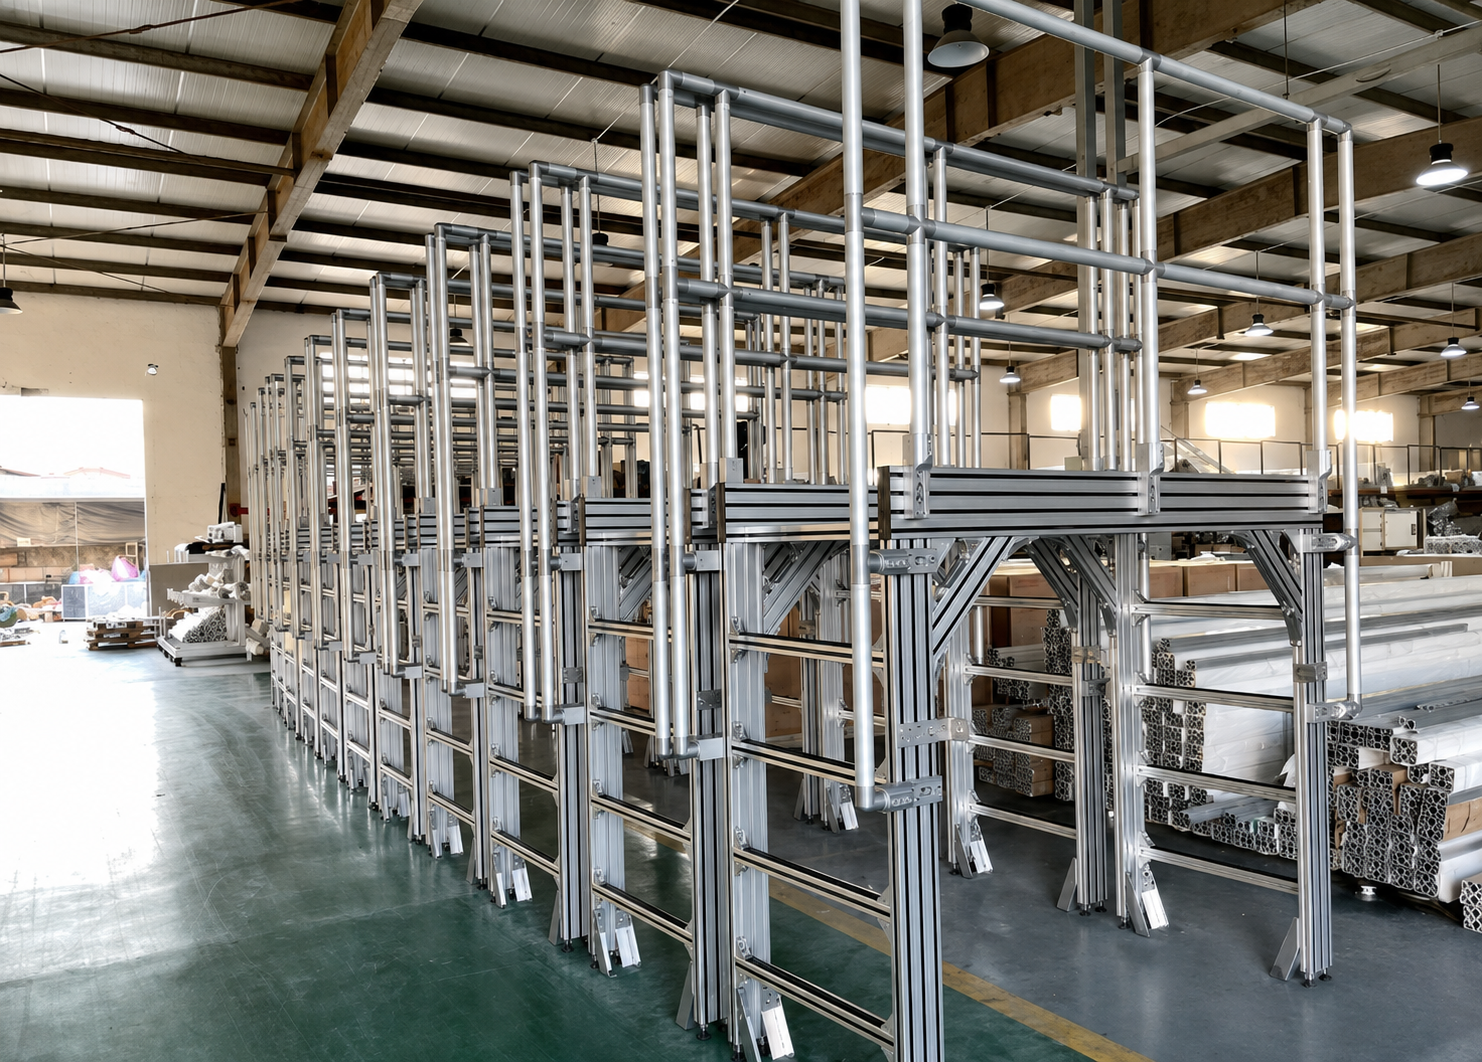
- Kõrgelt koormatavad alused ja pikkade ulatustega konstruktsioonid – alused raskete töödeldavate detailide, robotrakenduste, pikkade konveierite ja suurte automaatsete tootmisseadmete jaoks.
Suurema profiili kasutamine ainult siis, kui see on konstruktsiooniliselt vajalik, annab stabiilse ja kuluefektiivse raami. Näiteks võib 3030 või 4040 profiil sobida korpuse jaoks, samas kui liikuva lineaarse mooduli kandev kiirgus vajab 4080 või 40120 profiili.
 2. Neli tegurit, mis määravad õige profiiliseeria
2.1 Koormus: kaaluge, kuidas koormus rakendub
Ärge vaadelda ainult täiskogust masinakaalu. Olulisemad küsimused on:
- Kas koormus on ühtlaselt jaotatud või kogunenud ühte punkti?
- Kas profiil kasutatakse lihtsa toetuskiirgusena või kantseljeerina?
- Kas konstruktsioon kannab ainult staatilist koormust?
- Kas see kogeb korduvat kiirendust, pidurdust, põrget või vibreerimist?
- Kas on nõutav asenditäpsus või lubatav lähenemine?
50 kg kaaluv fikseerimisseade lühikesel, hästi toetatud töölaual teeb väga erineva struktuurne koormuse kui sama 50 kg liigub kõrgel kiirusel pikas tala. Keskendunud koormused ja kantselaarkoormused nõuavad tugevamaid profiile kui ühtlaselt jaotatud staatilised koormused.
Liikuvate seadmete raam tuleb valida maksimaalse töökoormuse ja tegeliku töötsükli järgi – mitte ainult komponendi nimimallkoormuse järgi.
2.2 Pikkus: pikemad talad vajavad suuremat jäikust
Pikkus on üks kõige sagedamini unustatud tegureid alumiiniumraami projekteerimisel. Profiil 4040 võib olla piisavalt jäik lühikesel kaugusel, kuid sama profiil võib oluliselt läheneda, kui seda kasutatakse pikana toetamata talana keskkohas koormusega.
Isegi väike lähenemine võib mõjutada:
- Juhtraudade paralleelsust;
- Kummalihaga liikumise täpsust ja konveierite stabiilsust;
- Lineaarmooduli korduvat asenditäpsust;
- Fikseerimise ja tööriistade ühilduvus;
- Pikaajaline ühenduse tihedus ja masina müra.
Kui palk muutub pikemaks, on tavalised lahendused profiili ristlõike suurendamine, vahealusete lisamine, toetamata pikkuse vähendamine, paarisprofili kasutamine või konstruktsiooni üleprojekteerimine nii, et koormus edastatakse kinnise raami kaudu mitte üksikpalka.
2.3 Dünaamilised tingimused: liikumine teeb lisajõude
Lineaarmoodulid, transpordisüsteemid, tõsteseadmed ja robotid teevad rohkem kui lihtsalt staatilist kaalu. Kiiretes käivitustes, seiskumistes ja suunamuutustes võib inerts tekitada vibratsiooni ja ajutisi koormusi, mis on palju suuremad kui koormus, mida masin seisva olukorras kogeb.
Kui liikumispalk on liiga painduv, siis tavalised sümptomid on liikumise ajal vibratsioon, suurenenud töölaud, ebakindel korduvus ja aeglaselt löhvuvad ühendused. Seepärast valitakse liikumissüsteemi palk sageli ühe taseme kõrgemal kui ümbritseva korpuse või üldise raami jaoks kasutatav profil.
Kõrgkiirusliku või kõrgtäpsusega seadmete puhul tuleb lõplikku disaini kinnitada insenerarvutuste või konstruktsioonisimulatsioonidega.
2.4 Ühendused: tugev profiil vajab ikka tugevat ühendust
Raami jäikus sõltub nii profiili ristlõikest kui ka ühendusviisist. Standardsete nurkade tugevdamiseks kasutatavad kinnitusplaatid on mugavad kergelt koormatud kaitse- ja kaitsesüsteemide jaoks, kuid raske masinaba ja liikuvate struktuuride puhul on tavaliselt vajalikud tugevamad sisemised ühendused, otsades täispuuritud kinnituskoldid, paksud tugiplaadid või tugevdatud kinnitusplaadid.
Pikkade raamide, pikkade taladega ja tagasipöörduva liikumisega struktuuride puhul tuleks kasutada ka risttugede, kolmnurksed tugiplaadid või ristliikmed, kui see on otstarbekas. Hästi läbi mõeldud ühenduste paigutus suudab stabiilsust parandada tõhusamalt kui lihtsalt profiili suuruse suurendamine.
 3. Tavalised alumiiniumprofiilide seeriad ja nende tüüpilised rakendused
|
Profiili seeria |
Olulised iseloomulikud omadused |
Tüüpilised automaatika rakendused |
|
2020 / kergelt koormatud 2020 |
Kompaktne, kerge ja majanduslik |
Väikesed kaitsed, andurite kinnitusplokid, kaablituged, laual seadmed |
|
2040 / 2060 |
Parem paindumisresistentsus ühes suunas |
Kergekujulised masinapalkid, ukse raamid, monitorite kinnitused, kompaktsete töökohtade konstruktsioonid |
|
3030 |
Üldotstarbelised, tasakaalustatud tugevus ja kaalaga profiilid |
Väikesed automaatikamasinad, inspektsiooniseadmed, kergekujulised töökohtade konstruktsioonid, kaitseraamid |
|
3060 / 3090 |
Sobib suunatud koormuse ja pikemate elementide jaoks |
Väikesed transpordiseadmed, püsti paigaldatavad elemendid, ukse raamid ja abimoodulite toed |
|
4040 |
Tavaline peamise raami valik automaatikaseadmete jaoks |
Keskmine koormusvõimega masinaraamid, töölaudade konstruktsioonid, fikseerimisplatvormid ja seadmete alusd |
|
4080 / 40120 |
Suurem paindejäikus pikemate ulatuste jaoks |
Konveierite peapõhjad, lineaarsete moodulite toetuspõhjad, suurte masinate ristkihid |
|
5050 / 50100 / 50150 |
Kergekujulised profiilid kõrgema üldise stabiilsusega |
Roboüksuste raamid, raskekasutuselised tööpinnad, pikkade ulatustega seadmete alused |
|
100100 / 120120 ja suuremad |
Kõrge jäikus ja pöördumisvastupanu |
Suured tootmisliinid, raske automaatseadmete paigaldused ja suured ohutuskaitsed |
Ülaltoodud sarjad on praktiline lähtepunkt. Lõplik valik sõltub siiski seinapaksusest, tegelikust profiiligeomeetriast, sulamitingimusest, ühenduste kujundusest ja täpsest koormuspaigutusest.
 4. Viide valikule seadme tüübi järgi
Väikesed inspektsioonimasinad ja nägemissüsteemid
Kompaktne inspektsiooniseade koosneb sageli kaameratest, valgustusest, kinnitustest ja väikestest lineaarsetest moodulitest. Üldkaal on võib-olla väike, kuid optilised või liikumiskomponendid nõuavad siiski stabiilset kinnituspinda.
Tüüpiline konfiguratsioon:
- Korpuse ja ukse raam: 2020, 2040 või 3030;
- Peamise raami profiil: 3030 või 4040;
- Lineaarmooduli kinnitusriba: 4040 või 4080;
- Alus: 4040 profiil tasandusjalgadega ja tugevdatud ühendustega vajadusel.
Nägemissüsteemide puhul vältida kaamera ja liikumismooduli kinnituspunktides õhukeid profileid või pikki kantilevereid. Konstruktsiooni vibreerimine mõjutab otseselt pildi stabiilsust ja inspektsiooni korduvust.
Kruvikeermestus-, doosimis- ja sildistusmasinad
Need masinad kasutavad tavaliselt XYZ-liikumissüsteeme, millel esineb sageli kiirendust ja aeglustumist. Seetõttu tuleks liikumiskonstruktsioonile pöörata rohkem tähelepanu kui välimisele korpusele.
Tüüpiline konfiguratsioon:
- Korpuse ja turvaukse profiil: 3030 või 4040;
- Peamise masina raami profiil: 4040;
- X- ja Y-telje toetuspuhkide profiil: 4080 või 40120;
- Alus: 4040, 4080 või 5050 sõltuvalt seadme suurusest ja koormusest.
Suure sõiduteega doosimismasinate või mitmeteljelistele kruvikeerajatele valige esmalt moduuli toetuspuhki sõidutee pikkuse, liikuvate masside ja kiirenduse järgi ning projekteerige seejärel selle ümber välimine raam.
Kummipael-konveierid, rullkonveierid ja paletikondveierid
Konveiersüsteemide puhul on olulised muutujad konveieri pikkus, toetuste vahekaugus, ühiku koormus, ülekanneviis ja juhtimispaigutus.
Tüüpiline konfiguratsioon:
- Kergelt koormatud kummipael-konveierid: 3030, 3060 või 4040;
- Keskelt koormatud rullkonveierid: 4040 või 4080;
- Kogumis- või paletikonveierite konstruktsioonid: 4080, 40120 või 50100;
- Rasket paleti transport: 40120, 50150, 100100 või suuremad sektsioonid;
- Toed ja jalad: 4040, 4080 või 5050, valitakse kõrguse ja koormuse järgi.
Pikad transpordilindid nõuavad mõistlikku jalade vahekaugust ja piisavat risttugevust. Profiili suuruse suurendamine üksi ei suuda täielikult kompenseerida liialdatud toetuste vahekaugust.
Robotitöökohtade ja turvaliste tsooni
Robotitöökoht koosneb tavaliselt roboti alusplaatst, kinnitustest, ümbermõõdu turvaseinadest ja juhtimiskappide alast. Neid elemente ei tohi projekteerida sama struktuuritasemele.
Tüüpiline konfiguratsioon:
- Turvaseinad: 2020, 3030 või 4040;
- Turvauksed: 3030 või 4040;
- Juhtimiskappide toed: 3030 või 4040;
- Kinnitustabel: 4040, 4080 või 5050;
- Roboti alus: raskes konstruktsioonis alumiiniumraam paksude ühendusplaatide ja põrandakinnitusega või vajadusel keevitatud terasalus.
Roboti aluskonstruktsiooni projekteerimisel tuleb arvesse võtta dünaamilist inertsiat, ulatust, koormust ja tsüklit kiirust – mitte ainult roboti enda kaalu.
 5. Neli levinumat valikuviga
Viga 1: Valimine ainult kogumasast põhinedes
Sama kogumass võib tekitada väga erinevaid pingeid sõltuvalt selle paigutusest. Ühiselt tuleb arvesse võtta sirgjoonelist vahemaad, toetuspunkte, kohandatud koormusi ja kantselarveid.
Viga 2: Kasutamine ühtset profiilisuurust terve masina jaoks
Ühe seeria kasutamine kõikjal võib lihtsustada ostuprotsessi, kuid see kulutab sageli liialt palju materjali väikekoormustega piirkondades ja jätta olulised koormuskandvad piirkonnad ebapiisavalt dimensioneeritud. Tsoonide kaupa projekteeritud konstruktsioon on tavaliselt majanduslikum ja usaldusväärsem.
Viga 3: Uksed ja kantselarvega lisaseadmed jäetakse tähelepanuta
Uksed, HMI-käepidemed, juhtimiskastid ja monitorikinnitused ei pruugi olla rasked, kuid nende koormus mõjub toetuspunktist kaugel. Et vältida läbipaindumist ja kõikumist, kasutage profiile sobiva orientatsiooniga ja piisava ristlõikega.
Viga 4: Profiilide suurendamine asemel struktuuri parandamine
Kui jäikus on puudulik, siis suurem profil on ainult üks võimalus. Keskmise toetuse lisamine, ulatuse lühendamine, kinnise raami konstruktsiooni kasutamine või ühenduste paigutuse parandamine võib anda paremaid tulemusi madalamate kuludega.
6. Praktiline valikutöövoog
Kasutage järgmist töövoogu automaatse seadme raami projekteerimisel:
- Määrake kogu seadme mõõtmed, masina kaal ja maksimaalne töödeldava detaili koormus.
- Jagage struktuur korpuse, pearaami, liikumisriba ja aluspiirkondadeks.
- Tuva üles iga elemendi ulatus, toetuspunktid ja koormuse suund.
- Kontrollige dünaamilist liikumist, lööke, külgselt rakenduvat koormust ja kantselaares paiknevaid komponente.
- Valige igale piirkonnale eelnevalt sobiv profilisari.
- Projekteerige ühendusviis, kinnitusplaatid, risttala, tasandusjalad ja põrandakinnitused struktuuri osana.
- Tehke arvutus või simulatsioon pikas sirgjoonelises ulatuses, suurkoormuselise või kõrgtäpsusega seadme jaoks.
- Järgmiseks kasutamiseks reserveerige T-kujulised sooned ja paigaldusasendid pneumooliinidele, kaablite juhtimisele, juhtimiskappidele, sensoritele, kaitsekatele ja fikseerimisvahenditele.
Kohustuslik väljaandmine
Parim alumiiniumprofiilseeria automaatika seadme raami jaoks ei pruugi olla suurim. Kergekoormuslikud katted ja kaitsekatted saavad sageli kasutada 2020-, 2040- või 3030-profiile. 3030 ja 4040 on praktilised valikud paljude väikeste ja keskmiste masinaraamade jaoks. Pika ulatusega konveieriteljad ja lineaarliikumise toed nõuavad suuremat paindekindlust, mille tagavad 4080 ja 40120. Raskekoormuslikud seadmete alused, robotirakud ja suured tootmisliinid võivad vajada 5050-, 50150-, 100100- või suuremaid profiile, sageli tugevdatud ühendustega ja põrandakinnitusega.
Usaldusväärse lõpliku disaini saamiseks tuleb tehnilisele meeskonnale või profiilitootjale esitada seadme mõõtmed, koormus, pikkus, töökiirus, nõutud täpsus ja paigaldustingimused. See võimaldab sobitada profiililõike, ühendusviisi ja toetuste paigutuse tegelikku kasutusvaldkonda ning vältida hilisemaid kalliste raamikonstruktsioonide muudatusi.
Sisukord
- 1. Jagage seade esmalt struktuuritsoonideks
- 2. Neli tegurit, mis määravad õige profiiliseeria
- 2.1 Koormus: kaaluge, kuidas koormus rakendub
- 2.2 Pikkus: pikemad talad vajavad suuremat jäikust
- 2.3 Dünaamilised tingimused: liikumine teeb lisajõude
- 2.4 Ühendused: tugev profiil vajab ikka tugevat ühendust
- 3. Tavalised alumiiniumprofiilide seeriad ja nende tüüpilised rakendused
- 4. Viide valikule seadme tüübi järgi
- Väikesed inspektsioonimasinad ja nägemissüsteemid
- Kruvikeermestus-, doosimis- ja sildistusmasinad
- Kummipael-konveierid, rullkonveierid ja paletikondveierid
- Robotitöökohtade ja turvaliste tsooni
- 5. Neli levinumat valikuviga
- Viga 1: Valimine ainult kogumasast põhinedes
- Viga 2: Kasutamine ühtset profiilisuurust terve masina jaoks
- Viga 3: Uksed ja kantselarvega lisaseadmed jäetakse tähelepanuta
- Viga 4: Profiilide suurendamine asemel struktuuri parandamine
- 6. Praktiline valikutöövoog
- Kohustuslik väljaandmine

