 EN

HANDLEIDING VOOR INDUSTRIËLE AUTOMATISATIE
Hoe u aluminiumprofielseries kunt kiezen voor frames van automatiseringsapparatuur
Een praktische handleiding voor belasting, overspanning, dynamische beweging en constructief ontwerp
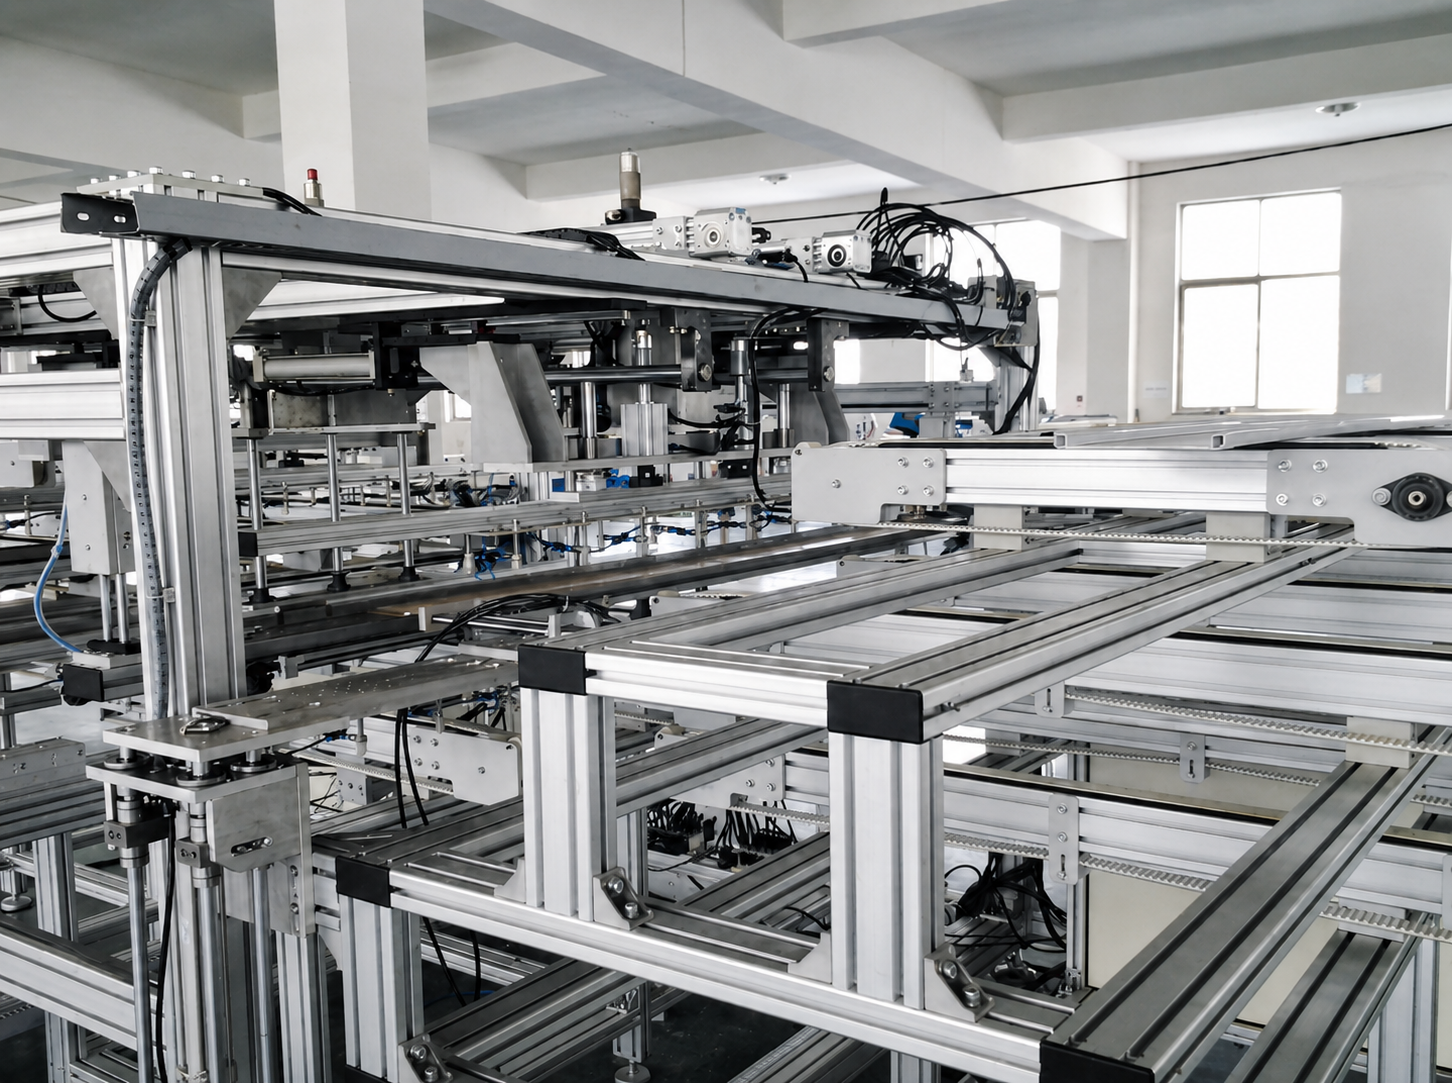
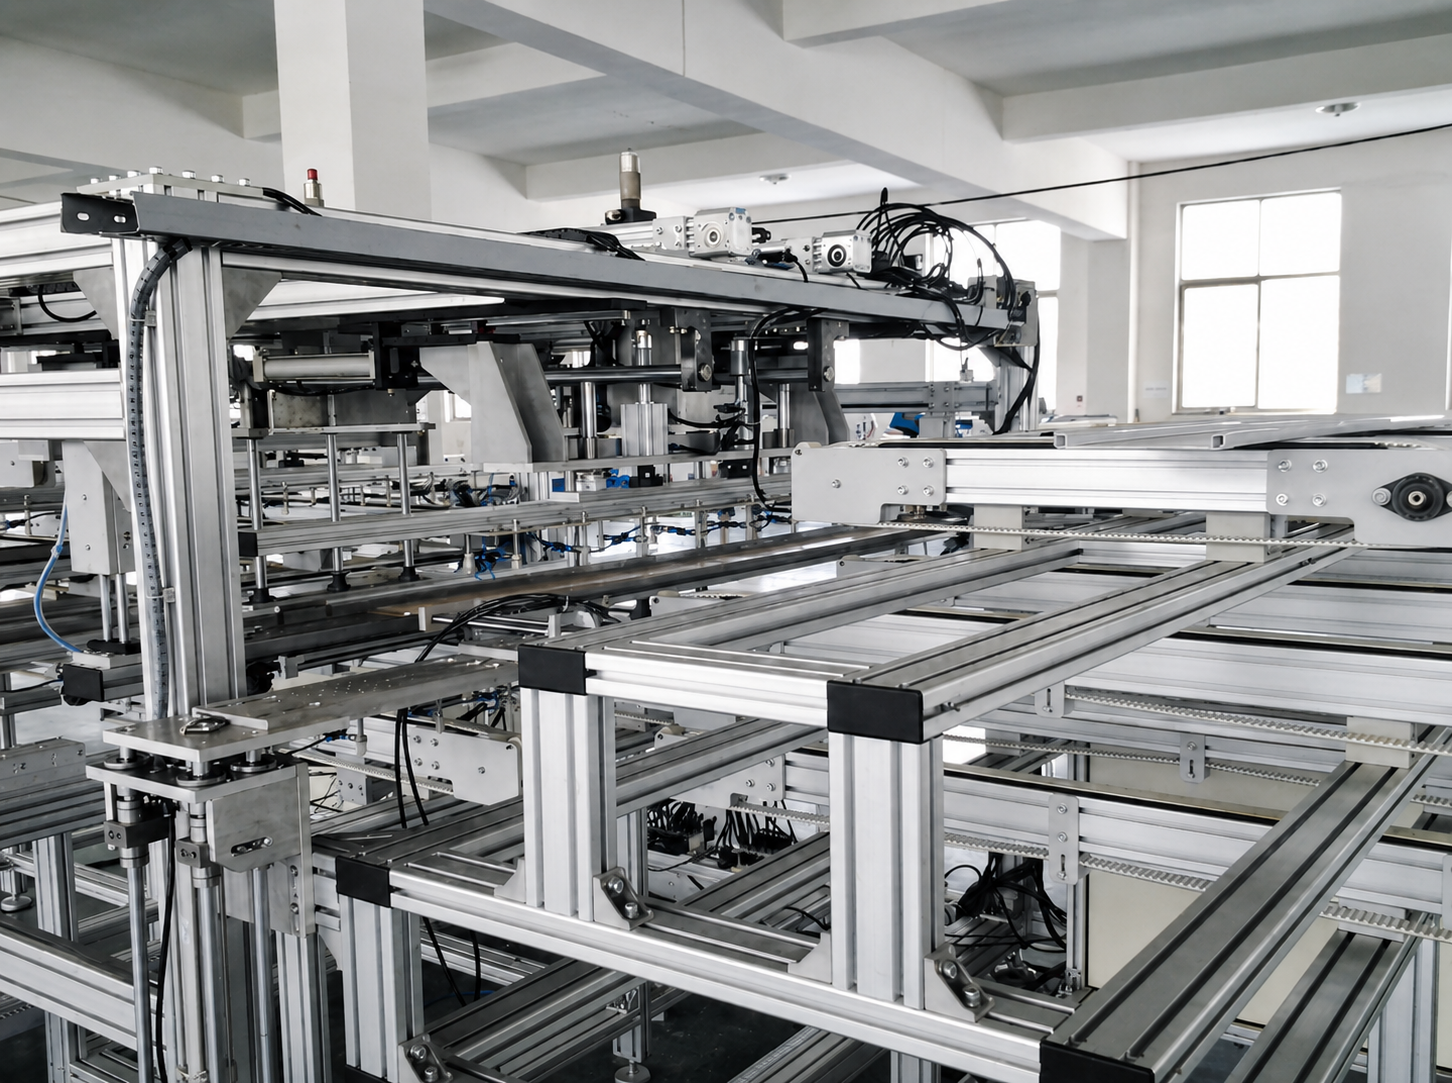
Industriële aluminiumprofielen worden veel gebruikt voor frames van automatiseringsapparatuur, behuizingen van machines, werkstations, transportsystemen, robotcellen en lineaire bewegingsstructuren. Door hun modulaire ontwerp wordt de fabricatietijd verkort, wordt de montage vereenvoudigd en zijn toekomstige wijzigingen veel eenvoudiger dan bij gelaste stalen constructies.
Echter is het kiezen van een aluminiumprofiel niet eenvoudigweg een kwestie van het selecteren van het grootste beschikbare profiel. Een te klein frame kan buigen, trillen, losraken aan de verbindingen of de positioneringsnauwkeurigheid verminderen. Een te groot frame verhoogt de materiaal-, bewerkings- en montagekosten zonder noodzakelijkerwijs de werkelijk relevante onderdelen van de machine te verbeteren.
De juiste aanpak bestaat erin het profielsysteem te kiezen op basis van het belastingspad, de onondersteunde overspanning, de bewegingsomstandigheden en de functie van elk structureel gebied.
 1. Verdeel de apparatuur eerst in structurele zones
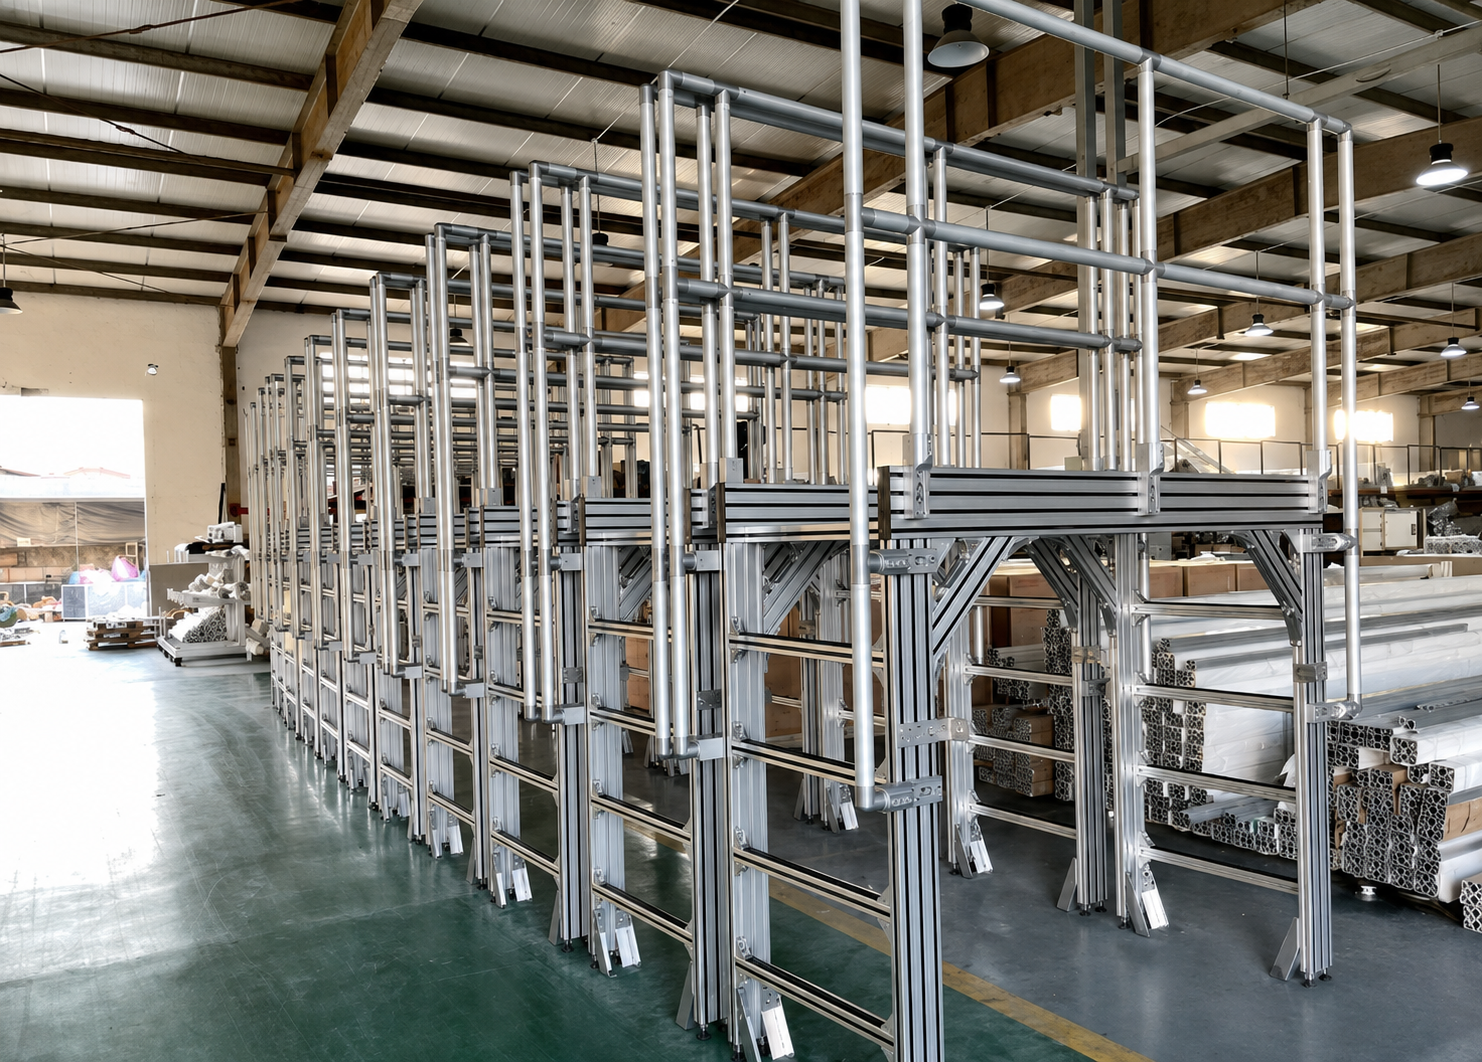
Een complete automatisatiemachine heeft niet overal dezelfde profielafmeting nodig. In de meeste gevallen kan het frame worden verdeeld in vier zones:
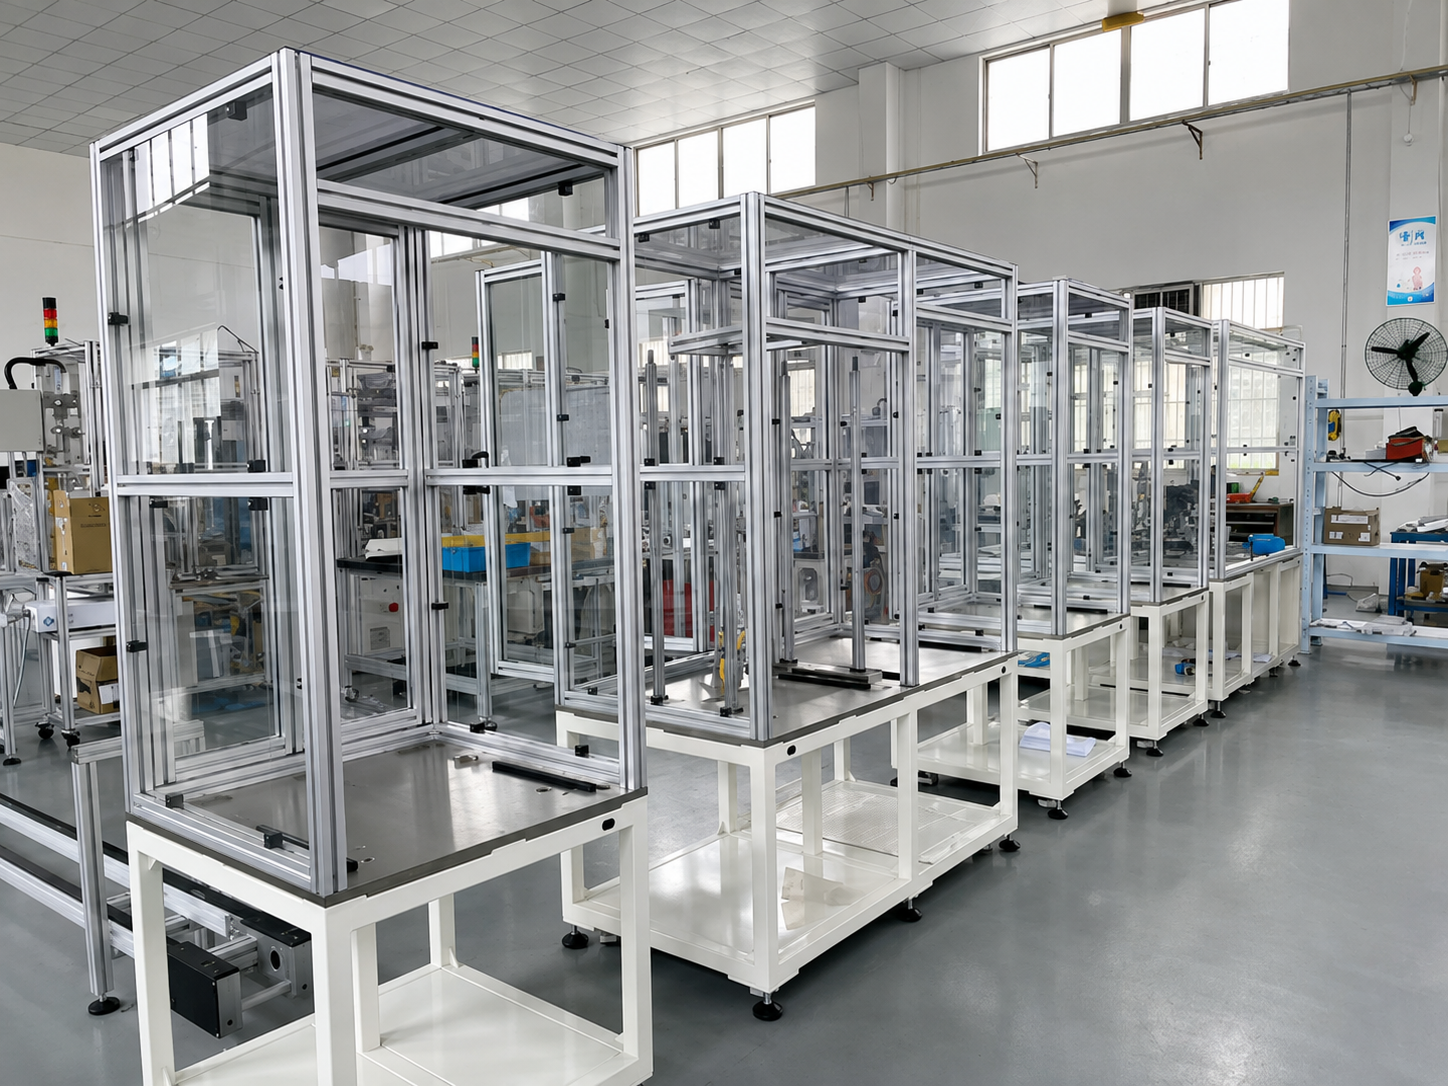
- Behuizingen en lichtbelaste accessoires – veiligheidsafdekkingen, deuren, kabelbeugels, displaybevestigingen en sensordragers. Deze onderdelen dienen voornamelijk ter bescherming of als bevestigingspunten.
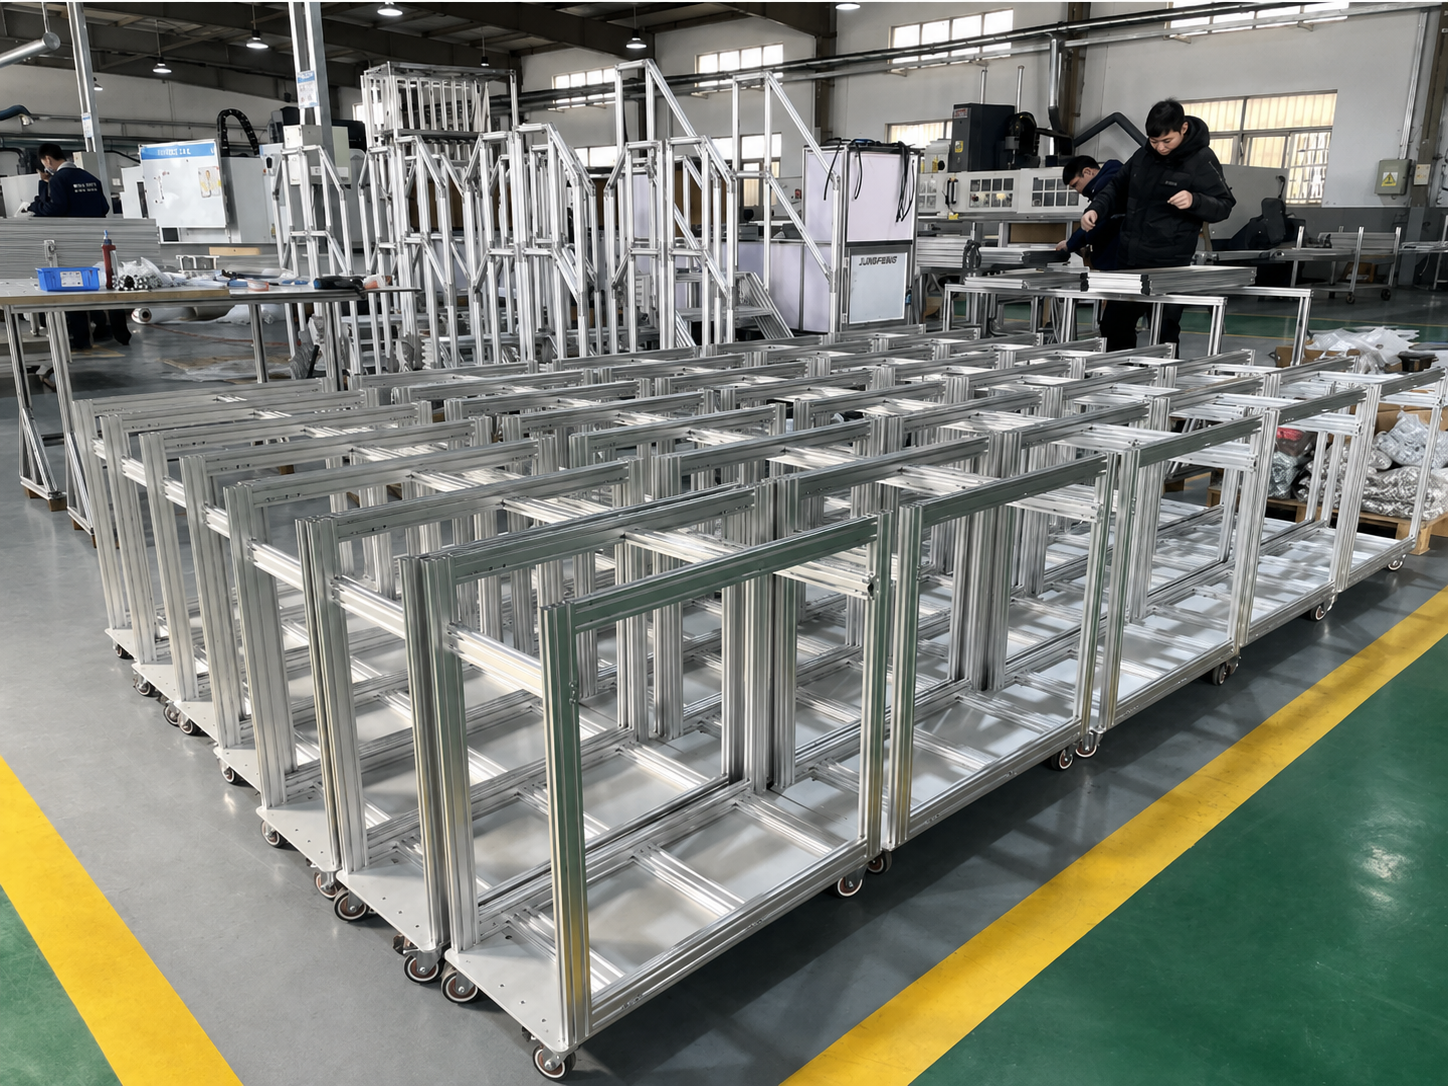
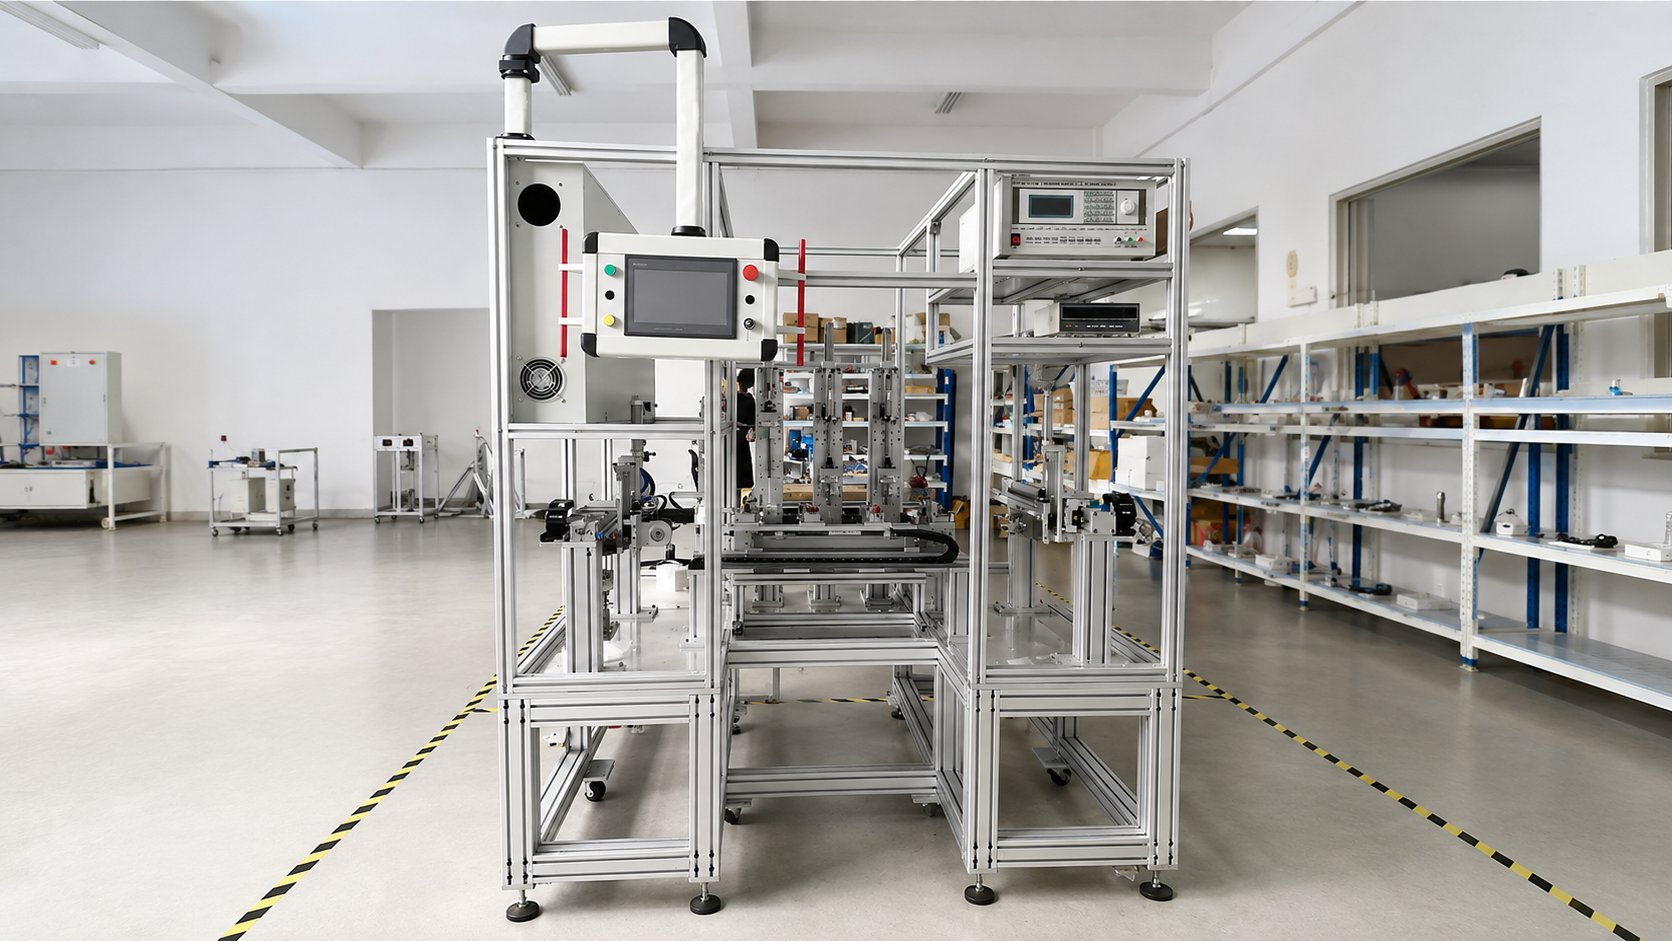
- Hoofdframe van de machine – de constructie die de behuizing, spanmiddelen, werktafel en standaardmachinecomponenten ondersteunt.
- Dragers voor het bewegingssysteem – balken die lineaire modules, riemaandrijvingen, kogelomloopspindelassen, pick-and-place-eenheden of transportbandaandrijvingen dragen.
- Zware onderstellen en constructies met grote overspanningen – funderingen voor zware werkstukken, robotcellen, lange transportbanden en grote geautomatiseerde productieapparatuur.
Het gebruik van een groter profiel alleen waar dat structureel nodig is, leidt tot een frame dat zowel stabiel als kosteneffectief is. Bijvoorbeeld: een 3030- of 4040-profiel kan geschikt zijn voor een behuizing, terwijl de balk die een bewegende lineaire module draagt, mogelijk 4080 of 40120 nodig heeft.
 2. Vier factoren die de juiste profiesserie bepalen
2.1 Belasting: overweeg hoe de belasting wordt toegepast
Kijk niet alleen naar het totale gewicht van de machine. Belangrijker zijn de volgende vragen:
- Is de belasting gelijkmatig verdeeld of geconcentreerd op één punt?
- Wordt het profiel gebruikt als eenvoudige steunbalk of als een vrijdragende balk?
- Draagt de constructie uitsluitend een statische belasting?
- Zal het herhaaldelijk versnellen, remmen, stoten of trillen?
- Is er een vereiste positioneringsnauwkeurigheid of toegestane doorbuiging?
Een fixture van 50 kg op een korte, goed ondersteunde werktafel veroorzaakt een geheel andere structurele belasting dan dezelfde 50 kg die met hoge snelheid over een lange balk beweegt. Geconcentreerde belastingen en uitkragende belastingen vereisen sterkere profielen dan gelijkmatig verdeelde statische belastingen.
Voor bewegende apparatuur moet het frame worden geselecteerd op basis van de maximale werkbelaasting en de daadwerkelijke bedrijfscyclus — niet alleen op basis van de nominale draagcapaciteit van het onderdeel.
2.2 Overspanning: langere balken vereisen meer stijfheid
Overspanning is een van de meest vaak over het hoofd gezien factoren bij het ontwerp van aluminium frames. Een 4040-profiel kan over een korte afstand voldoende stijf zijn, maar hetzelfde profiel kan merkbare doorbuiging vertonen wanneer het als lange, niet-ondersteunde balk met een centrale belasting wordt gebruikt.
Zelfs kleine doorbuiging kan van invloed zijn op:
- Parallelheid tussen geleidingsrails;
- Riemloop en transportbandstabiliteit;
- Herhaalde positionering van een lineaire module;
- Uitlijning tussen bevestigingsmiddelen en gereedschap;
- Lange-termijn afdichting van verbindingen en machinegeluid.
Wanneer een balk langer wordt, zijn de gebruikelijke oplossingen om de profielsectie te vergroten, tussendragers toe te voegen, de vrijdragende overspanning te verkleinen, gepaarde profielen te gebruiken of de constructie opnieuw te ontwerpen zodat belastingen via een gesloten frame in plaats van via één enkele balk worden overgedragen.
2.3 Dynamische omstandigheden: beweging veroorzaakt extra krachten
Lineaire modules, transportbanden, hefuniten en robots genereren meer dan alleen statisch gewicht. Tijdens snelle starts, stops en richtingswijzigingen kan traagheid trillingen en tijdelijke belastingen veroorzaken die veel hoger zijn dan de belasting tijdens stationaire machinegebruik.
Als een bewegingsbalk te flexibel is, zijn veelvoorkomende symptomen trillingen tijdens het verplaatsen, verhoogd bedrijfsgeluid, onnauwkeurige herhaalbaarheid en geleidelijk losrakende verbindingen. Om deze reden wordt voor een bewegingssysteembalk vaak een profiel gekozen dat één niveau stijver is dan het profiel dat wordt gebruikt voor de omliggende behuizing of algemene constructie.
Voor hoogwaardige of hoge-nauwkeurigheidsapparatuur dient het definitieve ontwerp te worden geverifieerd via technische berekeningen of structurele simulatie.
2.4 Verbindingen: Een sterke profielconstructie heeft ook sterke verbindingen nodig
De stijfheid van een frame hangt af van zowel de profielsectie als de verbindingsmethode. Standaard hoekbeugels zijn handig voor lichtbelaste afschermingen en afdekkingen, maar zware machinebasissen en bewegende constructies vereisen meestal sterkere interne verbindingselementen, uiteindelijk ingeboorde bevestigingsmiddelen, dikke verstevigingsplaten of versterkte beugels.
Hoge frames, lange balken en constructies met heen-en-weergaande beweging moeten eveneens kruisverstevigingen, driehoekige verstevigingsplaten of dwarsverbindingen gebruiken waar dat passend is. Een goed ontworpen indeling van verbindingen kan de stabiliteit effectiever verbeteren dan simpelweg het profielformaat vergroten.
 3. Veelgebruikte aluminiumprofielseries en typische toepassingen
|
Profielserie |
Belangrijkste kenmerken |
Typische automatiseringstoepassingen |
|
2020 / lichtbelast 2020 |
Compact, licht van gewicht en economisch |
Kleine afdekkingen, sensormontages, kabelsteunen, tafeltopapparatuur |
|
2040 / 2060 |
Betere buigweerstand in één richting |
Lichtgewicht machinebalken, deurkozijnen, monitorbeugels, compacte werkstations |
|
3030 |
Algemene toepassing, evenwichtige sterkte en gewicht |
Kleine automatisatiemachines, inspectiefixtures, lichte werkstations, beschermingsframes |
|
3060 / 3090 |
Geschikt voor belasting in één richting en langere onderdelen |
Kleine transportbanden, opstaande profielen, deurkozijnen en ondersteuning voor hulpmodules |
|
4040 |
Een veelgebruikte keuze voor hoofdframes van automatisatieapparatuur |
Middelzware machineframes, werktafels, fixtureplatforms en apparatuurbasissen |
|
4080 / 40120 |
Hogere buigstijfheid voor grotere overspanningen |
Transportbandhoofdbalken, ondersteuningsbalken voor lineaire modules, grote machine dwarsbalken |
|
5050 / 50100 / 50150 |
Zware profielen met hoge algehele stabiliteit |
Robotcelramen, zware werkstations, basisconstructies voor apparatuur met grote overspanning |
|
100100 / 120120 en hoger |
Hoge stijfheid en torsieweerstand |
Grote productielijnen, zware automatiseringsapparatuur en grote veiligheidsafsluitingen |
De bovenstaande series vormen een praktisch uitgangspunt. De uiteindelijke keuze hangt nog steeds af van de wanddikte, de werkelijke profielvorm, de legeringstoestand, het verbindingsontwerp en de exacte belastingsopstelling.
 4. Referentiekeuze op basis van apparaattype
Kleine inspectiemachines en zichtsystemen
Compacte inspectieapparatuur omvat vaak camera's, verlichting, spanmiddelen en kleine lineaire modules. Het totaalgewicht kan bescheiden zijn, maar optische of bewegingscomponenten vereisen nog steeds een stabiel montagevlak.
Typische configuratie:
- Behuizing en deurframe: 2020, 2040 of 3030;
- Hoofdframe: 3030 of 4040;
- Montagebalk voor lineaire module: 4040 of 4080;
- Basis: 4040 met instelbare voetsteunen en versterkte verbindingen indien nodig.
Voor zichtsystemen vermijdt u dunne profielen of lange uitkragingen op de montagepunten van camera's en bewegingsmodules. Structurele trillingen kunnen direct van invloed zijn op beeldstabiliteit en inspectieherhaalbaarheid.
Schroefmachines, doseermachines en etiketteermachines
Deze machines maken doorgaans gebruik van XYZ-bewegingssystemen met frequente versnelling en vertraging. De bewegingsconstructie verdient daarom meer aandacht dan de buitenkant van de behuizing.
Typische configuratie:
- Behuizing en veiligheidsdeur: 3030 of 4040;
- Hoofdconstructierahmen: 4040;
- Ondersteuningsbalken voor X- en Y-as: 4080 of 40120;
- Basis: 4040, 4080 of 5050, afhankelijk van de afmetingen van de apparatuur en de belasting.
Voor doseermachines met grote bewegingsafstanden of meervoudige assen voor schroefmontage moet eerst de modulaire ondersteuningsbalk worden geselecteerd op basis van de reisafstand, de bewegende massa en de versnelling; daarna wordt het buitenste frame daaromheen ontworpen.
Riemtransporteurs, roltransporteurs en pallettransporteurs
Bij transporteursystemen zijn de belangrijkste variabelen de transporteur-lengte, de ondersteuningsafstand, de eenheidslast, de overdrachtsmethode en de aandrijfopstelling.
Typische configuratie:
- Lichtbelaste riemtransporteurs: 3030, 3060 of 4040;
- Middelzwaar belaste roltransporteurs: 4040 of 4080;
- Accumulatie- of pallettransporteurconstructies: 4080, 40120 of 50100;
- Zwaar belaste pallettransport: 40120, 50150, 100100 of grotere profielen;
- Ondersteuning en poten: 4040, 4080 of 5050, geselecteerd op basis van hoogte en belasting.
Lange transportbanden vereisen een verstandige afstand tussen de poten en voldoende dwarsverstijving. Een groter profiel alleen kan te grote ondersteuningsafstanden niet volledig compenseren.
Robotwerkstations en veiligheidscellen
Een robotwerkstation omvat meestal een robotbasis, spanplaten, omsluitende veiligheidsafscherming en een ruimte voor de besturingkast. Deze elementen dienen niet op hetzelfde structurele niveau te worden ontworpen.
Typische configuratie:
- Veiligheidsafschermingen: 2020, 3030 of 4040;
- Veiligheidspoorten: 3030 of 4040;
- Ondersteuning voor besturingkasten: 3030 of 4040;
- Spanplaat: 4040, 4080 of 5050;
- Robotbasis: een zwaar aluminium frame met dikke verbindingsplaten en vloerankers, of een gelaste stalen basis indien vereist.
Bij het ontwerp van de robotbasis moet rekening worden gehouden met dynamische traagheid, bereik, nuttige last en cyclusnelheid—niet alleen met het eigen gewicht van de robot. Robots met hoge snelheid of hoge nuttige last vereisen vaak een stalen basis of een sterk verstevigd en met vloerankers bevestigd aluminiumframe.
 5. Vier veelvoorkomende selectiefouten
Fout 1: Uitsluitend op basis van het totaalgewicht van de machine kiezen
Hetzelfde totaalgewicht kan zeer verschillende belastingen veroorzaken, afhankelijk van waar het wordt geplaatst. Overspanning, ondersteuningspositie, geconcentreerde belastingen en uitkragende delen moeten gezamenlijk worden bekeken.
Fout 2: Één profielafmeting voor de gehele machine gebruiken
Overal dezelfde reeks gebruiken kan de inkoop vereenvoudigen, maar leidt vaak tot materiaalverspilling in lichtbelaste gebieden en onvoldoende dimensionering van cruciale dragende delen. Een gedeelte-indeling is meestal zuiniger én betrouwbaarder.
Fout 3: Deuren en uitkragende accessoires negeren
Deuren, HMI-armen, bedieningskasten en monitormontages zijn wellicht niet zwaar, maar hun belasting werkt op afstand van het ondersteuningspunt. Gebruik profielen met een geschikte oriëntatie en voldoende doorsnede om doorbuiging en wiegeling te voorkomen.
Fout 4: Profielen vergroten in plaats van de constructie te verbeteren
Wanneer de stijfheid ontoereikend is, is een groter profiel slechts één optie. Het toevoegen van een centrale ondersteuning, het verkorten van de overspanning, het gebruik van een gesloten frame-ontwerp of het verbeteren van de verbindingenlayout kan betere resultaten opleveren tegen lagere kosten.
6. Een praktische selectiewerkstroom
Gebruik de volgende werkstroom bij het ontwerpen van een frame voor automatiseringsapparatuur:
- Definieer de totale afmetingen van de apparatuur, het gewicht van de machine en de maximale werkstukbelasting.
- Verdeel de constructie in behuizing-, hoofdframe-, bewegingsbalk- en basiszones.
- Identificeer de overspanning, de ondersteuningspunten en de belastingsrichting van elk onderdeel.
- Controleer op dynamische beweging, impact, excentrische belasting en uitkragende onderdelen.
- Selecteer een voorlopige profiesserie voor elke zone.
- Ontwerp de verbindingsmethode, verstevigingsplaten, dwarsbalken, nivelleervoeten en vloerankers als onderdeel van de constructie.
- Voer berekeningen of simulaties uit voor apparatuur met lange overspanningen, zware belasting of hoge precisie.
- Reserveer T-groeven en montageposities voor toekomstige pneumatische leidingen, kabelaanleg, besturingskasten, sensoren, beveiligingen en spanmiddelen.
Conclusie
De beste aluminiumprofielserie voor een frame van automatiseringsapparatuur is niet noodzakelijkerwijs de grootste. Lichtbelaste deksels en beveiligingen kunnen vaak 2020-, 2040- of 3030-profielen gebruiken. 3030- en 4040-profielen zijn praktische keuzes voor veel kleine en middelgrote machineframes. Voor lange overspanningen, transportbandbalken en lineaire bewegingsondersteuning bieden 4080- en 40120-profielen een grotere buigstijfheid. Zware apparatuurbases, robotcellen en grote productielijnen vereisen mogelijk 5050-, 50150-, 100100- of grotere profielen, vaak gecombineerd met versterkte verbindingen en vloerverankering.
Voor een betrouwbaar definitief ontwerp dient u de afmetingen van de apparatuur, de belasting, de overspanning, de bedrijfssnelheid, de vereiste nauwkeurigheid en de installatievoorwaarden aan het engineeringteam of de profielleverancier te verstrekken. Dit maakt het mogelijk om de profielsectie, de verbindingsmethode en de ondersteuningsopstelling aan de werkelijke toepassing aan te passen—en kostbare wijzigingen aan het frame later te voorkomen.
Inhoudsopgave
- 1. Verdeel de apparatuur eerst in structurele zones
- 2. Vier factoren die de juiste profiesserie bepalen
- 2.1 Belasting: overweeg hoe de belasting wordt toegepast
- 2.2 Overspanning: langere balken vereisen meer stijfheid
- 2.3 Dynamische omstandigheden: beweging veroorzaakt extra krachten
- 2.4 Verbindingen: Een sterke profielconstructie heeft ook sterke verbindingen nodig
- 3. Veelgebruikte aluminiumprofielseries en typische toepassingen
- 4. Referentiekeuze op basis van apparaattype
- Kleine inspectiemachines en zichtsystemen
- Schroefmachines, doseermachines en etiketteermachines
- Riemtransporteurs, roltransporteurs en pallettransporteurs
- Robotwerkstations en veiligheidscellen
- 5. Vier veelvoorkomende selectiefouten
- Fout 1: Uitsluitend op basis van het totaalgewicht van de machine kiezen
- Fout 2: Één profielafmeting voor de gehele machine gebruiken
- Fout 3: Deuren en uitkragende accessoires negeren
- Fout 4: Profielen vergroten in plaats van de constructie te verbeteren
- 6. Een praktische selectiewerkstroom
- Conclusie

