 EN

PANDUAN LAPANGAN AUTOMASI INDUSTRI
Cara Memilih Siri Profil Aluminium untuk Rangka Kelengkapan Automasi
Panduan praktikal mengenai beban, rentang, pergerakan dinamik dan rekabentuk struktur
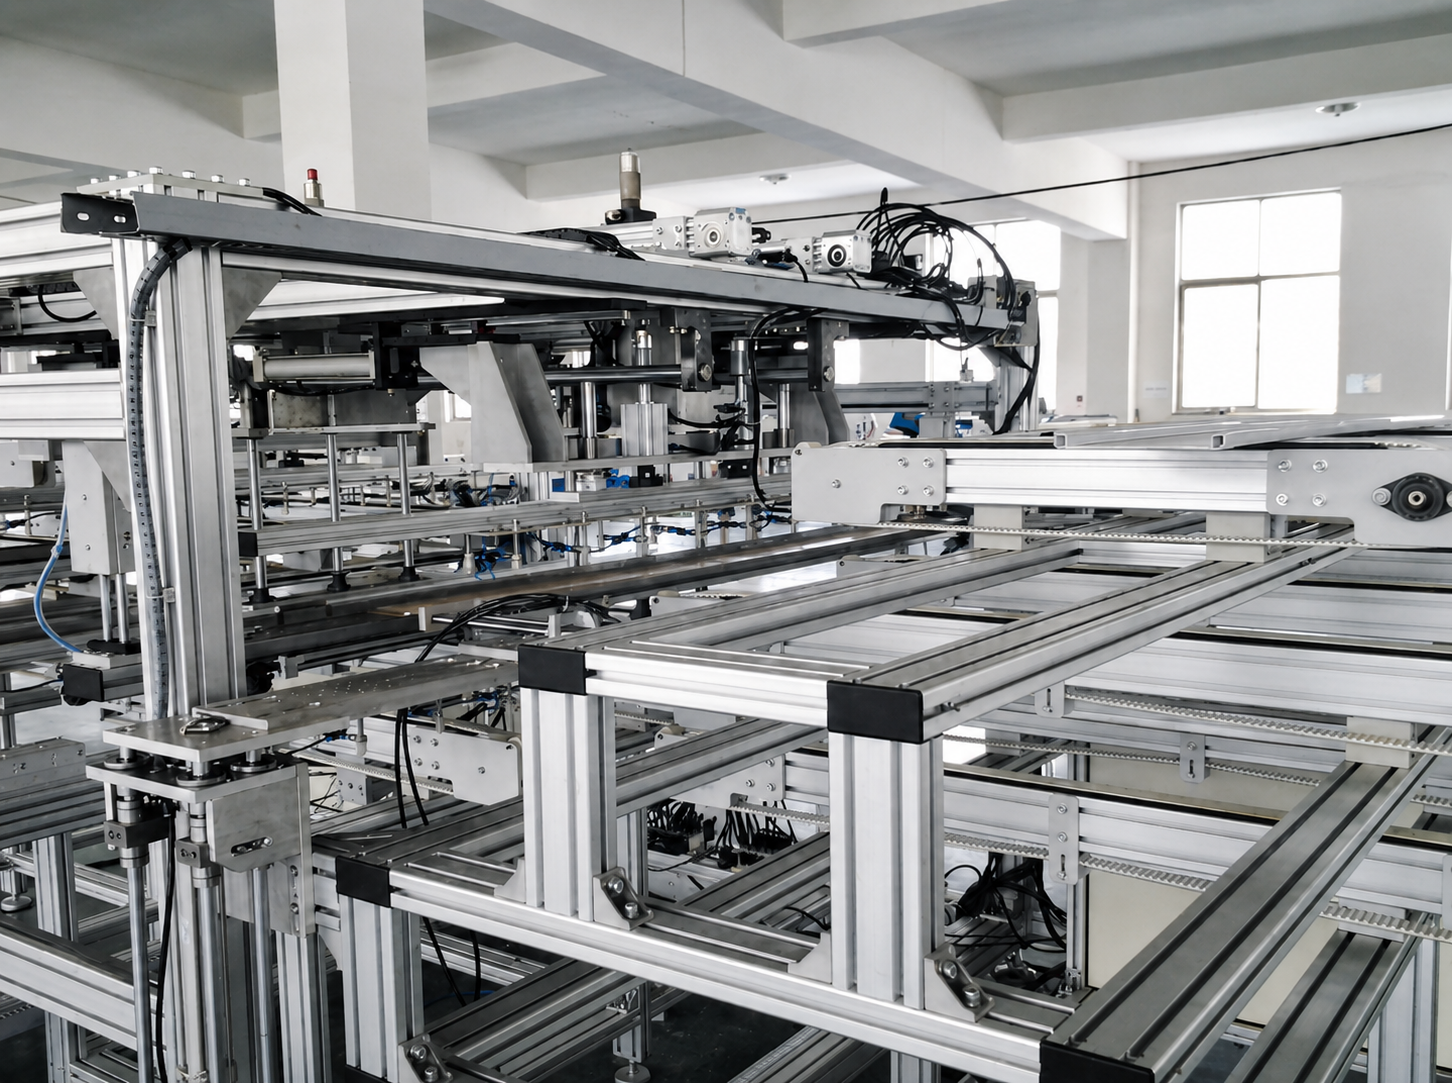
Profil aluminium industri banyak digunakan untuk rangka kelengkapan automasi, pelindung mesin, stesen kerja, sistem penghantar, sel robot dan struktur pergerakan linear. Rekabentuk modularnya memendekkan masa pembuatan, memudahkan pemasangan dan menjadikan ubahsuai pada masa hadapan jauh lebih mudah berbanding struktur keluli yang dikimpal.
Walau bagaimanapun, memilih profil aluminium bukan sekadar soal memilih saiz keratan terbesar yang tersedia. Rangka yang terlalu kecil boleh melentur, bergetar, longgar pada sambungan atau mengurangkan ketepatan penentuan kedudukan. Rangka yang terlalu besar meningkatkan kos bahan, pemesinan dan pemasangan tanpa semestinya meningkatkan bahagian mesin yang benar-benar penting.
Pendekatan yang betul ialah memilih siri profil mengikut laluan beban, rentang tanpa sokongan, keadaan pergerakan dan fungsi setiap kawasan struktur.
 1. Bahagikan Peralatan kepada Zon Struktur Terlebih Dahulu
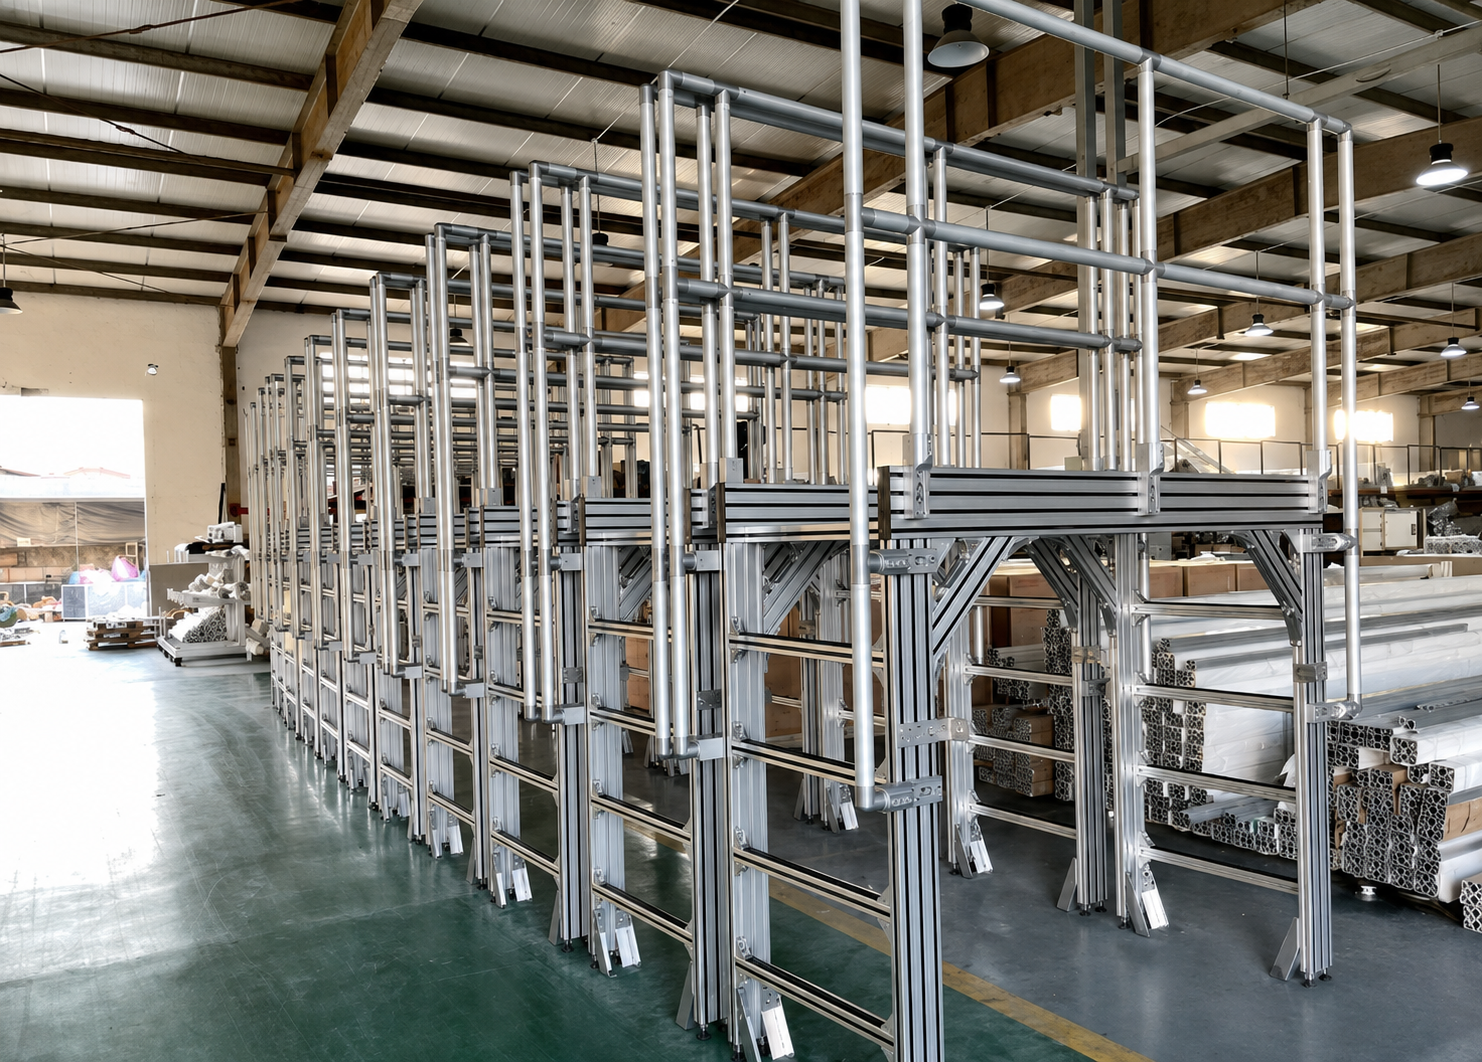
Mesin automasi lengkap tidak memerlukan satu saiz profil di semua tempat. Dalam kebanyakan kes, rangka boleh dibahagikan kepada empat zon:
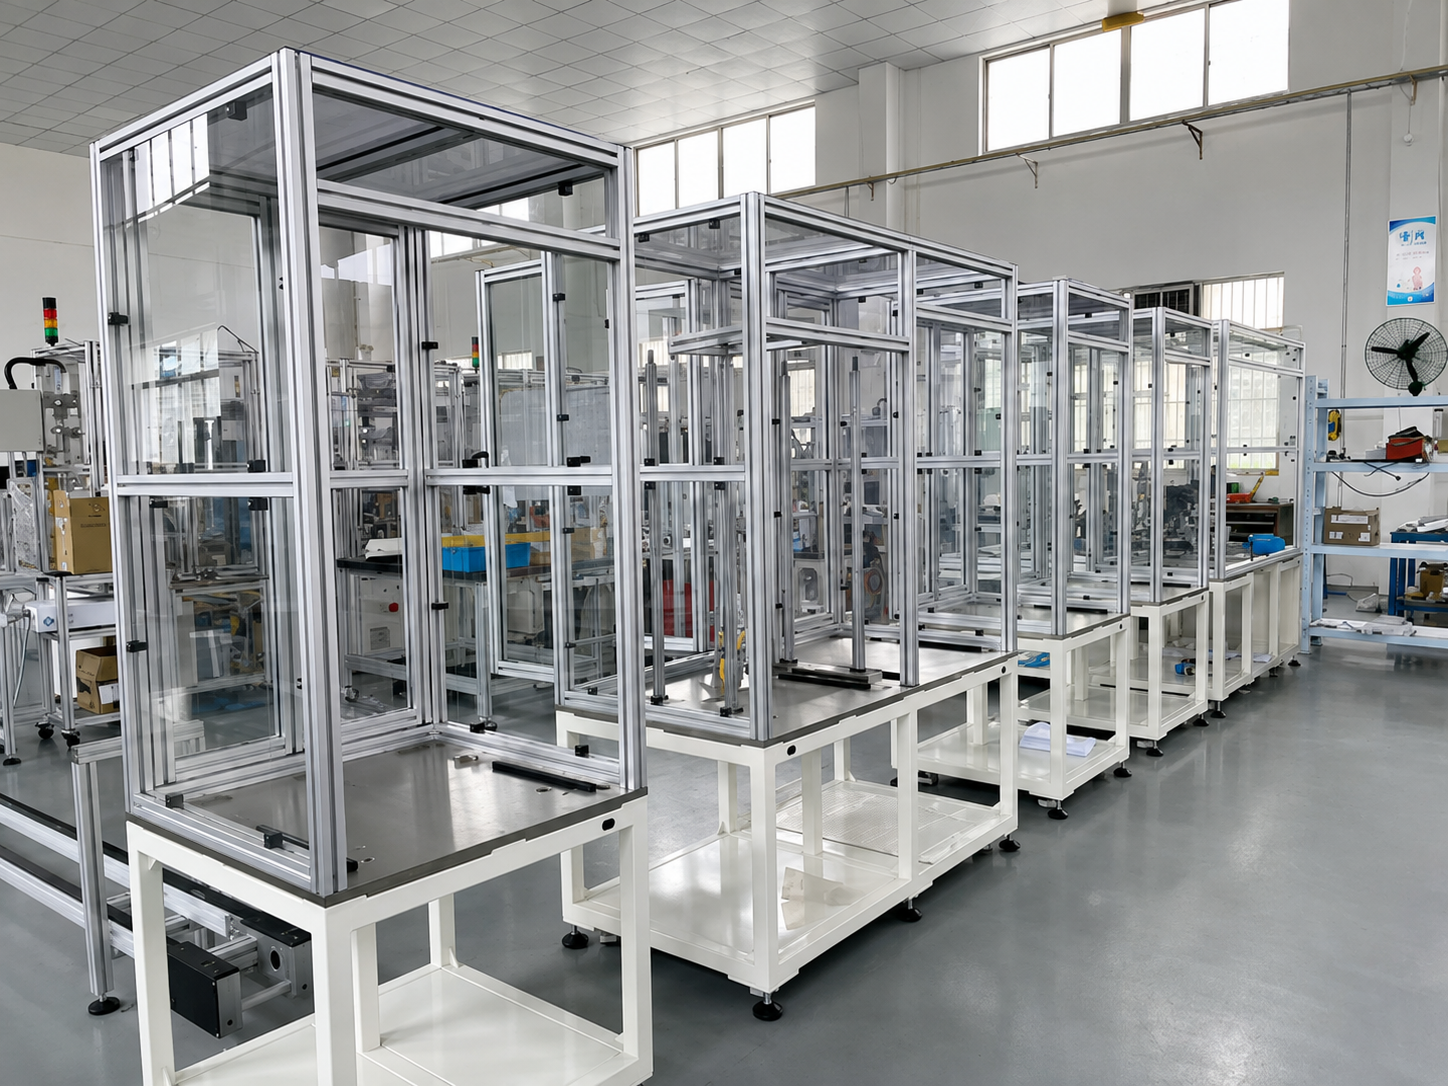
- Penutup dan aksesori ringan – penghalang keselamatan, pintu, penyokong kabel, dudukan paparan dan pendakap sensor. Komponen-komponen ini terutamanya memberikan perlindungan atau kedudukan pemasangan.
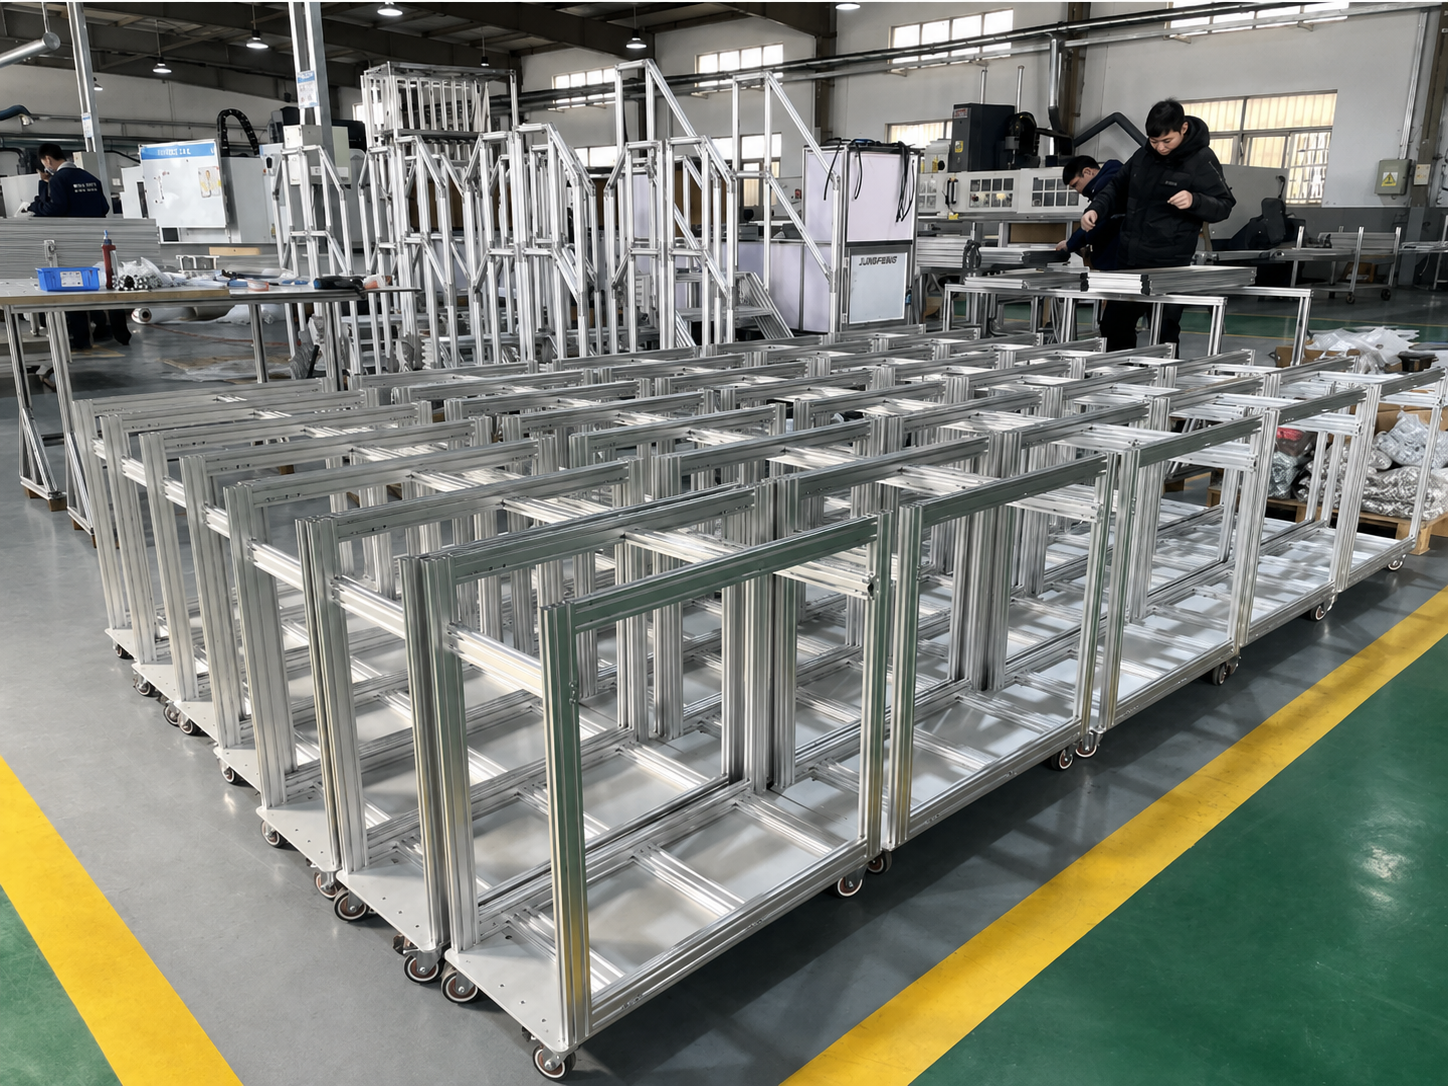
- Rangka utama mesin – struktur yang menyokong penutup, pendakap, meja kerja dan komponen mesin piawai.
- Rasuk sokongan sistem pergerakan – rasuk yang membawa modul linear, pemacu belt, paksi bola-skrin, unit ambil-dan-tempatkan atau pemacu konveyor.
- Tapak tahan lasak dan struktur rentang panjang – asas untuk benda kerja berat, sel robot, konveyor panjang dan peralatan pengeluaran automatik berskala besar.
Menggunakan profil yang lebih besar hanya di tempat yang diperlukan dari segi struktur menghasilkan rangka yang stabil dan berkesan dari segi kos. Sebagai contoh, profil 3030 atau 4040 mungkin sesuai untuk enklosur, manakala rasuk yang membawa modul linear bergerak mungkin memerlukan profil 4080 atau 40120.
 2. Empat Faktor yang Menentukan Siri Profil yang Betul
2.1 Beban: Pertimbangkan Cara Beban Dikenakan
Jangan hanya mempertimbangkan jumlah berat keseluruhan mesin. Soalan yang lebih penting ialah:
- Adakah beban diagih secara sekata atau tertumpu pada satu titik?
- Adakah profil digunakan sebagai rasuk sokongan mudah atau sebagai rasuk kantilever?
- Adakah struktur itu hanya menanggung beban statik?
- Adakah ia akan mengalami pecutan berulang, brek, hentaman atau getaran?
- Adakah ketepatan penempatan yang diperlukan atau pesongan yang dibenarkan?
Suatu pemegang berjisim 50 kg di atas meja kerja pendek yang disokong dengan baik mencipta tuntutan struktur yang sangat berbeza berbanding jisim 50 kg yang sama bergerak pada kelajuan tinggi di sepanjang rasuk panjang. Beban terumpu dan beban kantilever memerlukan keratan yang lebih kuat berbanding beban statik yang diagih secara sekata.
Bagi peralatan bergerak, rangka harus dipilih berdasarkan beban kerja maksimum dan kitaran operasi sebenar—bukan hanya muatan nominal komponen tersebut.
2.2 Rentang: Rasuk Panjang Memerlukan Kekukuhan Lebih Tinggi
Rentang merupakan salah satu faktor yang paling kerap diabaikan dalam rekabentuk rangka aluminium. Profil 4040 mungkin cukup tegar untuk jarak pendek, tetapi profil yang sama boleh menunjukkan pesongan ketara apabila digunakan sebagai rasuk panjang tanpa sokongan dengan beban di tengah.
Walaupun pesongan kecil pun boleh memberi kesan terhadap:
- Keselarian antara rel pandu;
- Penjejakan tali sawat dan kestabilan penghantar;
- Penentuan semula kedudukan modul linear;
- Penyelarasan antara pemegang dan perkakasan;
- Ketegangan sambungan jangka panjang dan bunyi mesin.
Apabila rasuk menjadi lebih panjang, penyelesaian biasa ialah meningkatkan keratan profil, menambah sokongan sementara, mengurangkan rentang tanpa sokongan, menggunakan pasangan profil, atau mereka bentuk semula struktur supaya beban dipindahkan melalui rangka tertutup berbanding satu rasuk sahaja.
2.3 Keadaan Dinamik: Pergerakan Menghasilkan Daya Tambahan
Modul linear, penghantar, unit pengangkat dan robot menghasilkan lebih daripada berat statik sahaja. Semasa permulaan pantas, hentian pantas dan perubahan arah, inersia boleh mencipta getaran dan beban sementara yang jauh lebih tinggi berbanding beban yang dialami apabila mesin berada dalam keadaan pegun.
Jika rasuk pergerakan terlalu lentur, gejala biasa termasuk getaran semasa perjalanan, peningkatan bunyi operasi, ketepatan ulangan yang tidak konsisten dan sambungan yang secara beransur-ansur longgar. Oleh sebab itu, rasuk sistem pergerakan sering dipilih pada satu tahap di atas profil yang digunakan untuk pembungkus luaran atau rangka umum.
Bagi peralatan berkelajuan tinggi atau berketepatan tinggi, rekabentuk akhir harus disahkan melalui pengiraan kejuruteraan atau simulasi struktur.
2.4 Sambungan: Profil yang Kuat Masih Memerlukan Sambungan yang Kuat
Kekakuan rangka bergantung kepada kedua-dua keratan profil dan kaedah sambungan. Klip sudut piawai sesuai untuk pelindung dan penutup ringan, tetapi tapak mesin berat dan struktur bergerak biasanya memerlukan penyambung dalaman yang lebih kuat, penatalan skru di hujung, plat gusset tebal atau klip bersokongan.
Rangka tinggi, rasuk panjang dan struktur dengan gerakan ulang-alik juga harus menggunakan sokongan rentas, gusset segitiga atau anggota melintang di tempat yang sesuai. Susunan sambungan yang direkabentuk dengan baik dapat meningkatkan kestabilan secara lebih berkesan berbanding hanya menambah saiz profil.
 3. Siri Profil Aluminium Biasa dan Aplikasi Lazim
|
Siri Profil |
Ciri-ciri Utama |
Aplikasi Automasi Lazim |
|
2020 / 2020 ringan |
Ringkas, ringan dan ekonomikal |
Penutup kecil, pendakap sensor, sokongan kabel, peranti meja |
|
2040 / 2060 |
Rintangan lentur yang lebih baik dalam satu arah |
Rangka mesin ringan, bingkai pintu, dudukan monitor, stesen kerja padat |
|
3030 |
Tujuan umum, keseimbangan kekuatan dan berat |
Mesin automasi kecil, tetapan pemeriksaan, stesen kerja ringan, rangka pelindung |
|
3060 / 3090 |
Sesuai untuk beban berarah dan anggota yang lebih panjang |
Konveyor kecil, tiang tegak, bingkai pintu dan sokongan modul tambahan |
|
4040 |
Pilihan rangka utama biasa untuk peralatan automasi |
Rangka mesin sederhana, meja kerja, platform tetapan dan tapak peralatan |
|
4080 / 40120 |
Kekakuan lenturan yang lebih tinggi untuk rentang yang lebih besar |
Rasuk utama penghantar, rasuk sokongan modul linear, anggota rentas mesin berskala besar |
|
5050 / 50100 / 50150 |
Bahagian tahan beban berat dengan kestabilan keseluruhan yang tinggi |
Rangka sel robot, stesen kerja berat, tapak peralatan dengan rentang panjang |
|
100100 / 120120 dan ke atas |
Kekakuan tinggi dan rintangan terhadap torsi |
Talian pengeluaran berskala besar, peralatan automasi berat dan kandang keselamatan berskala besar |
Siri di atas merupakan titik permulaan yang praktikal. Pemilihan akhir masih bergantung pada ketebalan dinding, geometri profil sebenar, keadaan aloi, rekabentuk sambungan dan susunan beban yang tepat.
 4. Rujukan Pemilihan Mengikut Jenis Peralatan
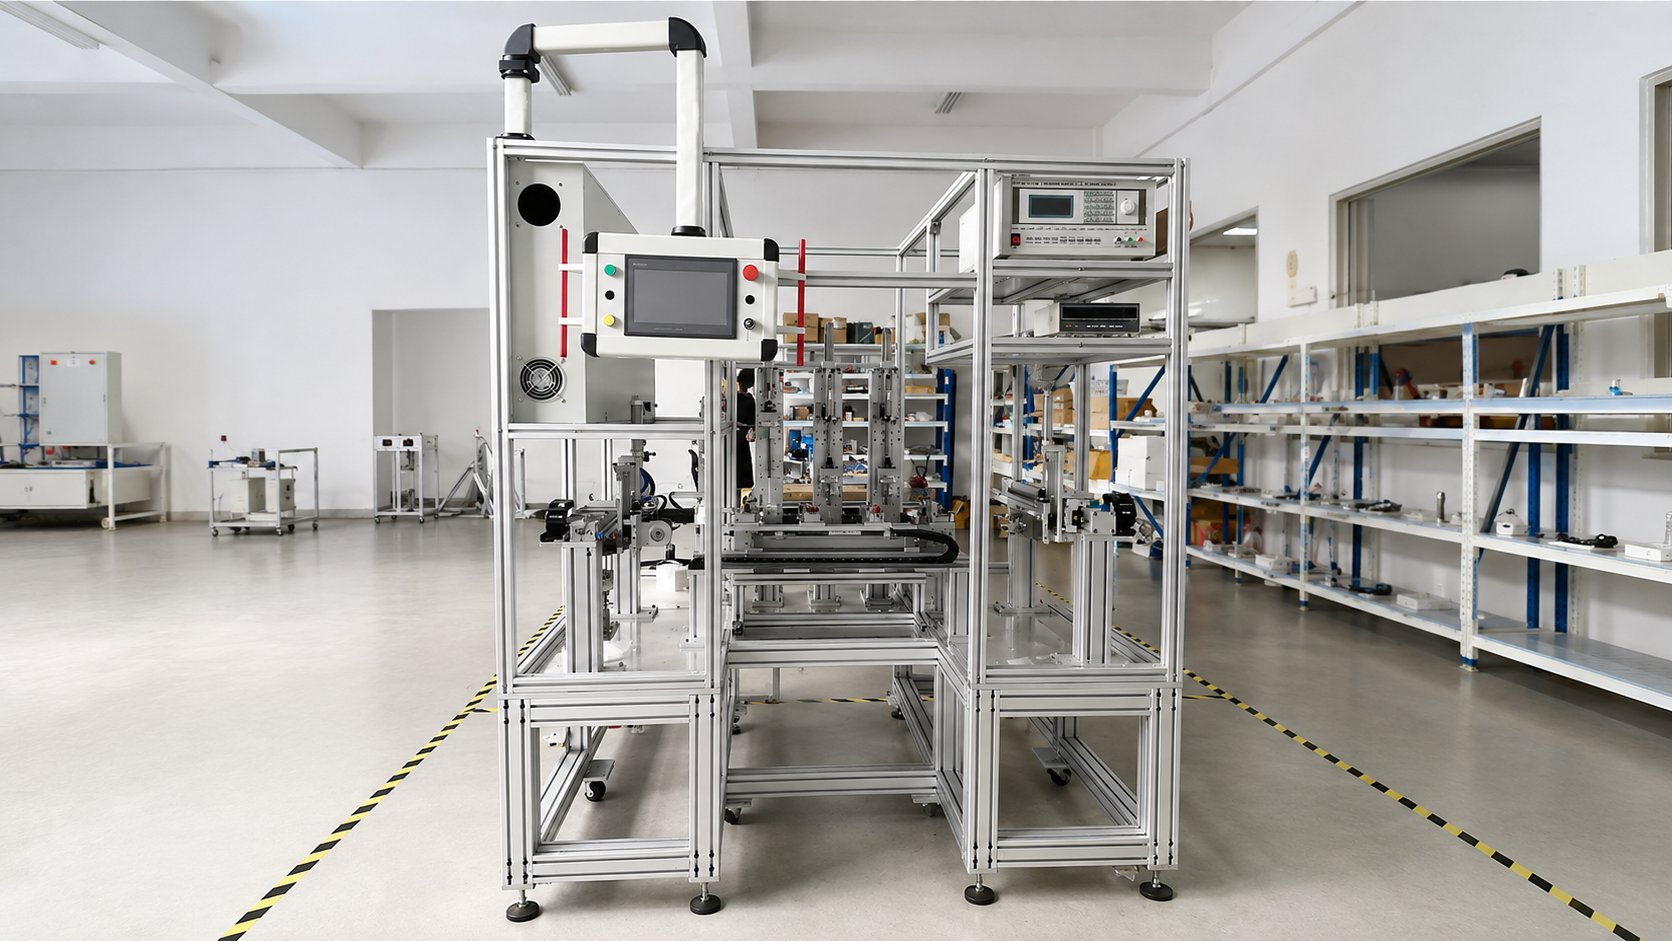
Mesin Pemeriksaan Kecil dan Sistem Penglihatan
Peralatan pemeriksaan padat biasanya termasuk kamera, pencahayaan, pemegang, dan modul linear kecil. Jumlah berat keseluruhan mungkin kecil, tetapi komponen optik atau gerak masih memerlukan permukaan pemasangan yang stabil.
Konfigurasi lazim:
- Kotak pelindung dan rangka pintu: 2020, 2040 atau 3030;
- Rangka utama: 3030 atau 4040;
- Balok pemasangan modul linear: 4040 atau 4080;
- Tapak: 4040 dengan kaki pelaras dan sambungan diperkukuh apabila diperlukan.
Bagi sistem penglihatan, elakkan profil nipis atau kantilever panjang di titik pemasangan kamera dan modul gerak. Getaran struktur boleh secara langsung menjejaskan kestabilan imej dan pengulangan pemeriksaan.
Mesin Penyekrupan, Pengagihan dan Pelabelan
Mesin-mesin ini biasanya menggunakan sistem gerak XYZ dengan pecutan dan nyahpecutan kerap. Oleh itu, struktur gerak perlu diberi tumpuan lebih besar berbanding penutup luar.
Konfigurasi lazim:
- Kotak pelindung dan pintu keselamatan: 3030 atau 4040;
- Rangka utama mesin: 4040;
- Rasuk sokongan paksi-X dan paksi-Y: 4080 atau 40120;
- Tapak: 4040, 4080 atau 5050 bergantung pada saiz peralatan dan beban yang dipindahkan.
Bagi mesin pengagihan berjarak jauh atau sistem pemutar skru berpaksi banyak, pilih rasuk sokongan modul berdasarkan panjang perjalanan, jisim bergerak dan pecutan terlebih dahulu, kemudian reka rangka luar di sekitarnya.
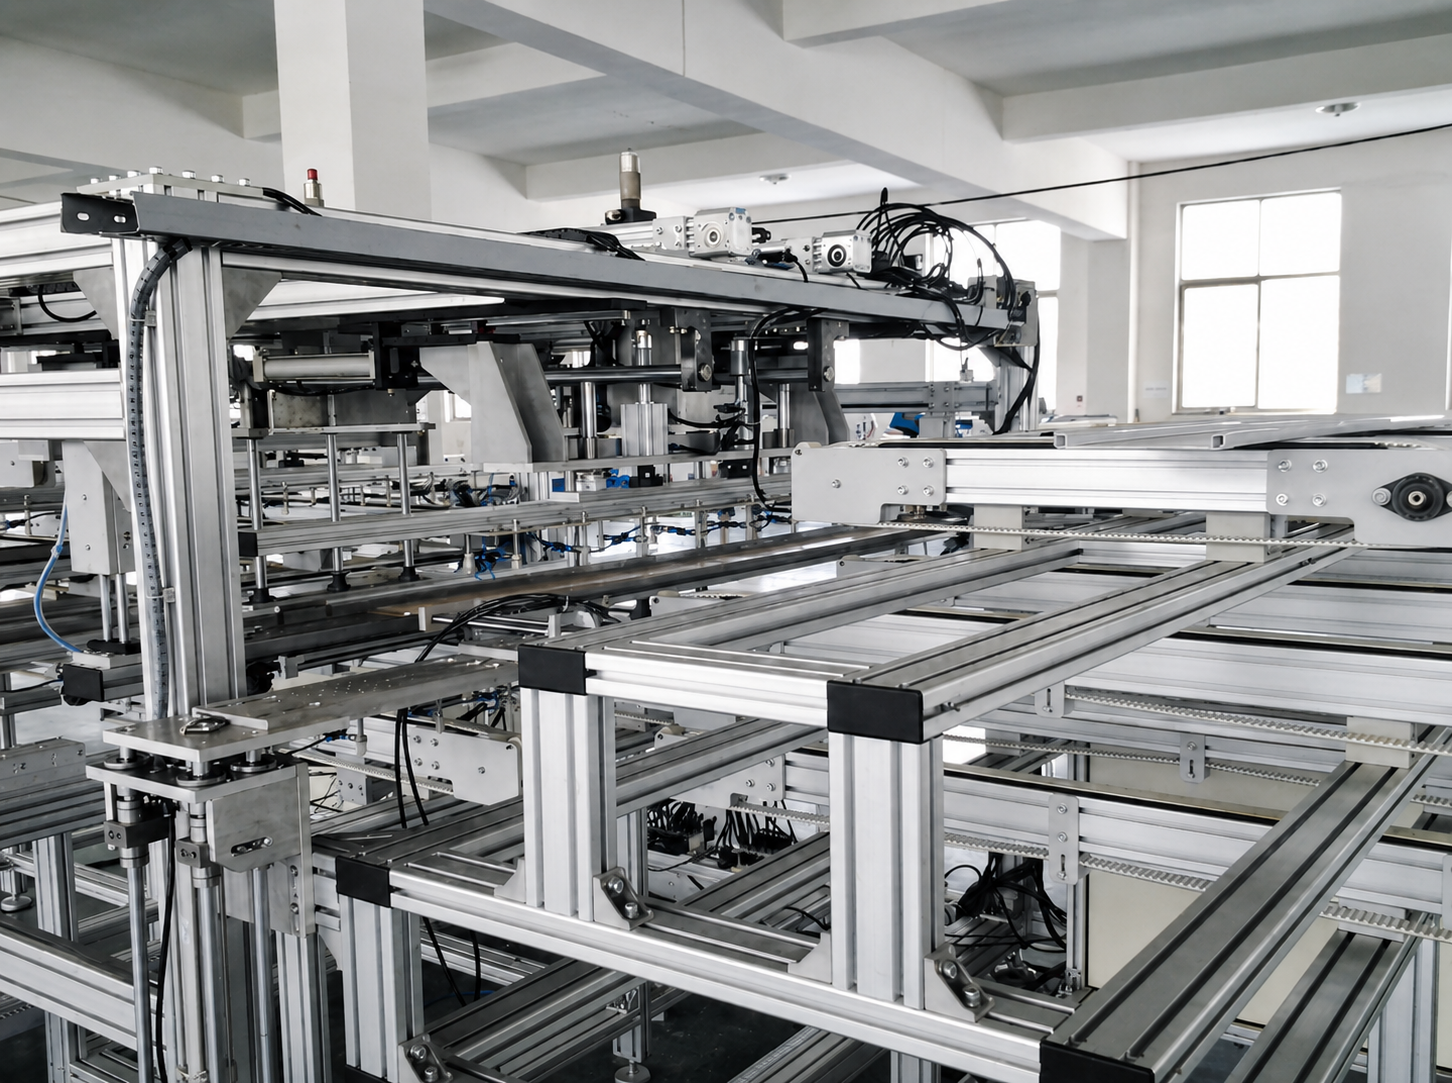
Konveyor tali sawat, konveyor rol dan konveyor palet
Bagi sistem konveyor, pemboleh ubah utama ialah panjang konveyor, jarak sokongan, beban unit, kaedah pemindahan dan susunan pemacu.
Konfigurasi lazim:
- Konveyor tali sawat ringan: 3030, 3060 atau 4040;
- Konveyor rol sederhana: 4040 atau 4080;
- Struktur konveyor penumpuan atau palet: 4080, 40120 atau 50100;
- Pengangkutan palet tugas berat: bahagian 40120, 50150, 100100 atau lebih besar;
- Sokongan dan kaki: 4040, 4080 atau 5050, dipilih mengikut ketinggian dan beban.
Konveyor panjang memerlukan jarak kaki yang munasabah dan pengukuhan rentas yang mencukupi. Meningkatkan saiz profil sahaja tidak dapat sepenuhnya mengimbangi jarak sokongan yang terlalu besar.
Stesen Kerja Robot dan Sel Keselamatan
Stesen kerja robot biasanya merangkumi tapak robot, kelengkapan, penghadang perimeter dan kawasan kabinet kawalan. Unsur-unsur ini tidak seharusnya direka pada tahap struktur yang sama.
Konfigurasi lazim:
- Penghadang keselamatan: 2020, 3030 atau 4040;
- Pintu penghadang: 3030 atau 4040;
- Sokongan kabinet kawalan: 3030 atau 4040;
- Jadual kelengkapan: 4040, 4080 atau 5050;
- Tapak robot: rangka aluminium tugas berat dengan plat sambungan tebal dan angker lantai, atau tapak keluli kimpalan apabila diperlukan.
Reka bentuk tapak robot mesti mengambil kira inersia dinamik, julat jangkauan, beban yang boleh diangkat dan kelajuan kitaran—bukan hanya berat robot itu sendiri. Robot berkelajuan tinggi atau berkapasiti beban tinggi sering memerlukan tapak keluli atau struktur aluminium yang diperkukuh secara ketat dan dijangkarkan ke lantai.
 5. Empat Kesilapan Lazim dalam Pemilihan
Kesilapan 1: Memilih Berdasarkan Jumlah Berat Mesin Sahaja
Jumlah berat yang sama boleh menghasilkan tekanan yang sangat berbeza bergantung pada kedudukan penempatannya. Rentang, kedudukan sokongan, beban terumpu dan aksesori jenis kantilever mesti dipertimbangkan secara bersama-sama.
Kesilapan 2: Menggunakan Saiz Profil yang Sama untuk Seluruh Mesin
Menggunakan satu siri profil di seluruh bahagian mesin mungkin memudahkan pembelian, tetapi sering menyebabkan pembaziran bahan di kawasan bertugas ringan dan meninggalkan kawasan utama penanggung beban tidak cukup direka. Reka bentuk berzon biasanya lebih ekonomikal dan lebih boleh dipercayai.
Kesilapan 3: Mengabaikan Pintu dan Aksesori Jenis Kantilever
Pintu, lengan HMI, kotak kawalan dan dudukan monitor mungkin tidak berat, tetapi beban mereka bertindak pada jarak dari titik sokongan. Gunakan profil dengan orientasi yang sesuai dan saiz keratan rentas yang mencukupi untuk mengelakkan kelengkungan dan goyangan.
Kesilapan 4: Memperbesar Profil Sebagai Ganti Meningkatkan Struktur
Apabila ketegaran tidak mencukupi, profil yang lebih besar hanyalah satu pilihan. Menambah sokongan pusat, memendekkan rentang, menggunakan rekabentuk rangka tertutup atau memperbaiki susunan sambungan boleh memberikan hasil yang lebih baik dengan kos yang lebih rendah.
6. Alur Kerja Pemilihan Praktikal
Gunakan alur kerja berikut apabila mereka bentuk rangka peralatan automasi:
- Tentukan dimensi keseluruhan peralatan, berat mesin dan beban maksimum benda kerja.
- Bahagikan struktur kepada zon pembungkus, rangka utama, rasuk gerakan dan tapak.
- Kenal pasti rentang, titik sokongan dan arah beban bagi setiap anggota.
- Semak adanya gerakan dinamik, hentaman, beban tidak berpusat dan komponen kantilever.
- Pilih siri profil awal bagi setiap zon.
- Reka kaedah sambungan, pelat tambahan (gussets), palang rentas (crossmembers), kaki perata (leveling feet) dan angkara lantai sebagai sebahagian daripada struktur.
- Jalankan pengiraan atau simulasi untuk peralatan berspan panjang, tugas berat atau ketepatan tinggi.
- Sediakan slot-T (T-slots) dan kedudukan pemasangan untuk talian pneumatik, penyaluran kabel, kabinet kawalan, sensor, pelindung dan kelengkapan pada masa hadapan.
Kesimpulan
Siri profil aluminium terbaik untuk rangka peralatan automasi bukanlah semestinya yang terbesar. Penutup dan pelindung tugas ringan sering menggunakan profil 2020, 2040 atau 3030. Profil 3030 dan 4040 merupakan pilihan praktikal untuk kebanyakan rangka mesin kecil dan sederhana. Untuk rentang panjang, rasuk penghantar (conveyor beams) dan sokongan gerakan linear, profil 4080 dan 40120 memberikan ketegaran lentur yang lebih tinggi. Tapak peralatan tugas berat, sel robot dan talian pengeluaran besar mungkin memerlukan keratan 5050, 50150, 100100 atau lebih besar, biasanya dikombinasikan dengan sambungan diperkukuh dan pengangkaraan ke lantai.
Untuk rekabentuk akhir yang boleh dipercayai, berikan saiz peralatan, beban, rentang, kelajuan operasi, ketepatan yang diperlukan dan keadaan pemasangan kepada pasukan kejuruteraan atau pembekal profil. Ini membolehkan penyesuaian keratan profil, kaedah sambungan dan susun atur sokongan dengan aplikasi sebenar—dan mengelakkan pengubahsuaian rangka yang mahal pada kemudian hari.
Kandungan
- 1. Bahagikan Peralatan kepada Zon Struktur Terlebih Dahulu
- 2. Empat Faktor yang Menentukan Siri Profil yang Betul
- 2.1 Beban: Pertimbangkan Cara Beban Dikenakan
- 2.2 Rentang: Rasuk Panjang Memerlukan Kekukuhan Lebih Tinggi
- 2.3 Keadaan Dinamik: Pergerakan Menghasilkan Daya Tambahan
- 2.4 Sambungan: Profil yang Kuat Masih Memerlukan Sambungan yang Kuat
- 3. Siri Profil Aluminium Biasa dan Aplikasi Lazim
- 4. Rujukan Pemilihan Mengikut Jenis Peralatan
- Mesin Pemeriksaan Kecil dan Sistem Penglihatan
- Mesin Penyekrupan, Pengagihan dan Pelabelan
- Konveyor tali sawat, konveyor rol dan konveyor palet
- Stesen Kerja Robot dan Sel Keselamatan
- 5. Empat Kesilapan Lazim dalam Pemilihan
- Kesilapan 1: Memilih Berdasarkan Jumlah Berat Mesin Sahaja
- Kesilapan 2: Menggunakan Saiz Profil yang Sama untuk Seluruh Mesin
- Kesilapan 3: Mengabaikan Pintu dan Aksesori Jenis Kantilever
- Kesilapan 4: Memperbesar Profil Sebagai Ganti Meningkatkan Struktur
- 6. Alur Kerja Pemilihan Praktikal
- Kesimpulan

