 EN

LEITFADEN FÜR DIE INDUSTRIELLE AUTOMATISIERUNG
So wählen Sie Aluminiumprofilserien für Automatisierungsausrüstungsrahmen aus
Ein praktischer Leitfaden zu Lasttragfähigkeit, Spannweite, dynamischer Bewegung und konstruktiver Gestaltung
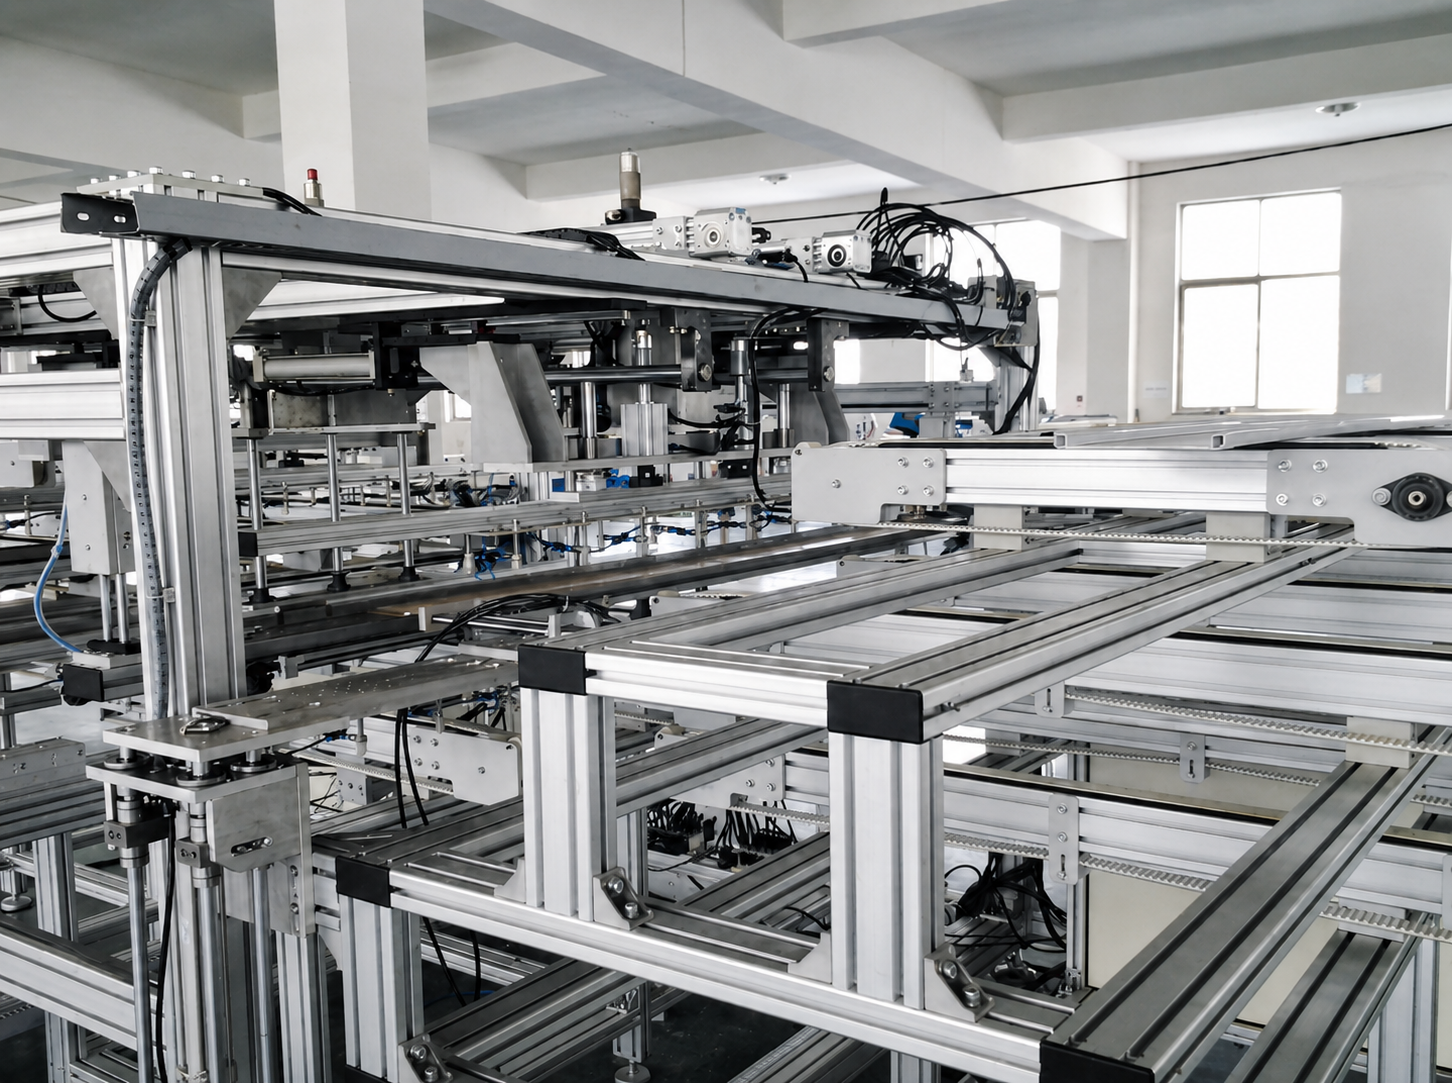
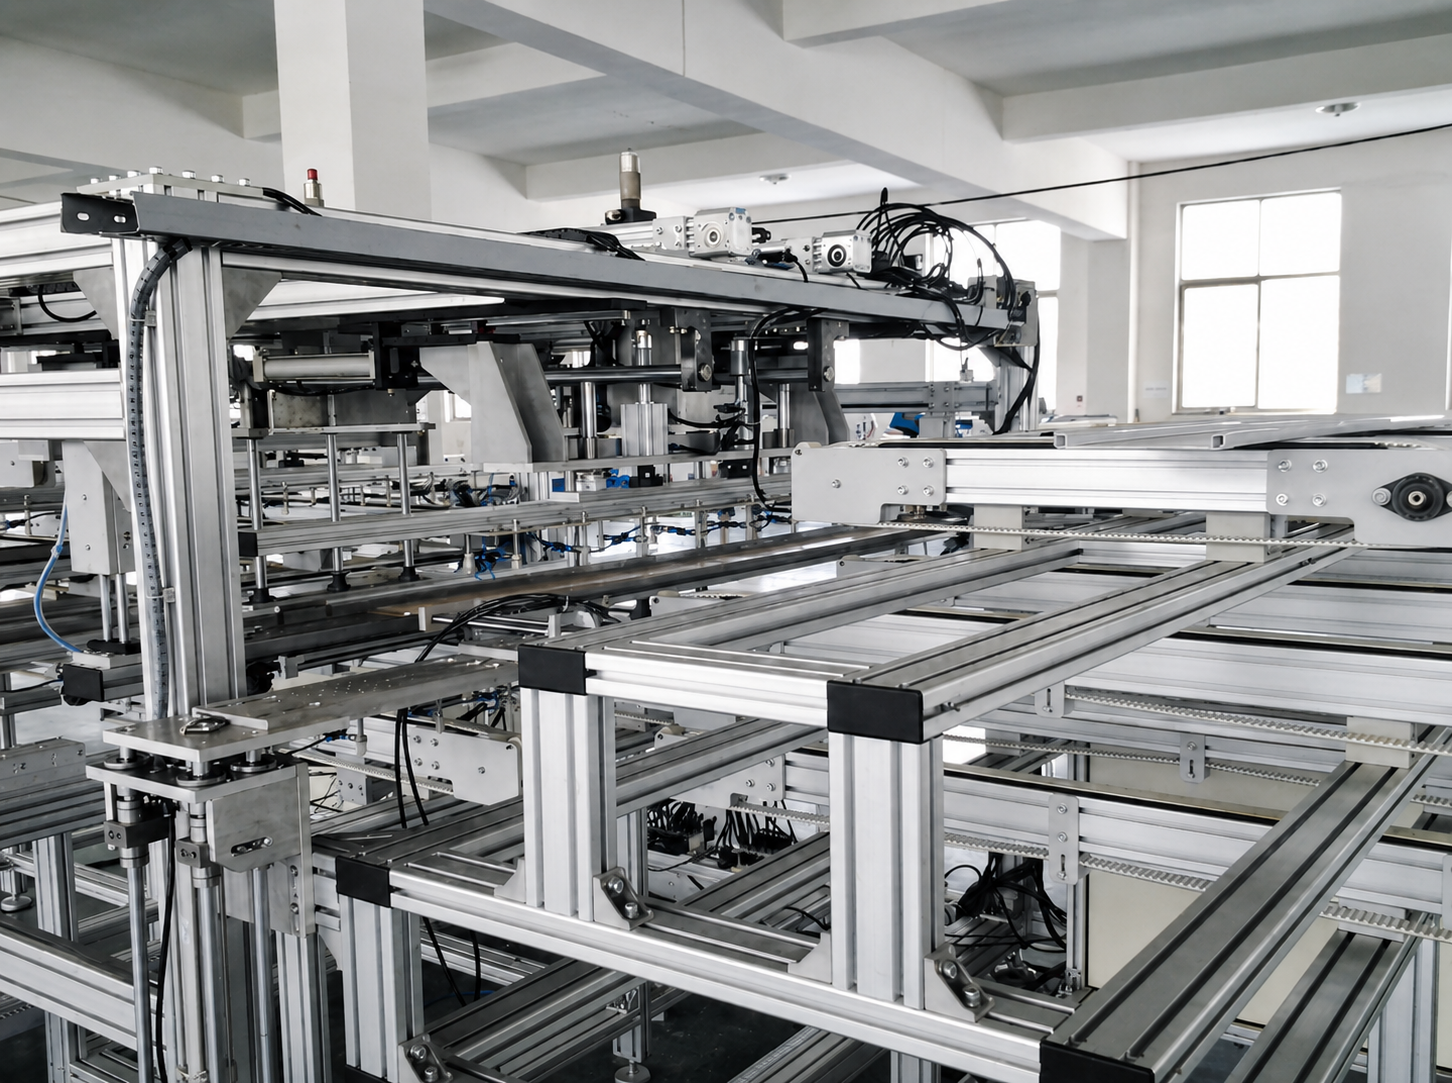
Industrielle Aluminiumprofile werden häufig für Automatisierungsausrüstungsrahmen, Maschinengehäuse, Arbeitsstationen, Förderanlagen, Roboterzellen und lineare Bewegungsstrukturen eingesetzt. Durch ihr modulares Design verkürzt sich die Fertigungszeit, die Montage wird vereinfacht und zukünftige Änderungen sind deutlich einfacher als bei geschweißten Stahlkonstruktionen.
Allerdings ist die Wahl eines Aluminiumprofils nicht einfach eine Frage der Auswahl des größten verfügbaren Querschnitts. Ein zu kleines Profil kann sich verformen, vibrieren, an den Verbindungsstellen locker werden oder die Positioniergenauigkeit verringern. Ein zu großes Profil erhöht die Material-, Bearbeitungs- und Montagekosten, ohne notwendigerweise jene Maschinenkomponenten zu verbessern, die tatsächlich entscheidend sind.
Der richtige Ansatz besteht darin, die Profilserie entsprechend dem Lastpfad, der frei tragenden Spannweite, den Bewegungsbedingungen und der Funktion jedes strukturellen Bereichs auszuwählen.
 1. Teilen Sie die Anlage zunächst in strukturelle Zonen ein
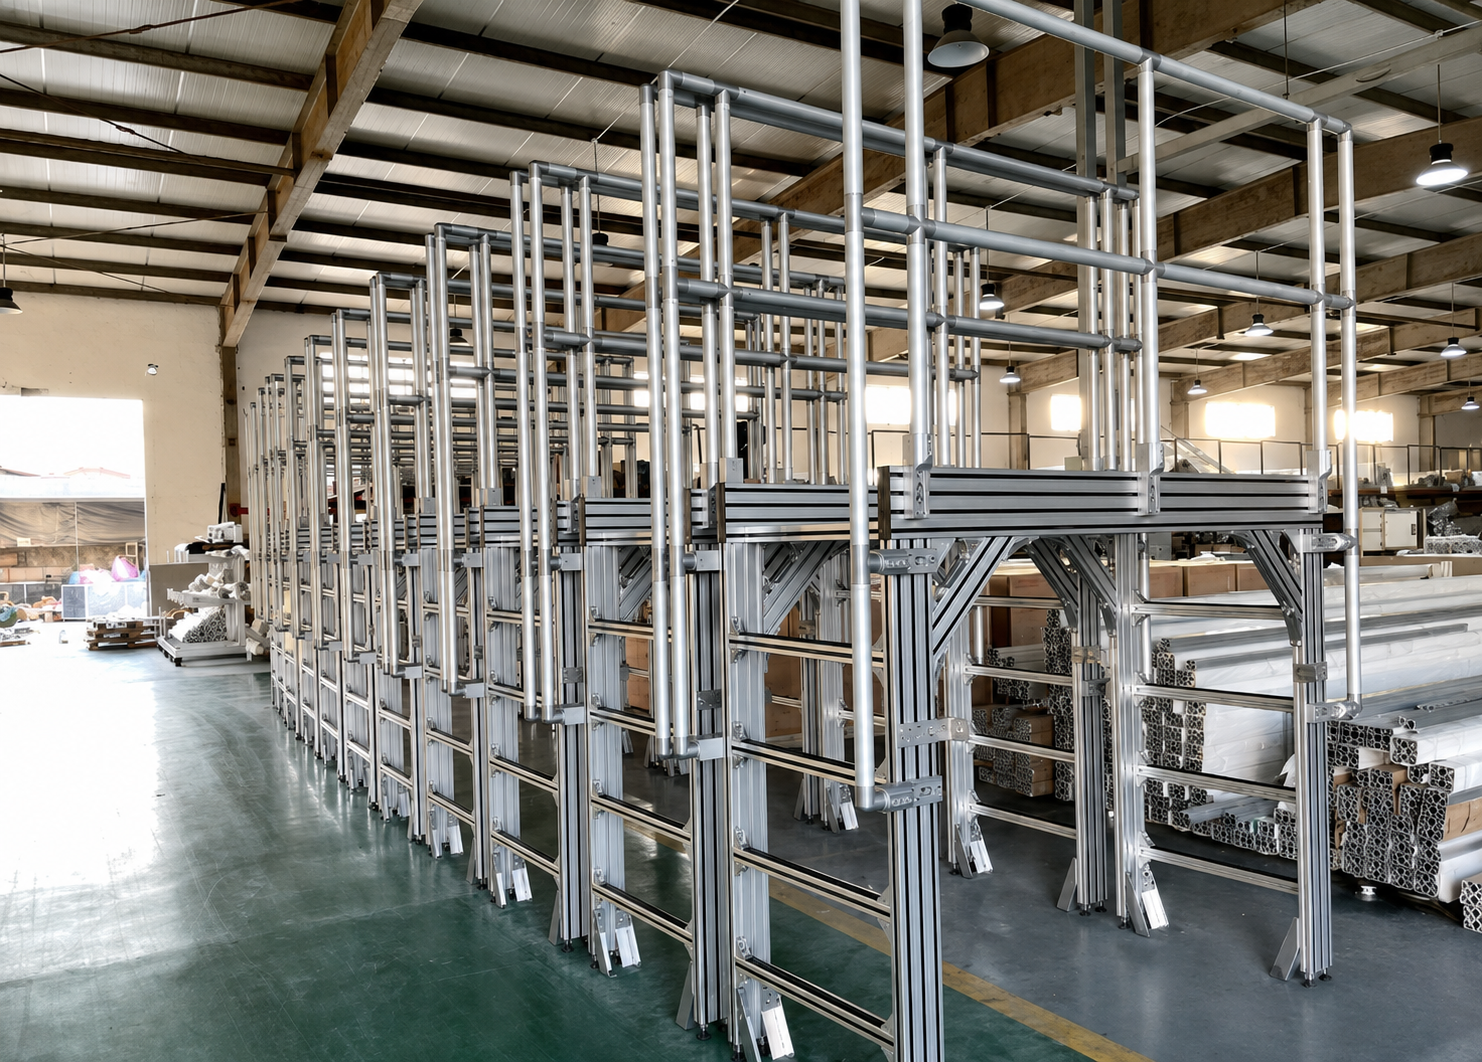
Eine komplette Automatisierungsmaschine benötigt nicht überall dieselbe Profilgröße. In den meisten Fällen lässt sich das Gestell in vier Zonen unterteilen:
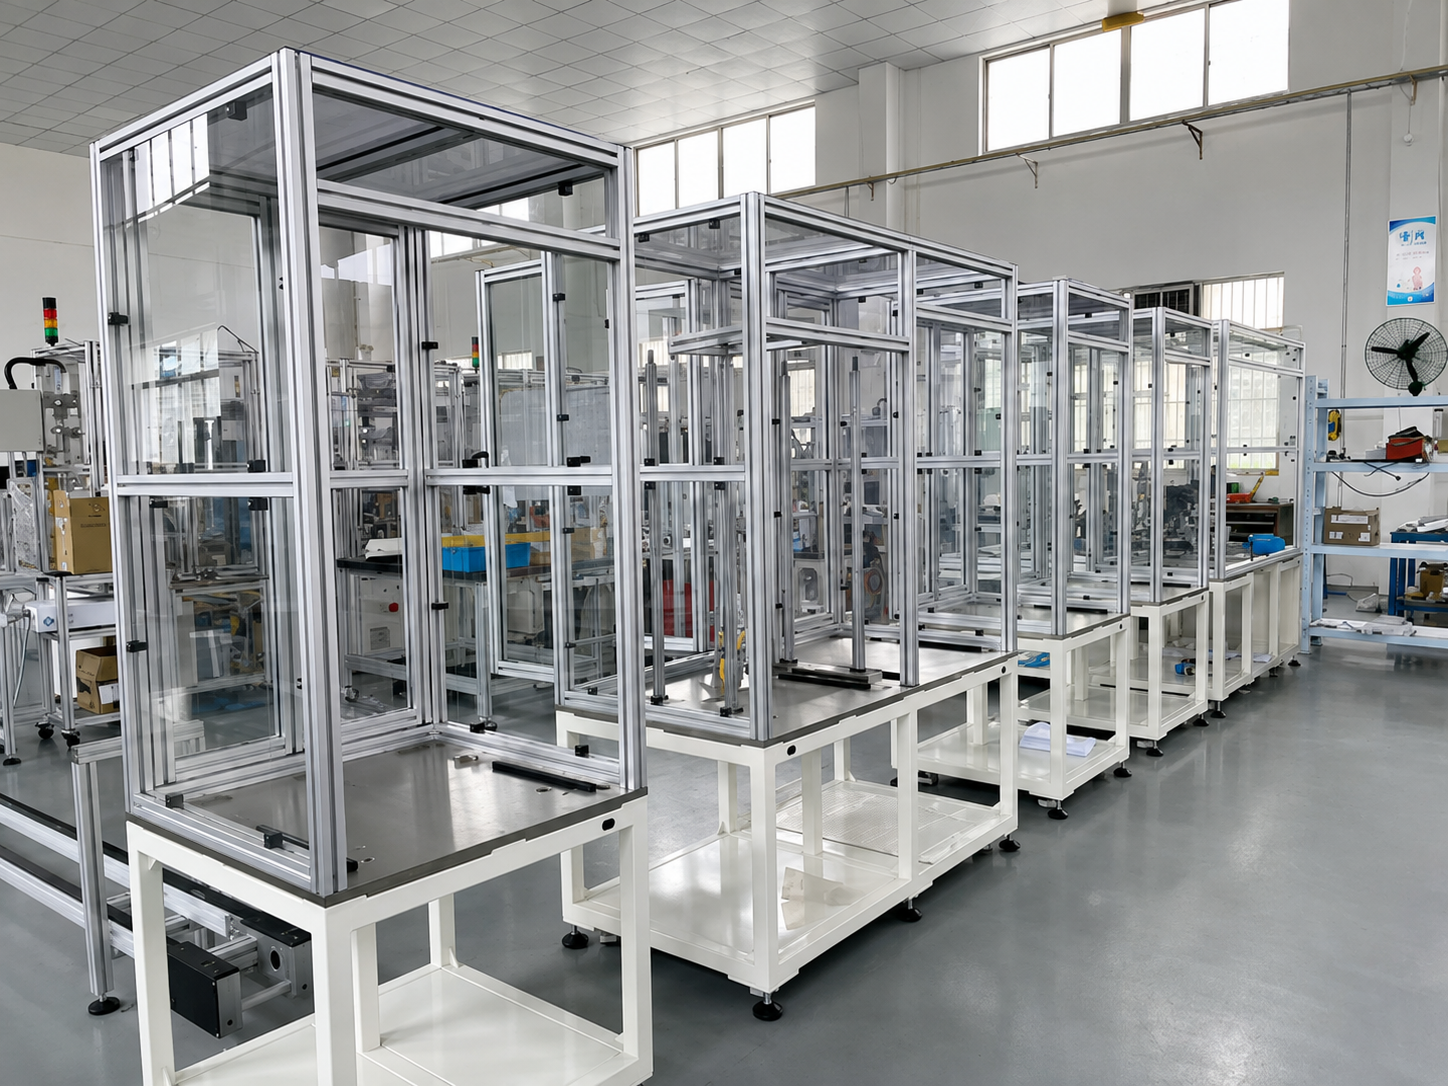
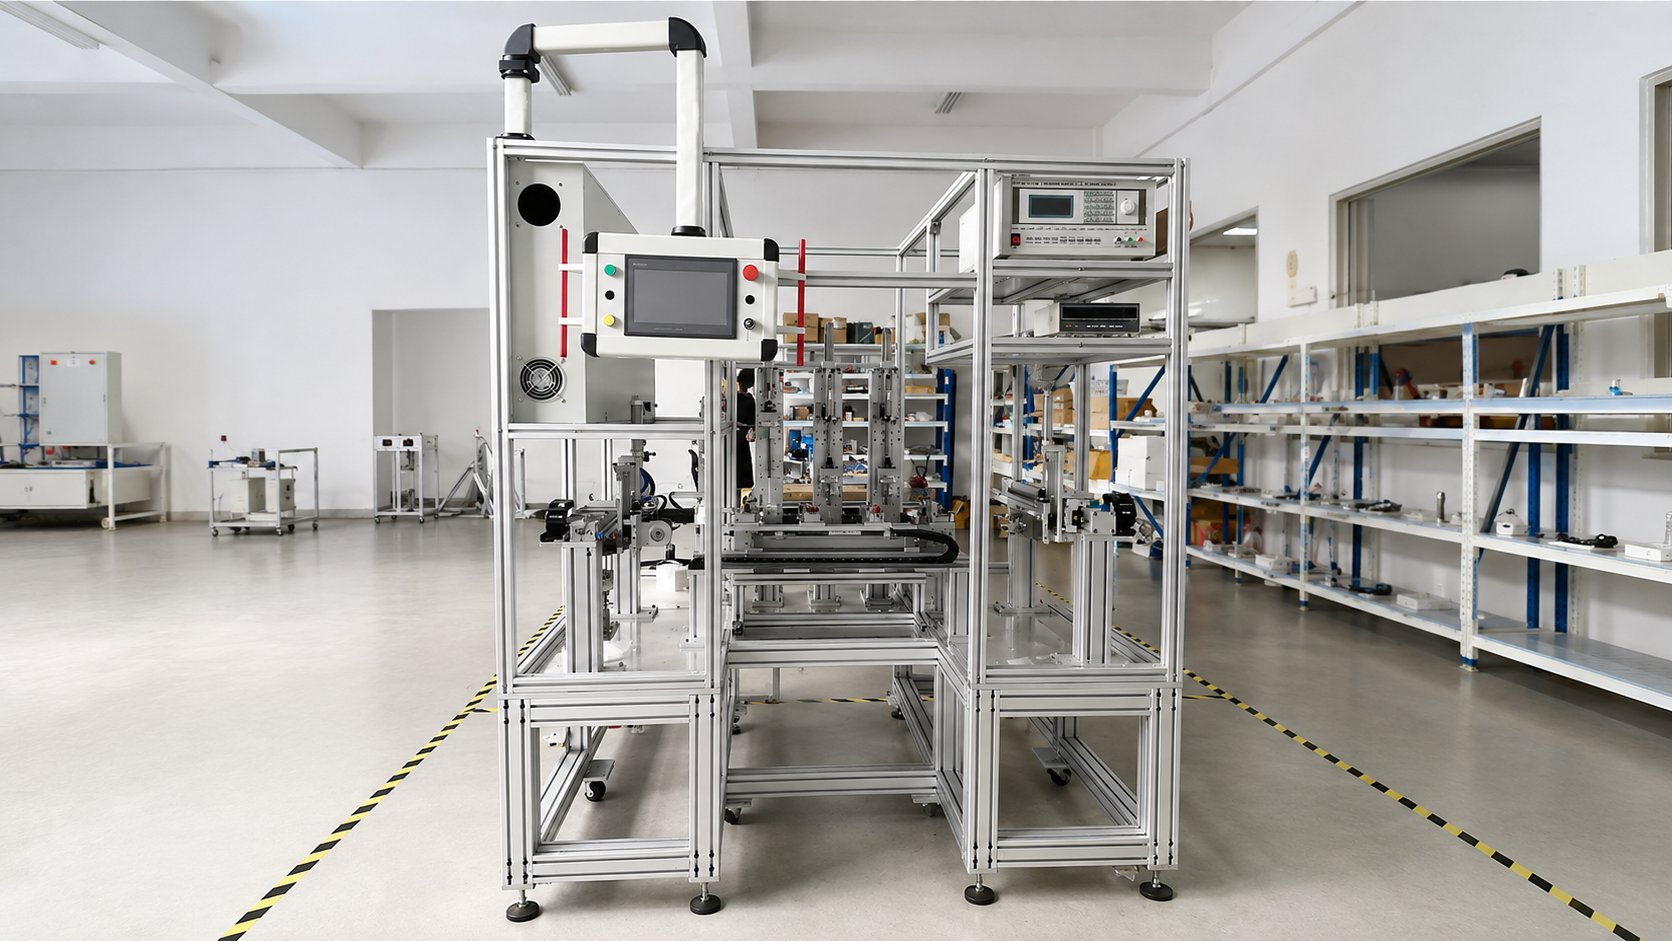
- Gehäuse und leichte Zusatzkomponenten – Sicherheitsabschirmungen, Türen, Kabelhalterungen, Displayhalterungen und Sensorträger. Diese Komponenten dienen hauptsächlich dem Schutz oder der Befestigung.
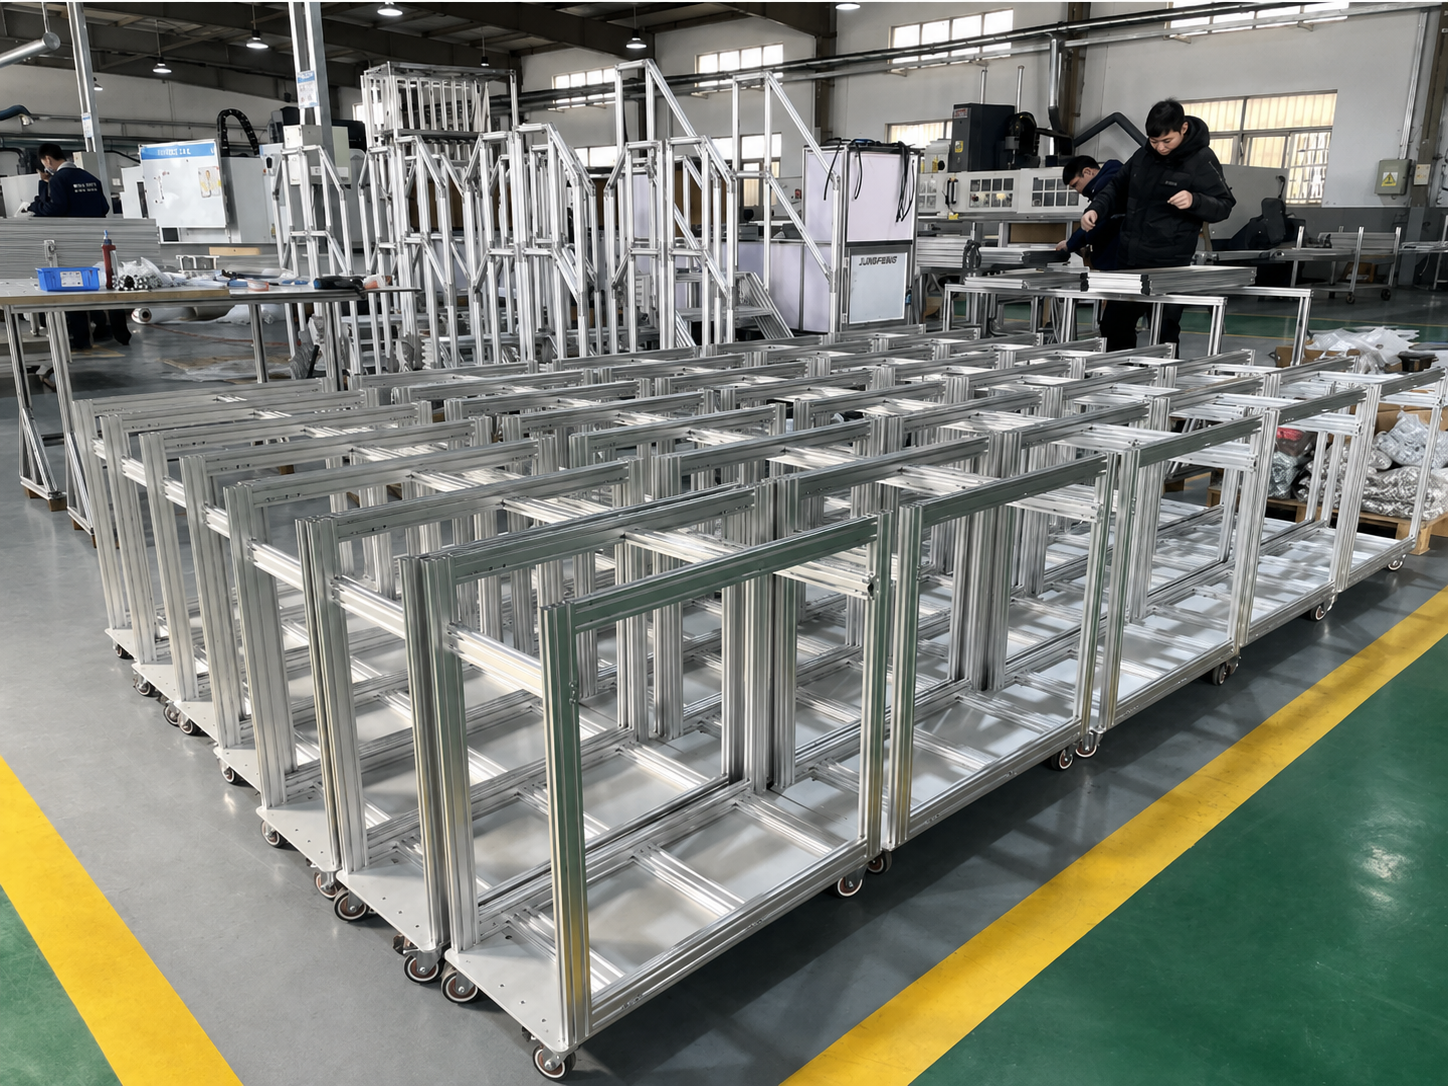
- Hauptmaschinengestell – die Struktur, die Gehäuse, Spannvorrichtungen, Werkstücktische und Standardmaschinenkomponenten trägt.
- Tragbalken für das Bewegungssystem – Träger für lineare Module, Riemenantriebe, Kugelgewindetriebe, Pick-and-Place-Einheiten oder Förderantriebe.
- Schwerlastbasen und Langfeldkonstruktionen – Fundamente für schwere Werkstücke, Roboterzellen, lange Förderer und große automatisierte Fertigungseinrichtungen.
Der Einsatz eines größeren Profils nur dort, wo es konstruktiv erforderlich ist, ergibt einen sowohl stabilen als auch kostengünstigen Rahmen. Beispielsweise kann ein 3030- oder 4040-Profil für ein Gehäuse geeignet sein, während der Träger für ein bewegliches lineares Modul möglicherweise 4080 oder 40120 benötigt.
 2. Vier Faktoren, die die richtige Profilreihe bestimmen
2.1 Last: Berücksichtigen Sie, wie die Last aufgebracht wird
Betrachten Sie nicht nur das Gesamtgewicht der Maschine. Wichtiger sind folgende Fragen:
- Ist die Last gleichmäßig verteilt oder an einer Stelle konzentriert?
- Wird das Profil als einfacher Auflagerträger oder als Kragträger verwendet?
- Trägt die Konstruktion ausschließlich eine statische Last?
- Wird es wiederholten Beschleunigungen, Bremsvorgängen, Stößen oder Vibrationen ausgesetzt?
- Gibt es eine geforderte Positioniergenauigkeit oder eine zulässige Durchbiegung?
Eine Vorrichtung mit einem Gewicht von 50 kg auf einem kurzen, gut abgestützten Arbeitstisch stellt eine völlig andere strukturelle Anforderung dar als dieselben 50 kg, die sich mit hoher Geschwindigkeit auf einem langen Träger bewegen. Konzentrierte Lasten und Kragarmlasten erfordern steifere Querschnitte als gleichmäßig verteilte statische Lasten.
Bei beweglichen Geräten ist der Rahmen anhand der maximalen Betriebslast und des tatsächlichen Betriebszyklus – nicht nur anhand der nominalen Nutzlast der Komponente – auszuwählen.
2.2 Spannweite: Längere Träger benötigen mehr Steifigkeit
Die Spannweite ist einer der am häufigsten übersehenen Faktoren bei der Konstruktion von Aluminiumrahmen. Ein Profil 4040 kann über eine kurze Strecke ausreichend steif sein; dasselbe Profil kann jedoch bei Verwendung als langer, ungestützter Träger mit einer Mittellast deutliche Durchbiegung zeigen.
Selbst geringfügige Durchbiegung kann Folgendes beeinflussen:
- Parallelität zwischen Führungsschienen;
- Riemenlauf und Förderstabilität;
- Wiederholgenauigkeit eines Linearmoduls;
- Ausrichtung zwischen Vorrichtungen und Werkzeugen;
- Langfristige Dichtigkeit der Verbindungen und Maschinengeräusch.
Wenn ein Träger länger wird, bestehen die üblichen Lösungen darin, den Profilquerschnitt zu vergrößern, Zwischenstützen einzufügen, die frei tragende Spannweite zu verkürzen, Paarprofile zu verwenden oder die Konstruktion so neu zu gestalten, dass Lasten über einen geschlossenen Rahmen statt über einen einzelnen Träger übertragen werden.
2.3 Dynamische Bedingungen: Bewegung erzeugt zusätzliche Kräfte
Linearmodule, Förderer, Hubaggregate und Roboter erzeugen mehr als nur statisches Gewicht. Bei schnellen Beschleunigungen, Verzögerungen und Richtungsänderungen kann die Trägheit Vibrationen und transienten Lasten hervorrufen, die deutlich höher sind als die Lasten im ruhenden Maschinenzustand.
Ist ein Bewegungsträger zu flexibel, treten häufig folgende Symptome auf: Vibrationen während der Fahrt, erhöhtes Betriebsgeräusch, unbeständige Wiederholgenauigkeit sowie nach und nach lockere Verbindungen. Aus diesem Grund wird für einen Bewegungssystemträger oft ein Profil eine Stufe höher gewählt als das für die umgebende Gehäusekonstruktion oder den allgemeinen Rahmen verwendet wird.
Für Hochgeschwindigkeits- oder Hochpräzisionsausrüstung sollte das endgültige Design durch technische Berechnungen oder strukturelle Simulationen verifiziert werden.
2.4 Verbindungen: Ein stabiles Profil benötigt auch eine stabile Verbindung
Die Steifigkeit eines Rahmens hängt sowohl vom Profilquerschnitt als auch von der Verbindungsmethode ab. Standard-Winkelhalter sind praktisch für leichte Schutzeinrichtungen und Abdeckungen, doch schwere Maschinenbasen und bewegliche Strukturen erfordern in der Regel stärkere innere Verbinderelemente, Endgewindebefestiger, dicke Aussteifungsbleche oder verstärkte Winkelhalter.
Hohe Rahmen, lange Träger und Strukturen mit Hubbewegung sollten zudem dort, wo sinnvoll, Diagonalstreben, dreieckige Aussteifungsbleche oder Querverbinder verwenden. Eine gut durchdachte Anordnung der Verbindungen kann die Stabilität effektiver verbessern als eine bloße Vergrößerung der Profilabmessungen.
 3. Gängige Aluminiumprofilserien und typische Anwendungen
|
Profilreihe |
Hauptmerkmale |
Typische Automatisierungsanwendungen |
|
2020 / leichte 2020-Ausführung |
Kompakt, leicht und kostengünstig |
Kleine Abdeckungen, Sensorträger, Kabelhalterungen, Tischgeräte |
|
2040 / 2060 |
Bessere Biegefestigkeit in einer Richtung |
Leichte Maschinenbalken, Türrahmen, Monitorhalterungen, kompakte Arbeitsstationen |
|
3030 |
Allzweckprofil mit ausgewogenem Verhältnis von Festigkeit und Gewicht |
Kleine Automatisierungsmaschinen, Prüfvorrichtungen, leichte Arbeitsstationen, Schutzrahmen |
|
3060 / 3090 |
Geeignet für lastabhängige Belastung in einer Richtung und längere Bauteile |
Kleine Förderanlagen, Stützen, Türrahmen und Hilfsmodulstützen |
|
4040 |
Häufig gewähltes Hauptprofil für Automatisierungsgeräte |
Maschinenrahmen mittlerer Belastung, Arbeitstische, Vorrichtungsplattformen und Geräteuntergestelle |
|
4080 / 40120 |
Höhere Biegesteifigkeit für größere Spannweiten |
Förderer-Hauptträger, Tragträger für Linearmodule, große Maschinen-Querträger |
|
5050 / 50100 / 50150 |
Schwerlastprofile mit hoher Gesamtstabilität |
Roboterzellenrahmen, schwere Arbeitsstationen, Fundamente für langspannige Anlagen |
|
100100 / 120120 und größer |
Hohe Steifigkeit und Verdrehfestigkeit |
Große Fertigungslinien, schwere Automatisierungseinrichtungen und große Sicherheitsverkleidungen |
Die oben genannten Serien sind ein praktischer Ausgangspunkt. Die endgültige Auswahl hängt weiterhin von der Wandstärke, der tatsächlichen Profilgeometrie, dem Legierungszustand, der Verbindungsauslegung und der genauen Lastanordnung ab.
 4. Referenzauswahl nach Anlagetyp
Kleine Inspektionsmaschinen und Sehsysteme
Kompakte Inspektionsausrüstung umfasst häufig Kameras, Beleuchtung, Halterungen und kleine lineare Module. Das Gesamtgewicht kann gering sein, doch optische oder bewegte Komponenten erfordern dennoch eine stabile Montagefläche.
Typische Konfiguration:
- Gehäuse- und Türrahmen: 2020, 2040 oder 3030;
- Hauptgestell: 3030 oder 4040;
- Montagebalken für lineare Module: 4040 oder 4080;
- Basis: 4040 mit Nivellierfüßen und bei Bedarf verstärkten Verbindungsstellen.
Bei Sehsystemen sollten dünne Profile oder lange Kragarme an den Befestigungspunkten für Kameras und Bewegungsmodulen vermieden werden. Strukturelle Vibrationen können die Bildstabilität und die Wiederholgenauigkeit der Inspektion unmittelbar beeinträchtigen.
Schraub-, Dosier- und Etikettiermaschinen
Diese Maschinen verwenden typischerweise XYZ-Bewegungssysteme mit häufigen Beschleunigungs- und Verzögerungsvorgängen. Die Bewegungsstruktur verdient daher mehr Aufmerksamkeit als die äußere Verkleidung.
Typische Konfiguration:
- Gehäuse und Sicherheitstür: 3030 oder 4040;
- Hauptmaschinenrahmen: 4040;
- Stützbalken für X- und Y-Achse: 4080 oder 40120;
- Basis: 4040, 4080 oder 5050 je nach Gerätegröße und Nutzlast.
Bei Dosiermaschinen mit großem Verfahrweg oder mehrachsigen Schraubenziehsystemen wählen Sie zuerst den Modul-Stützbalken anhand der Verfahrlänge, der bewegten Masse und der Beschleunigung aus und konstruieren dann den äußeren Rahmen darum herum.
Bandförderer, Rollenförderer und Palettenförderer
Bei Fördersystemen sind die entscheidenden Variablen Förderlänge, Stützabstand, Einzellast, Übergabemethode und Anordnung des Antriebs.
Typische Konfiguration:
- Leichte Bandförderer: 3030, 3060 oder 4040;
- Mittelschwere Rollenförderer: 4040 oder 4080;
- Puffer- oder Palettenförderer-Gestelle: 4080, 40120 oder 50100;
- Schwere Paletten-Transportsysteme: 40120, 50150, 100100 oder größere Profile;
- Stützen und Beine: 4040, 4080 oder 5050, je nach Höhe und Last ausgewählt.
Lange Förderanlagen erfordern einen sinnvollen Abstand der Stützbeine sowie ausreichende Querversteifung. Eine alleinige Vergrößerung der Profilabmessung kann übermäßig große Stützabstände nicht vollständig kompensieren.
Roboterarbeitsplätze und Sicherheitszellen
Ein Roboterarbeitsplatz umfasst in der Regel eine Roboterbasis, Spannvorrichtungen, Umzäunungen für den Gefahrenbereich sowie einen Bereich für das Steuerungsschrank. Diese Komponenten dürfen nicht auf demselben strukturellen Niveau ausgelegt werden.
Typische Konfiguration:
- Sicherheitsverkleidungen: 2020, 3030 oder 4040;
- Schutztüren: 3030 oder 4040;
- Steuerungsschrank-Stützen: 3030 oder 4040;
- Spanntisch: 4040, 4080 oder 5050;
- Roboterbasis: ein hochbelastbarer Aluminiumrahmen mit dicken Verbindungsplatten und Bodenverankerungen oder – bei Bedarf – eine geschweißte Stahlbasis.
Bei der Konstruktion der Roboterbasis müssen dynamische Trägheitskräfte, Reichweite, Nutzlast und Taktgeschwindigkeit berücksichtigt werden – nicht nur das Eigengewicht des Roboters. Hochgeschwindigkeits- oder Hochlastroboter erfordern häufig eine Stahlbasis oder eine stark verstärkte und bodenverankerte Aluminiumkonstruktion.
 5. Vier häufige Auswahlfehler
Fehler 1: Auswahl ausschließlich nach Gesamtmaschinegewicht
Dasselbe Gesamtgewicht kann je nach Position sehr unterschiedliche Spannungen erzeugen. Spannweite, Stützposition, Einzellasten und Auskragungen müssen gemeinsam berücksichtigt werden.
Fehler 2: Verwendung einer einzigen Profilgröße für die gesamte Maschine
Die Verwendung einer einzigen Profilreihe überall vereinfacht zwar den Einkauf, führt aber oft zu Materialverschwendung in Bereichen mit geringer Belastung und zu unzureichender Dimensionierung in entscheidenden tragenden Bereichen. Eine zonale Konstruktion ist in der Regel wirtschaftlicher und zuverlässiger.
Fehler 3: Türen und auskragende Zusatzeinrichtungen ignorieren
Türen, HMI-Arme, Schaltschränke und Monitorhalterungen sind möglicherweise nicht schwer, doch wirken ihre Lasten in einem Abstand vom Stützpunkt. Verwenden Sie Profile mit geeigneter Orientierung und ausreichendem Querschnitt, um Durchbiegung und Schwingung zu vermeiden.
Fehler 4: Profile vergrößern statt die Konstruktion zu optimieren
Wenn die Steifigkeit unzureichend ist, ist ein größeres Profil nur eine Option. Das Hinzufügen einer Mittelstütze, das Verkürzen der Spannweite, die Verwendung eines geschlossenen Rahmenkonzepts oder die Verbesserung der Knotenanordnung können zu besseren Ergebnissen bei geringeren Kosten führen.
6. Ein praktischer Auswahlprozess
Wenden Sie den folgenden Prozess an, wenn Sie einen Rahmen für Automatisierungsanlagen entwerfen:
- Definieren Sie die Gesamtabmessungen der Anlage, das Maschinengewicht und die maximale Werkstücklast.
- Unterteilen Sie die Struktur in die Bereiche Gehäuse, Hauptframe, Bewegungsbrücke und Basis.
- Identifizieren Sie die Spannweite, die Stützpunkte und die Lastrichtung jedes Bauteils.
- Prüfen Sie dynamische Bewegung, Stoßbelastung, exzentrische Lasten und freitragende Komponenten.
- Wählen Sie für jeden Bereich eine vorläufige Profilreihe aus.
- Gestalten Sie die Verbindungsmethode, Aussteifungen, Querträger, Nivellierfüße und Bodenanker als integralen Bestandteil der Struktur.
- Führen Sie Berechnungen oder Simulationen für langspannige, schwerbelastete oder hochpräzise Anlagen durch.
- Reservieren Sie T-Schlitze und Montagepositionen für zukünftige pneumatische Leitungen, Kabelverlegung, Schaltschränke, Sensoren, Schutzeinrichtungen und Vorrichtungen.
Fazit
Die beste Aluminiumprofilserie für einen Automatisierungsgeräteraahmen ist nicht zwangsläufig die größte. Leichte Abdeckungen und Schutzeinrichtungen können häufig 2020-, 2040- oder 3030-Profile verwenden. 3030- und 4040-Profile sind für viele kleine und mittlere Maschinenrahmen praktische Wahlmöglichkeiten. Für große Spannweiten, Förderbandträger und lineare Bewegungsstützen bieten 4080- und 40120-Profile eine höhere Biegesteifigkeit. Schwere Gerätebasen, Roboterzellen und große Fertigungslinien erfordern möglicherweise 5050-, 50150-, 100100- oder größere Profile, oft in Kombination mit verstärkten Verbindungen und Bodenverankerungen.
Für ein zuverlässiges Enddesign geben Sie die Abmessungen der Ausrüstung, die Last, die Spannweite, die Betriebsgeschwindigkeit, die erforderliche Genauigkeit und die Installationsbedingungen an das Ingenieurteam oder den Profillieferanten weiter. Dadurch lässt sich der Profilquerschnitt, die Verbindungsmethode und das Stützlayout an die konkrete Anwendung anpassen – und teure Rahmenanpassungen später vermeiden.
Inhaltsverzeichnis
- 1. Teilen Sie die Anlage zunächst in strukturelle Zonen ein
- 2. Vier Faktoren, die die richtige Profilreihe bestimmen
- 2.1 Last: Berücksichtigen Sie, wie die Last aufgebracht wird
- 2.2 Spannweite: Längere Träger benötigen mehr Steifigkeit
- 2.3 Dynamische Bedingungen: Bewegung erzeugt zusätzliche Kräfte
- 2.4 Verbindungen: Ein stabiles Profil benötigt auch eine stabile Verbindung
- 3. Gängige Aluminiumprofilserien und typische Anwendungen
- 4. Referenzauswahl nach Anlagetyp
- Kleine Inspektionsmaschinen und Sehsysteme
- Schraub-, Dosier- und Etikettiermaschinen
- Bandförderer, Rollenförderer und Palettenförderer
- Roboterarbeitsplätze und Sicherheitszellen
- 5. Vier häufige Auswahlfehler
- Fehler 1: Auswahl ausschließlich nach Gesamtmaschinegewicht
- Fehler 2: Verwendung einer einzigen Profilgröße für die gesamte Maschine
- Fehler 3: Türen und auskragende Zusatzeinrichtungen ignorieren
- Fehler 4: Profile vergrößern statt die Konstruktion zu optimieren
- 6. Ein praktischer Auswahlprozess
- Fazit

