 EN

PANDUAN LAPANGAN UNTUK OTOMASI INDUSTRI
Cara Memilih Seri Profil Aluminium untuk Rangka Peralatan Otomasi
Panduan praktis mengenai beban, bentang, gerak dinamis, dan desain struktural
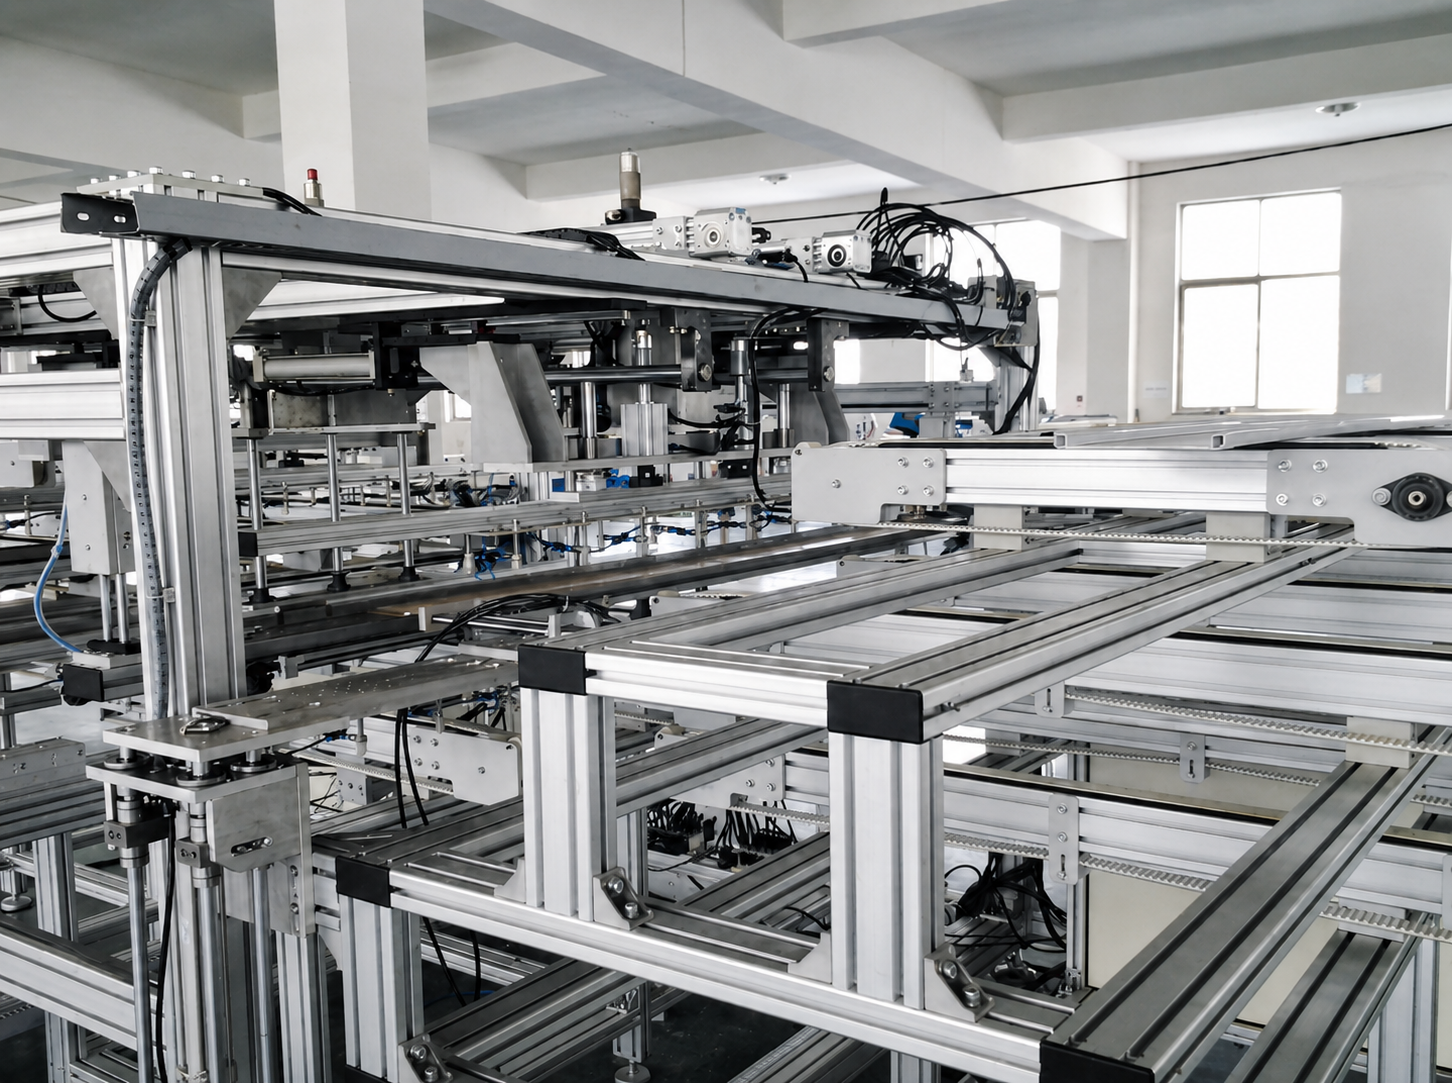
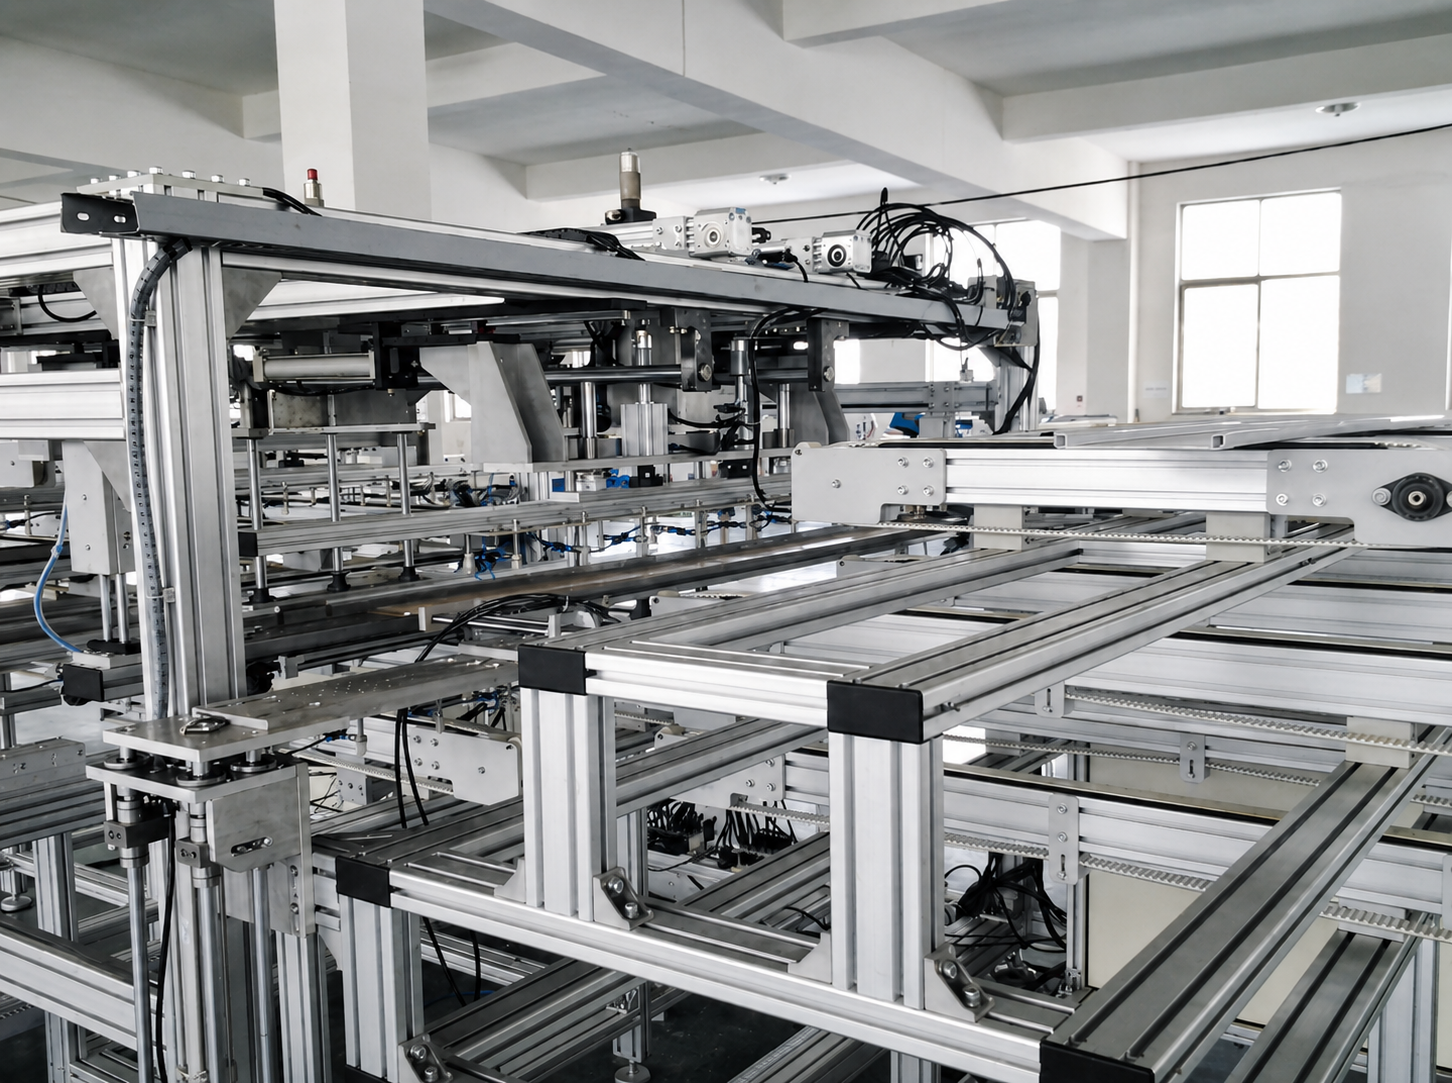
Profil aluminium industri banyak digunakan untuk rangka peralatan otomasi, pelindung mesin, stasiun kerja, sistem konveyor, sel robot, dan struktur gerak linier. Desain modularnya mempersingkat waktu fabrikasi, menyederhanakan perakitan, serta memudahkan modifikasi di masa depan dibandingkan struktur baja yang dilas.
Namun, memilih profil aluminium bukan sekadar memilih ukuran penampang terbesar yang tersedia. Bingkai berukuran terlalu kecil dapat melengkung, bergetar, mengendur di sambungan, atau mengurangi akurasi posisi. Sementara itu, bingkai berukuran terlalu besar justru meningkatkan biaya material, pemesinan, dan perakitan tanpa secara pasti meningkatkan kinerja bagian-bagian mesin yang benar-benar penting.
Pendekatan yang tepat adalah memilih seri profil berdasarkan jalur beban, rentang tanpa penopang, kondisi gerak, serta fungsi masing-masing area struktural.
 1. Bagi Peralatan menjadi Zona-Zona Struktural Terlebih Dahulu
Mesin otomasi lengkap tidak memerlukan satu ukuran profil di seluruh bagian. Dalam kebanyakan kasus, rangka dapat dibagi menjadi empat zona:
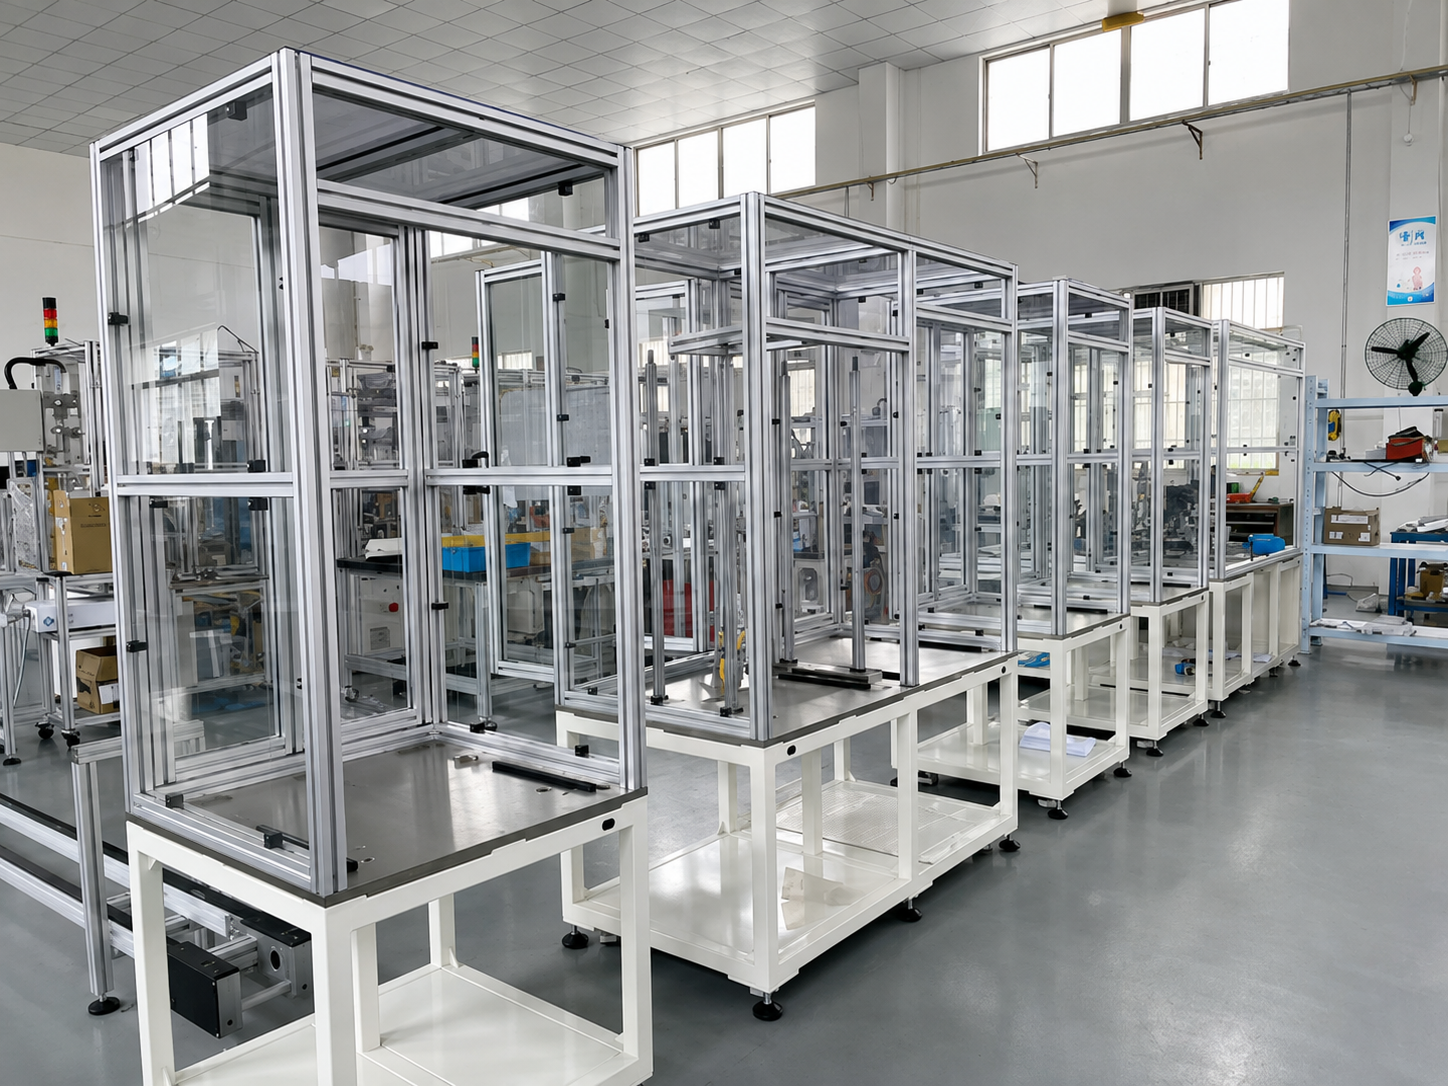
- Penutup dan aksesori ringan – pelindung keselamatan, pintu, penyangga kabel, dudukan layar, dan braket sensor. Komponen-komponen ini terutama berfungsi memberikan perlindungan atau posisi pemasangan.
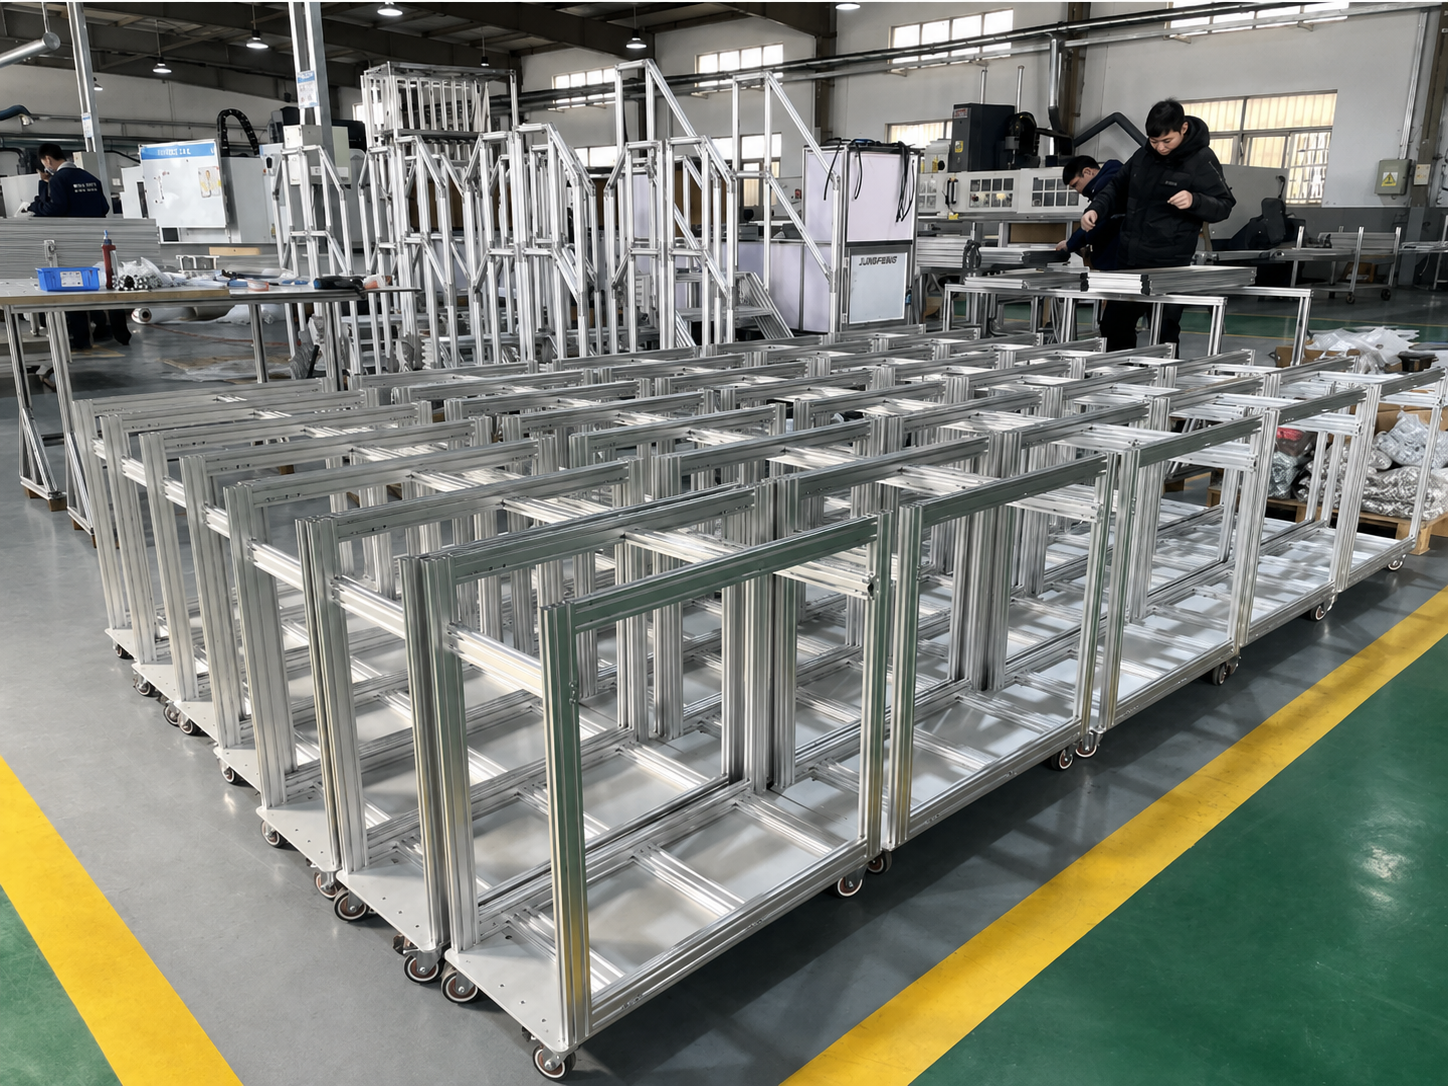
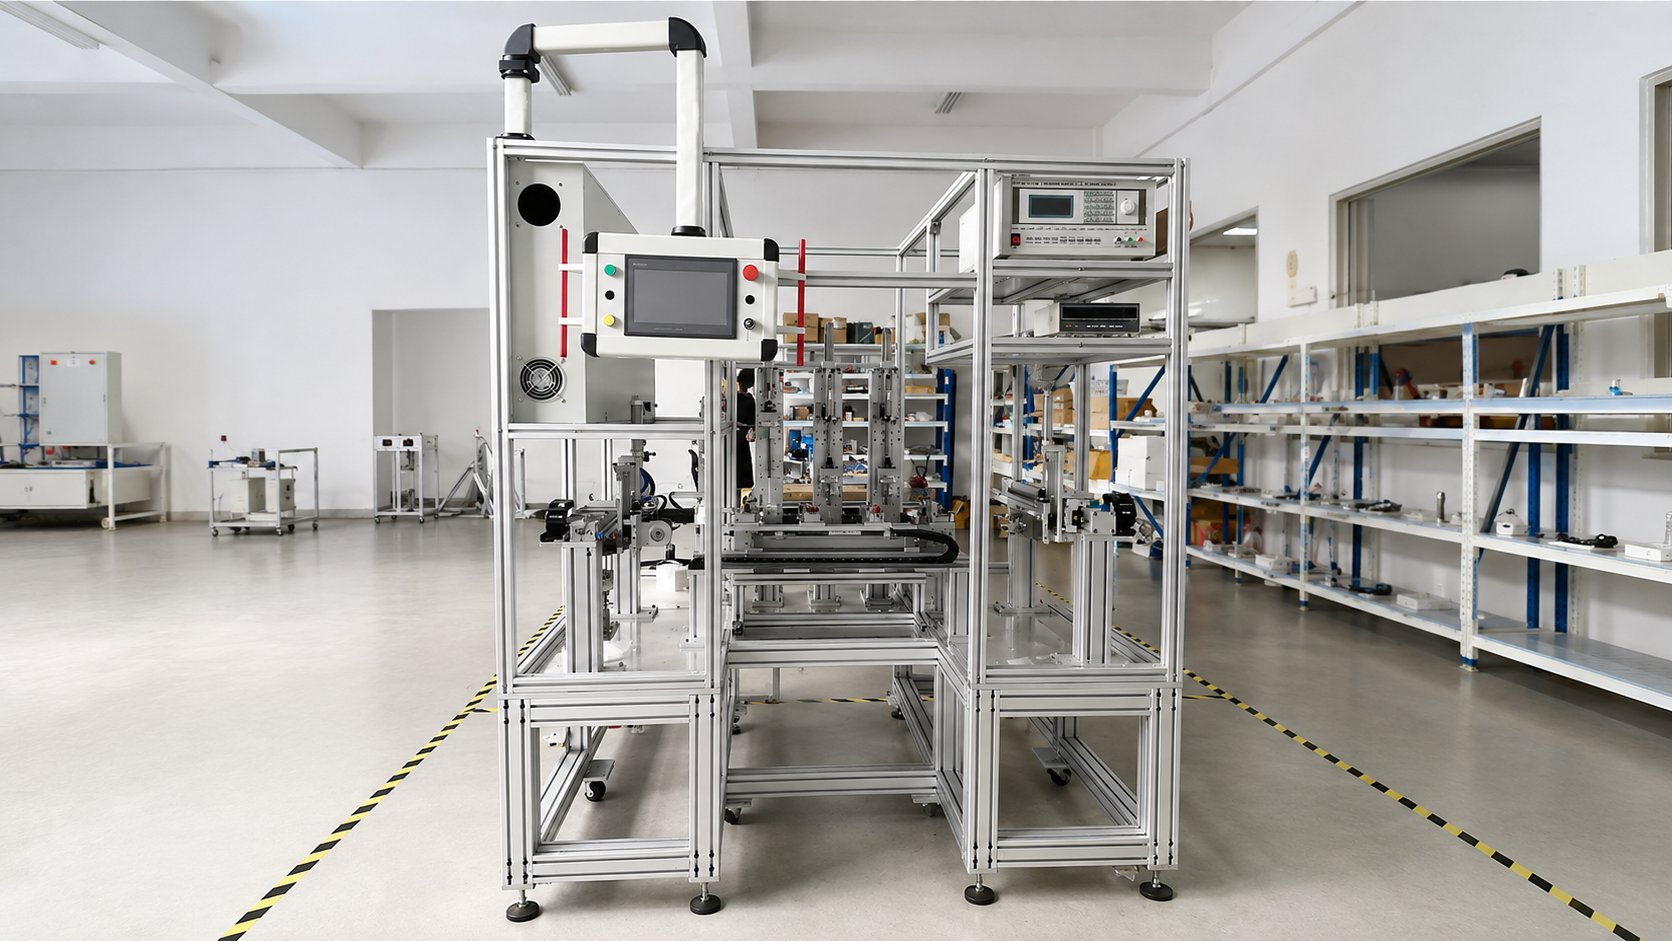
- Rangka utama mesin – struktur yang menopang penutup, perlengkapan (fixtures), meja kerja, serta komponen standar mesin.
- Balok penopang sistem gerak – balok yang menopang modul linier, penggerak sabuk, poros ulir bola, unit ambil-dan-tempatkan, atau penggerak konveyor.
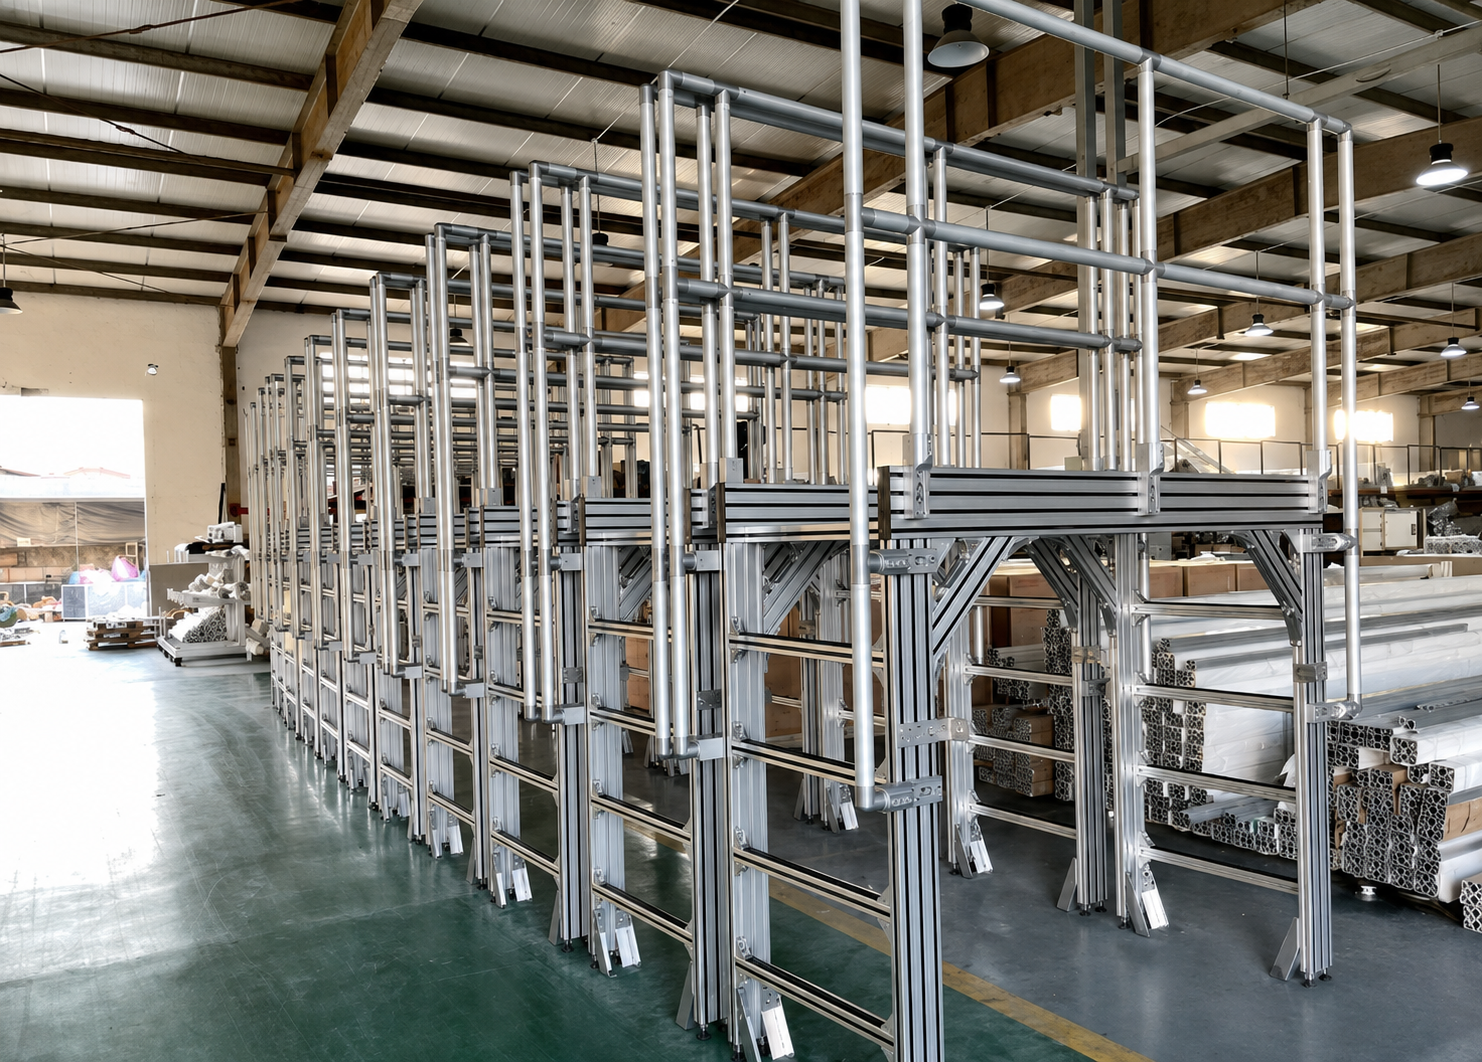
- Basis tahan beban berat dan struktur bentang panjang – fondasi untuk benda kerja berat, sel robot, konveyor panjang, dan peralatan produksi otomatis berskala besar.
Menggunakan profil berukuran lebih besar hanya di bagian yang memang memerlukan kekuatan struktural menghasilkan rangka yang stabil sekaligus hemat biaya. Sebagai contoh, profil 3030 atau 4040 mungkin cocok untuk pelindung (enclosure), sedangkan balok yang menopang modul linier bergerak mungkin memerlukan profil 4080 atau 40120.
 2. Empat Faktor yang Menentukan Seri Profil yang Tepat
2.1 Beban: Pertimbangkan Cara Penerapan Beban
Jangan hanya memperhatikan berat total mesin. Pertanyaan yang lebih penting adalah:
- Apakah beban terdistribusi merata atau terkonsentrasi di satu titik?
- Apakah profil digunakan sebagai balok penyangga sederhana atau sebagai kantilever?
- Apakah struktur hanya menanggung beban statis?
- Apakah peralatan ini akan mengalami akselerasi berulang, pengereman, benturan, atau getaran?
- Apakah terdapat akurasi posisi yang diperlukan atau lendutan yang diizinkan?
Sebuah perlengkapan seberat 50 kg yang diletakkan di atas meja kerja pendek dan kokoh menimbulkan tuntutan struktural yang sangat berbeda dibandingkan perlengkapan 50 kg yang sama bergerak dengan kecepatan tinggi di sepanjang balok panjang. Beban terpusat dan beban kantilever memerlukan penampang yang lebih kuat dibandingkan beban statis terdistribusi merata.
Untuk peralatan bergerak, rangka harus dipilih berdasarkan beban kerja maksimum dan siklus operasional aktual—bukan hanya beban nominal komponen.
2.2 Bentang: Balok Lebih Panjang Memerlukan Kekakuan Lebih Tinggi
Bentang merupakan salah satu faktor yang paling sering diabaikan dalam desain rangka aluminium. Profil 4040 mungkin cukup kaku untuk jarak pendek, tetapi profil yang sama dapat menunjukkan lendutan nyata bila digunakan sebagai balok panjang tanpa penyangga dengan beban di tengah.
Bahkan lendutan kecil pun dapat memengaruhi:
- Kesejajaran antar rel penuntun;
- Pelacakan sabuk dan stabilitas konveyor;
- Pengulangan posisi modul linier;
- Penyelarasan antara perlengkapan dan peralatan;
- Keketatkan sambungan jangka panjang dan kebisingan mesin.
Ketika sebuah balok menjadi lebih panjang, solusi umumnya adalah meningkatkan ukuran penampang profil, menambahkan penyangga antara, mengurangi bentang tanpa penyangga, menggunakan pasangan profil, atau mendesain ulang struktur sehingga beban dialihkan melalui rangka tertutup alih-alih melalui satu balok saja.
2.3 Kondisi Dinamis: Gerak Menghasilkan Gaya Tambahan
Modul linier, konveyor, unit pengangkat, dan robot menghasilkan lebih dari sekadar beban statis. Selama akselerasi cepat, perlambatan cepat, dan perubahan arah, gaya inersia dapat menimbulkan getaran serta beban sementara yang jauh lebih tinggi daripada beban saat mesin berada dalam keadaan diam.
Jika balok sistem gerak terlalu lentur, gejala umumnya meliputi getaran selama pergerakan, peningkatan kebisingan operasional, pengulangan yang tidak konsisten, serta sambungan yang secara bertahap mengendur. Oleh karena itu, balok untuk sistem gerak sering dipilih satu tingkat di atas profil yang digunakan untuk pelindung sekitarnya atau kerangka umum.
Untuk peralatan berkecepatan tinggi atau presisi tinggi, desain akhir harus diverifikasi melalui perhitungan teknik atau simulasi struktural.
2.4 Sambungan: Profil yang Kuat Tetap Memerlukan Sambungan yang Kuat
Kekakuan rangka bergantung pada penampang profil maupun metode sambungan. Braket sudut standar nyaman digunakan untuk pelindung dan penutup berbeban ringan, tetapi basis mesin berat serta struktur bergerak biasanya memerlukan penghubung internal yang lebih kuat, pengencang berulir di ujung, pelat pengaku tebal, atau braket yang diperkuat.
Rangka tinggi, balok panjang, dan struktur dengan gerak bolak-balik juga harus menggunakan pengaku silang, pengaku segitiga, atau anggota melintang bila sesuai. Tata letak sambungan yang dirancang dengan baik dapat meningkatkan stabilitas secara lebih efektif dibanding sekadar menambah ukuran profil.
 3. Seri Profil Aluminium Umum dan Aplikasi Khasnya
|
Seri Profil |
Karakteristik Utama |
Aplikasi Otomasi Khas |
|
2020 / 2020 berbeban ringan |
Ringkas, ringan, dan ekonomis |
Penutup kecil, dudukan sensor, penyangga kabel, perangkat meja |
|
2040 / 2060 |
Ketahanan lentur yang lebih baik dalam satu arah |
Balok mesin ringan, rangka pintu, dudukan monitor, stasiun kerja kompak |
|
3030 |
Tujuan umum, kekuatan dan berat yang seimbang |
Mesin otomasi kecil, perlengkapan inspeksi, stasiun kerja ringan, rangka pelindung |
|
3060 / 3090 |
Cocok untuk pembebanan terarah dan anggota yang lebih panjang |
Konveyor kecil, tiang tegak, rangka pintu, dan penopang modul tambahan |
|
4040 |
Pilihan rangka utama yang umum untuk peralatan otomasi |
Rangka mesin sedang, meja kerja, platform perlengkapan, dan alas peralatan |
|
4080 / 40120 |
Kekuatan lentur yang lebih tinggi untuk bentang yang lebih lebar |
Balok utama konveyor, balok penopang modul linier, dan penyangga lintang mesin berukuran besar |
|
5050 / 50100 / 50150 |
Bagian tahan beban berat dengan stabilitas keseluruhan yang tinggi |
Rangka sel robot, stasiun kerja berat, dan alas peralatan dengan bentang panjang |
|
100100 / 120120 dan di atasnya |
Kekakuan tinggi dan ketahanan terhadap puntiran |
Lini produksi besar, peralatan otomasi berat, serta pelindung keselamatan berukuran besar |
Rangkaian di atas merupakan titik awal yang praktis. Pemilihan akhir tetap bergantung pada ketebalan dinding, geometri profil aktual, kondisi paduan logam, desain sambungan, serta susunan beban yang tepat.
 4. Panduan Pemilihan Berdasarkan Jenis Peralatan
Mesin Inspeksi Kecil dan Sistem Visi
Peralatan inspeksi kompak sering kali mencakup kamera, pencahayaan, perlengkapan pemasangan, serta modul linier kecil. Berat keseluruhan mungkin ringan, tetapi komponen optik atau gerak tetap memerlukan permukaan pemasangan yang stabil.
Konfigurasi tipikal:
- Rangka pelindung dan rangka pintu: 2020, 2040, atau 3030;
- Rangka utama: 3030 atau 4040;
- Balok pemasangan modul linier: 4040 atau 4080;
- Dasar: 4040 dengan kaki penyetel dan sambungan yang diperkuat bila diperlukan.
Untuk sistem visi, hindari profil tipis atau kantilever panjang di titik pemasangan kamera dan modul gerak. Getaran struktural dapat secara langsung memengaruhi stabilitas gambar dan pengulangan hasil inspeksi.
Mesin Pemasang Sekrup, Mesin Dispensing, dan Mesin Pelabelan
Mesin-mesin ini umumnya menggunakan sistem gerak XYZ dengan percepatan dan perlambatan yang sering. Oleh karena itu, struktur gerak perlu mendapat perhatian lebih dibandingkan penutup eksteriornya.
Konfigurasi tipikal:
- Rangka pelindung dan pintu pengaman: 3030 atau 4040;
- Rangka mesin utama: 4040;
- Balok penopang sumbu X dan Y: 4080 atau 40120;
- Dasar: 4040, 4080, atau 5050, tergantung pada ukuran peralatan dan beban yang diangkut.
Untuk mesin dispensing berjarak tempuh besar atau sistem pemasangan sekrup multi-sumbu, pilih balok penopang modul berdasarkan panjang jarak tempuh, massa yang bergerak, dan percepatan terlebih dahulu, lalu rancang rangka luar di sekitarnya.
Konveyor sabuk, konveyor rol, dan konveyor palet
Untuk sistem konveyor, variabel kunci meliputi panjang konveyor, jarak antar penopang, beban per unit, metode transfer, dan tata letak penggerak.
Konfigurasi tipikal:
- Konveyor sabuk ringan: 3030, 3060, atau 4040;
- Konveyor rol sedang: 4040 atau 4080;
- Struktur konveyor akumulasi atau palet: 4080, 40120, atau 50100;
- Transportasi palet tugas berat: 40120, 50150, 100100, atau profil berukuran lebih besar;
- Penopang dan kaki: 4040, 4080, atau 5050, dipilih berdasarkan tinggi dan beban.
Konveyor panjang memerlukan jarak kaki yang masuk akal serta pengaku lintang yang memadai. Meningkatkan ukuran profil saja tidak dapat sepenuhnya mengimbangi interval penopang yang terlalu besar.
Stasiun Kerja Robot dan Sel Keselamatan
Stasiun kerja robot biasanya mencakup dasar robot, perlengkapan (fixtures), pelindung perimeter, serta area kabinet kontrol. Elemen-elemen ini tidak boleh dirancang dengan tingkat struktural yang sama.
Konfigurasi tipikal:
- Pelindung keselamatan: 2020, 3030, atau 4040;
- Pintu pelindung: 3030 atau 4040;
- Penopang kabinet kontrol: 3030 atau 4040;
- Meja perlengkapan (fixture table): 4040, 4080, atau 5050;
- Dasar robot: rangka aluminium tahan beban berat dengan pelat sambung tebal dan jangkar lantai, atau dasar baja las bila diperlukan.
Perancangan dasar robot harus mempertimbangkan inersia dinamis, jangkauan, beban muatan, dan kecepatan siklus—bukan hanya berat robot itu sendiri. Robot berkecepatan tinggi atau berbeban tinggi sering kali memerlukan dasar baja atau struktur aluminium yang diperkuat secara intensif dan dijangkarkan ke lantai.
 5. Empat Kesalahan Umum dalam Pemilihan
Kesalahan 1: Memilih Berdasarkan Berat Total Mesin Saja
Berat total yang sama dapat menimbulkan tekanan yang sangat berbeda, tergantung pada lokasi penempatannya. Bentang, posisi penopang, beban terpusat, dan kantilever harus dipertimbangkan secara bersamaan.
Kesalahan 2: Menggunakan Satu Ukuran Profil untuk Seluruh Mesin
Menggunakan satu seri profil di seluruh bagian memang menyederhanakan proses pembelian, tetapi sering kali menyia-nyiakan material di area dengan beban ringan dan membuat area penopang utama kurang kuat. Desain berzonasi biasanya lebih ekonomis dan lebih andal.
Kesalahan 3: Mengabaikan Pintu serta Aksesori Kantilever
Pintu, lengan HMI, kotak kontrol, dan dudukan monitor mungkin tidak berat, tetapi beban mereka bekerja pada jarak tertentu dari titik penopang. Gunakan profil dengan orientasi yang sesuai dan ukuran penampang yang memadai guna mencegah lendutan dan goyangan.
Kesalahan 4: Memperbesar Profil Alih-alih Meningkatkan Struktur
Ketika kekakuan tidak memadai, profil yang lebih besar hanyalah salah satu pilihan. Menambahkan penyangga tengah, memperpendek bentang, menggunakan desain rangka tertutup, atau meningkatkan tata letak sambungan dapat menghasilkan kinerja lebih baik dengan biaya lebih rendah.
6. Alur Pemilihan Praktis
Gunakan alur kerja berikut saat merancang rangka peralatan otomasi:
- Tentukan dimensi keseluruhan peralatan, berat mesin, dan beban benda kerja maksimum.
- Bagi struktur menjadi zona pelindung (enclosure), rangka utama (main frame), balok gerak (motion beam), dan alas (base).
- Identifikasi bentang (span), titik tumpuan, serta arah pembebanan masing-masing elemen.
- Periksa adanya gerak dinamis, benturan, pembebanan eksentris, dan komponen kantilever.
- Pilih seri profil awal untuk tiap zona.
- Rancang metode sambungan, pengaku (gussets), balok melintang (crossmembers), kaki perata (leveling feet), dan angkur lantai (floor anchors) sebagai bagian integral dari struktur.
- Lakukan perhitungan atau simulasi untuk peralatan berbentang panjang, tugas berat, atau presisi tinggi.
- Sisihkan slot-T dan posisi pemasangan untuk jalur pneumatik, penyaluran kabel, kabinet kontrol, sensor, pelindung, dan perlengkapan di masa depan.
Kesimpulan
Rangkaian profil aluminium terbaik untuk kerangka peralatan otomasi belum tentu yang berukuran paling besar. Penutup dan pelindung ringan sering kali dapat menggunakan profil 2020, 2040, atau 3030. Profil 3030 dan 4040 merupakan pilihan praktis untuk banyak kerangka mesin kecil dan sedang. Untuk bentang panjang, balok konveyor, serta penopang gerak linier, profil 4080 dan 40120 memberikan kekakuan lentur yang lebih tinggi. Basis peralatan berat, sel robot, dan lini produksi besar mungkin memerlukan penampang 5050, 50150, 100100, atau lebih besar—sering kali dikombinasikan dengan sambungan yang diperkuat serta penambatan ke lantai.
Untuk desain akhir yang andal, berikan ukuran peralatan, beban, bentang, kecepatan operasi, akurasi yang dibutuhkan, serta kondisi pemasangan kepada tim teknik atau pemasok profil. Hal ini memungkinkan penyesuaian penampang profil, metode sambungan, dan tata letak penopang dengan aplikasi nyata—serta menghindari modifikasi rangka yang mahal di kemudian hari.
Daftar Isi
- 1. Bagi Peralatan menjadi Zona-Zona Struktural Terlebih Dahulu
- 2. Empat Faktor yang Menentukan Seri Profil yang Tepat
- 2.1 Beban: Pertimbangkan Cara Penerapan Beban
- 2.2 Bentang: Balok Lebih Panjang Memerlukan Kekakuan Lebih Tinggi
- 2.3 Kondisi Dinamis: Gerak Menghasilkan Gaya Tambahan
- 2.4 Sambungan: Profil yang Kuat Tetap Memerlukan Sambungan yang Kuat
- 3. Seri Profil Aluminium Umum dan Aplikasi Khasnya
- 4. Panduan Pemilihan Berdasarkan Jenis Peralatan
- Mesin Inspeksi Kecil dan Sistem Visi
- Mesin Pemasang Sekrup, Mesin Dispensing, dan Mesin Pelabelan
- Konveyor sabuk, konveyor rol, dan konveyor palet
- Stasiun Kerja Robot dan Sel Keselamatan
- 5. Empat Kesalahan Umum dalam Pemilihan
- Kesalahan 1: Memilih Berdasarkan Berat Total Mesin Saja
- Kesalahan 2: Menggunakan Satu Ukuran Profil untuk Seluruh Mesin
- Kesalahan 3: Mengabaikan Pintu serta Aksesori Kantilever
- Kesalahan 4: Memperbesar Profil Alih-alih Meningkatkan Struktur
- 6. Alur Pemilihan Praktis
- Kesimpulan

